 本篇主角长这样
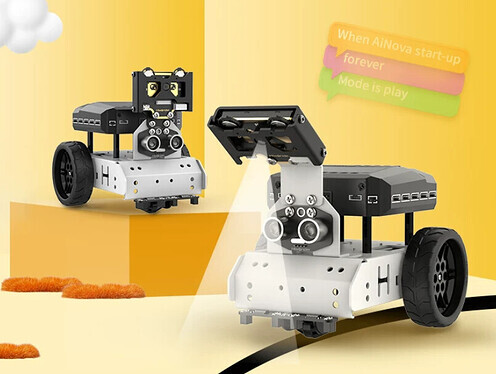
适用于产品:AiNova 智能视觉机器人
涉及模块:4路巡线传感器 / 主控板 / 巡线程序
一、问题描述
AiNova 智能视觉机器人在执行巡线任务时出现异常,具体表现为:小车无法沿黑线行驶、频繁偏离路线、原地打转、对黑线无响应或误判白线为黑线等,导致巡线功能失效。
二、问题说明
AiNova 智能视觉机器人的巡线功能依赖 4路巡线传感器(电位器) 与主控程序的配合。巡线异常通常由以下原因导致:
-
巡线传感器灵敏度未调节好(最常见) :每个探头的电位器未调整到合适的阈值,导致无法正确区分黑线与白线。
-
传感器接口连接错误:4路巡线传感器与主控板的连接线松动、插反或接到错误的接口。
-
使用了不匹配的巡线模块:AiNova 巡线程序适配IIC通信的 4路巡线传感器,若使用了其他型号(如GPIO)则无法正常工作。
-
程序烧录错误:烧录的巡线程序与当前硬件配置不匹配,或程序本身未正确烧录。
-
安装高度不当:传感器探头距地面过高或过低,超出有效检测范围。
-
环境光干扰:强光直射传感器探头,影响红外接收。
-
电池电量不足:供电电压不足导致传感器或主控工作异常。
其中,传感器灵敏度未调节好是导致巡线异常的最主要原因。正确的调节标准是:识别到黑线时,对应探头的LED指示灯熄灭;识别到白线时,LED指示灯亮起。
三、解决办法
请按以下顺序逐项排查,多数问题可通过前四步解决。
1、调节巡线传感器灵敏度(核心步骤)
(1)将 AiNova 小车放置在待巡线的赛道上,确保传感器探头正对地面,高度合适(通常距地面约 1cm 左右,具体以实际赛道为准)。
(2)找到 4路巡线传感器上的 微型电位器。
(3)使用十字螺丝刀调节电位器:
- 顺时针旋转:增强灵敏度(检测距离变远)。
- 逆时针旋转:减弱灵敏度(检测距离变近)。
注意:避免来回快速小幅度拧动,往一个方向旋转
(4)调节标准:
- 将某个探头移到 黑线 上方,旋转电位器,直到该探头对应的 LED指示灯刚好熄灭。
- 将探头移到 白线(或白色背景) 上方,该 LED指示灯应亮起。
- 逐个调节4个探头,确保每个探头都满足上述状态。
(5)全部调节完成后,将小车放回赛道,测试巡线是否正常。
注意:请勿过度旋转以免损坏电位器。
2、检查巡线传感器接口连接
(1)确认 4路巡线传感器的连接线是否牢固插入主控板对应接口。
(2)检查接口是否插反,线序是否正确(通常为 5V、GND、SDA、SCL)。
(3)若接口松动,重新插紧;若线材损坏,更换连接线。
3、确认巡线模块型号匹配
(1)确认 AiNova 智能视觉机器人配套使用的是 4路巡线传感器(电位器)。
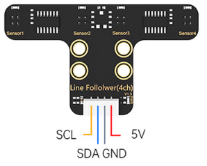
(2)检查传感器正面丝印或产品标签,确认型号与资料包一致。
4、确认程序烧录正确
(1)打开 AiNova 配套资料包,找到巡线例程。
路径: AiNova智能视觉机器人\2.软件工具&程序合辑\2.2 源码程序\2.2.1 Scratch程序合辑\06 智能巡线
(2)重新烧录巡线程序,确保烧录过程无报错。
(3)烧录完成后,重新上电测试。
5、调整传感器安装高度
(1)使用尺子测量传感器探头平面与地面的距离。
(2)4路巡线传感器的有效检测距离通常为 1cm ~ 2cm,推荐高度约 15mm。
(3)确保传感器水平安装,避免倾斜导致部分探头距离地面过近或过远。
6、排除环境光干扰
(1)避免在阳光直射或强灯光下使用巡线功能。
(2)调整传感器安装角度,使其朝向地面,减少侧面光线入射。
(3)若在室外使用,可加装遮光罩。
7、检查电池电量
(1)确认电池电量充足,供电电压稳定。
(2)若电池电压过低,传感器可能无法正常工作,需充电或更换电池。
8、硬件替换排查
若以上方法均无法解决问题:
- 更换另一块同型号的4路巡线传感器测试,排除传感器硬件故障。
- 更换连接线,排除线材故障。
- 更换主控板测试,排除主控接口故障。
- 若仍无法解决,请联系售后或技术人员进一步排查。
四、资源下载
若你的资料包丢失,可通过以下途径获取:
-
 幻尔科技官网在线教程: https://www.hiwonder.com.cn/
-
 人工技术支持: 联系你购买设备的店铺客服(淘宝/京东/天猫/官网客服),提供订单号即可免费领取最新版本的资料与驱动。