建议使用本模板发帖,也可以自由编辑,但必须完整描述产品及问题(至少包含:产品名称、版本、问题描述)。
产品型号 / 套件:Rosorinpi5标准版
版本 / 规格:
控制板 / 主板:stm32
操作系统 / 软件 / 固件版本:
参考的教程或步骤:
问题描述:相机不显示
报错信息 / 日志 / 截图:
没有发布相机topic
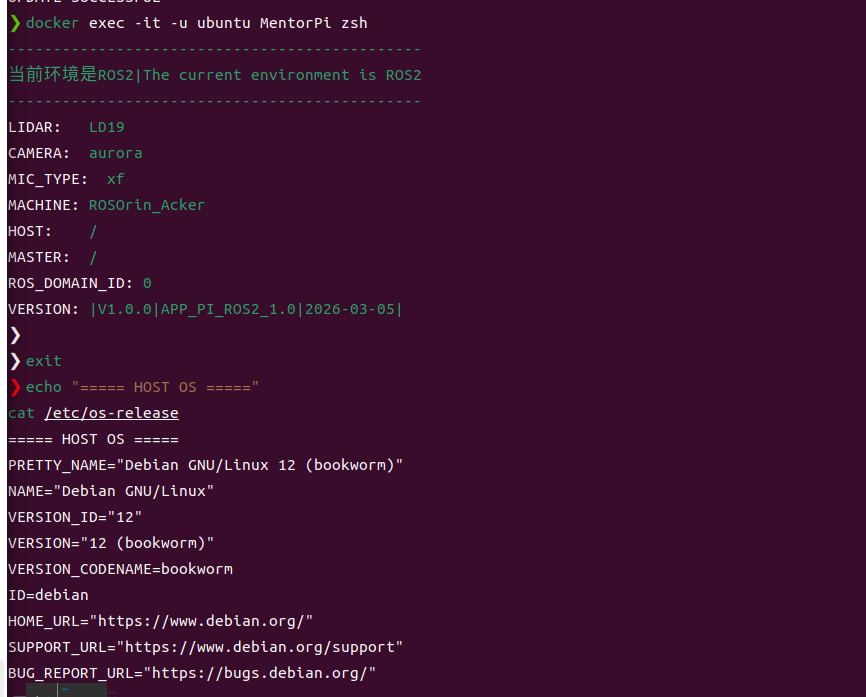
LIDAR: LD19
CAMERA: aurora
MIC_TYPE: xf
MACHINE: ROSOrin_Acker
HOST: /
MASTER: /
ROS_DOMAIN_ID: 0
VERSION: |V1.0.0|APP_PI_ROS2_1.0|2026-03-05|
❯ ros2 node list | grep -Ei ‘aurora|ascamera|camera’
❯ ros2 topic info /ascamera/camera_publisher/rgb0/image
Type: sensor_msgs/msg/Image
Publisher count: 0
Subscription count: 1
❯ timeout 15 ros2 topic hz /ascamera/camera_publisher/rgb0/image
WARNING: topic [/ascamera/camera_publisher/rgb0/image] does not appear to be published yet
复现步骤:
1.
2.
3.
已尝试的排查:
补充说明:
从您贴出的结果看,当前 ROS2 环境中没有发现相机节点,图像话题的 Publisher count: 0 表示没有发布者;有订阅者并不代表相机驱动已正常运行。现在应先排查相机驱动是否启动、是否启动后退出,而不是先调整显示界面。
您检查的话题名称是对的。 ROSOrin 树莓派版的官方 Aurora 启动文件会把 RGB 图像映射到 /ascamera/camera_publisher/rgb0/image,因此 CAMERA: aurora 与话题中的 ascamera 并不矛盾。
建议按以下顺序测试:
-
将小车停稳,在机器人本机桌面终端中,按照官方《机器学习应用》“7.3.4.1 图像采集”的步骤,先停止 APP 自启服务,再单独启动相机:
~/.stop_ros.sh
ros2 launch peripherals depth_camera.launch.py
保持这个终端打开,留意是否有报错或进程退出。此时 APP 服务已停止,先以话题是否恢复发布作为测试依据。
-
在机器人上另开终端,重新执行您已使用的检查:
ros2 node list | grep -Ei 'aurora|ascamera|camera'
ros2 topic info /ascamera/camera_publisher/rgb0/image
timeout 15 ros2 topic hz /ascamera/camera_publisher/rgb0/image
看是否出现相机节点、发布者数量是否不再为 0,以及是否能测到图像频率。
-
如果启动时报环境变量相关错误,请贴出完整错误。官方 depth_camera.launch.py 会读取 DEPTH_CAMERA_TYPE 和 need_compile;其中 DEPTH_CAMERA_TYPE 为 aurora 时才加载 Aurora 驱动。请核对启动终端里的实际配置,不要仅根据欢迎信息中的 CAMERA: aurora 判断,也暂时不要改成其他相机类型。
-
如果日志提示找不到相机,先正常关机并断电,再检查相机到树莓派的连接是否松动,重新接牢后开机测试。
若仍没有发布者,请补充第 1 步从启动到报错或退出的完整终端输出,以及第 2 步的结果。若您是在另一台电脑或容器里检查话题,也请说明;这些信息可以帮助区分驱动启动失败与 ROS2 通信环境不一致。目前这些输出还不足以判断相机硬件损坏。
若您觉得本回复有帮助,可以点击下方按钮将其标记为解决方案。
echo “DEPTH_CAMERA_TYPE=$DEPTH_CAMERA_TYPE”
echo “need_compile=$need_compile”
DEPTH_CAMERA_TYPE=aurora
need_compile=False
❯ ~/.stop_ros.sh
zsh: killed ~/.stop_ros.sh
❯ ros2 launch peripherals depth_camera.launch.py
2>&1 | tee /tmp/aurora_standalone.log
[INFO] [launch]: All log files can be found below /home/ubuntu/.ros/log/2026-03-05-15-17-57-813055-raspberrypi-1971
[INFO] [launch]: Default logging verbosity is set to INFO
INFO\] \[aurora930_node-1\]: process started with pid \[1973
INFO\] \[static_transform_publisher-2\]: process started with pid \[1975
[static_transform_publisher-2] [WARN] [1772723877.938821981] []: Old-style arguments are deprecated; see --help for new-style arguments
[static_transform_publisher-2] [INFO] [1772723877.953538703] [static_transform_publisher_f2T6YQmEnTLKzmyC]: Spinning until stopped - publishing transform
[static_transform_publisher-2] translation: (‘0.000000’, ‘0.000000’, ‘0.000000’)
[static_transform_publisher-2] rotation: (‘-0.500000’, ‘0.499602’, ‘-0.500000’, ‘0.500398’)
[static_transform_publisher-2] from ‘camera_link0’ to ‘depth_camera_link’
[aurora930_node-1] W0305 15:17:58.038365 1973 ros2_node.cc:35] hello aurora 900/930
[aurora930_node-1] 2026-03-05 15:17:58.046 ( 0.043s) [ B8130020] device_manager_impl.cc:89 INFO| hotplug has registed by user
[aurora930_node-1] device_count==========1
[aurora930_node-1] I0305 15:17:58.052691 1973 aurora900_ros2_device.cc:153] BOOT_ORDER_1::Found 1 deptrum device
[aurora930_node-1] I0305 15:17:58.052902 1973 aurora900_ros2_device.cc:162] BOOT_ORDER_1::No serial number provided: picking first device
[aurora930_node-1] 2026-03-05 15:17:58.052 ( 0.049s) [ B8130020] device_manager_impl.cc:318 INFO| Device information:
[aurora930_node-1] ir_pid:0x1930, rgb_pid:0x0
[aurora930_node-1] serial number:HY400516001016707G00058
[aurora930_node-1] I0305 15:17:58.052938 1973 aurora900_ros2_device.cc:206] BOOT_ORDER_1::0:device start opening
[aurora930_node-1] 2026-03-05 15:17:58.053 ( 0.050s) [ B8130020] custom_usb_device.cc:101 INFO| bulk in endpoint addr:129
[aurora930_node-1] 2026-03-05 15:17:58.053 ( 0.050s) [ B8130020] custom_usb_device.cc:98 INFO| bulk out endpoint addr:2
[aurora930_node-1] 2026-03-05 15:17:58.059 ( 0.056s) [ B8130020]deptrum_camera_aurora93:53 INFO| doe_broken:0 ito_support:1 crash_count:0 wdt_count:1 hard_reset_count:1 heart_boot_count:0 boot_total:45 last_crash_time:N
[aurora930_node-1] I0305 15:17:58.059181 1973 aurora900_ros2_device.cc:247] device supported frame_mode:
[aurora930_node-1] I0305 15:17:58.059208 1973 aurora900_ros2_device.cc:252] [0]:ir_mode:=13 kRes320x200Ir8Bit rgb_mode:=31 kRes320x200RgbYuv depth_mode:=0 kInvalid
[aurora930_node-1] I0305 15:17:58.059218 1973 aurora900_ros2_device.cc:252] [1]:ir_mode:=17 kRes480x300Depth16Bit rgb_mode:=32 kRes480x300RgbYuv depth_mode:=0 kInvalid
[aurora930_node-1] I0305 15:17:58.059223 1973 aurora900_ros2_device.cc:252] [2]:ir_mode:=20 kRes640x400Ir8Bit rgb_mode:=33 kRes640x400RgbYuv depth_mode:=0 kInvalid
[aurora930_node-1] I0305 15:17:58.059227 1973 aurora900_ros2_device.cc:266] current set mode ir_mode:20:kRes640x400Ir8Bit,rgb_mode:33:kRes640x400RgbYuv
[aurora930_node-1] 2026-03-05 15:17:58.422 ( 0.419s) [ 9BF25860] device_manager_impl.cc:99 INFO| DeviceConnectedCallback type:2
[aurora930_node-1] 2026-03-05 15:17:58.422 ( 0.419s) [ 9BF25860] device_manager_impl.cc:255 INFO| DeviceConnectedCallback [disconnect] 1 port_path: 1-2, rgb_addr: 0, ir_addr: 3
[aurora930_node-1] 2026-03-05 15:17:58.422 ( 0.419s) [ 9BF25860] device_manager_impl.cc:269 INFO| Stop Device
[aurora930_node-1] 2026-03-05 15:17:58.422 ( 0.419s) [ 9BF25860] aurora900_impl.cc:182 INFO| StopDevice start
[aurora930_node-1] 2026-03-05 15:17:58.422 ( 0.420s) [ 9BF25860] uvc_frontend.cc:55 ERR| bulk_transfer failed. -4
[aurora930_node-1] 2026-03-05 15:17:58.422 ( 0.420s) [ B8130020] aurora900_impl.cc:307 ERR| SetCameraMode failed!!
[aurora930_node-1] 2026-03-05 15:17:58.423 ( 0.420s) [ 8F7E5860] cmd_backend.cc:40 INFO| RunBlocking is end!!!
[aurora930_node-1] E0305 15:17:58.623037 1973 aurora900_ros2_device.cc:275] BOOT_ORDER_1::SetMode failed, error code 135180
[aurora930_node-1] E0305 15:17:58.623365 1973 aurora900_ros2_device.cc:329] BOOT_ORDER_1::All 1devices have attempted to connect, Failed to open device
[aurora930_node-1] 2026-03-05 15:17:58.623 ( 0.620s) [ 9BF25860]deptrum_camera_vendor.c:121 INFO| device is close.
[aurora930_node-1] 2026-03-05 15:17:58.623 ( 0.621s) [ 9BF25860] aurora900_impl.cc:200 INFO| StopDevice end
[aurora930_node-1] 2026-03-05 15:17:58.623 ( 0.621s) [ 9BF25860] device_manager_impl.cc:274 INFO| callback succeed,type=2
[aurora930_node-1] I0305 15:17:58.623976 1995 ros2_device.cc:350] Device [model=Aurora 930,ir_camera.serial_num=HY400516001016707G00058ir_camera.pid=6448]disconnected
[aurora930_node-1] 2026-03-05 15:17:58.624 ( 0.621s) [ 9BF25860] device_manager_impl.cc:301 INFO| DeviceConnectedCallback 2 end
[aurora930_node-1] hotplug_callback hotplug_callback
[ERROR] [aurora930_node-1]: process has died [pid 1973, exit code 255, cmd ‘/home/ubuntu/third_party_ros2/third_party_ws/install/deptrum-ros-driver-aurora930/lib/deptrum-ros-driver-aurora930/aurora930_node --ros-args -r __ns:=/aurora --params-file /tmp/launch_params_f28wqs54 -r /aurora/depth/image_raw:=/ascamera/camera_publisher/depth0/image_raw -r /aurora/ir/camera_info:=/ascamera/camera_publisher/depth0/camera_info -r /aurora/ir/image_raw:=/ascamera/camera_publisher/ir0/image -r /aurora/points2:=/ascamera/camera_publisher/depth0/points -r /aurora/rgb/camera_info:=/ascamera/camera_publisher/rgb0/camera_info -r /aurora/rgb/image_raw:=/ascamera/camera_publisher/rgb0/image’].
❯ ros2 node list | grep -Ei ‘aurora|ascamera|camera’
❯ ros2 topic info /ascamera/camera_publisher/rgb0/image
Unknown topic ‘/ascamera/camera_publisher/rgb0/image’
❯ timeout 15 ros2 topic hz /ascamera/camera_publisher/rgb0/image
WARNING: topic [/ascamera/camera_publisher/rgb0/image] does not appear to be published yet
╭─ │ / 124 ✘ │ 15s │ 15:19:31
╰─ 依旧是检测不到
这份日志已经把范围缩小了:不是始终检测不到相机,而是检测到 Aurora 930 后,在设置模式、打开设备的阶段断开,随后驱动退出。
关键顺序是:
Found 1 deptrum device:已发现相机。DeviceConnectedCallback [disconnect]、bulk_transfer failed. -4:启动过程中出现设备断开和传输失败。SetMode failed, error code 135180、Failed to open device:设置模式、打开设备失败。exit code 255:相机节点退出,所以之后没有相机节点和图像发布者。
目前不应继续调整显示界面或改话题名称,也不能仅凭这些日志判定相机损坏。
Aurora 930《用户手册》第 14 页对“能识别相机,但无法 Open Stream”列出的排查项是:USB 连接、供电,以及 SDK/ROS 驱动版本。建议下一步:
- 正常关机并断电后检查相机线缆两端,确认插接牢固、线材无明显损伤,再开机复测。不要拆解相机模组。
- 核对供电和连接方式。接入指导要求相机输入为
5V±10%、启动瞬时电流 ≥1.6A。这只是排查依据,并不表示当前已经确认供电不足;请说明是否使用套件原配供电、相机是否直接接树莓派,以及中间是否有延长线或 USB 集线器。不要自行改线或提高供电电压。
- 核对系统与驱动来源。请说明是否为该型号的官方原装镜像,是否自行更新过系统、相机驱动或 SDK,并提供当前驱动/SDK 的版本信息。暂时不要随意换驱动或刷相机固件。
您贴出的环境变量已是 DEPTH_CAMERA_TYPE=aurora、need_compile=False,且 Aurora 节点确实启动过,因此不用再反复修改这两个值。现有资料没有给出错误码 135180 的明确释义,不能据此指定某个固件或硬件故障。
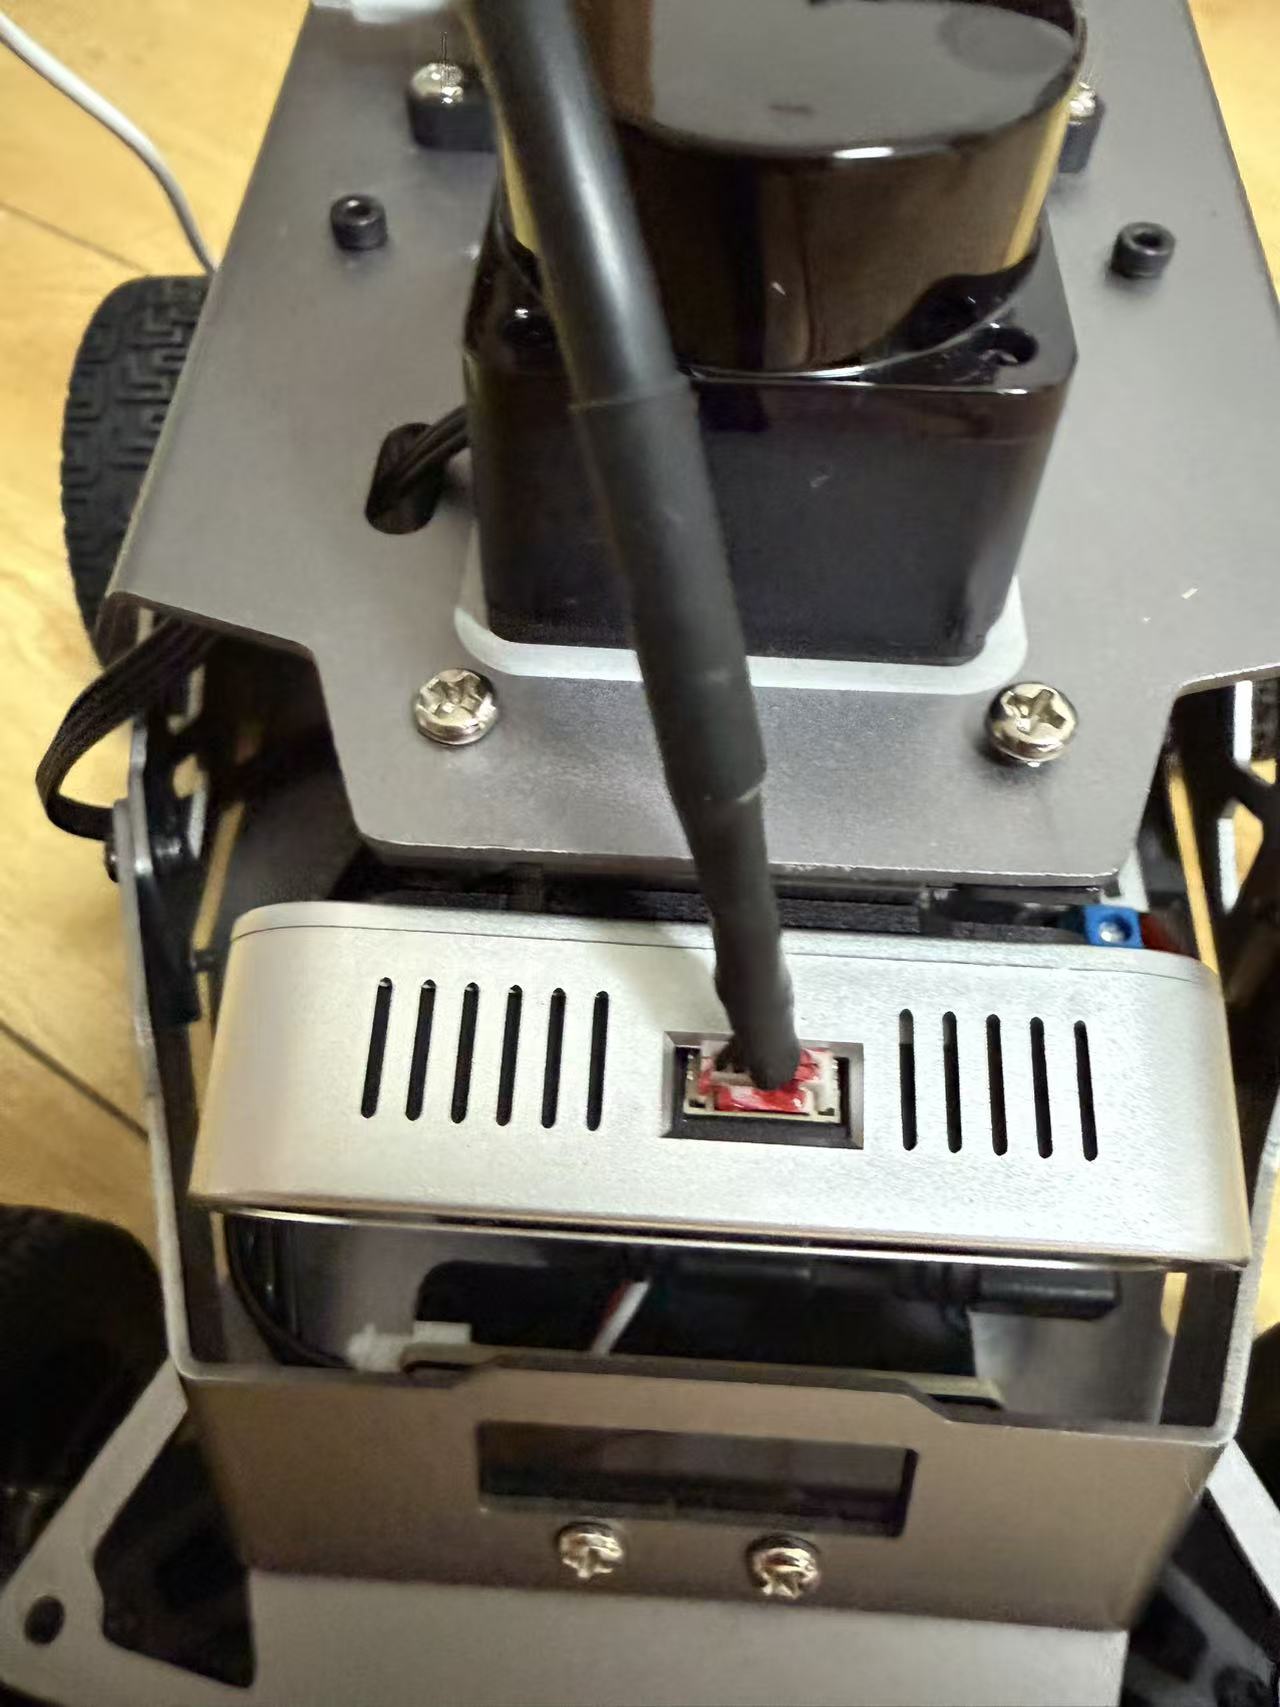
请补充相机接线照片、供电方式和系统/驱动是否改动过;如果重新接牢后仍出现同样的断开顺序,请保留这份完整日志,供进一步核查。
若您觉得本回复有帮助,可以点击下方按钮将其标记为解决方案。
了解,您没有更新过系统或驱动,先保留现有软件环境,不需要为了排查而升级、重装或刷固件。
之前的日志显示:相机已被识别,但在设置模式时出现设备断开,随后驱动退出。没有更新过软件,并不能单凭这一点确定故障原因。
Aurora 930《用户手册》“疑难解答”对“能识别但无法 Open Stream”要求检查 USB 连接、供电和驱动版本。现在请先确认以下两项:
- 接线是否已重新接牢:正常关机并断电后,检查相机线缆两端是否松动、线材是否有明显损伤,重新接牢后开机复测。不要拆解相机模组。
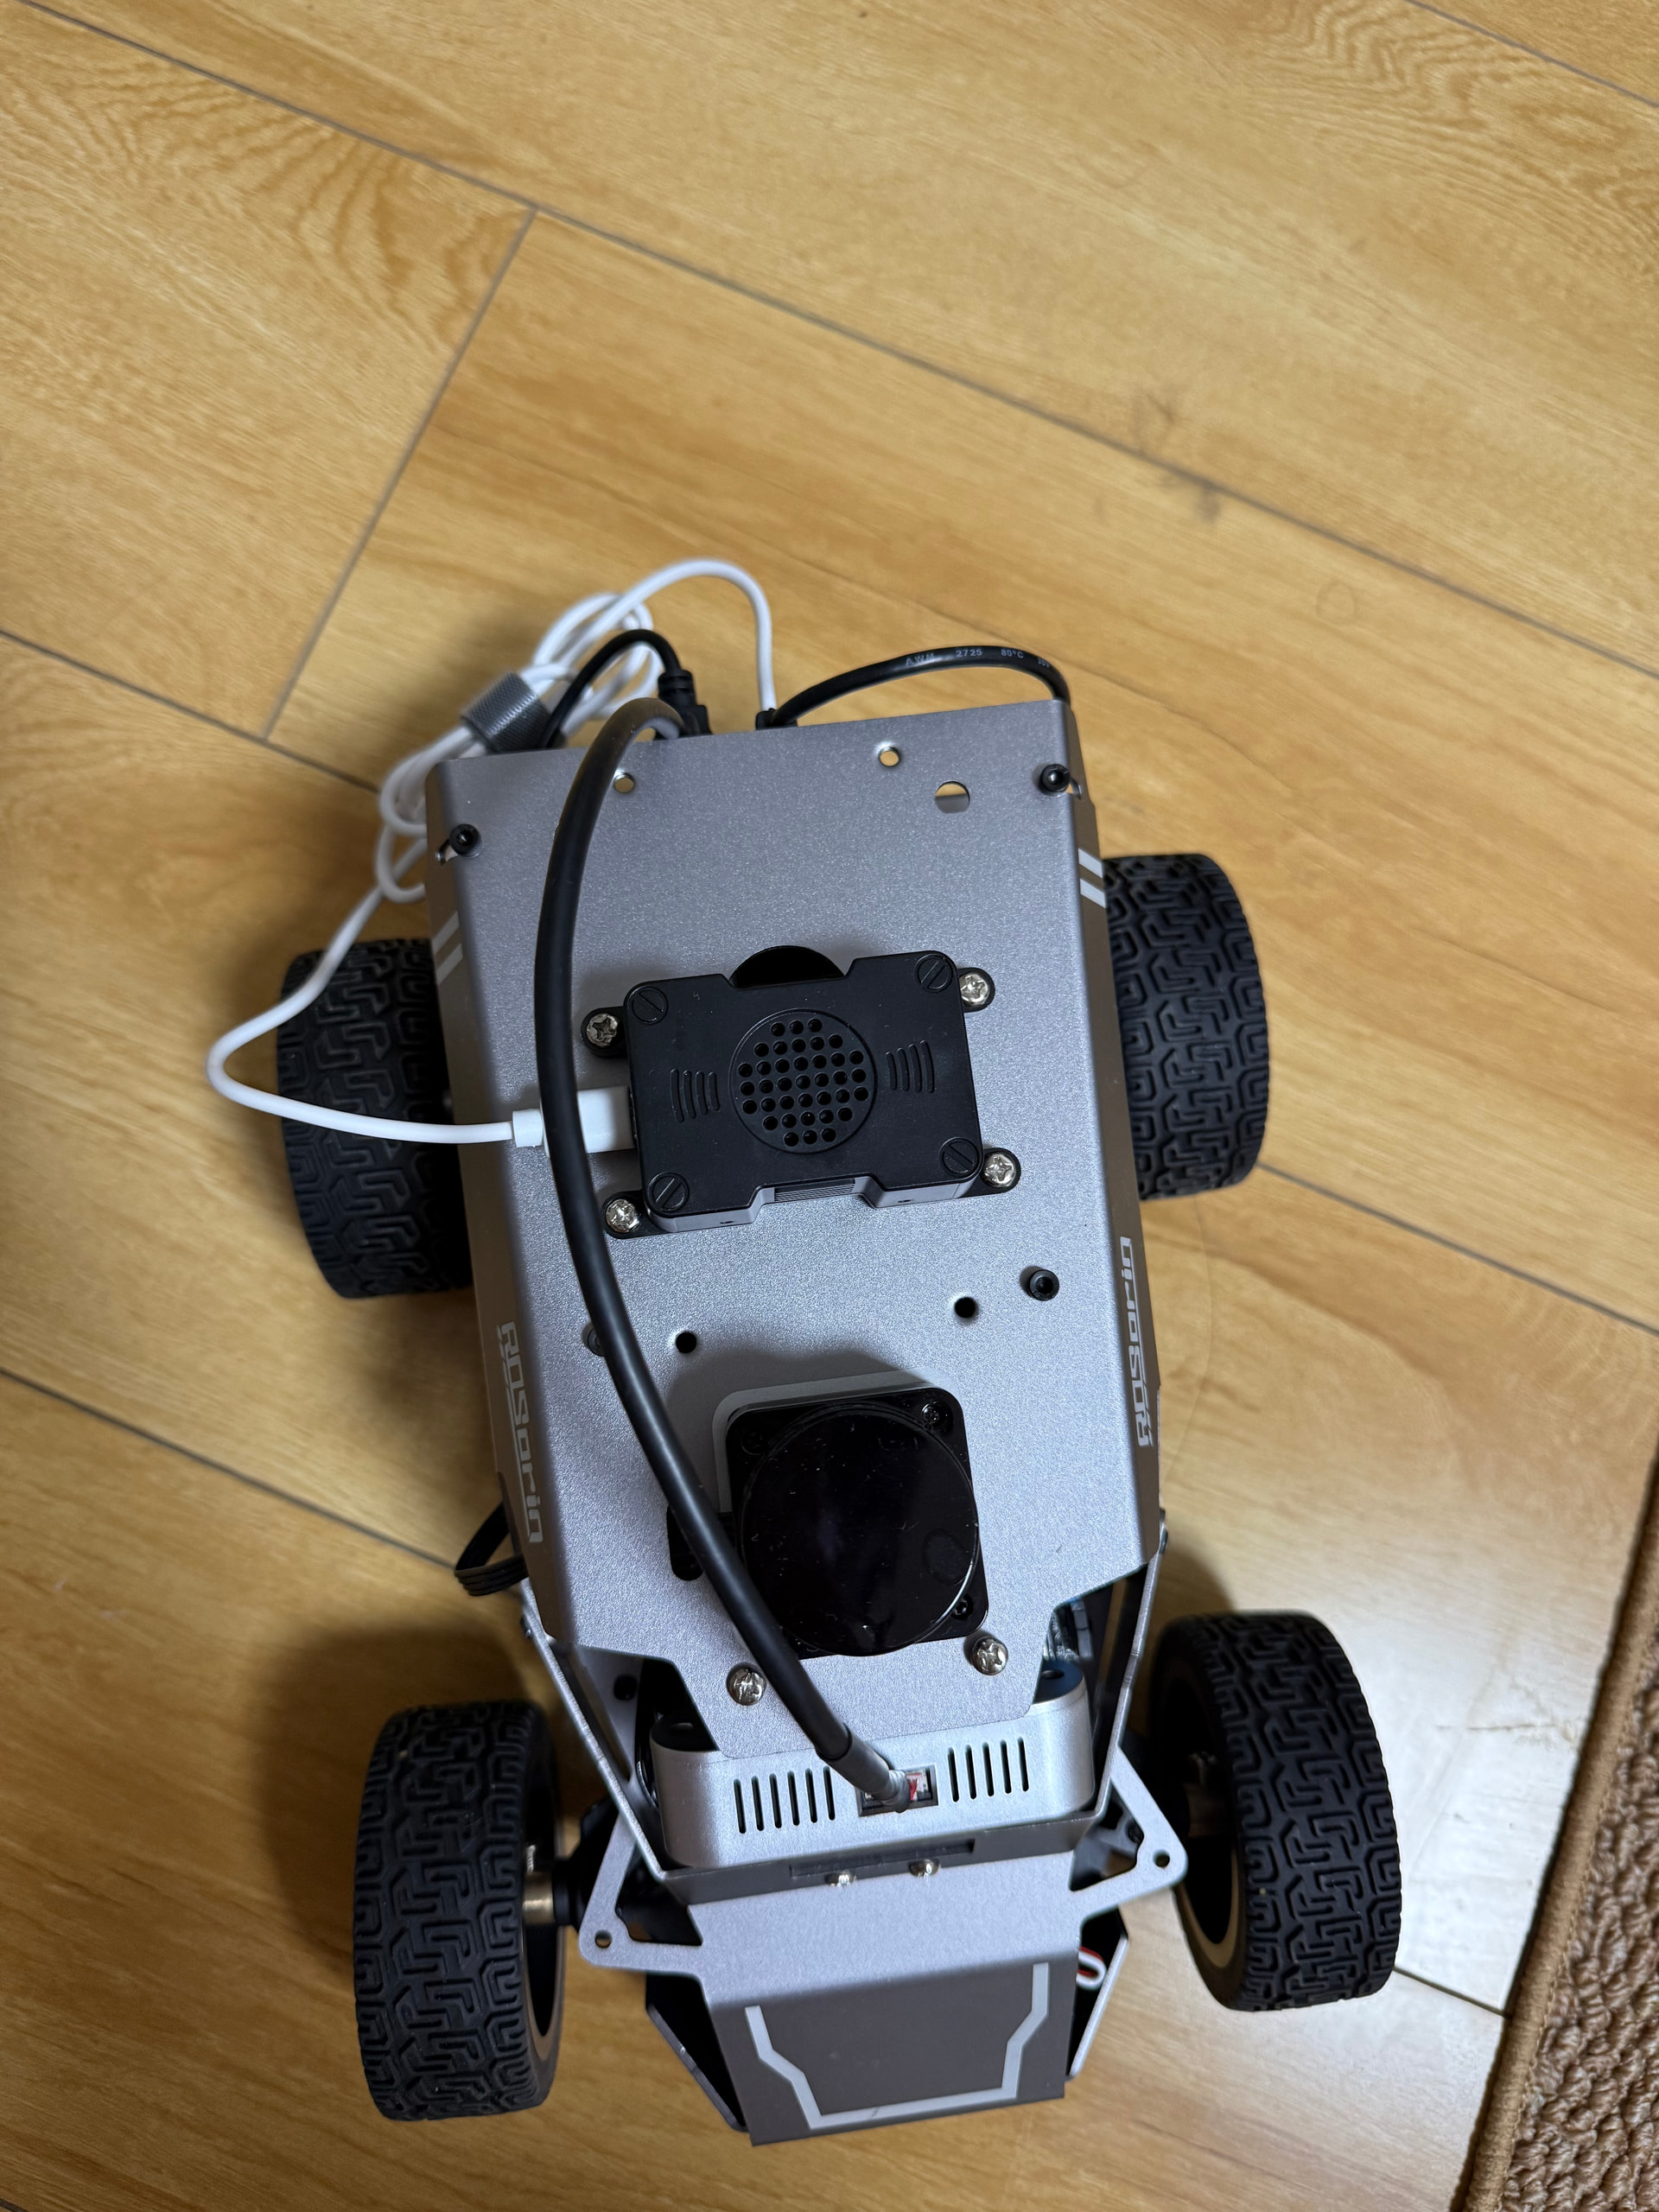
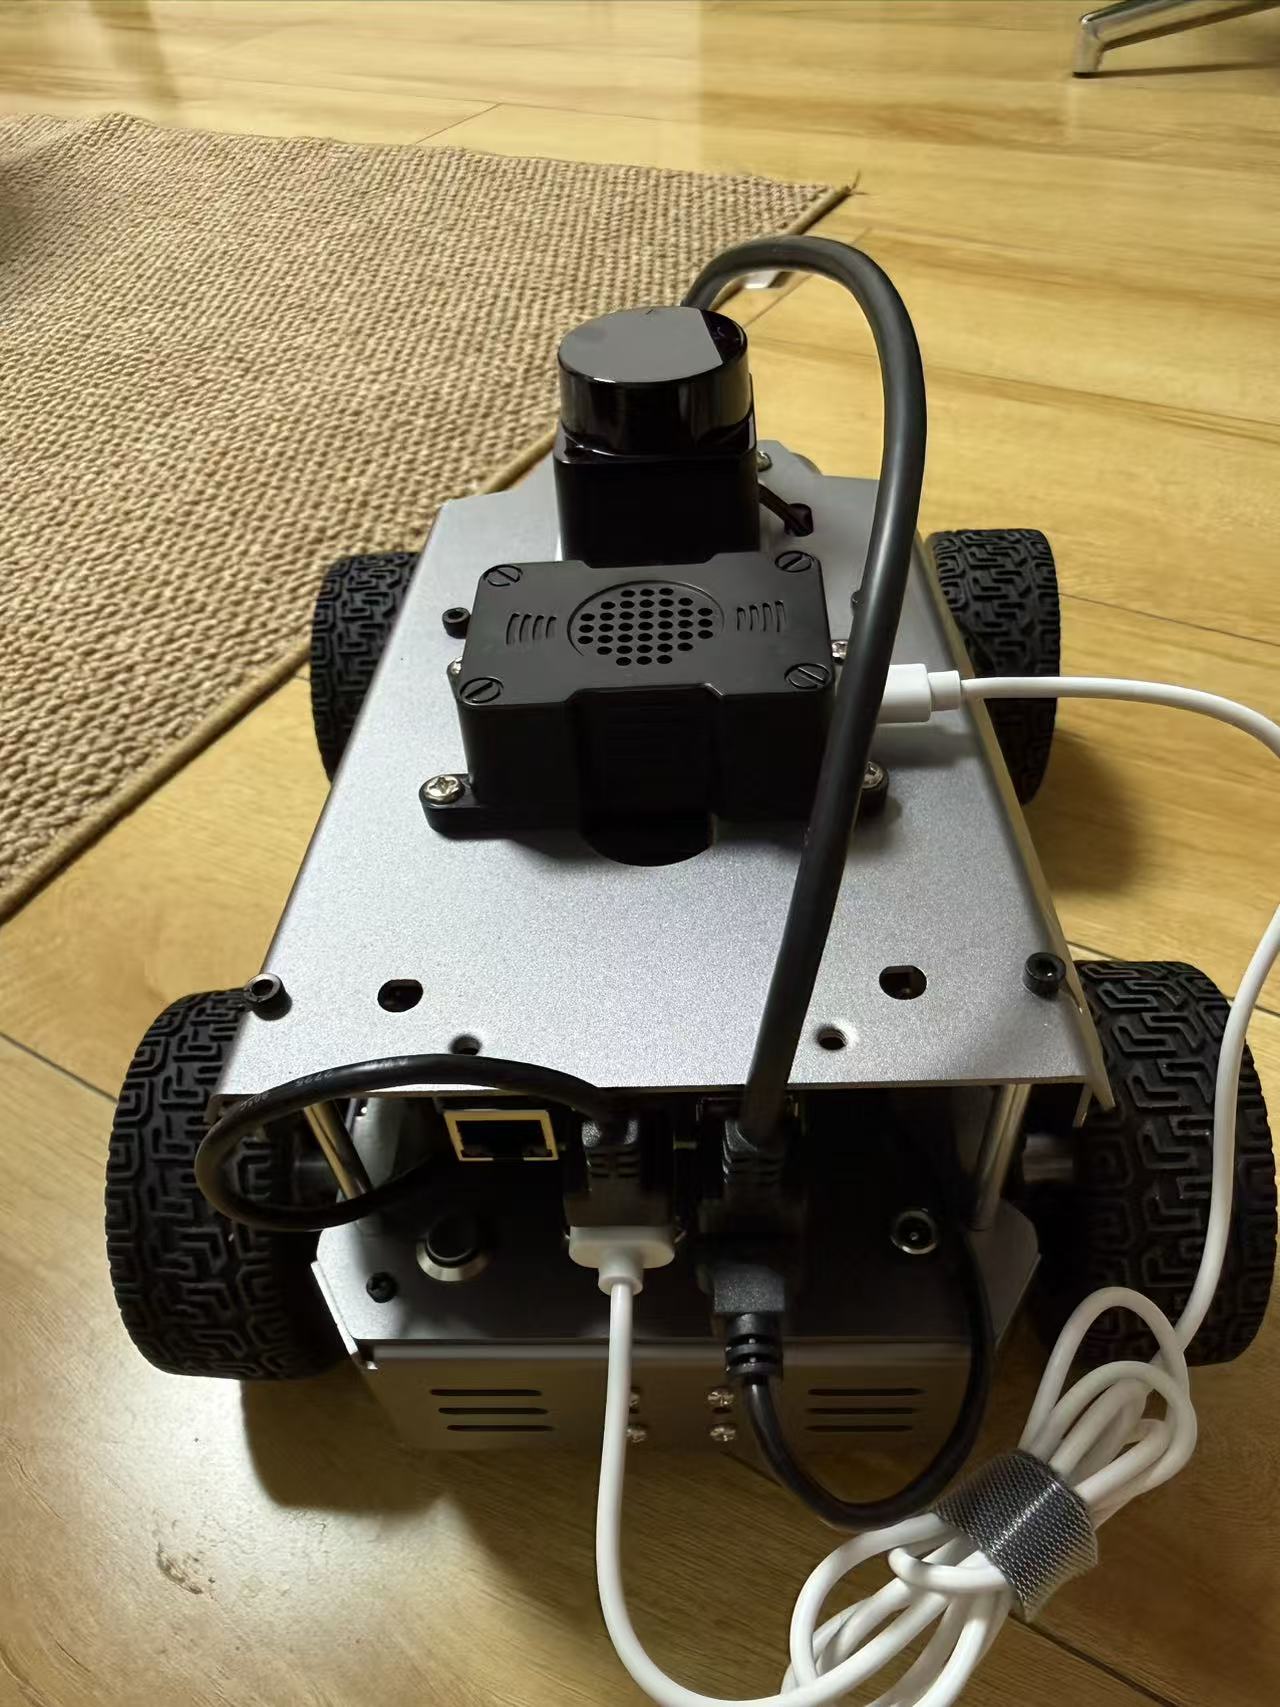
- 实际供电和连接方式:是否使用套件原配供电?相机是否直接连接树莓派,中间有没有 USB 集线器或延长线?请发一张能看清相机线缆两端及供电连接的照片,不需要自行改线或调整电压。
如果您已经重新接牢过,也请直接说明复测是否仍出现 SetMode failed, error code 135180 和设备断开。现有日志还不足以判定相机损坏。
若您觉得本回复有帮助,可以点击下方按钮将其标记为解决方案。
正在请官方支持人员协助您进一步排查。如果仍需要我的帮助,可以在本帖中 @我。 @hiwonder_wanchenccc
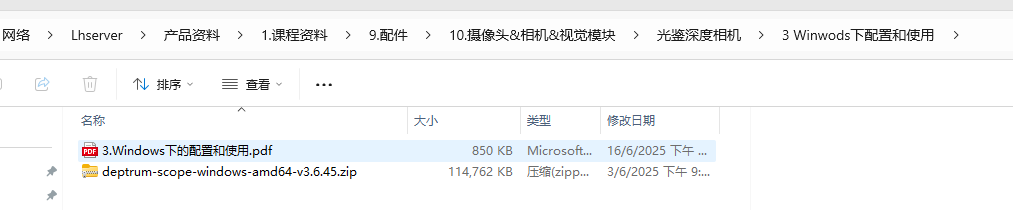
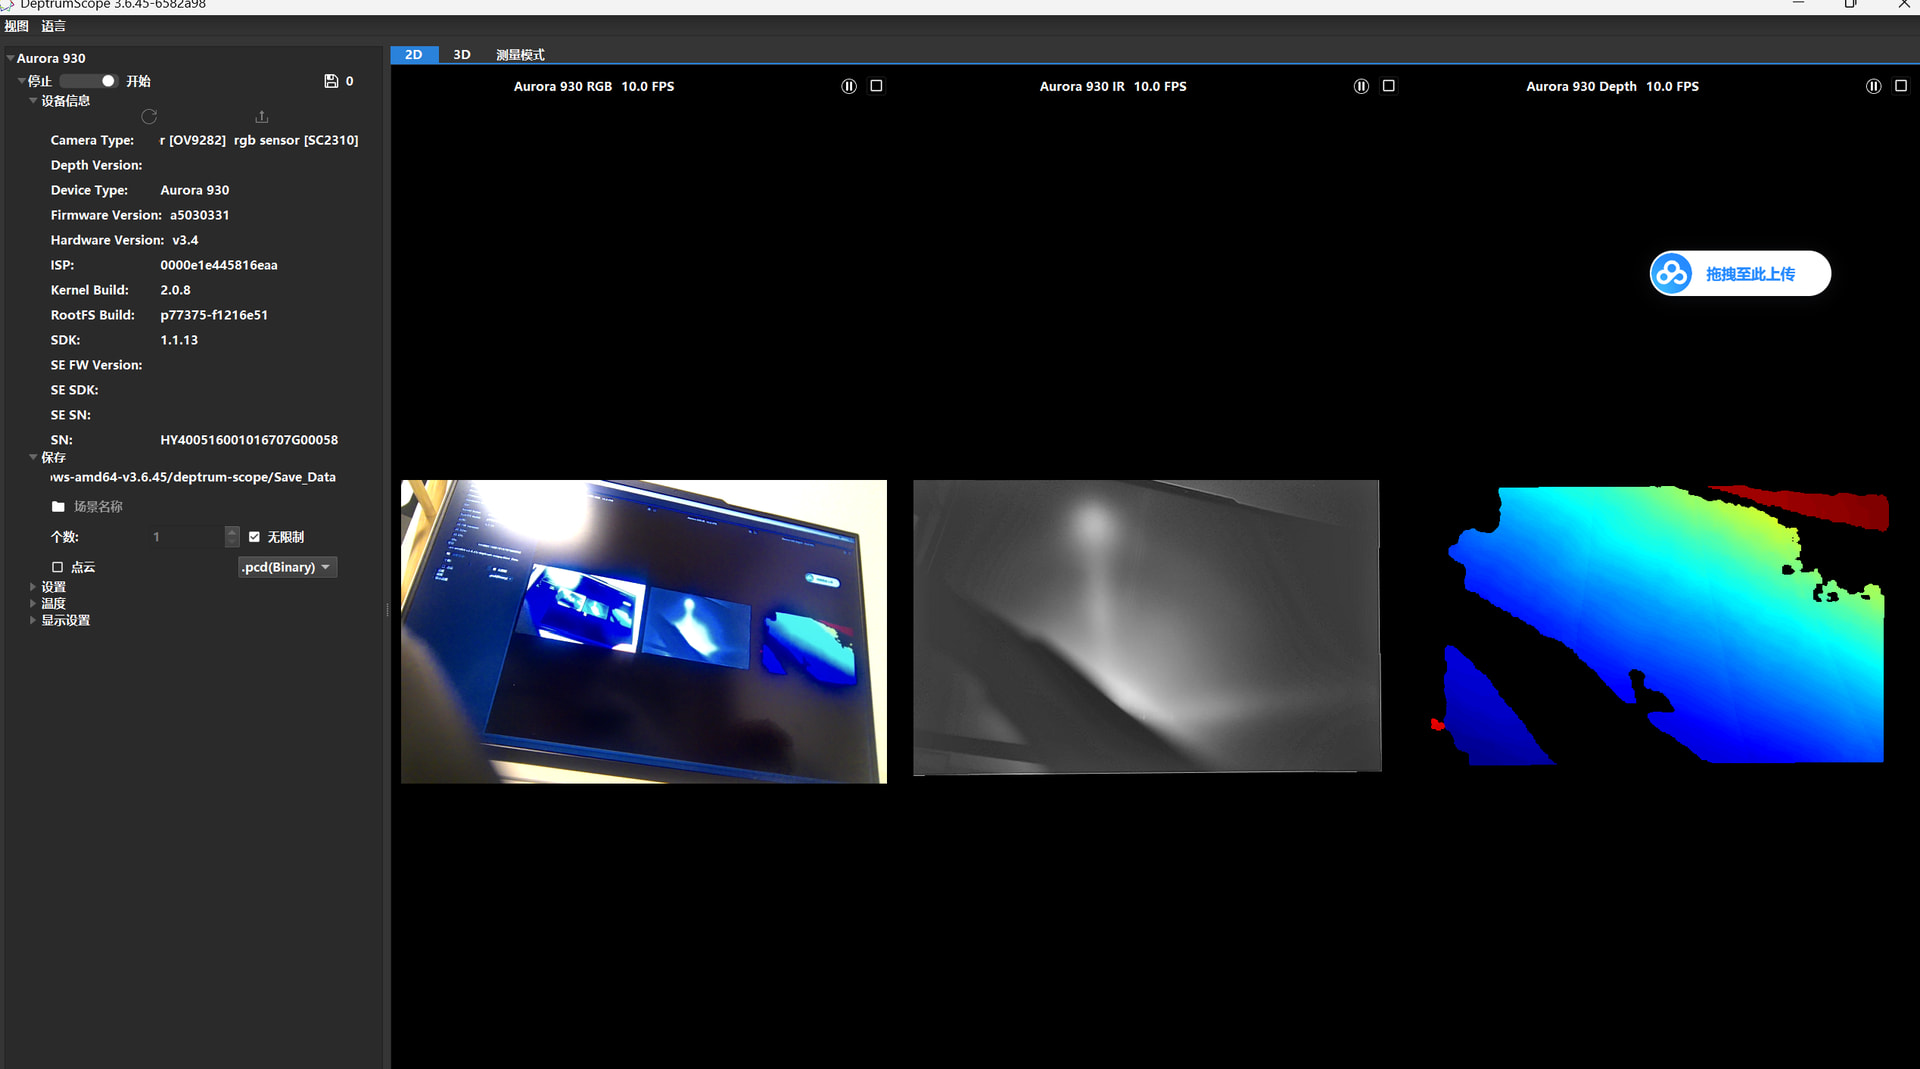
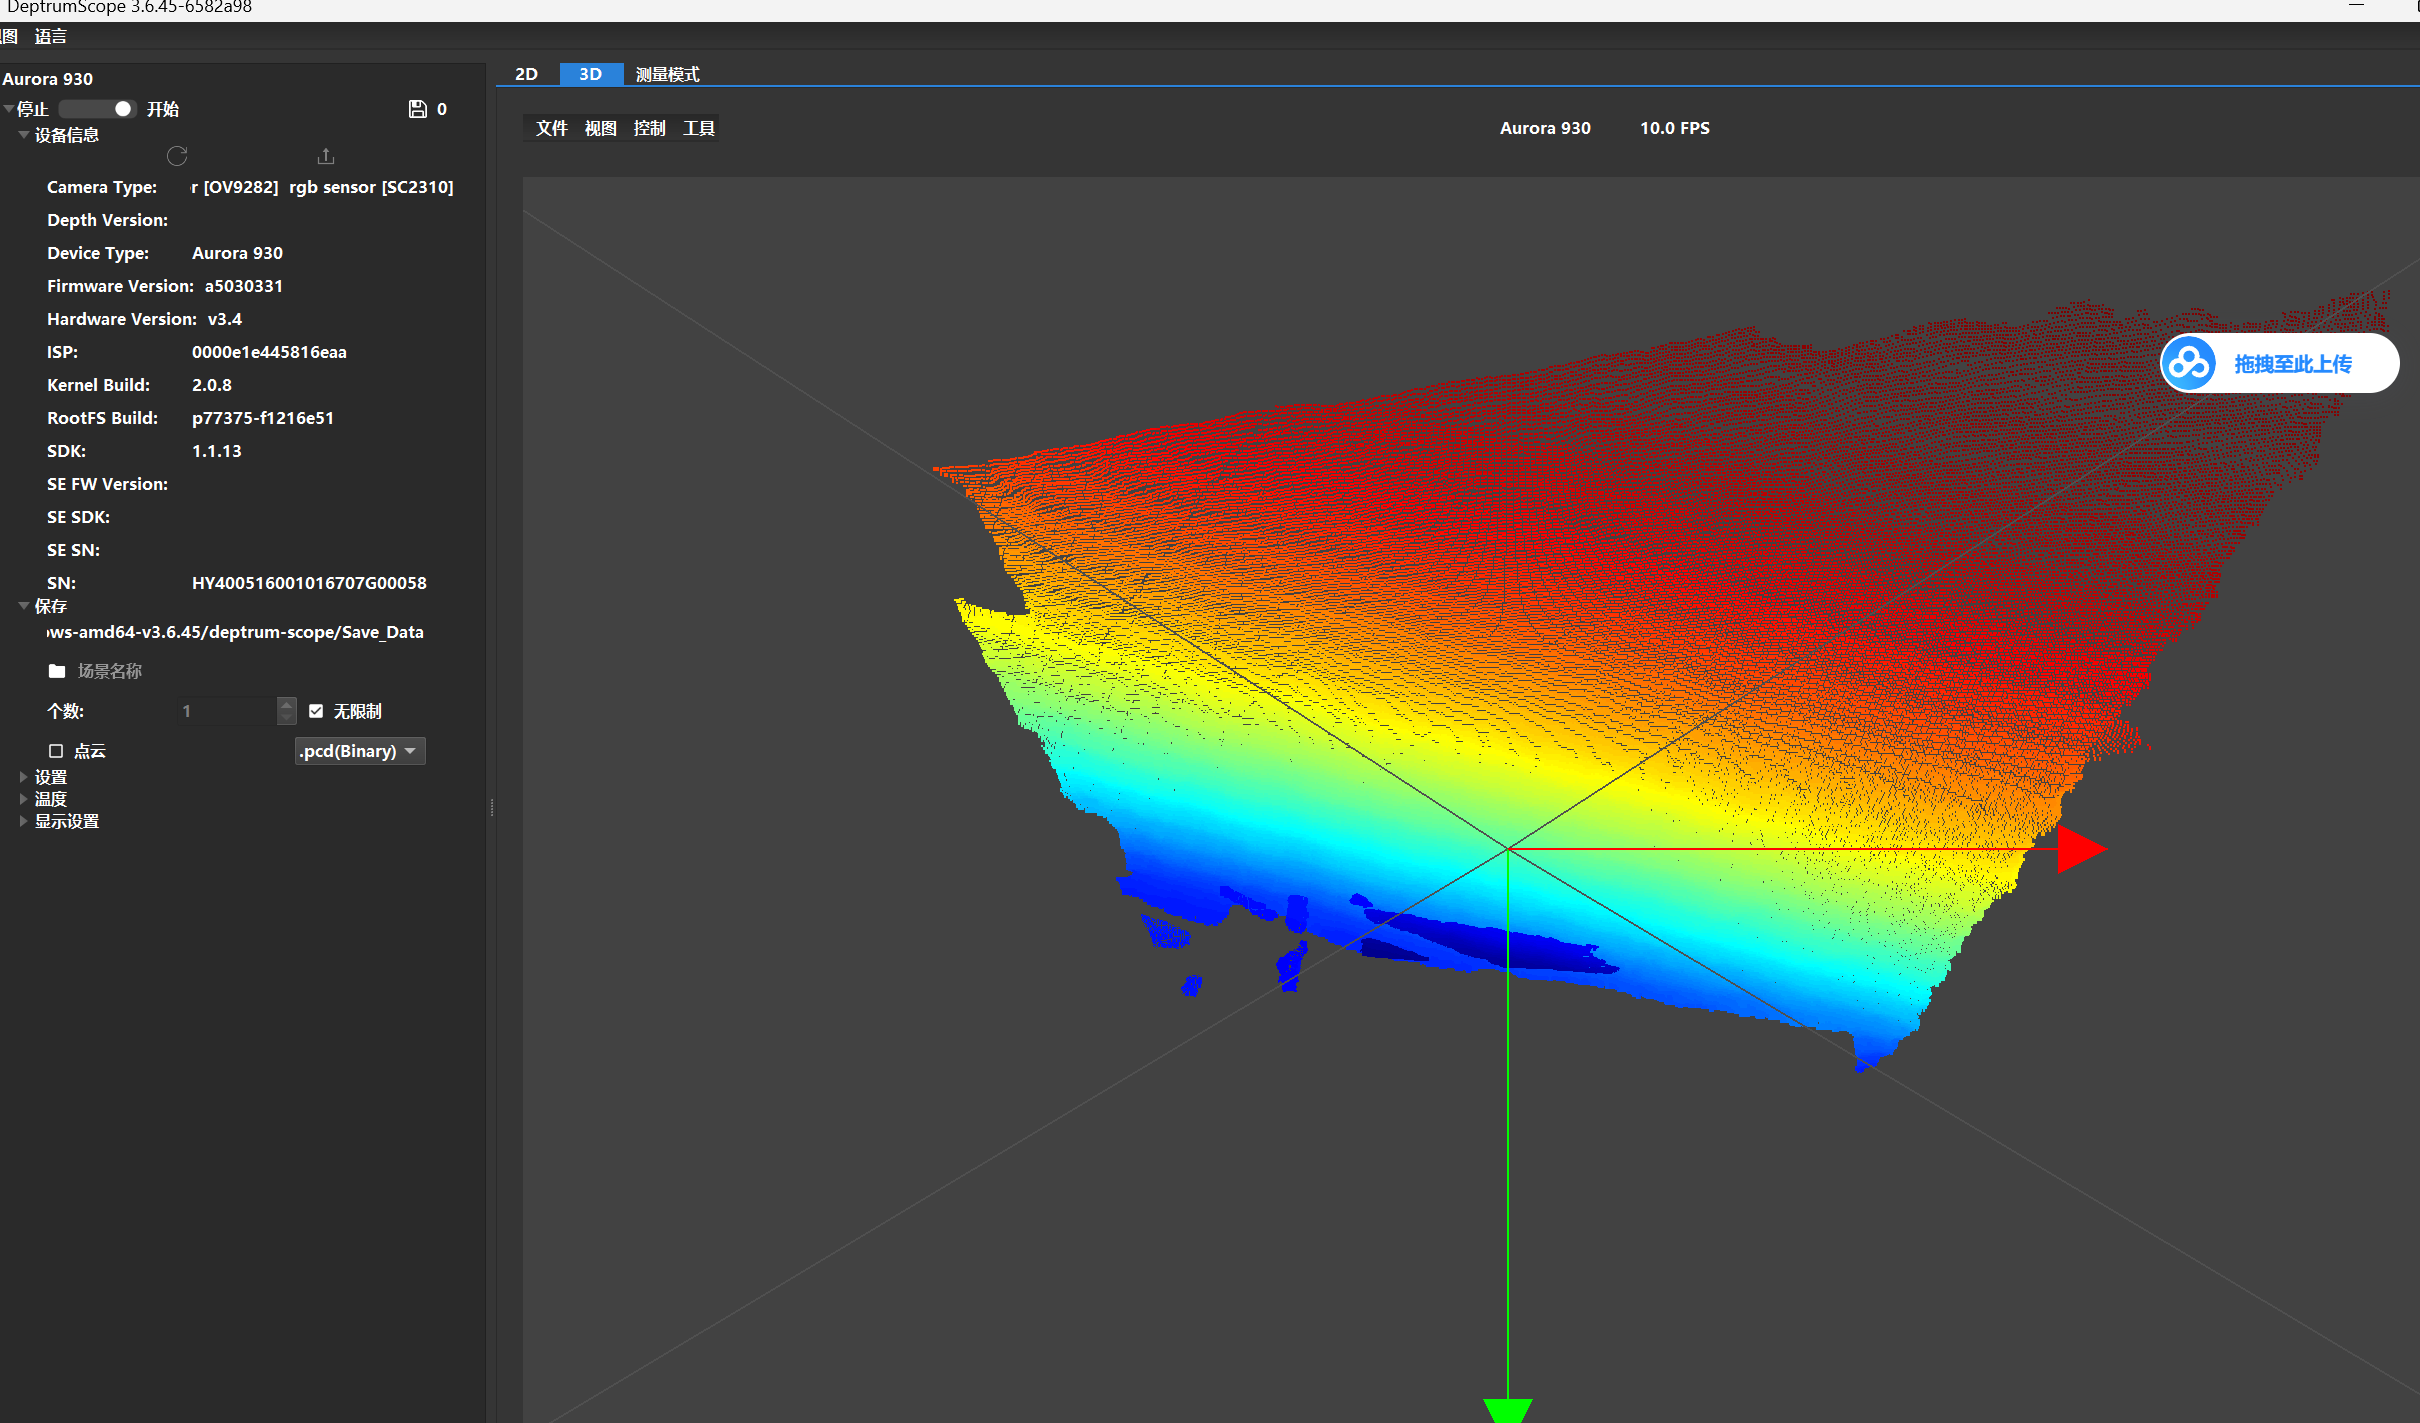
您参考网盘资料这个位置的教程,在win上单独测试一下相机
win稳定那相机这边没问题,您机器之前正常吗,后面有没有修改代码或者修改配置文件呢
刚买的,都没有动过,之前是app完全连不上,换了线,然后就是相机空白
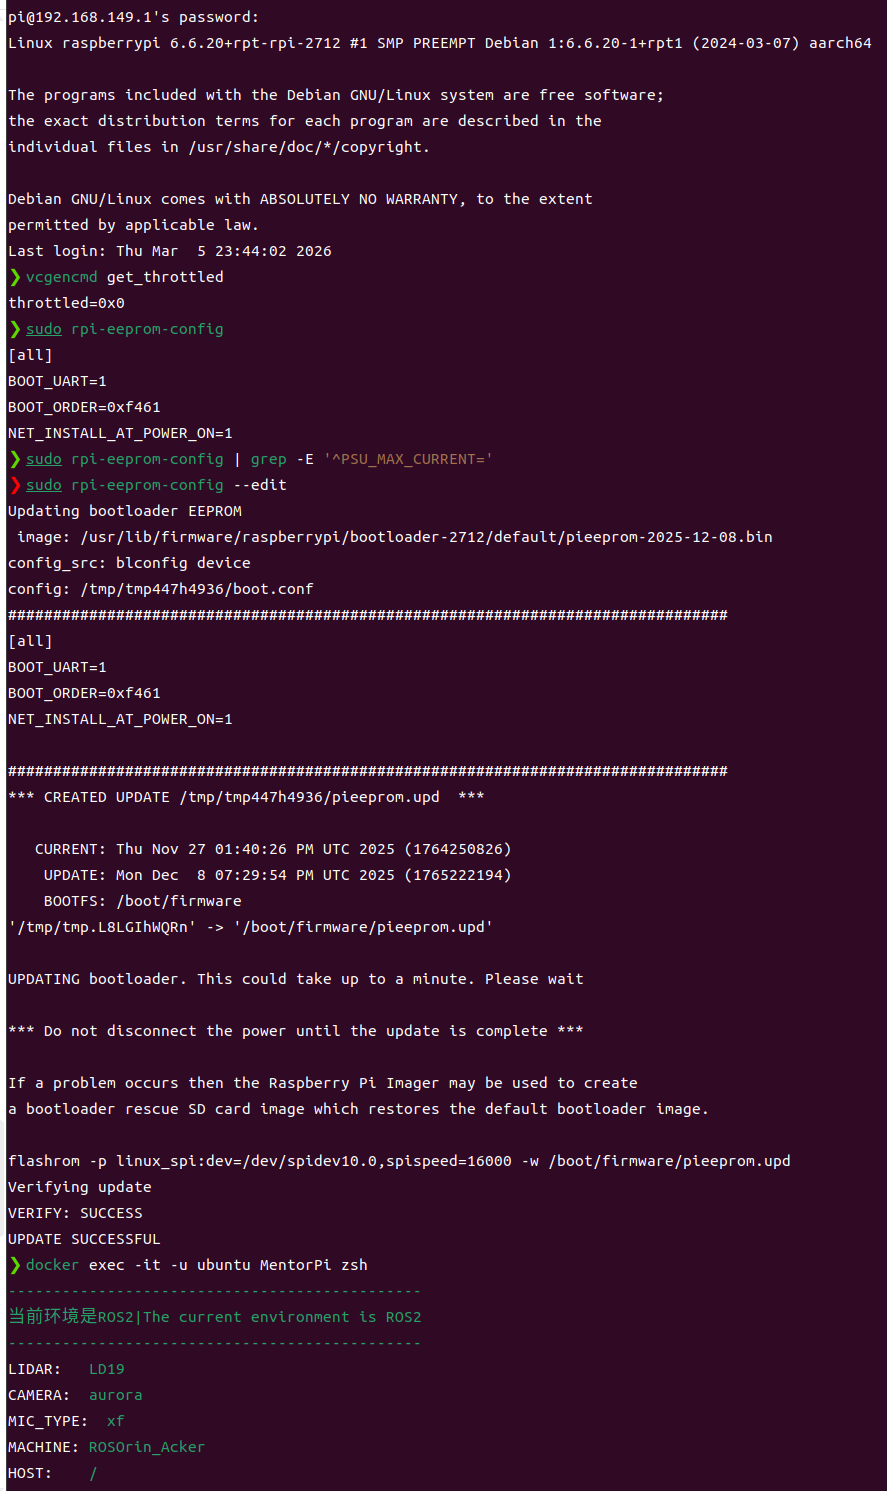
vcgencmd get_throttled 看看是否有历史欠压
sudo rpi-eeprom-config --edit 看看PSU_MAX_CURRENT 是不是5000
把上面反馈,以及您终端打开后打印的绿色环境变量-里面包含系统版本信息,截图给我
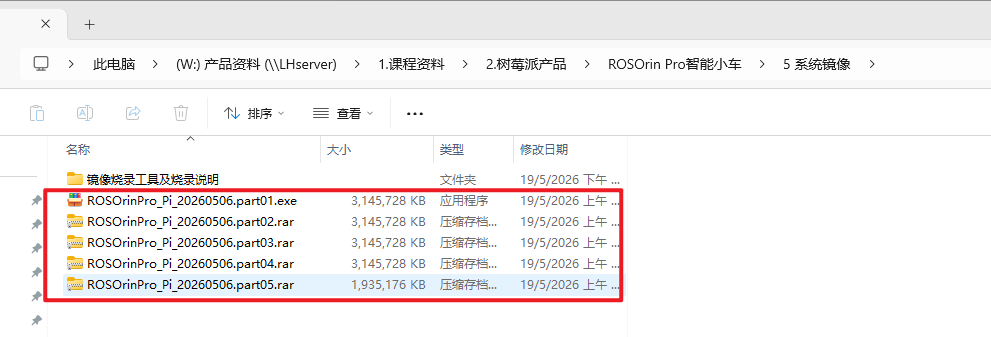
分卷压缩的,全部都要下载,然后点第一个exe文件解压