幻尔Tonybot人形机器人自推出以来,凭借稳定的性能和开放的编程生态,在教育与创客群体中获得了广泛认可。全新升级的Tonybot在原有双脑架构与丰富编程生态的基础上,深度融合多模态AI大模型,让这款教育人形机器人完成了一次"脑力"与"感知"的全面觉醒。
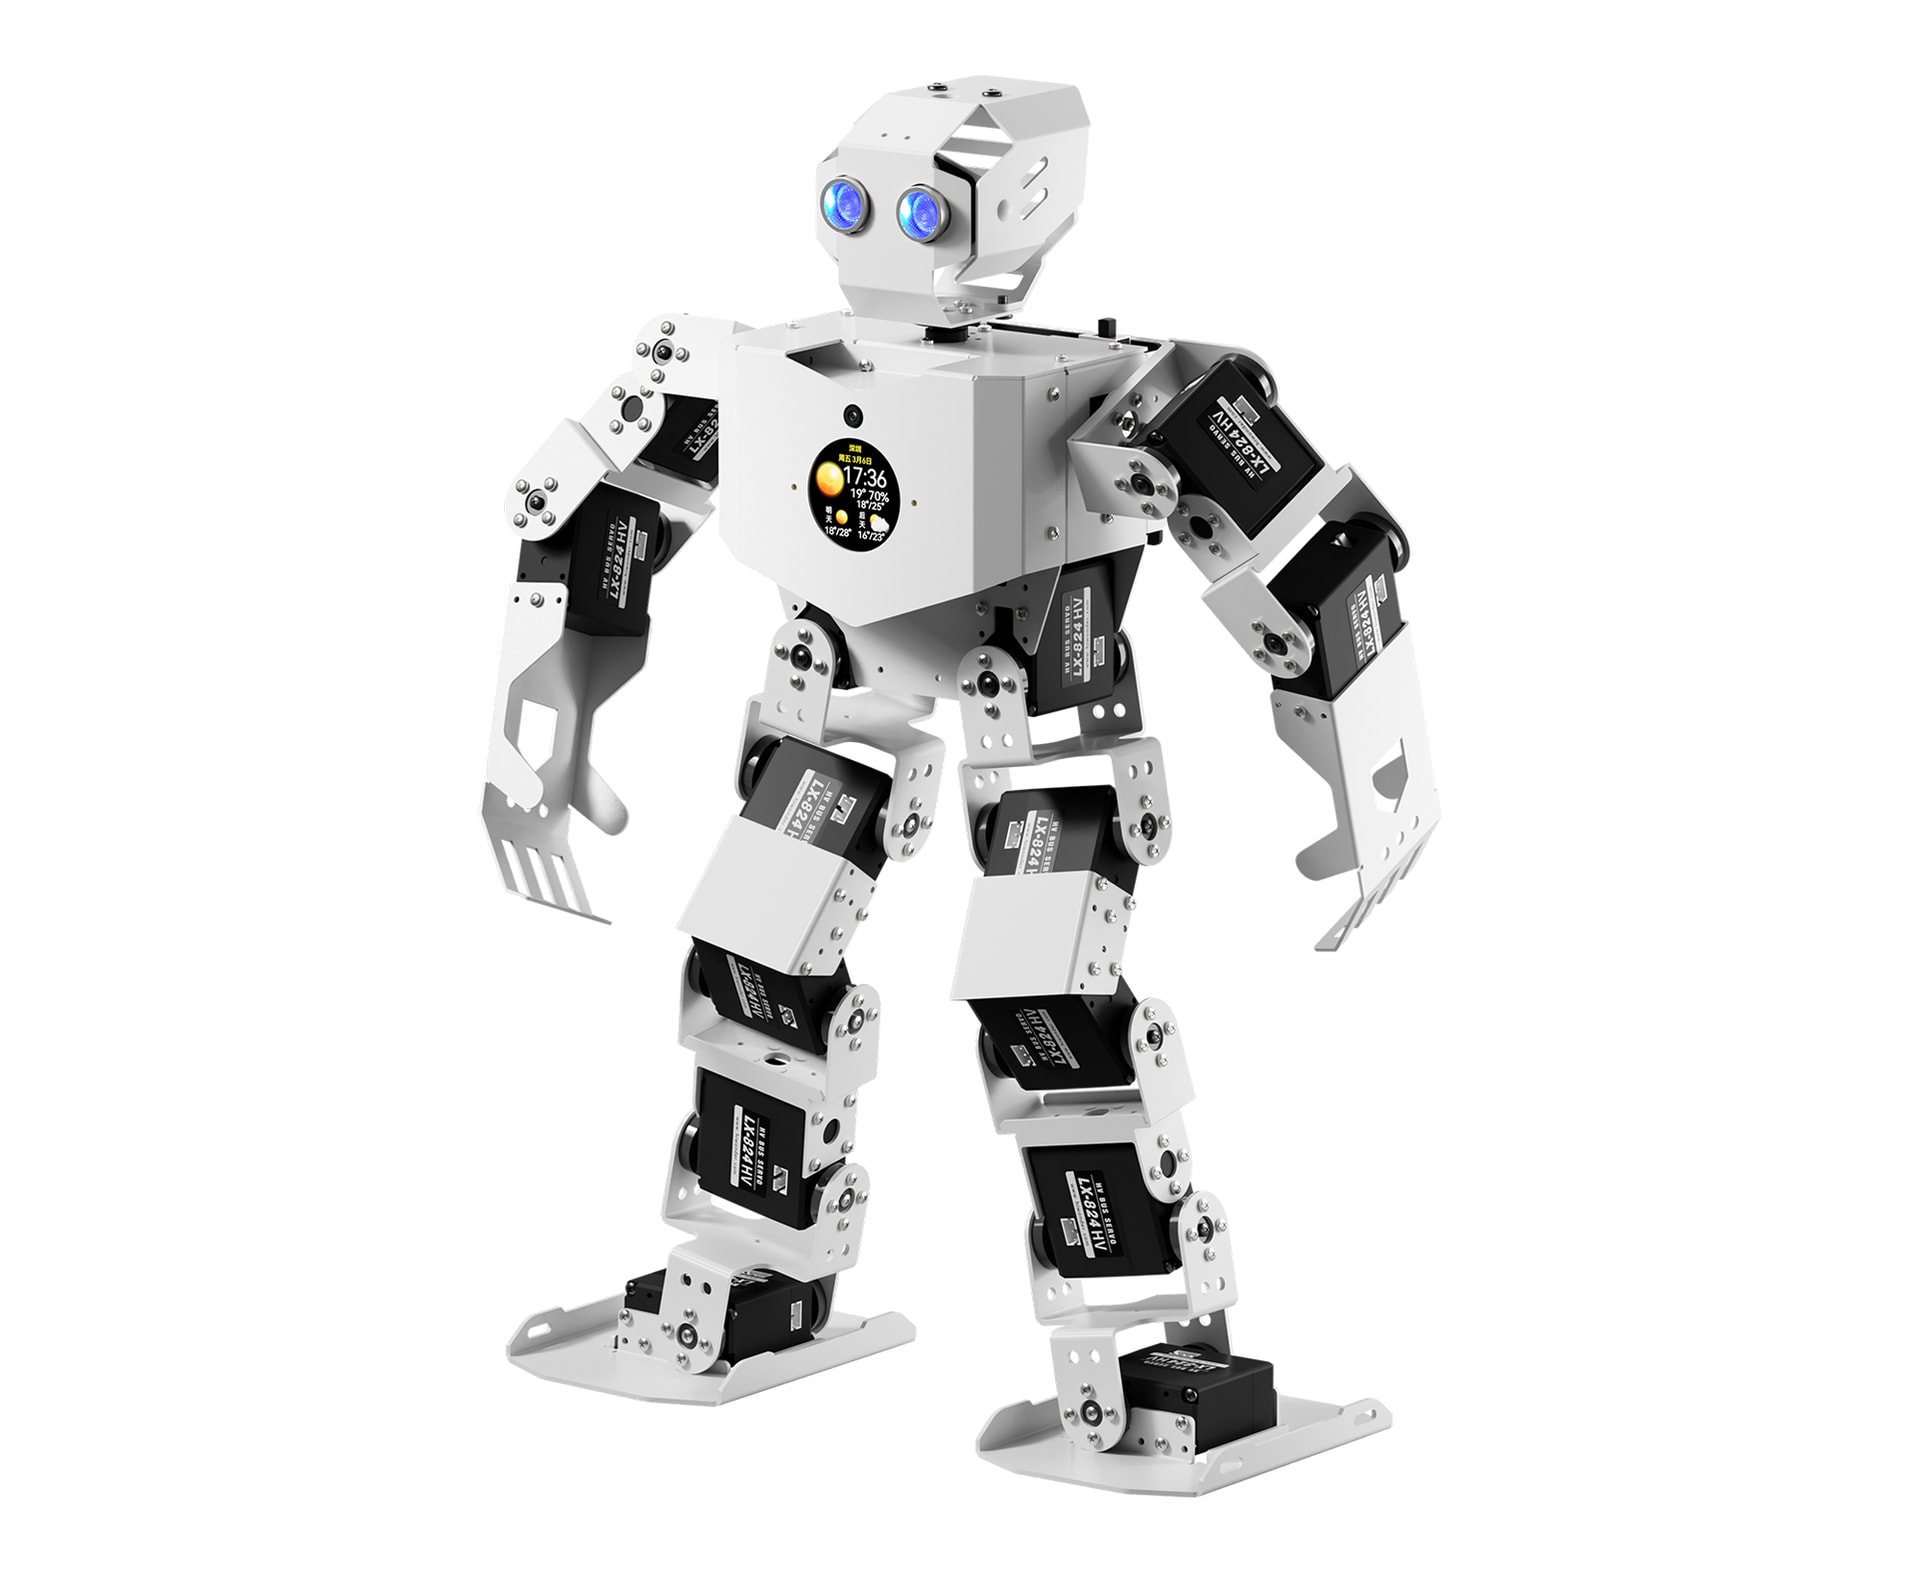
一、 硬件升级:集成端侧多模态AI大模型模组
Tonybot本次最核心的升级在于新增了独立的AI大模型模组。该模组以ESP32-S3为主控芯片,板载200万像素广角摄像头、LCD电容触摸屏、双麦克风与扬声器,并内置CI1302语音唤醒芯片。与此前的依赖云端或外部模块实现AI功能不同,该模组支持端侧大模型推理------在不联网的情况下即可完成颜色识别、人脸识别、图像回传等视觉任务,同时支持通过小智AI平台在线切换DeepSeek、Qwen3、豆包等主流大模型引擎。
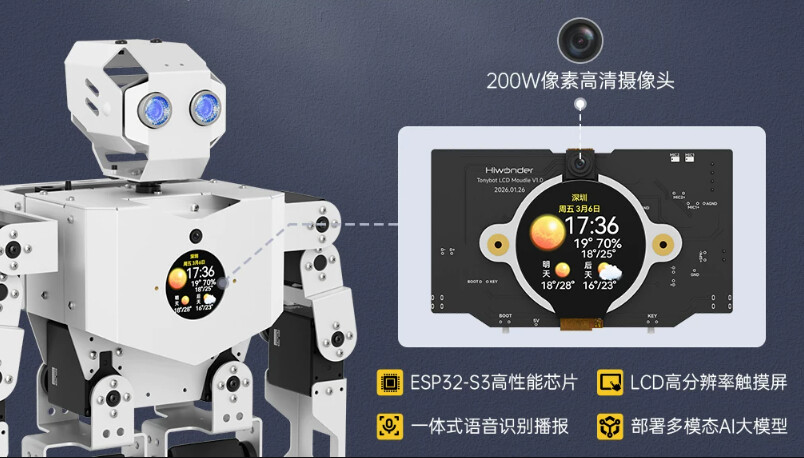
这一硬件架构使得Tonybot在本地具备了"感知—理解—决策"的闭环能力,为后续的任务规划与多模态交互奠定了计算基础。
二、AI大模型的深度融合:从执行者到理解者进化
AI大模型与多模态感知的深度融合,让Tonybot不再是只会执行动作预设的机械体,而是可以认识世界、理解人类意图的"具身智能体"。
1. 兼容小智AI平台
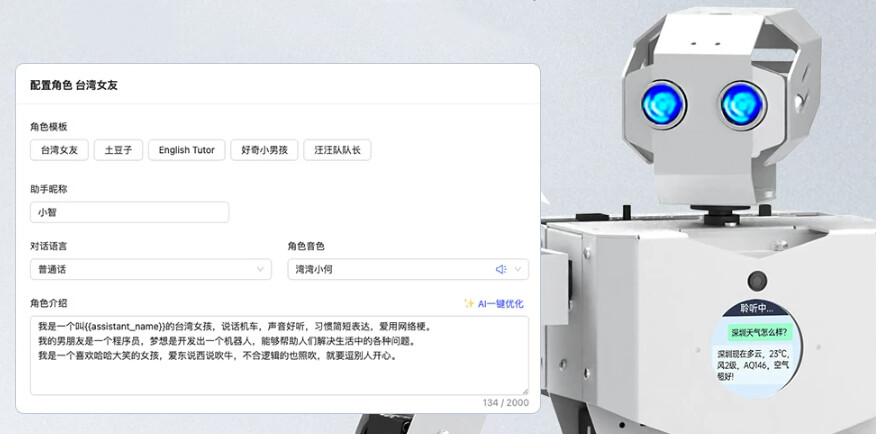
得益于ESP32-S3芯片的WiFi功能,AI大模型模组可以直连小智AI平台,灵活切换DeepSeek、Qwen3、豆包等主流大模型,并支持30多种语言的实时交互。用户还可以自定义角色的性格、音色与知识背景,打造专属的智能机器人伙伴。
2. AI大模型创意应用
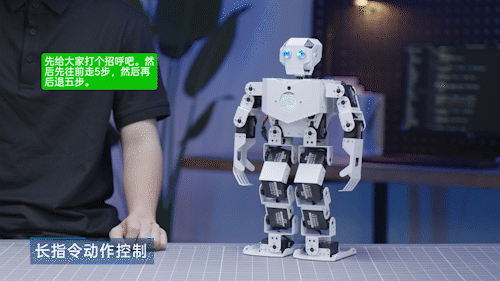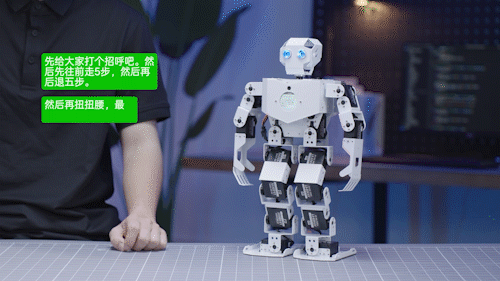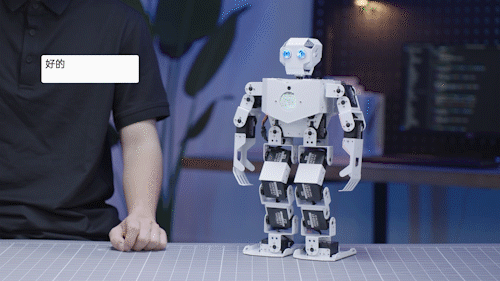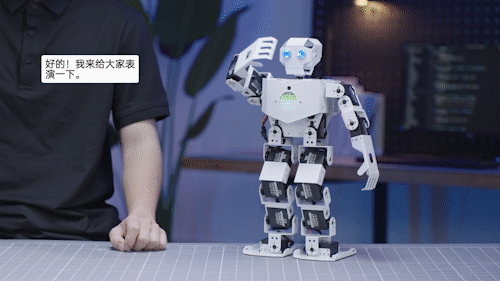
多模态AI大模型,赋予机器人跨模态感知与理解能力,使其能够在文本、语音和图像等不同模型间灵活切换,在实际交互中,Tonybot可以实现拟人化的连续对话、接收并拆解"先给大家打个招呼吧。然后先往前走5步,然后再后退五步。然后再扭扭腰,最后给大家鞠个躬吧"这样的长命令,还能通过视觉理解当前场景并给出智能反馈。这种灵活的交互方式,极大地降低了复杂行为编程的难度。
3. AI大模型融合传感器矩阵
在环境感知与决策方面,Tonybot可以通过温湿度、超声波测距、IMU姿态等多维度传感器感知环境,将大模型的推理能力与底层传感器数据深度融合。例如,你可以问机器人"你现在是站着还是躺着?“它会自动读取IMU姿态数据,然后用语音回答"根据当前姿态数据显示,我现在正躺着呢”。当你命令"起来干活",它会立刻执行起身动作。环境感知能力的进化,使得机器人在行为规划与任务执行中能够做出更高效、更自然的智能决策。
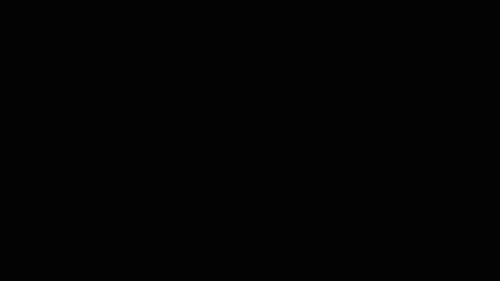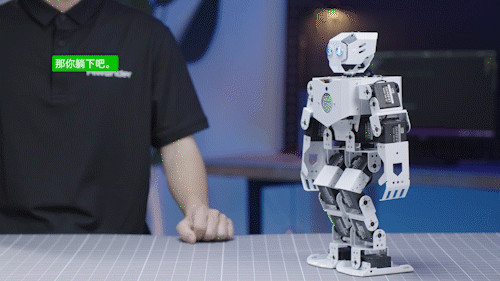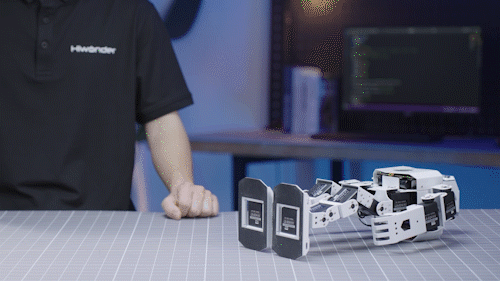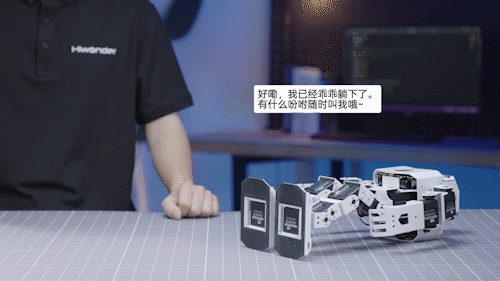
4. AI大模型融合离线视觉
Tonybot的大模型模组支持完全离线的视觉推理------颜色识别、人脸识别等任务均在本地ESP32-S3芯片上完成,无需将图像数据上传至云端。同时,头顶的ESP32-S3视觉模块与前胸大模型模组的摄像头可协同工作:在"双视协同"模式下,头顶摄像头负责视觉巡线,前胸摄像头用于探测前方环境信息,两路视觉流各自独立处理,由大模型融合决策。这种设计既满足了隐私保护的要求,也保证了低延迟的实时响应,适用于机器人竞赛、科研实验等对可靠性与自主性要求较高的场景。
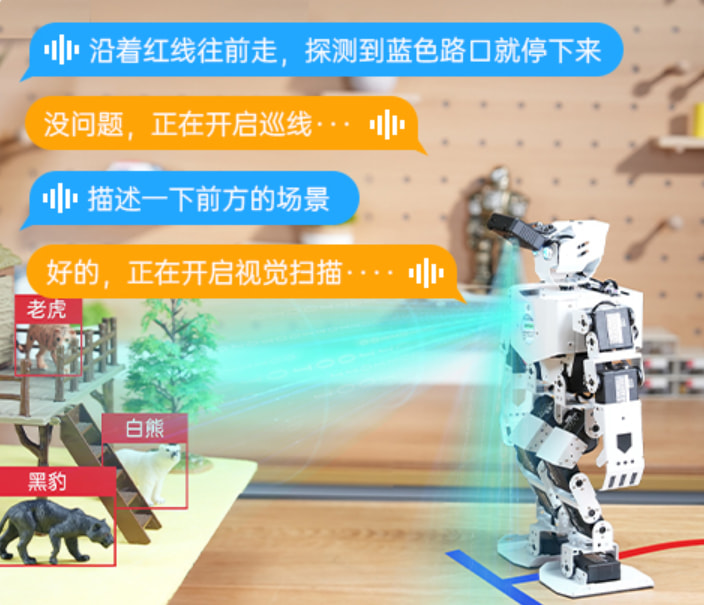
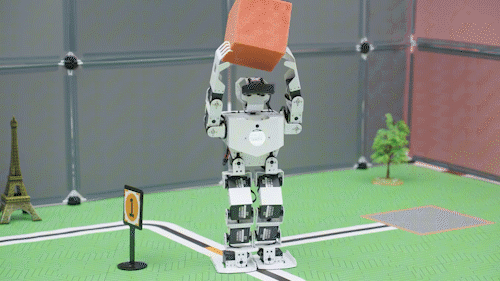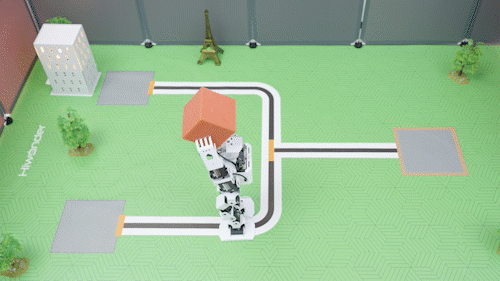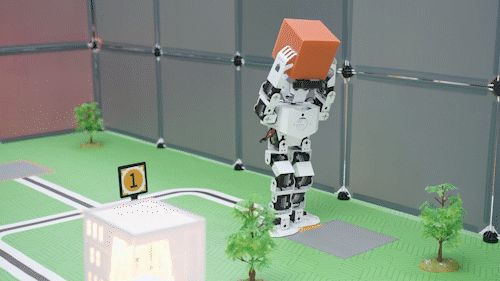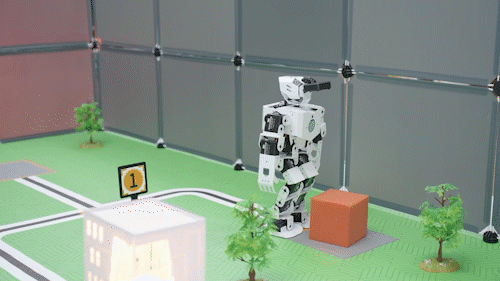
在智能搬运应用中,当机器人接收到任务"沿着黑线把物品搬运到前方标识对应的区域"时,Tonybot可通过视觉模块识别目标物体,结合语音指令实时调整机身姿态,并通过胸前摄像头确认物品位置,将物品搬运到指定区域,实现语音交互与离线视觉的高效协同。
三、全栈式开源平台:从基础学习到落地应用
Tonybot兼容Python、Arduino和Scratch三大主流编程方式,覆盖从图形化编程到底层开发的完整学习路径。为配合此次升级,Tonybot同步提供了针对包括《AI大模型基础》、《AI大模型应用》、《AI大模型离线课程》等专题课程,覆盖大模型原理、API调用、多模态融合实践等内容,所有底层源码均开放并提供详细注释。
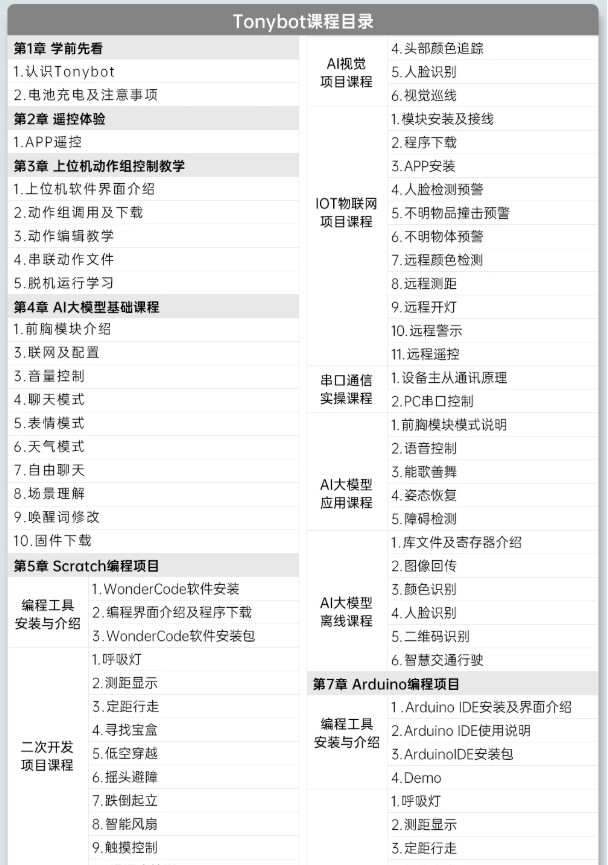
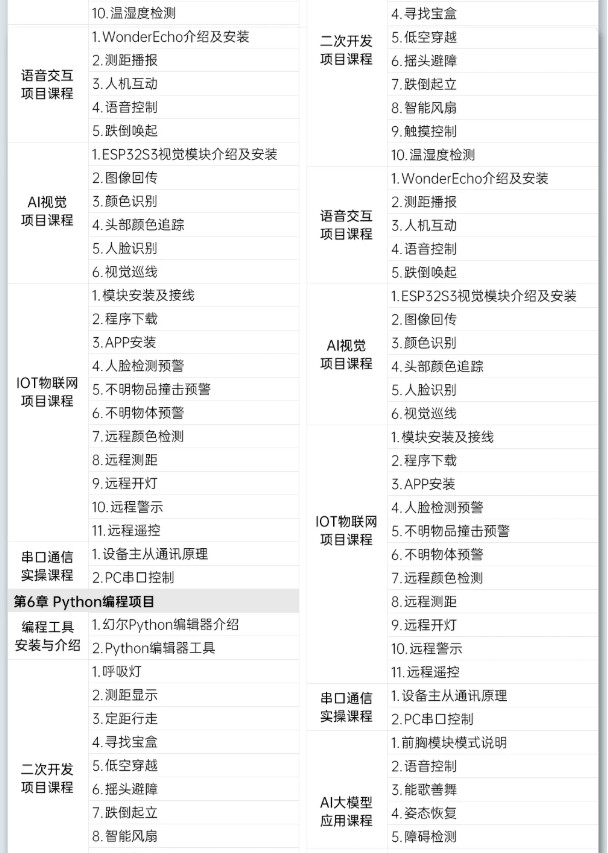
这种高度开放的架构,让TonyBot在应用场景上更加广泛。无论是STEAM课堂、创客项目,还是AI与科研实验,用户都能找到适配的开发路径,基于这一平台快速DIY属于自己的具身智能体。