 本篇主角长这样
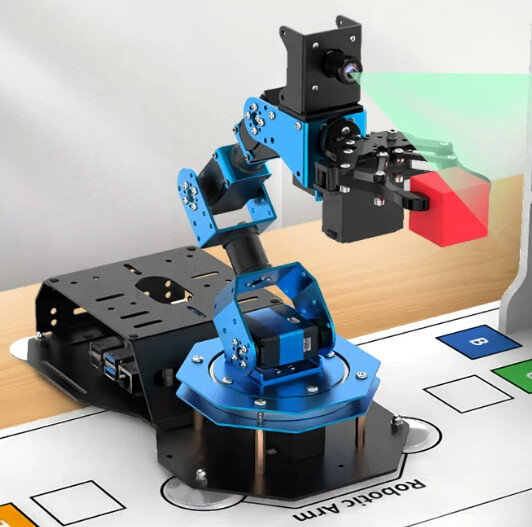
适用于产品: 幻尔科技 ArmPi FPV 树莓派5机械臂
涉及模块: 物品分拣、智能码垛、智能入库等夹取玩法的参数调节
一、适用场景
FPV 机械臂执行物品分拣、智能码垛、智能入库任务时,夹取物体出现定位偏差,可通过修改夹取配置文件校准机械爪夹取位置。
前置校验条件
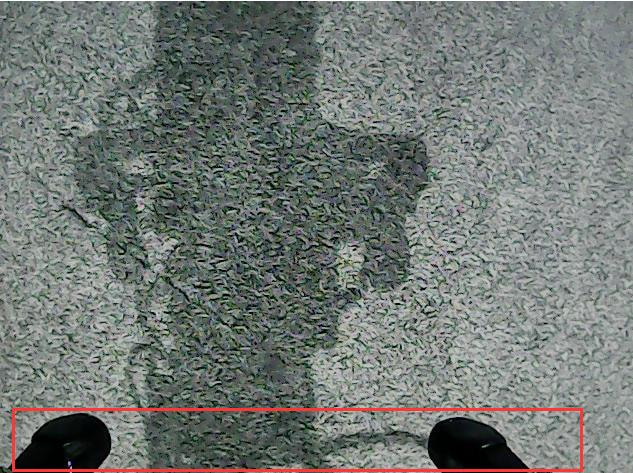
运行夹取功能,查看图传画面:
 可直接调参:机械爪显示在画面下方,按本文教程修改配置文件;
 不可直接调参:机械爪在画面中央 / 上方,需先调整机械臂本体偏差、固定摄像头后,再进行参数校准。
二、打开配置文件操作步骤
-
进入 VNC,打开终端;
-
输入打开配置文件指令:
sudo vim ~/armpi_fpv/src/armpi_fpv_bringup/config/config.yaml
-
若弹出密码提示
password for ubuntu,输入密码ubuntu后回车; -
文件编辑操作:
- 按下
i:进入编辑模式,上下左右方向键移动光标修改数值; - 修改完成后按
Esc退出编辑; - 输入
:wq回车,保存修改并关闭文件。
- 按下
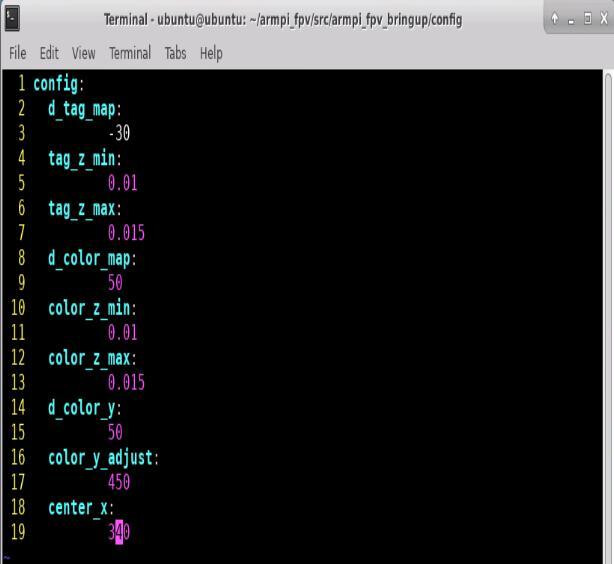
三、config.yaml配置文件参数解析
机械臂坐标系(第一视角):
X轴:前后
Y轴:左右
Z轴:上下
-
d_tag_map: -30- 作用:修正标签夹取前后位置偏差
- 调节步长:5
- 偏移逻辑:夹取偏前 +5,夹取偏后 -5
-
tag_z_min: 0.01- 作用:修正近距离标签夹取上下高度偏差
- 调节步长:0.005
-
tag_z_max: 0.015- 作用:修正远距离标签夹取上下高度偏差
- 调节步长:0.005
-
d_color_map: 50
- 作用:颜色夹取下落时前后位置不准
- 调节步长:5
- 偏移逻辑:夹取偏前 +5,夹取偏后 -5
color_z_min: 0.01
- 作用:近距离物体颜色夹取上下高度不准
- 调节步长:0.005
color_z_max: 0.015
- 作用:远距离物体颜色夹取上下高度不准
- 调节步长:0.005
color_y_adjust: 400
- 作用:颜色夹取定位前后对不准
- 调节步长:5
- 偏移逻辑:夹取偏前 +5,夹取偏后 -5
center_x: 340
- 作用:所有夹取场景左右定位偏移
- 调节步长:5
- 偏移逻辑:夹取偏左 +5,夹取偏右 -5
四、 资源下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。