 本篇主角长这样
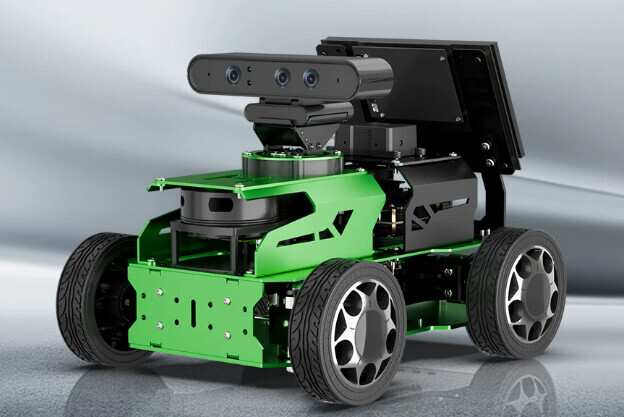
适用于产品:ROS2智能小车SLAM阿克曼AI大模型JetAcker无人驾驶OpenClaw机器人
一、问题描述
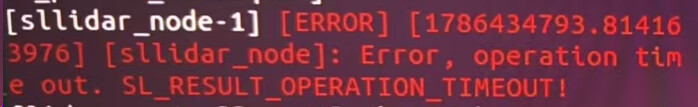
智能小车运行激光雷达相关例程,终端报错:[sllidar_node]: Error, operation time out
二、问题说明
该报错代表雷达节点无法收到激光雷达回传数据,常见诱因共 3 种:
- 激光雷达接线松动、接反或者 USB 集线器接线异常
- 雷达设备被开机自启服务占用,运行例程前未释放设备
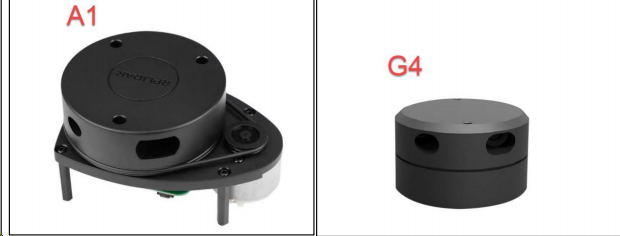
- 雷达环境变量配置和实物型号不匹配;JetAcker 智能小车支持两款激光雷达,两套雷达对应不同启动程序,依靠环境变量区分加载
三、解决办法
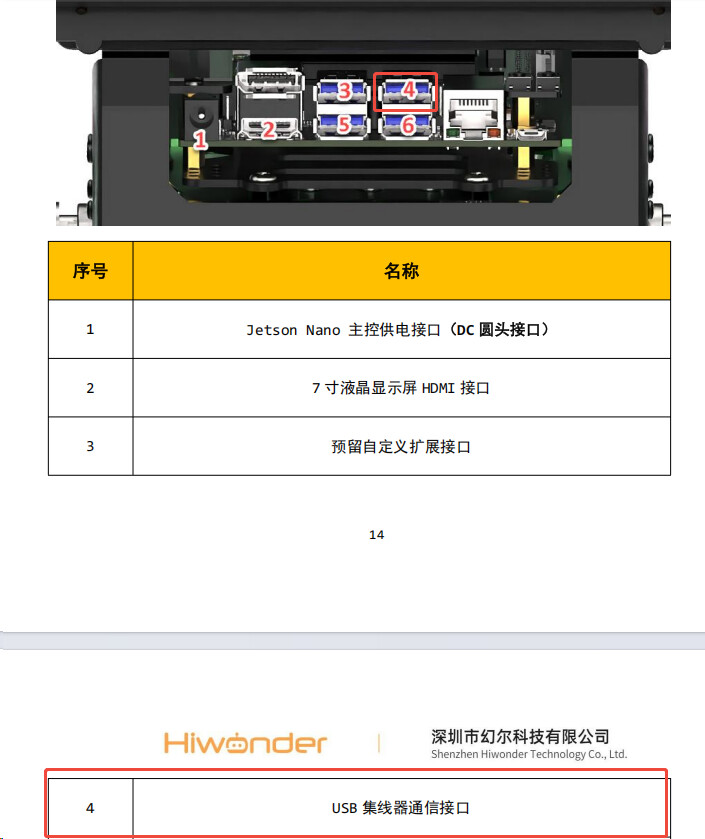
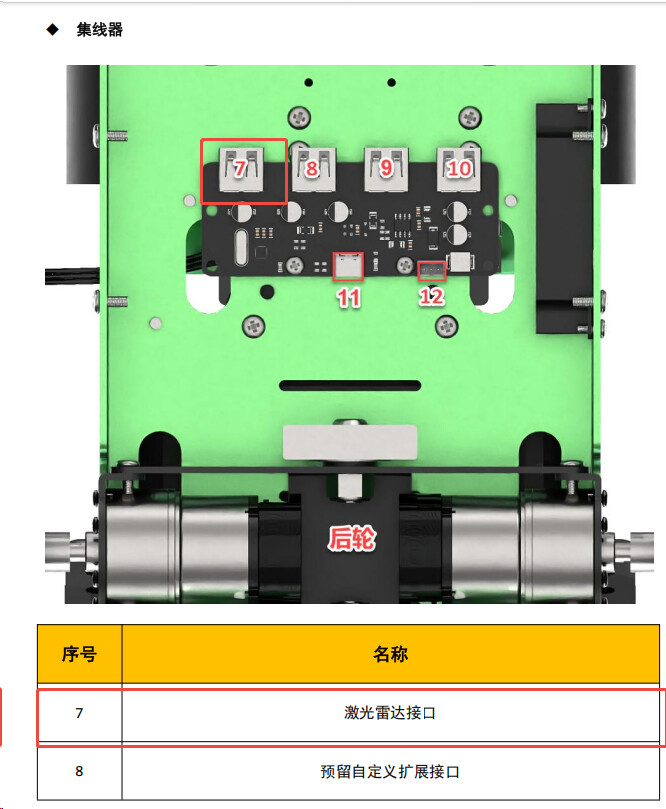
1、对照手册检查雷达接线。JetAcker 小车雷达经由 USB 集线器转接,集线器本身接线也需要确认无误:
2、启动雷达例程前,在终端关闭 APP 自启服务,释放雷达设备占用:
sudo systemctl stop start_app_node.service
运行上述指令后,再重新运行雷达例程
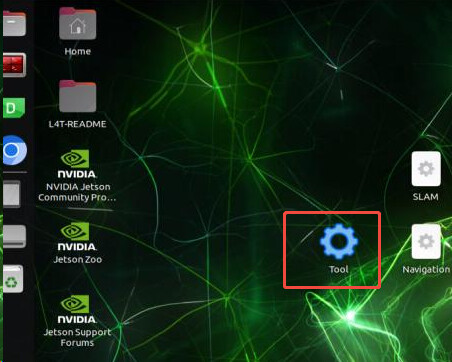
3、在小车桌面双击打开 tool 配置工具
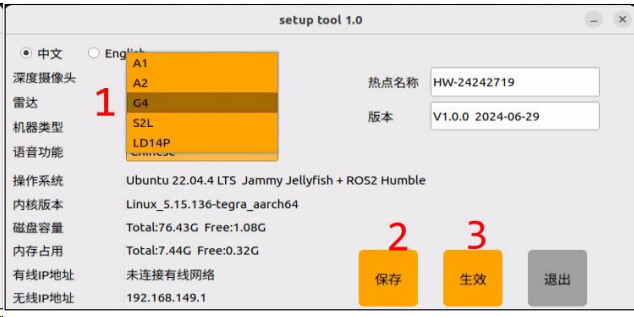
4、 点击雷达选项卡的下拉按钮,找到和自己机器人相同的雷达型号,例如选择G4,接着再点击保存,生效
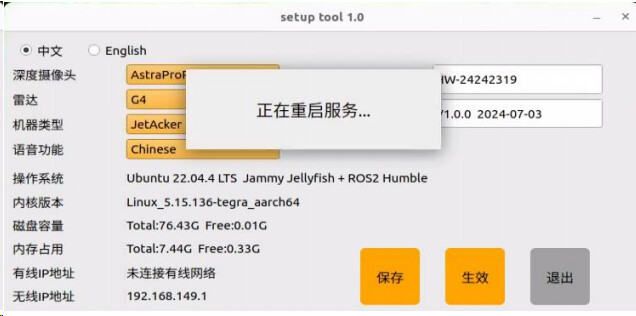
5、 此时会弹出下图所示弹窗,机器人的自启服务就会重新开启,机器人的激光雷达型号就会按照对应的选项进行设置。 等待重启完毕后点击退出即可。
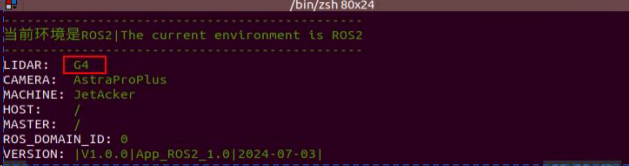
6、打开终端,确认雷达型号配置已生效;再次执行停止自启服务命令释放设备,再运行雷达例程
四、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。