 本篇主角长这样
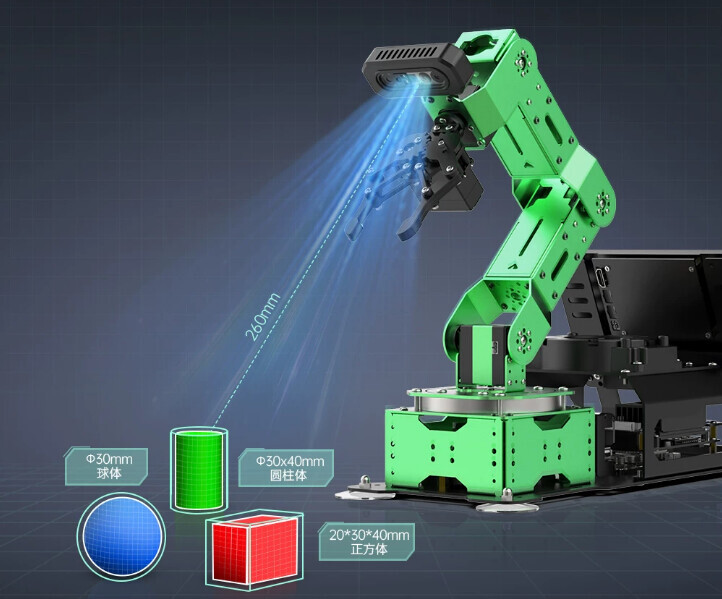
适用于产品: 幻尔科技 JetArm 智能机械臂
涉及模块: Jetson系列主控 / 机械臂夹取 / 手机APP玩法
一、问题描述
JetArm设备在进行手机APP玩法进行夹取时,会出现夹取和放置与实际位置差距过大,在经过对机械臂舵机偏差调试过后依旧没有得到解决,则可以按照下面的步骤进行排查。
二、故障原因
在进行过舵机偏差调试后还是无法解决这个问题,就说明不是硬件的问题,是因为在进行机械臂夹取之前没有进行位置校准,导致在夹取的时候实际夹取和放置的位置差异较大。
三、问题解决
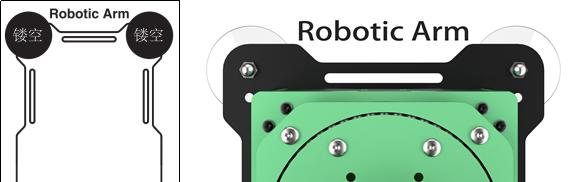
1、首先把地图平整铺放在桌面上,然后将机械臂摆放至下方左图所示区域内。底座前端要
与机械臂放置区的前端边线重合,吸盘要紧贴桌面,如下方右图所示:
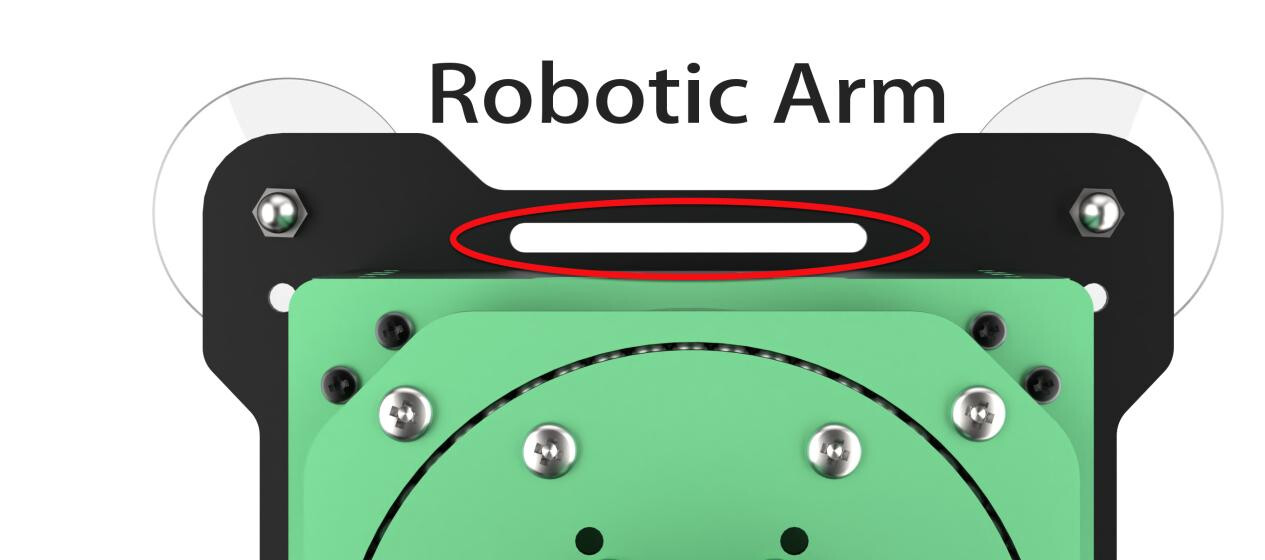
2、摆放机械臂时,底座前端要与机械臂放置区的前端边线重合,吸盘要紧贴桌面,如下图所示:
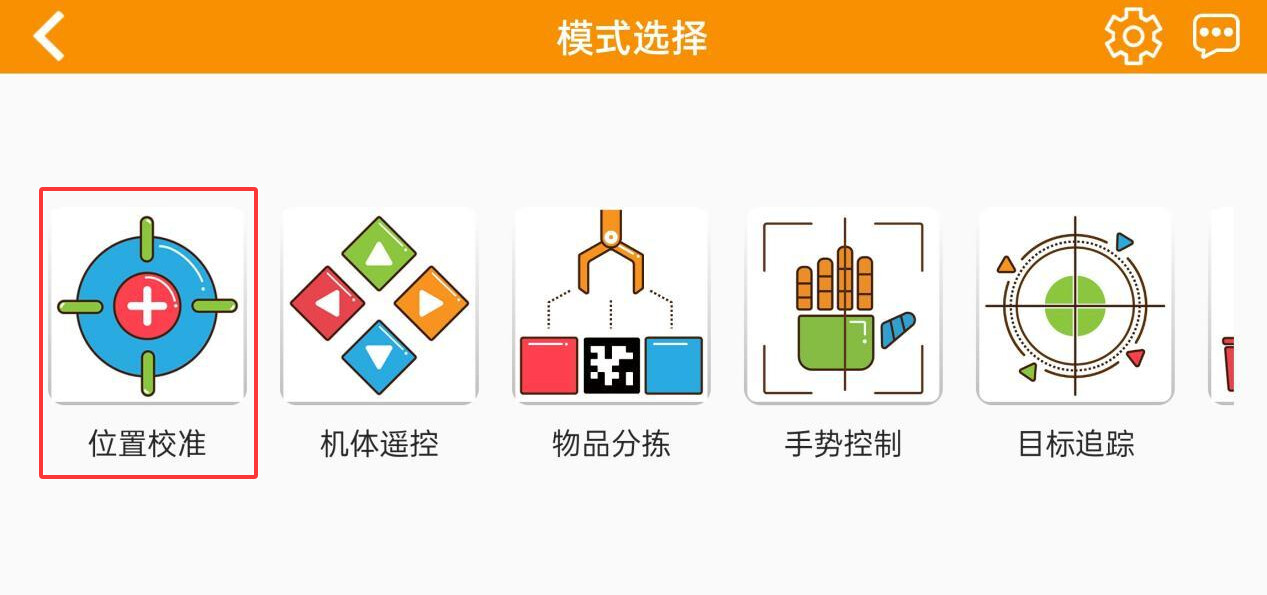
3、打开手机APP连接设备,选择位置校准界面
4、 第一次使用APP时,右侧的画面往往会晚几秒钟出来,这时需要稍作等待。如果长时间没有画面,就返回模式选择的页面,再重新进入一下。当APP的右侧出现第一视觉的画面后,按下“进行位置校准”按钮。
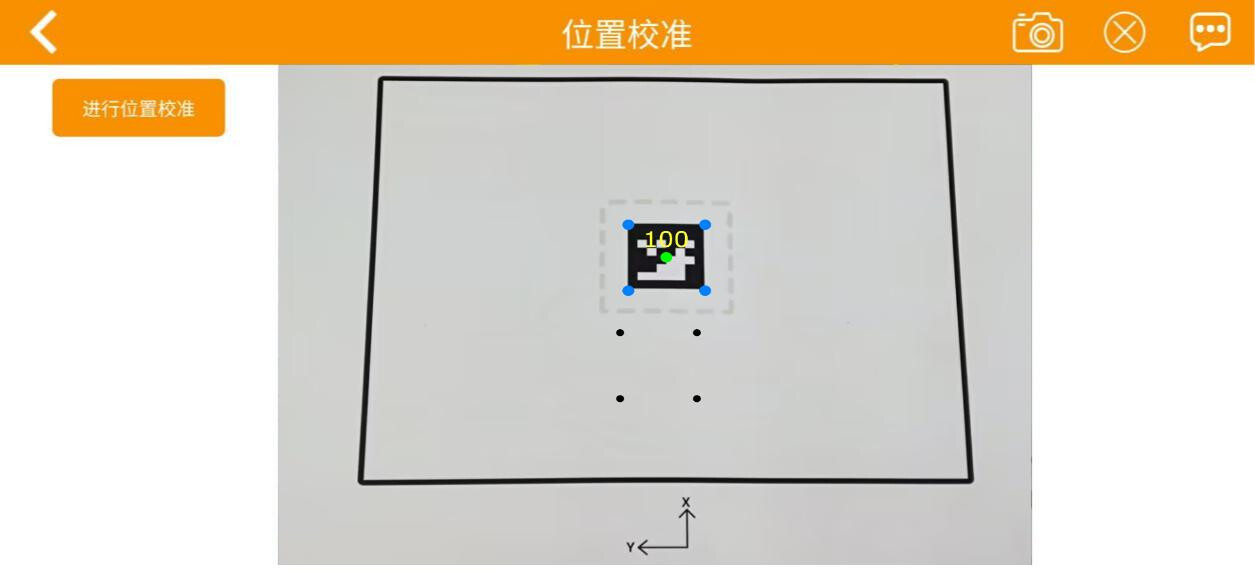
5、校准需要一定的时间,请耐心等待,当观察到5个黑色的点与AprilTag标签上的5 个彩色重合后,即完成校准。
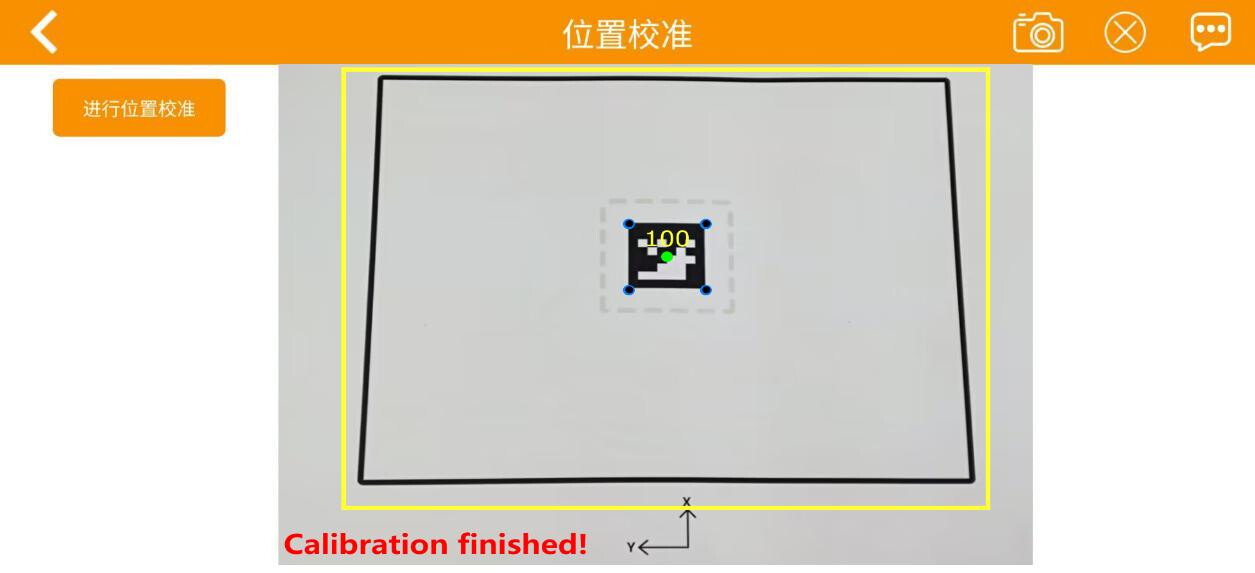
6、校准完成后再使用手机APP玩法进行夹取和放置即可解决。
四、资源下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。