 本篇主角长这样
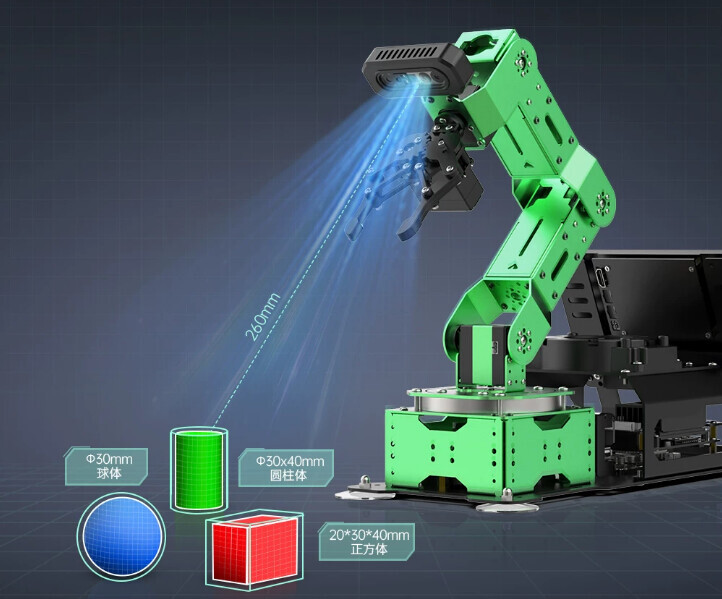
适用于产品: 幻尔科技 JetArm 智能机械臂
涉及模块: Jetson系列主控/舵机控制
一、问题描述
使用JetArm智能机械臂时,机械臂总线舵机硬件损坏,更换全新舵机,安装好新舵机以后,由于新舵机默认ID为1,所以不能直接进行控制,则需要修改新舵机的ID为正确的的ID号才能正常控制,这篇帖子将教学如何设置舵机ID。
二、问题说明
由于总线舵机是通过舵机ID来区分单个舵机,机械臂控制也是需要通过舵机ID来实现单个舵机控制的,如果舵机ID一样就会出现单独控制一个舵机,另一个ID一样的舵机也会跟着一起动,所以在更换新舵机后,需要将机械臂的舵机ID修改正确才能正常控制机械臂。
三、解决办法
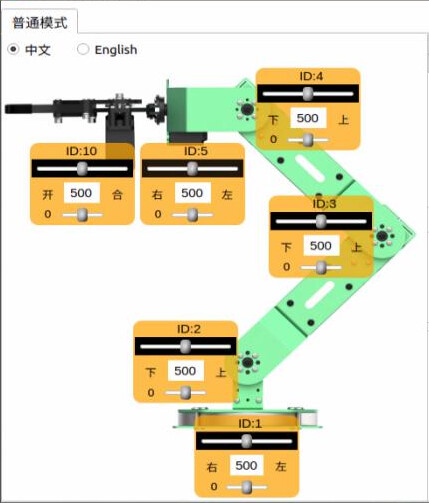
- 首先需要确认更换的新舵机原本在机械臂上面的舵机ID是多少,先打开桌面上的Arm
 上位机软件查看舵机的具体ID是多少,参考下图:
- 断开 STM32 控制板上所有舵机 3PIN 连接线,仅将需要修改 ID 的单个舵机接入 STM32 的舵机接口。
温馨提示:修改舵机 ID 时,仅允许单台舵机接入主控,禁止多个舵机串联同时接线。
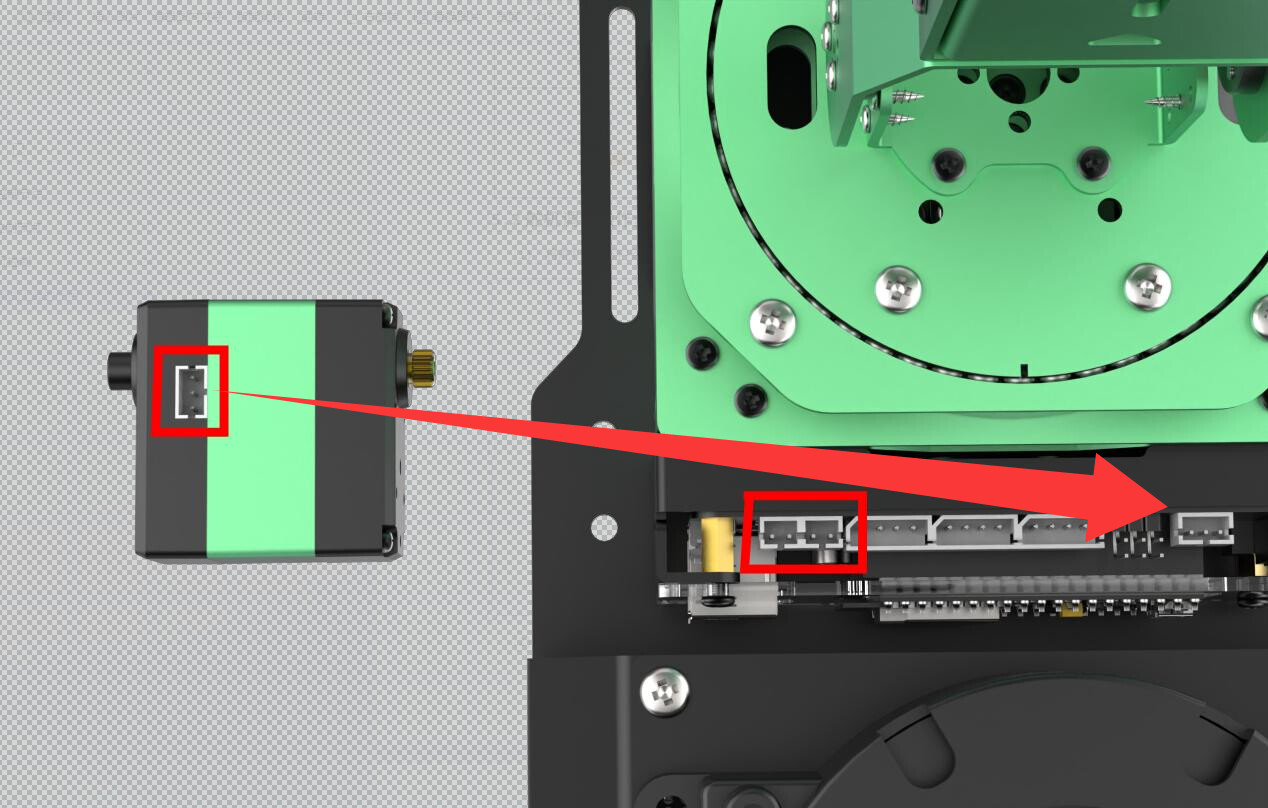
- 连接好以后将机械臂开机,通过 NoMachine 远程软件连接 Jetson 主板。
- 在文件资源管理器中,找到
 舵机调试工具。
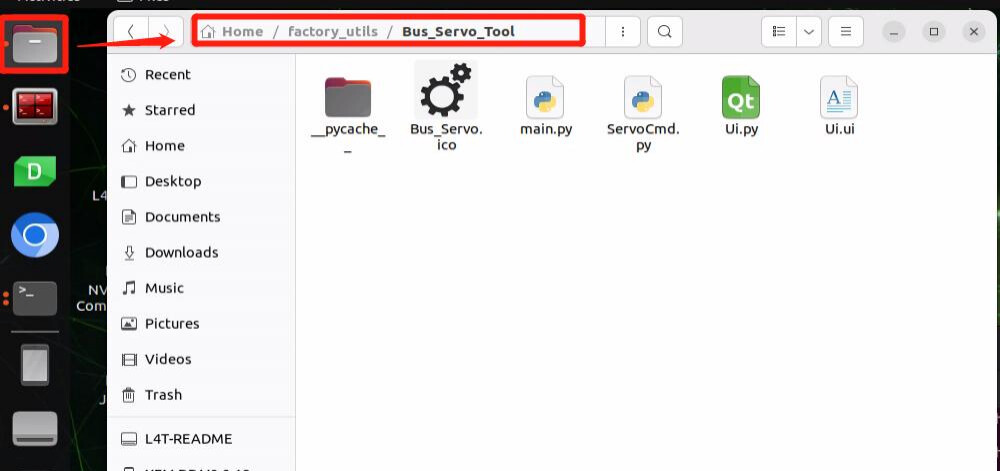
- 打开终端,执行舵机配置工具启动命令:
python3 factory_utils/Bus_Servo_Tool/main.py
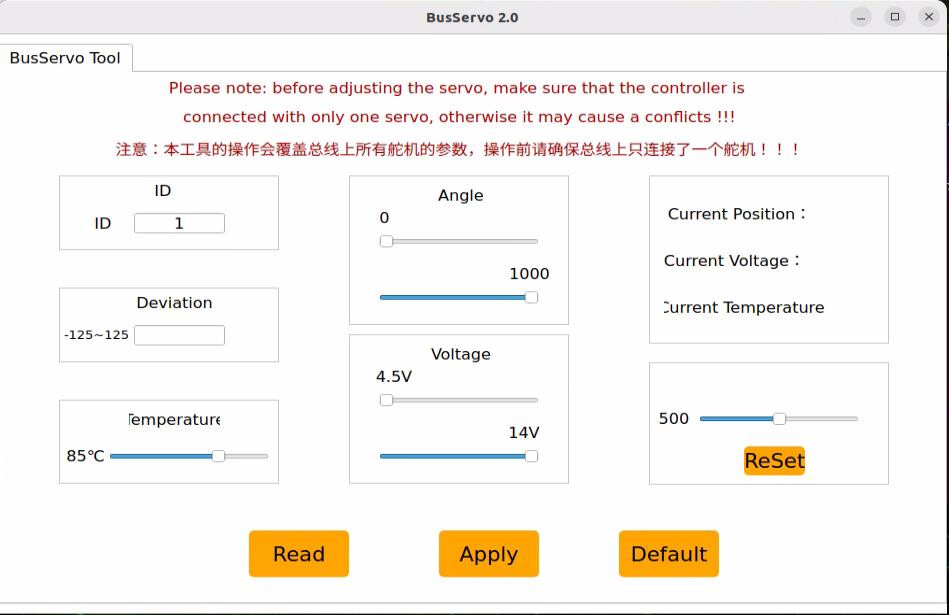
- 点击Read,进行读取舵机的ID, 出现提示
success即为读取 ID 成功。
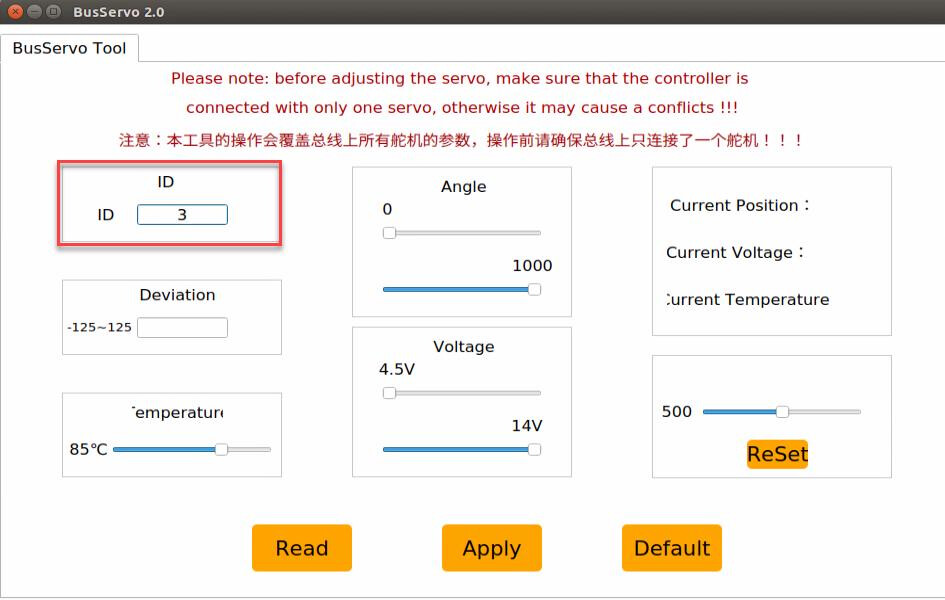
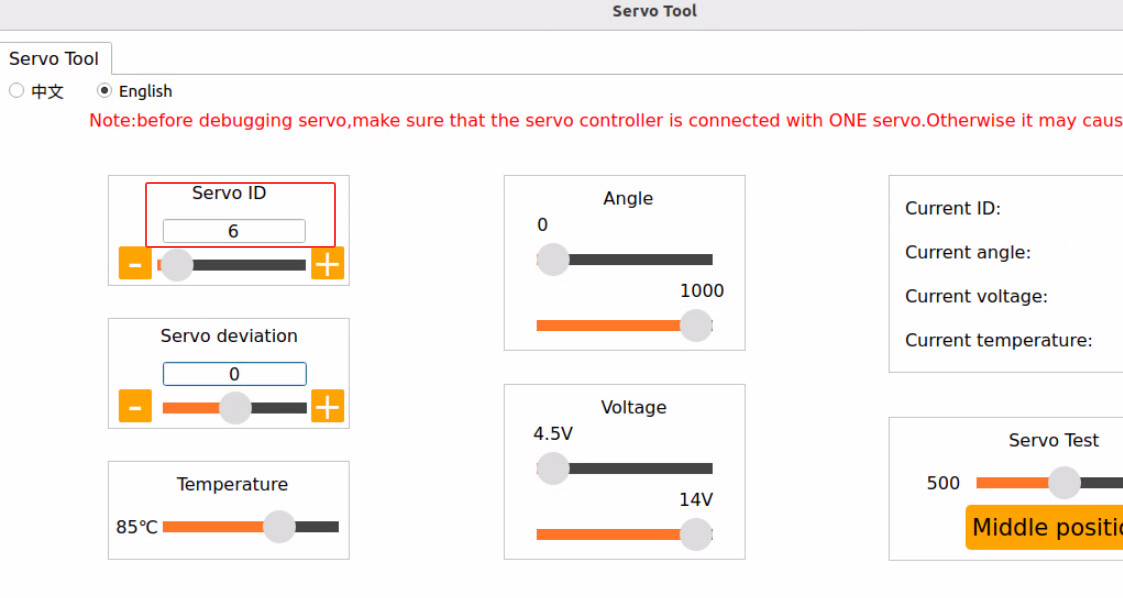
- 示例:将当前舵机ID修改为6,在ID输入框填写目标ID6。
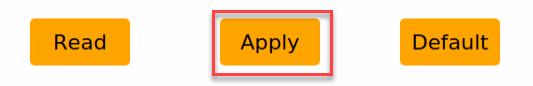
- 单击Apply按钮,界面显示success提示,就说明舵机ID设置成功。
四、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。