 本篇主角长这样
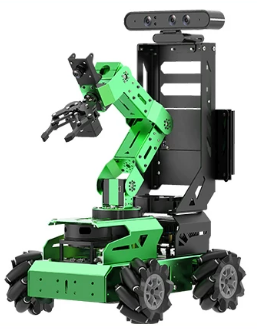
适用于产品:ROS智能小车AI大模型编程JetAuto麦轮SLAM建图导航OpenClaw机器人
一、问题描述
使用 JetAuto Pro 智能小车时,机械臂总线舵机会出现两类需要重设 ID 的场景:一是舵机硬件损坏,更换全新舵机;二是操作失误导致多个舵机 ID 重复冲突。本贴介绍搭配 STM32 控制板与 Jetson 主板,修改总线舵机 ID 的完整操作流程。
二、问题说明
总线舵机依靠唯一 ID 区分设备,若多舵机 ID 相同,主控无法单独控制单路舵机,机械臂运动逻辑错乱;全新替换的舵机默认统一 ID,装机前必须单独修改为设备规划 ID。
三、解决办法
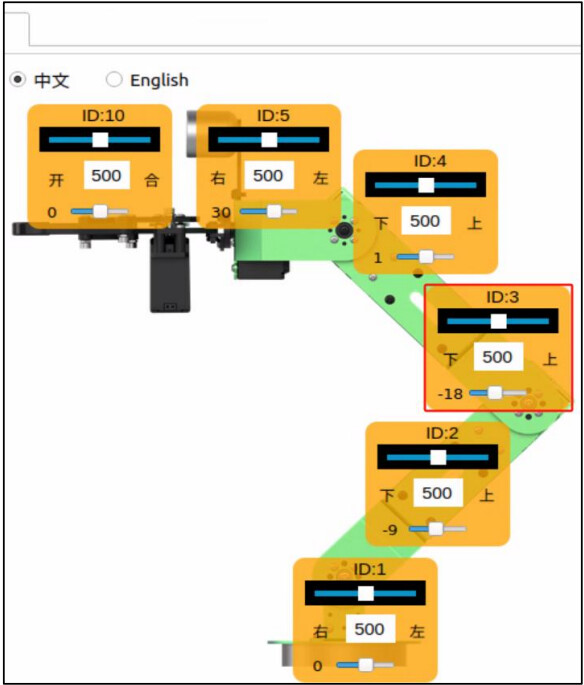
1、修改舵机 ID 前,先查阅整机舵机 ID 分配图纸,确认当前舵机需要设置的目标 ID,参考下图:
2、 断开 STM32 控制板上所有舵机 3PIN 连接线,仅将需要修改 ID 的单个舵机接入 STM32 的舵机接口。
温馨提示:修改舵机 ID 时,仅允许单台舵机接入主控,禁止多个舵机串联同时接线。
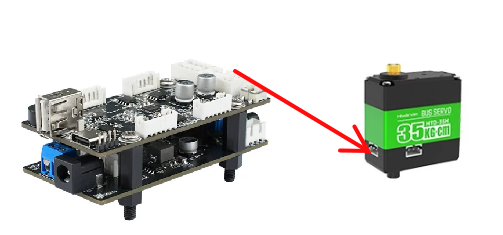
3、开启智能小车整机电源,通过 NoMachine 远程软件连接 Jetson 主板。
4、打开终端,执行舵机配置工具启动命令:
python3 ~/software/servo_tool/main.py
5、 单击Read,它会读取到目前接在 STM32 板的舵机ID,出现提示success即为读取 ID 成功。
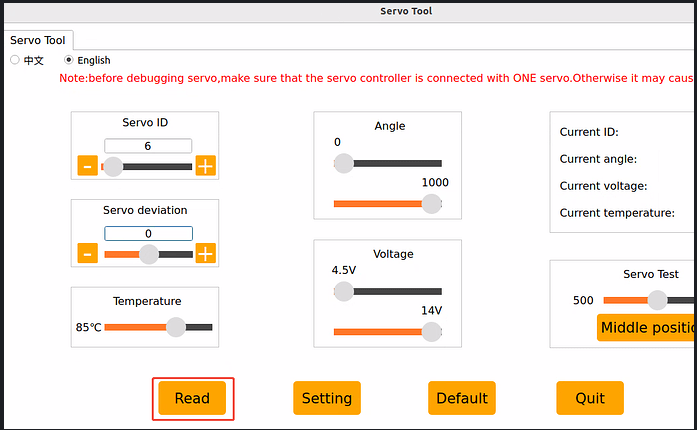
6、 举例演示:将当前舵机 ID 修改为1。在界面 ID 输入框填写目标 ID1,点击Apply按钮;页面弹出success提示,代表参数写入完成。
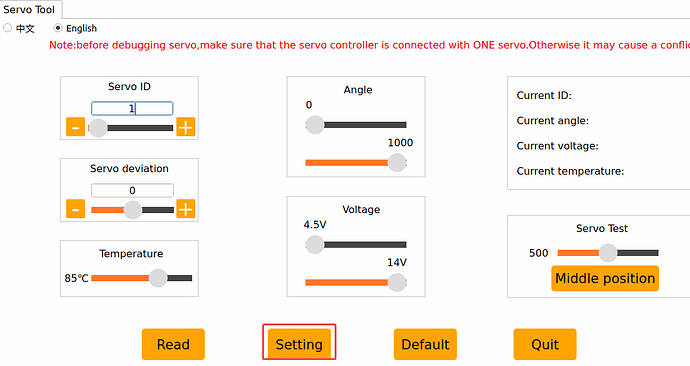
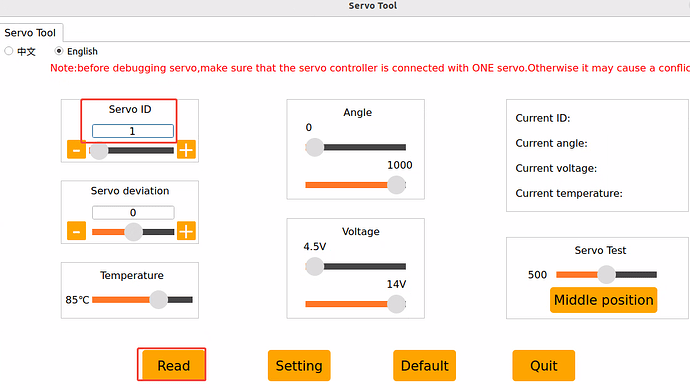
7、 ID 写入完成后,再次点击Read按钮校验参数;若界面 ID 数值显示为设置的1,证明舵机 ID 修改生效。
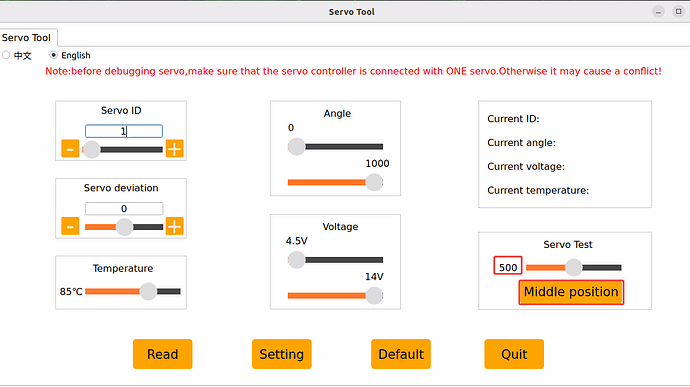
8、 舵机装机前,点击界面Middle position按钮,将舵机转动至机械中位
四、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。