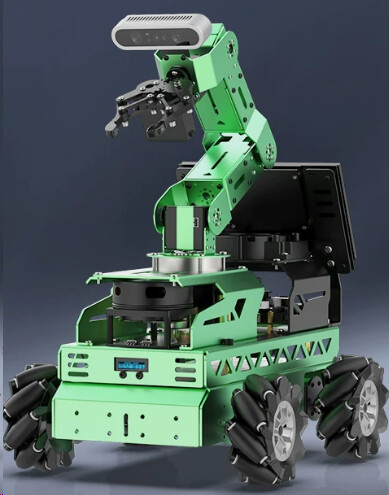
 本篇主角长这样
一、问题描述
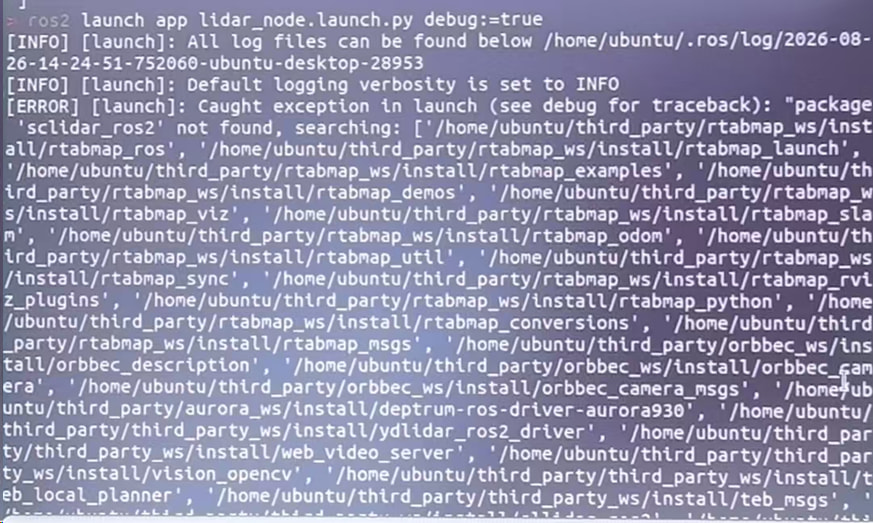
智能小车按照例程资料运行ROS2的launch程序时,无法正常执行报错"package 'xxx' not found"
二、问题说明
该故障为ROS2 环境找不到对应功能包的典型报错。ROS2 在执行 launch 文件时,会从环境变量中检索功能包;当功能包未编译、编译后未 source 环境、包名拼写错误,就会提示找不到 package
三、解决办法
1、核对包名拼写,检查功能包是否位于工作空间路径ros2_ws/src,确认源码未被误删。若源码丢失,从配套网盘源码资料找回,上传至小车ros2_ws/src目录。
NoMachine与电脑传输文件教程:【通用】NoMachine与电脑传输文件教程
2、源码确认存在后,重新编译对应功能包(将xxx替换为报错提示的功能包名称):
colcon build --event-handlers console_direct+ --cmake-args -DCMAKE_BUILD_TYPE=Release --symlink-install --packages-select xxx
3、编译完成后,刷新 ROS2 环境变量。新开终端或者执行 source 指令加载环境:
source ./.zshrc
4、完成以上操作依旧报错,则考虑系统环境损坏,重新烧录智能小车镜像重置系统。
镜像烧录教程: 点击查看 Jetson 系列系统镜像烧录指南
四、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。