 本篇主角长这样
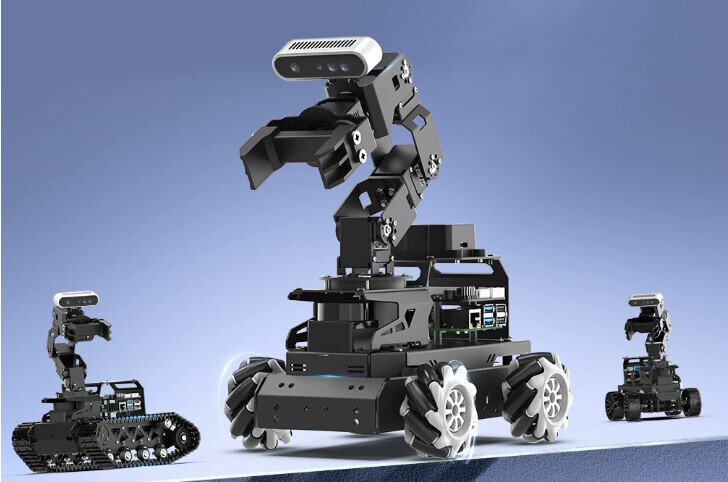
适用于产品:幻尔科技 LanderPi 机器人智能小车
涉及模块:机械臂夹取校准、视觉识别模块
一、问题描述
在运行语音控制导航搬运的玩法,机器到达指定的位置,机械臂识别到方块并进行夹取时,会出现机械臂夹取不到方块或者夹取位置有偏差时,则需要对机械臂夹取位置进行校准。
二、问题说明
程序默认的识别和夹取区域在画面中间的位置,正常情况无需调整。但是在运行语音控制玩法过程在出现夹取不到或者夹取位置有偏移的情况,就按照下面的操作步骤进行夹取校准,在开启语音控制玩法即可。
三、解决办法
-
启动机器人,将其连接至远程控制软件VNC。
-
点击系统桌面的图标
 ,打开命令行终端。
-
输入指令关闭 APP 自启服务:
~/.stop_ros.sh
- 输入指令,开始校准夹取位置:
ros2 launch example automatic_pick.launch.py debug:=true
-
等待机械臂运行到夹取位置后,将色块放置在机械爪正中间位置,等待机械臂复位
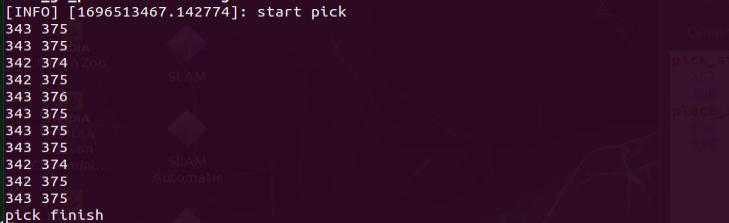
再次抓取即校准完成,校准完成后会在终端打印出色块在画面中的像素坐标和完成的提示信
息。
-
修改完成后,再重新运行语音控制导航搬运玩法即可。
四、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。