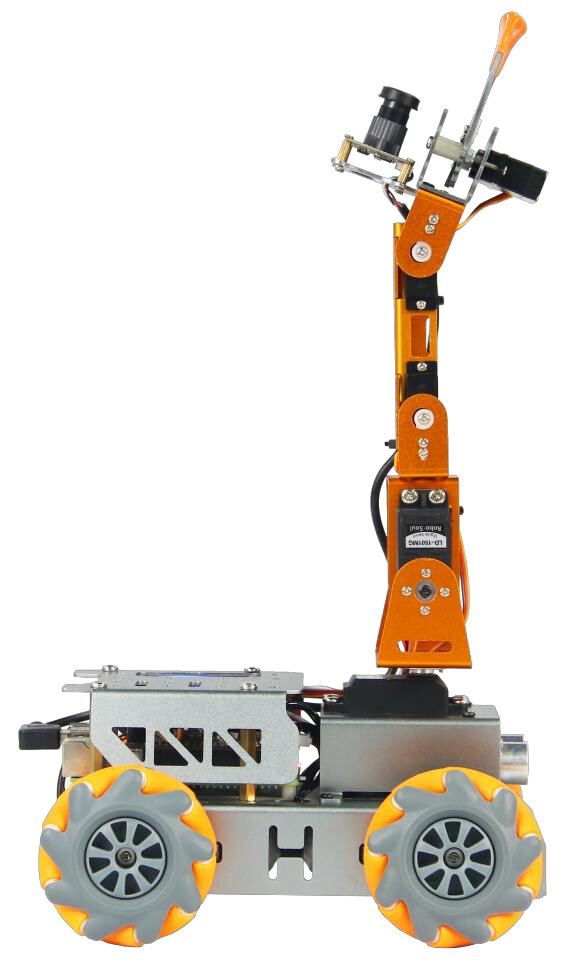
 本篇主角长这样
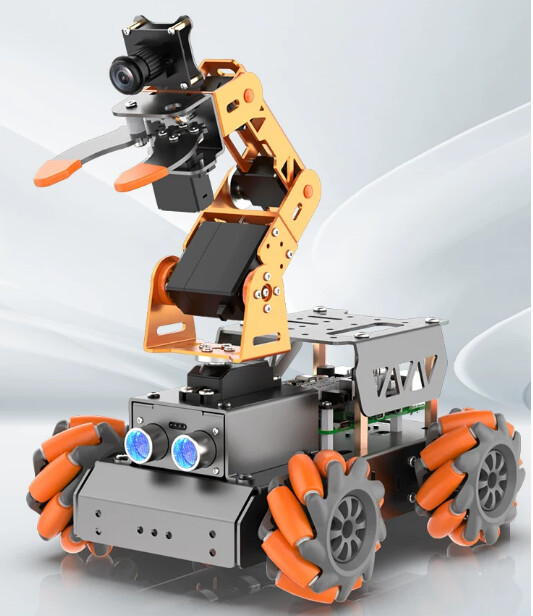
适用于产品: 幻尔科技MasterPi智能视觉小车
涉及模块: 树莓派主控/机械臂舵机/偏差调试
一、问题描述
MasterPi智能小车在更换舵机或者重烧镜像后,机械臂的舵机偏差会随之跟着改变,导致机械臂在进行夹取玩法的时候会出现夹不到、夹不准、夹取位置不准确的情况。
二、问题说明
由于机械臂的舵机是PWM舵机,舵机偏差是保存在源码文件里面的,在更换舵机或者重烧镜像后,源码里面的舵机偏差会导致实际的机械臂与原来的姿态出现差异,从而在进行夹取玩法的时候出现夹取位置不准确的问题。
三、解决办法
机械臂在拼装完成后可能会产生一定小范围的偏差,可通过以下步骤来进行检验。
- 通过 VNC 远程连接 MasterPi,点击系统桌面图标
 ,打开上位机。
- 点击上位机界面中的“复位舵机”按钮。
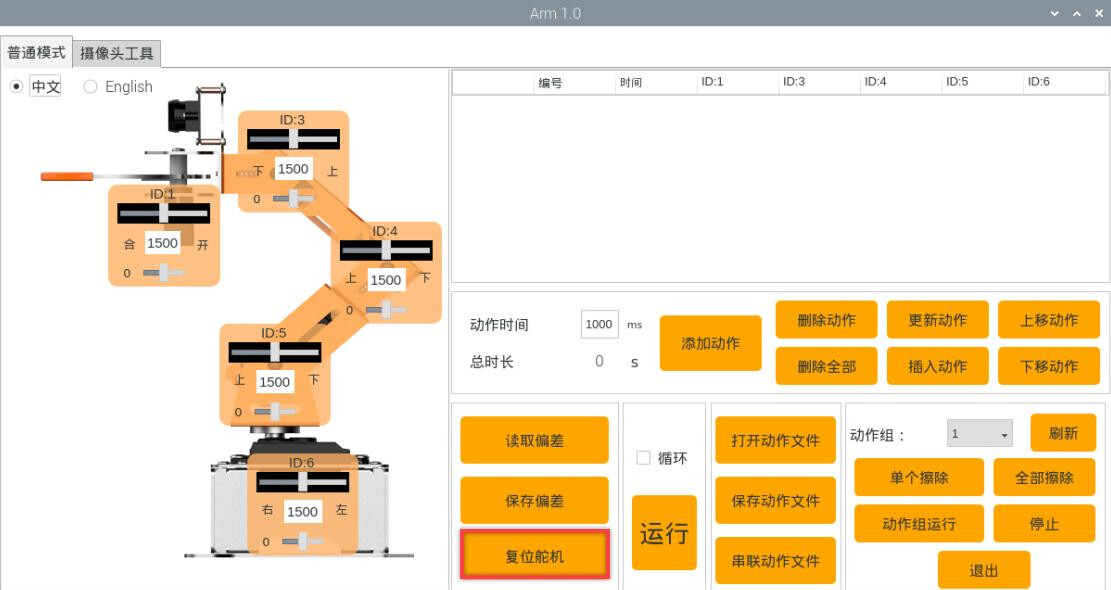
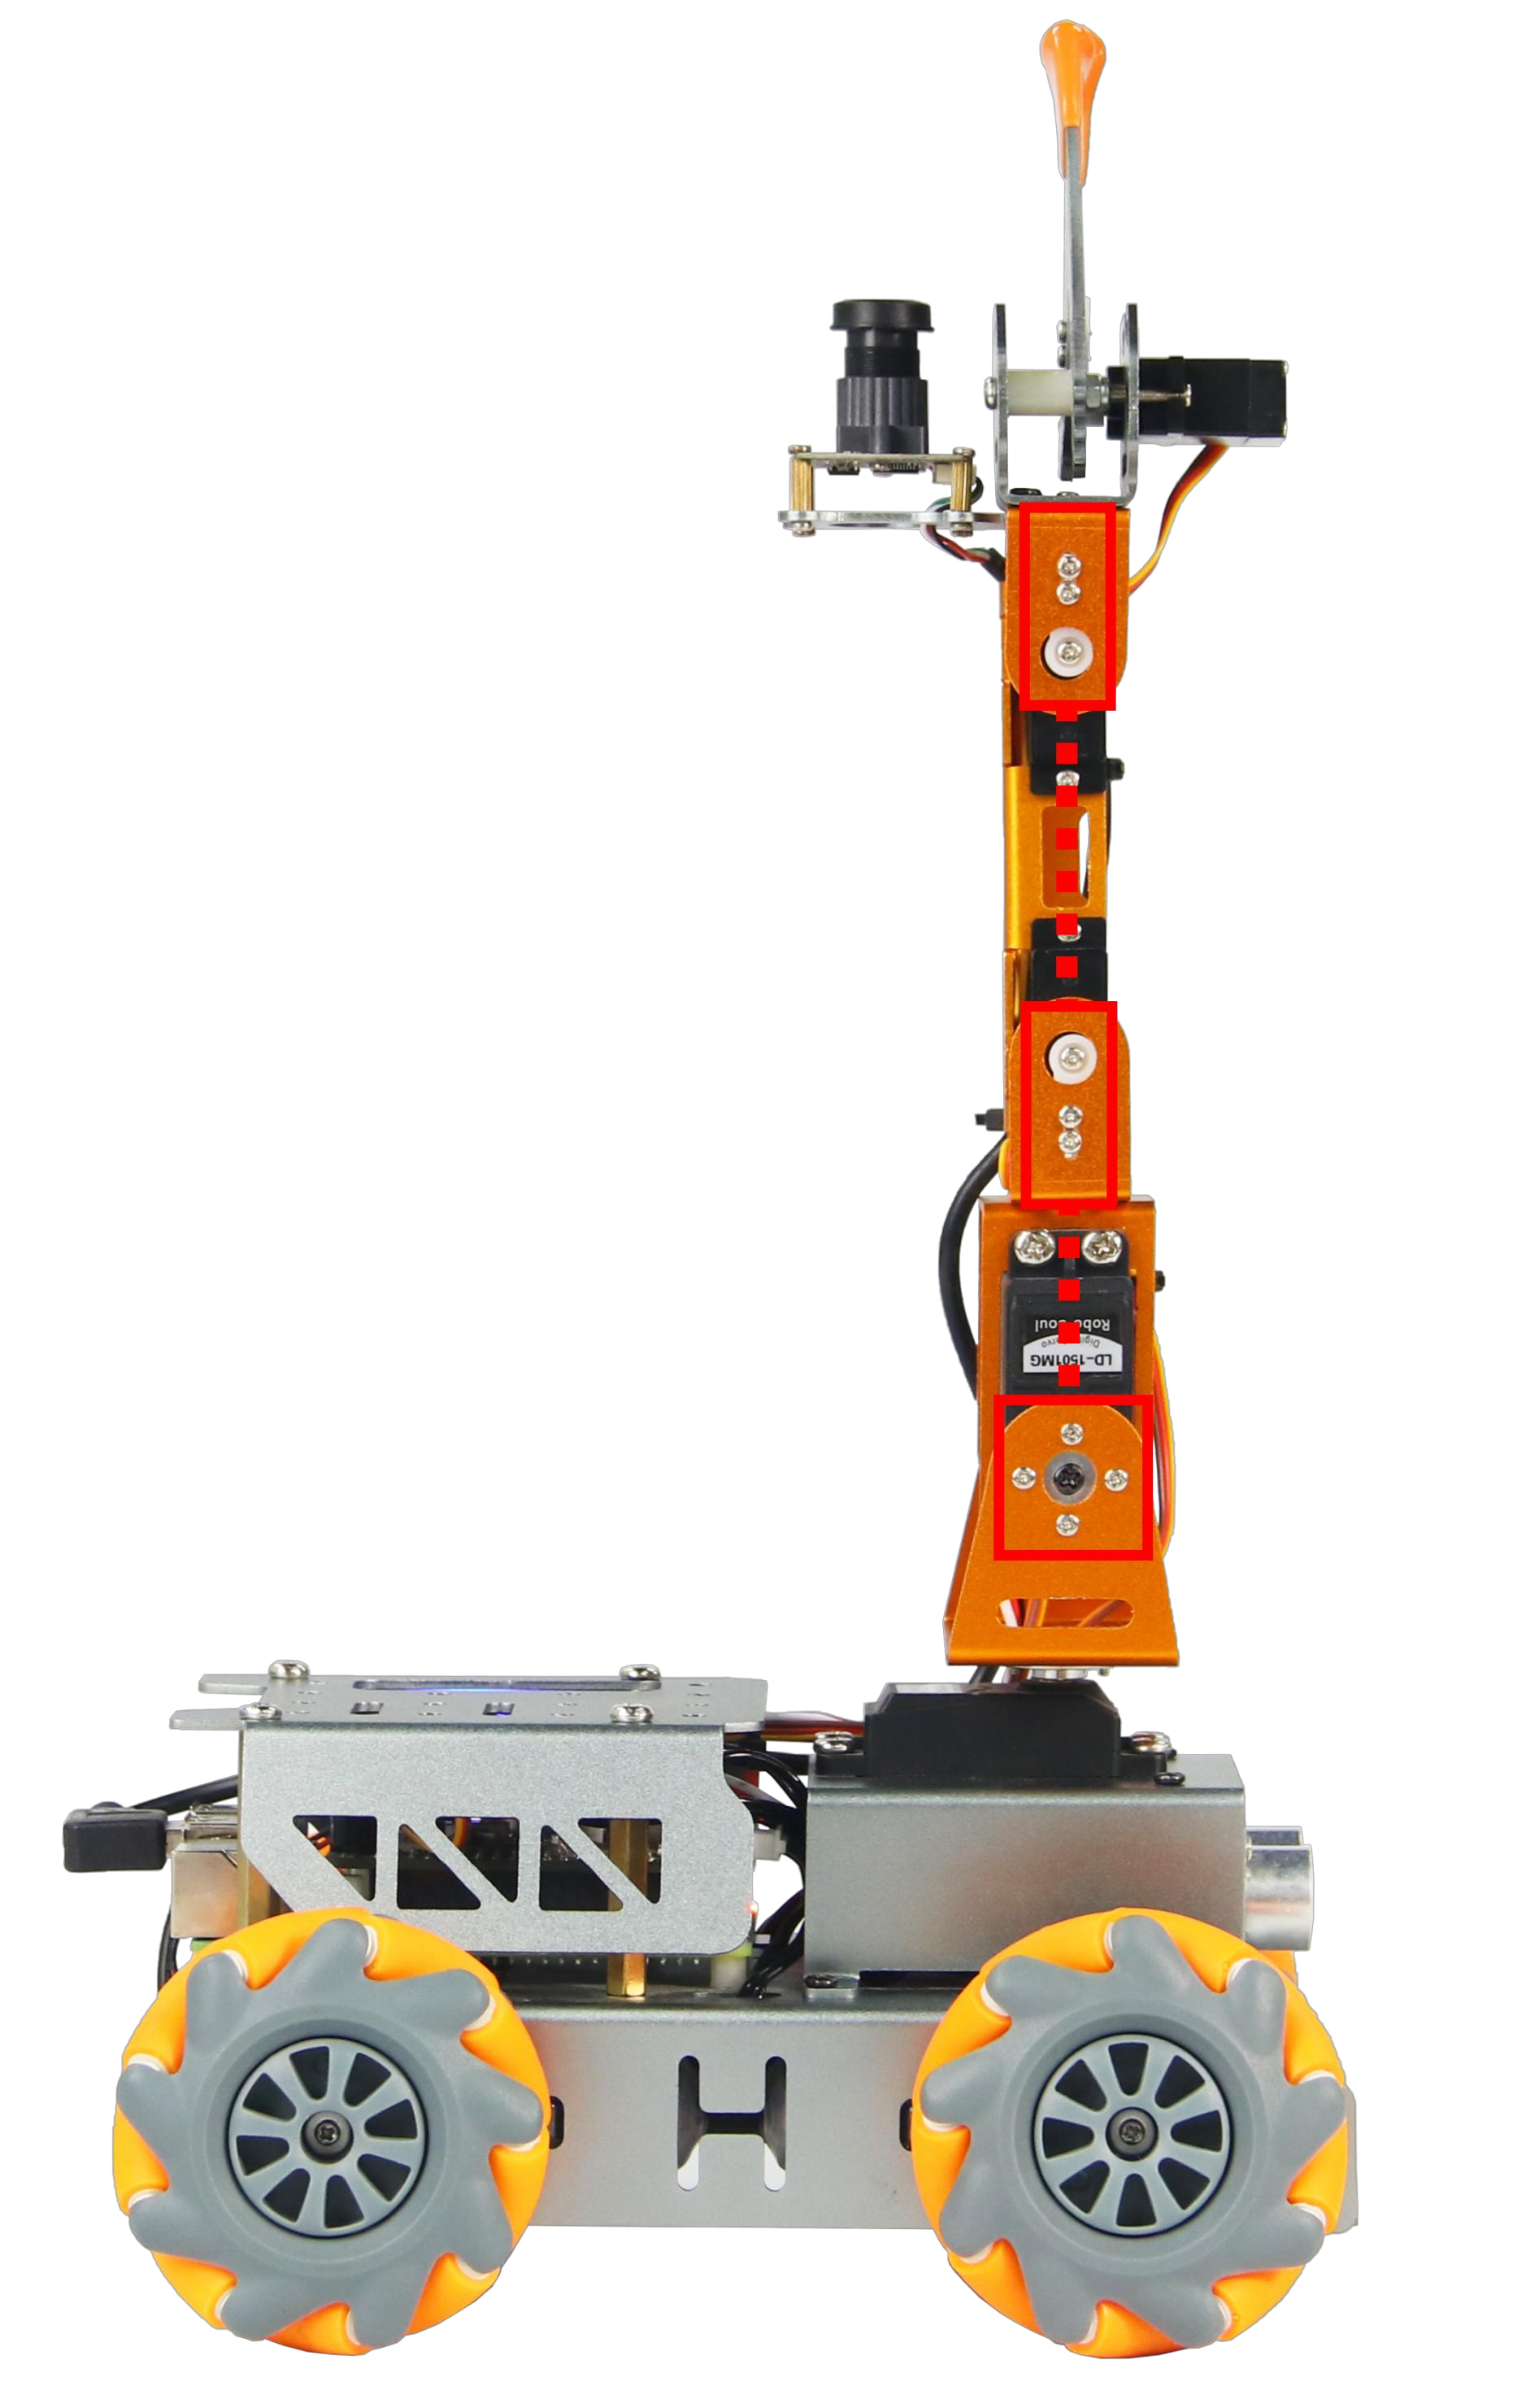
- 如果机械臂笔直朝上,则无需调整偏差。如下图所示:
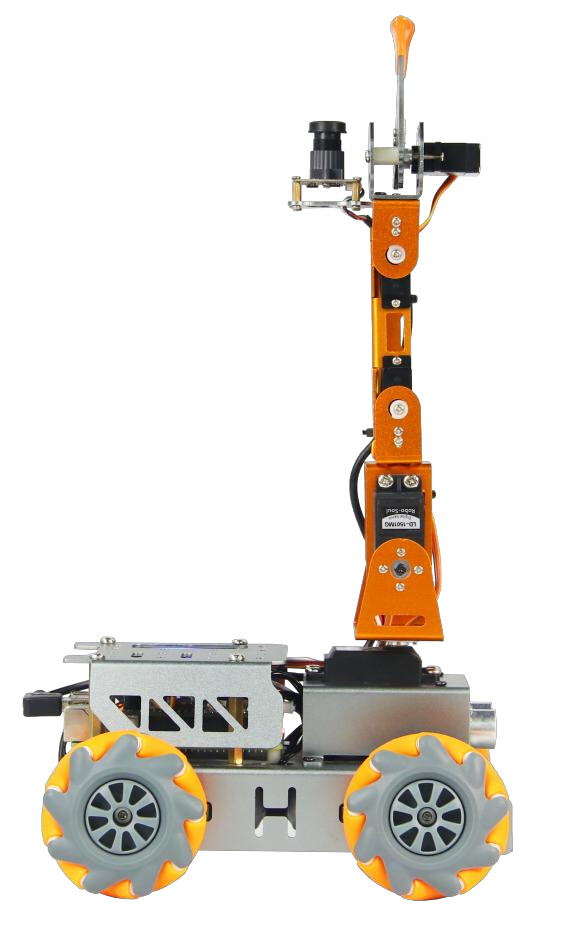
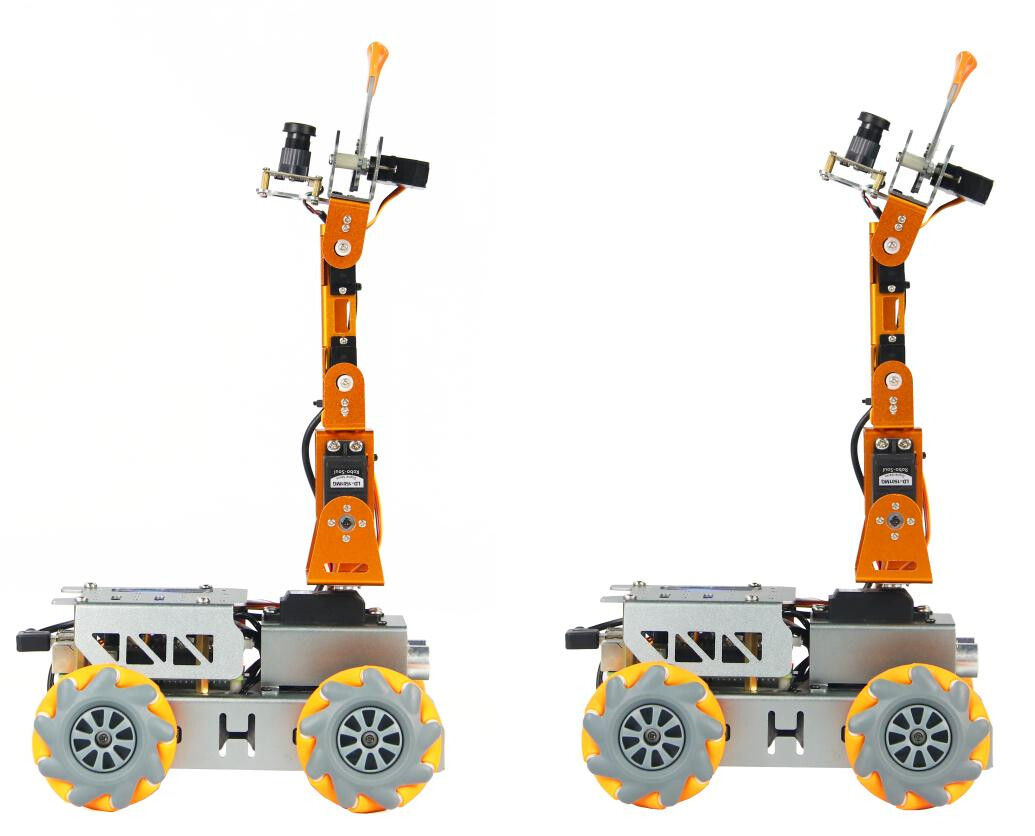
- 而例如下图这两种情况,则需要调节偏差。
- 小幅度偏差调节方法:小幅度偏差即偏差值小于100(偏差角度小于30°)的情况,下面以调节3号和四号舵机为例进行调节。(已进行“复位舵机”操作)
- 观察机械臂各个位置舵机的姿态。可以看出只需要调节3号和4号舵机的偏差值。
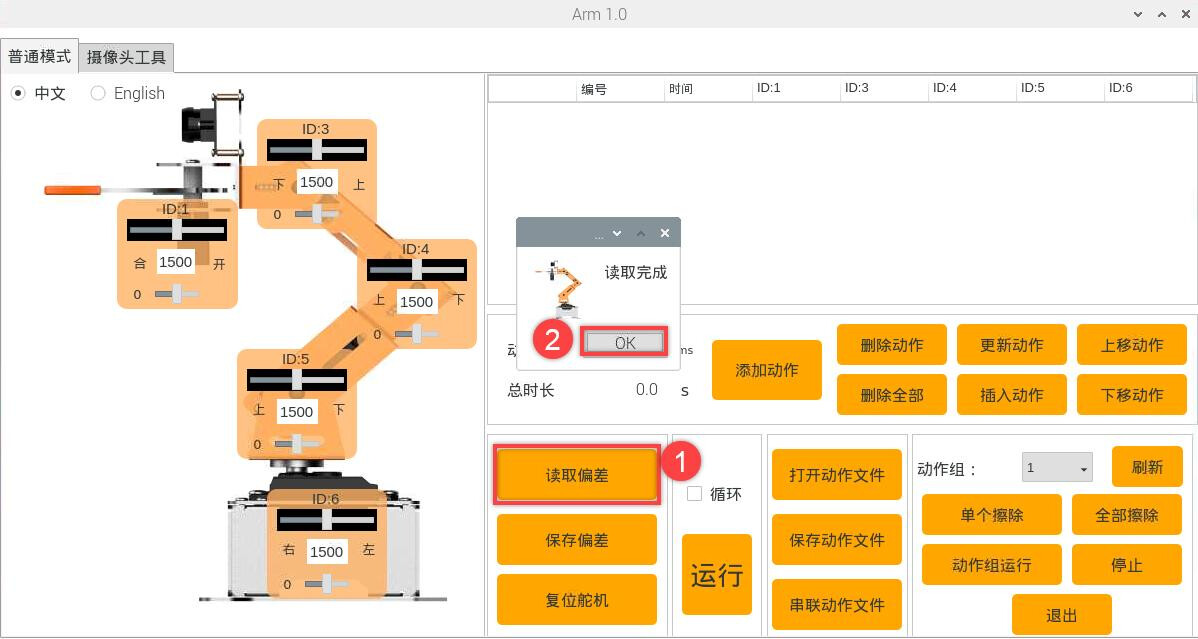
- 点击“读取偏差”,在弹出的偏差提示中点击“OK”。
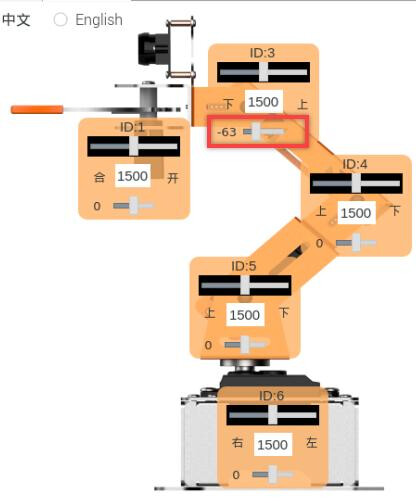
- 点击ID3和ID4舵机图标下方的小滑杆,使全部舵机处于同一条直线上。( 可多次点击鼠标左键或者滑动鼠标滚轮来微调滑杆数值。)
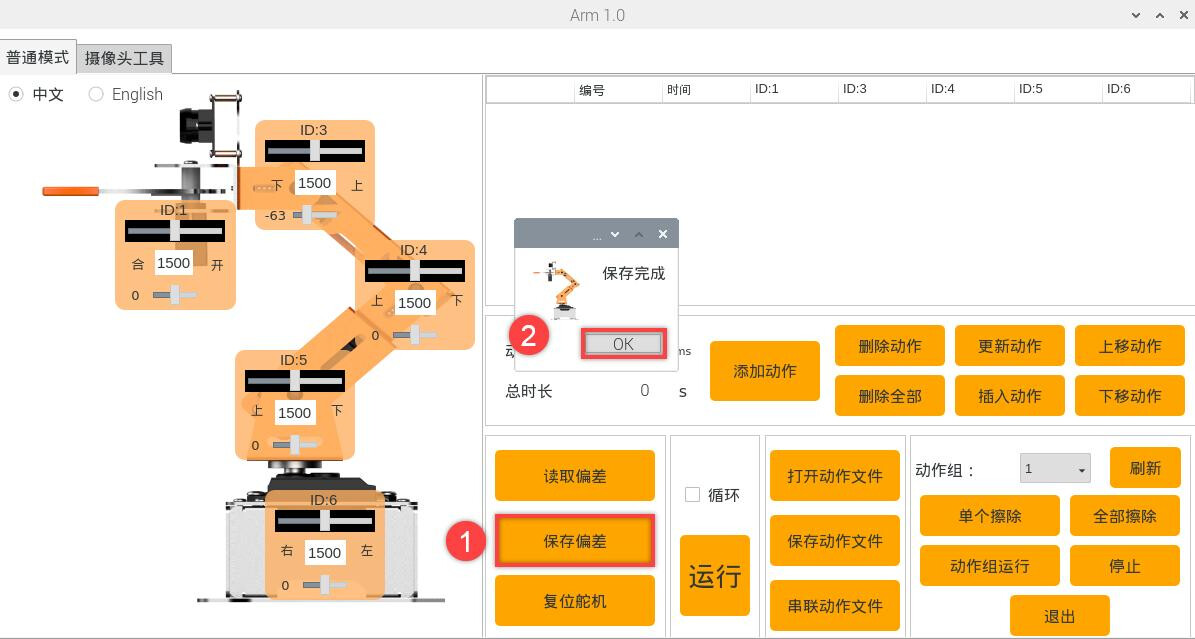
- 调节完毕后点击“保存偏差”,再点击“OK”,将偏差保存到控制板中。
- 再次点击“舵机回中”,观察机械臂偏差调节完成后是否与前面机械臂笔直朝上的图片一致,若一致,则表示偏差已成功调节。若不一致,针对不一致的地方返回再依次按照步骤进行微调即可。
- 大幅度偏差调节方法:大幅度偏差即偏差值大于100(偏差角度大于30°)的情况,以下图为例进行调节。(已进行“复位舵机”操作)
- 观察机械臂各个位置舵机的姿态。可以看出3号舵机有大幅度的偏差,因此需要重新对该舵机进行中位。
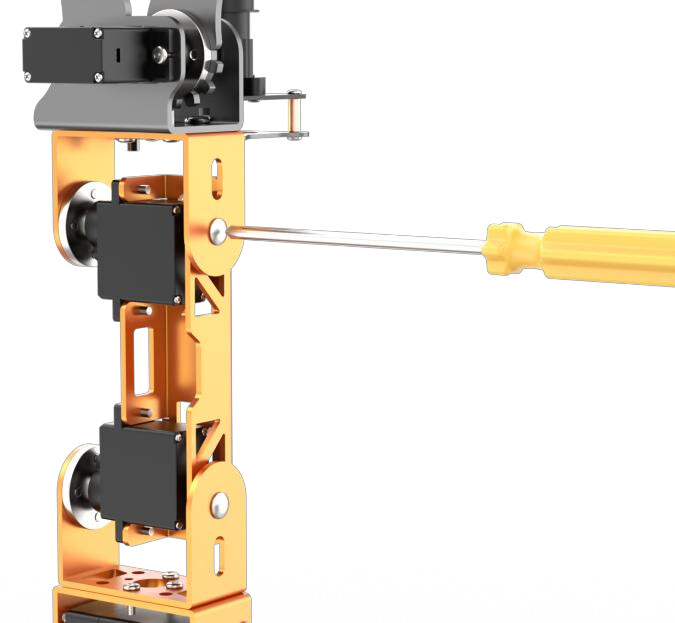
- 将3号舵机的主轴螺丝取下,小幅度的拨开舵机支架,让舵机主轴与舵盘分离。( 注意:拨动支架时,力气不要太大,以免支架发生形变。)
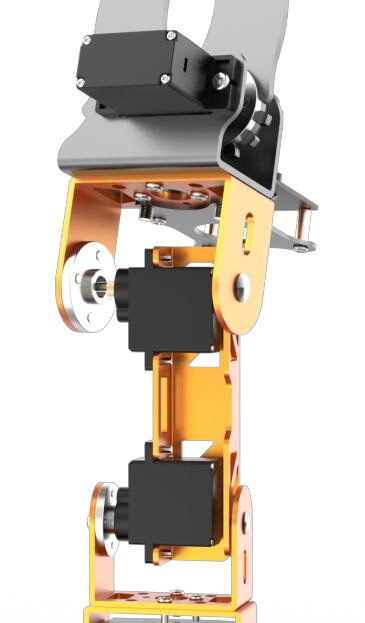
- 拆开车身的钣金支架,拔下3号舵机线。
- 以“红接正,棕接负”的形式将3号舵机线插入扩展板舵机接口,完成舵机中位。
- 舵机中位后,将舵机连接线以“红接正,棕接负”的形式接回树莓派扩展板的3号舵机接口,然后舵盘以正“十”字的形式扣回舵机主轴,并将支架装回3号舵机主轴,拧上螺丝。
- 再次点击“复位舵机”,观察机械臂偏差调节完成后是否与前面机械臂笔直朝上的图片一致,若一致,则表示偏差已成功调节。若存在小幅度偏差,则根据“5.小幅度偏差调节方法”内容再进行微调即可。
四、资源下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。