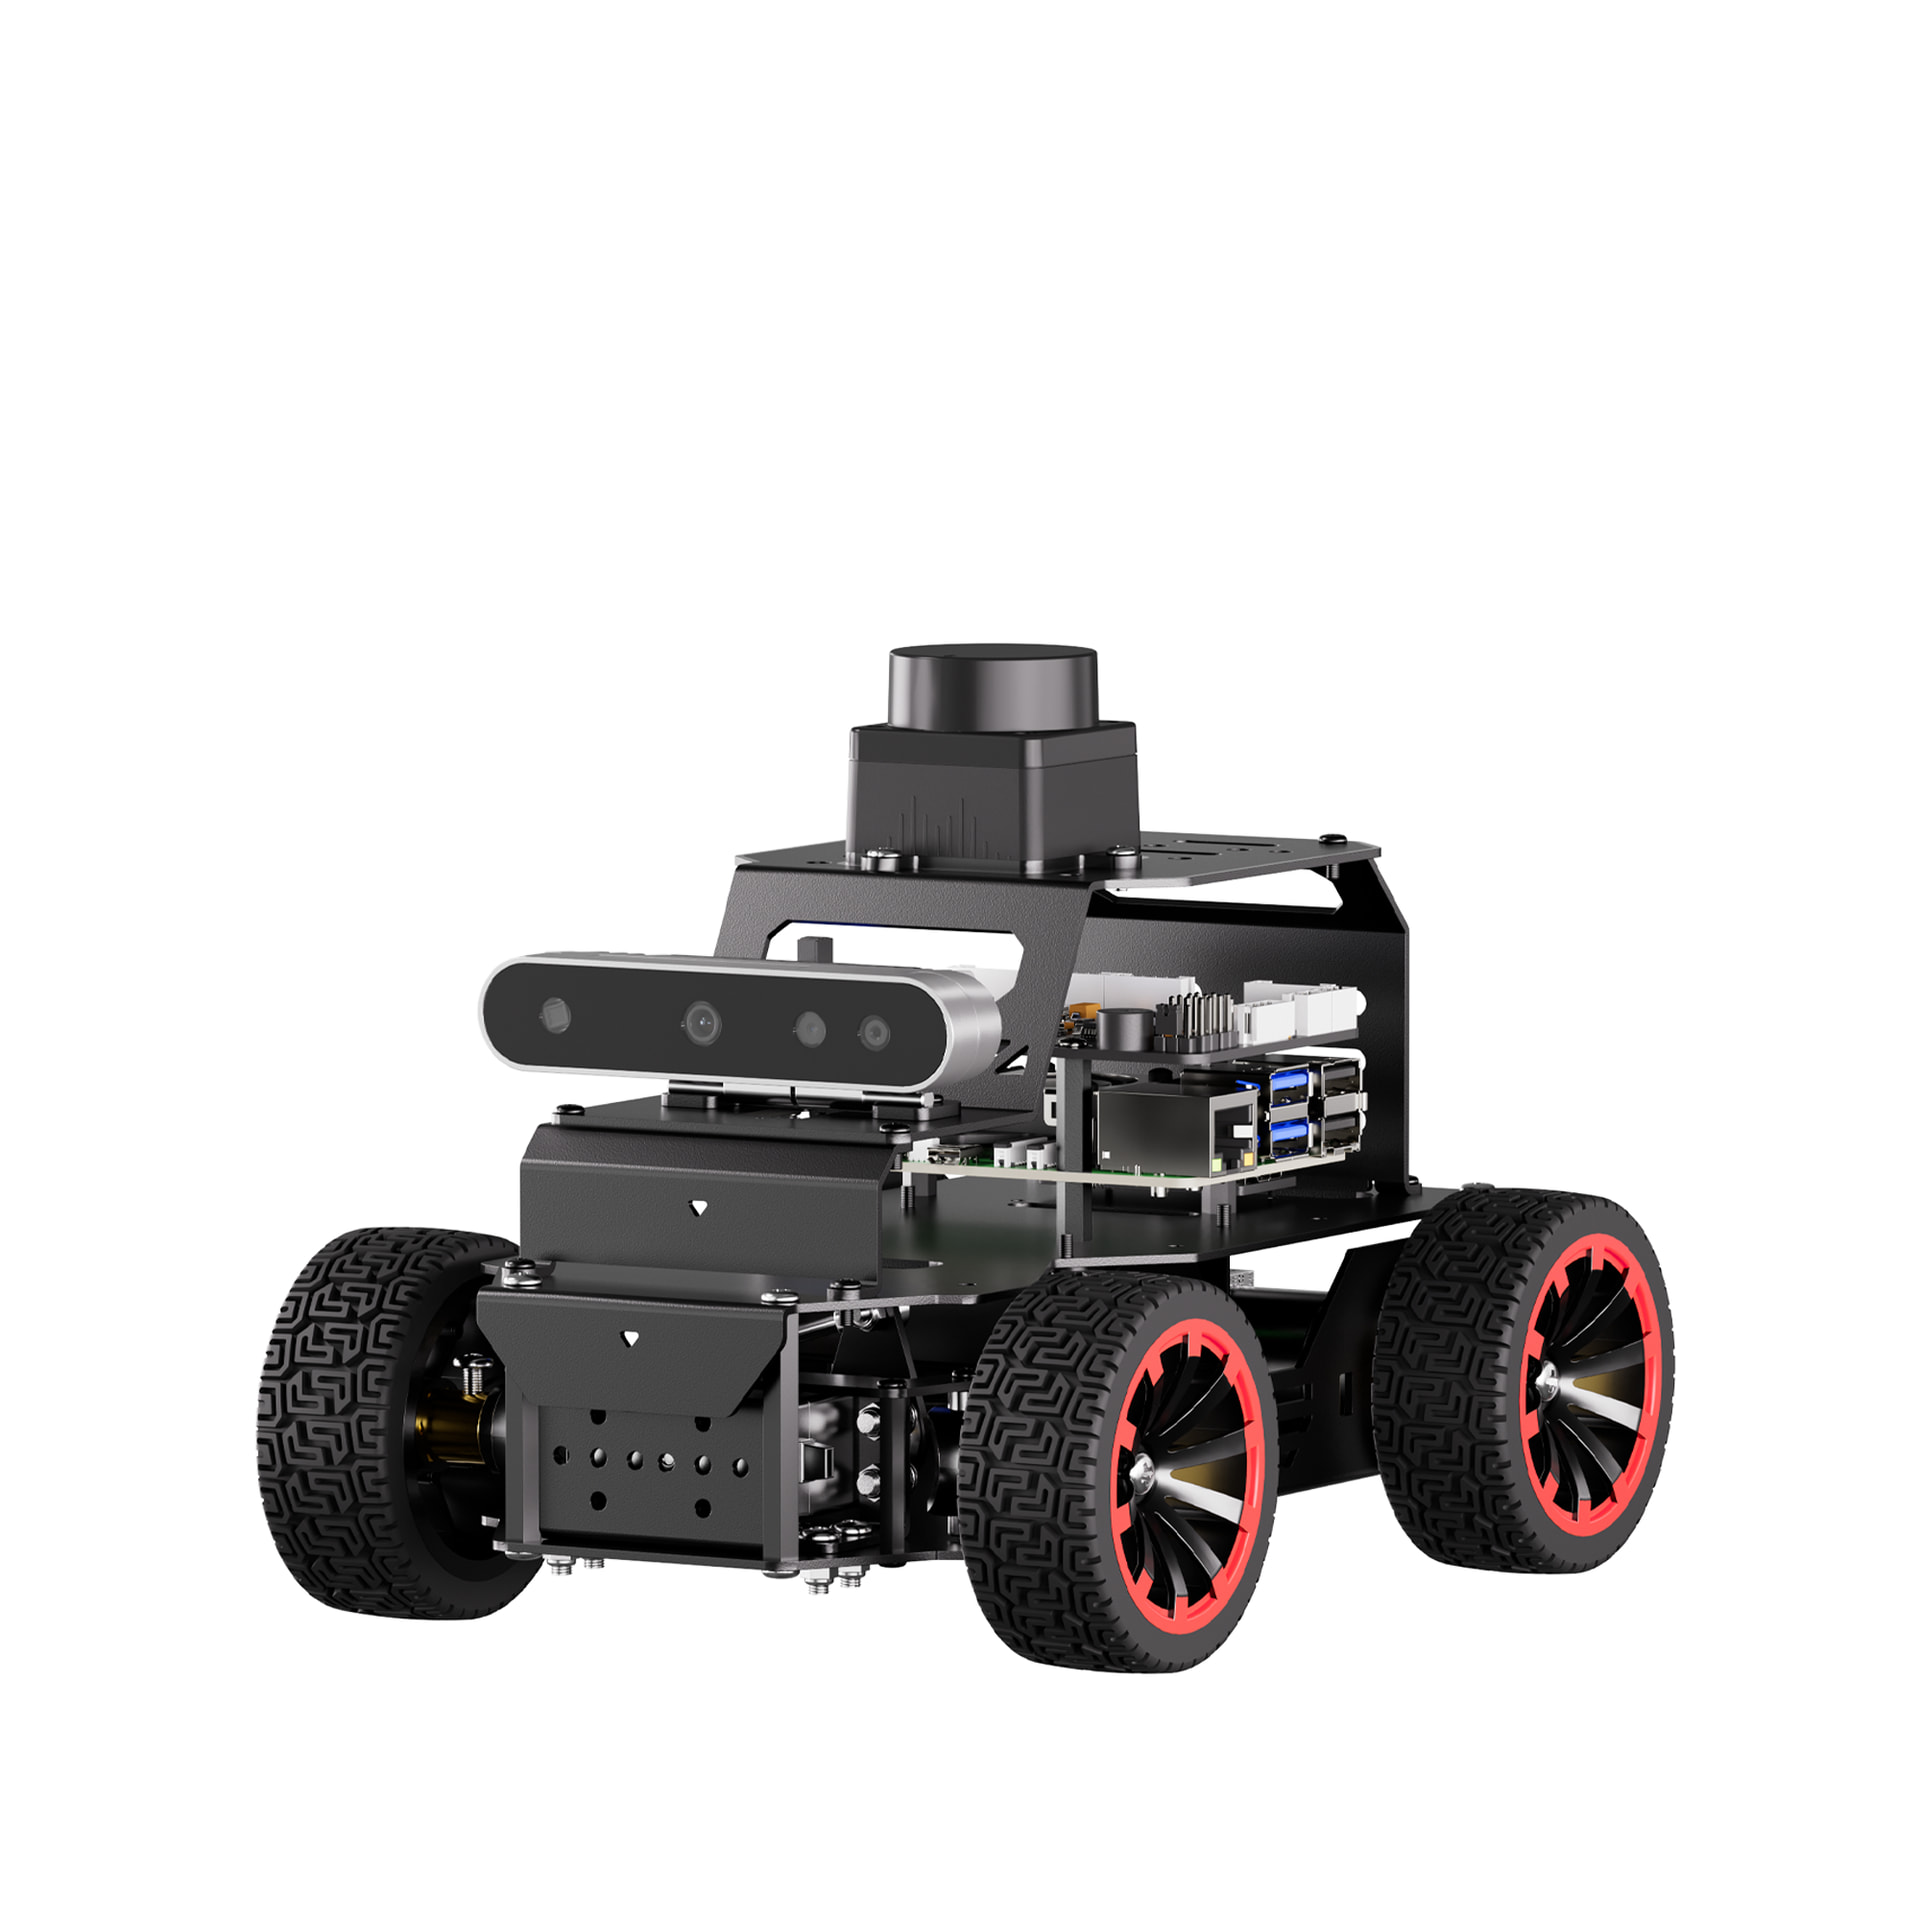
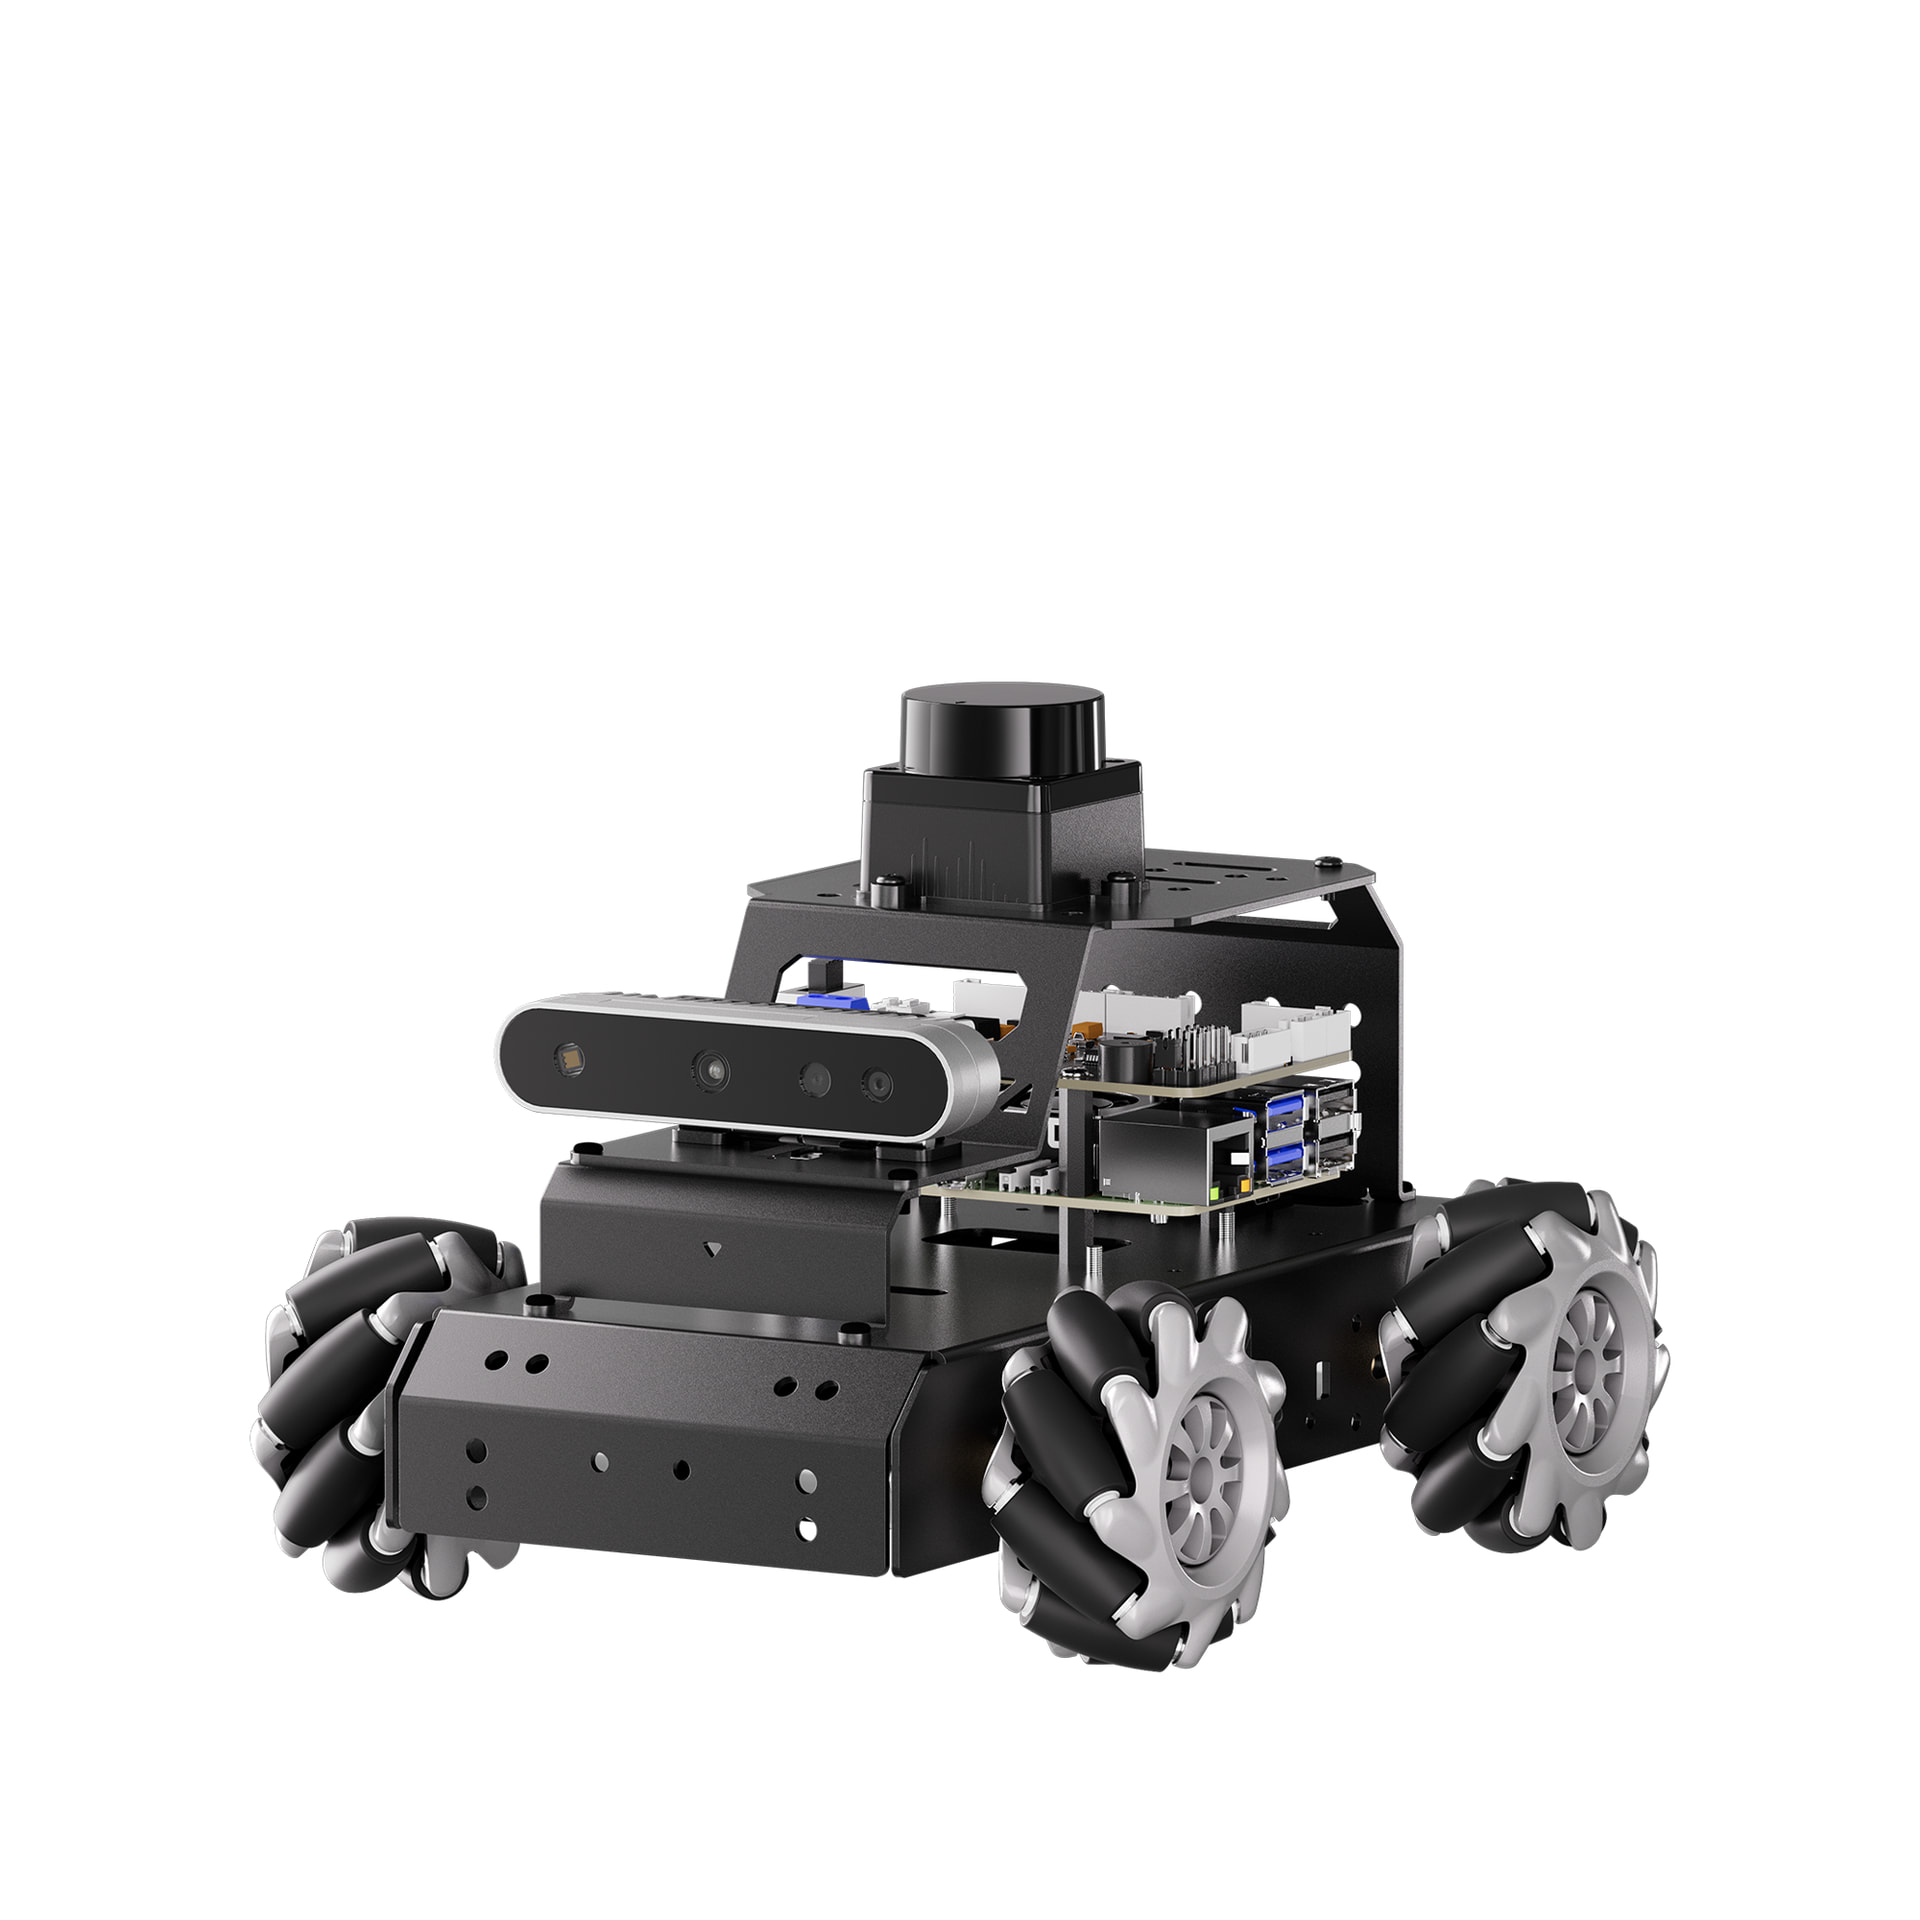
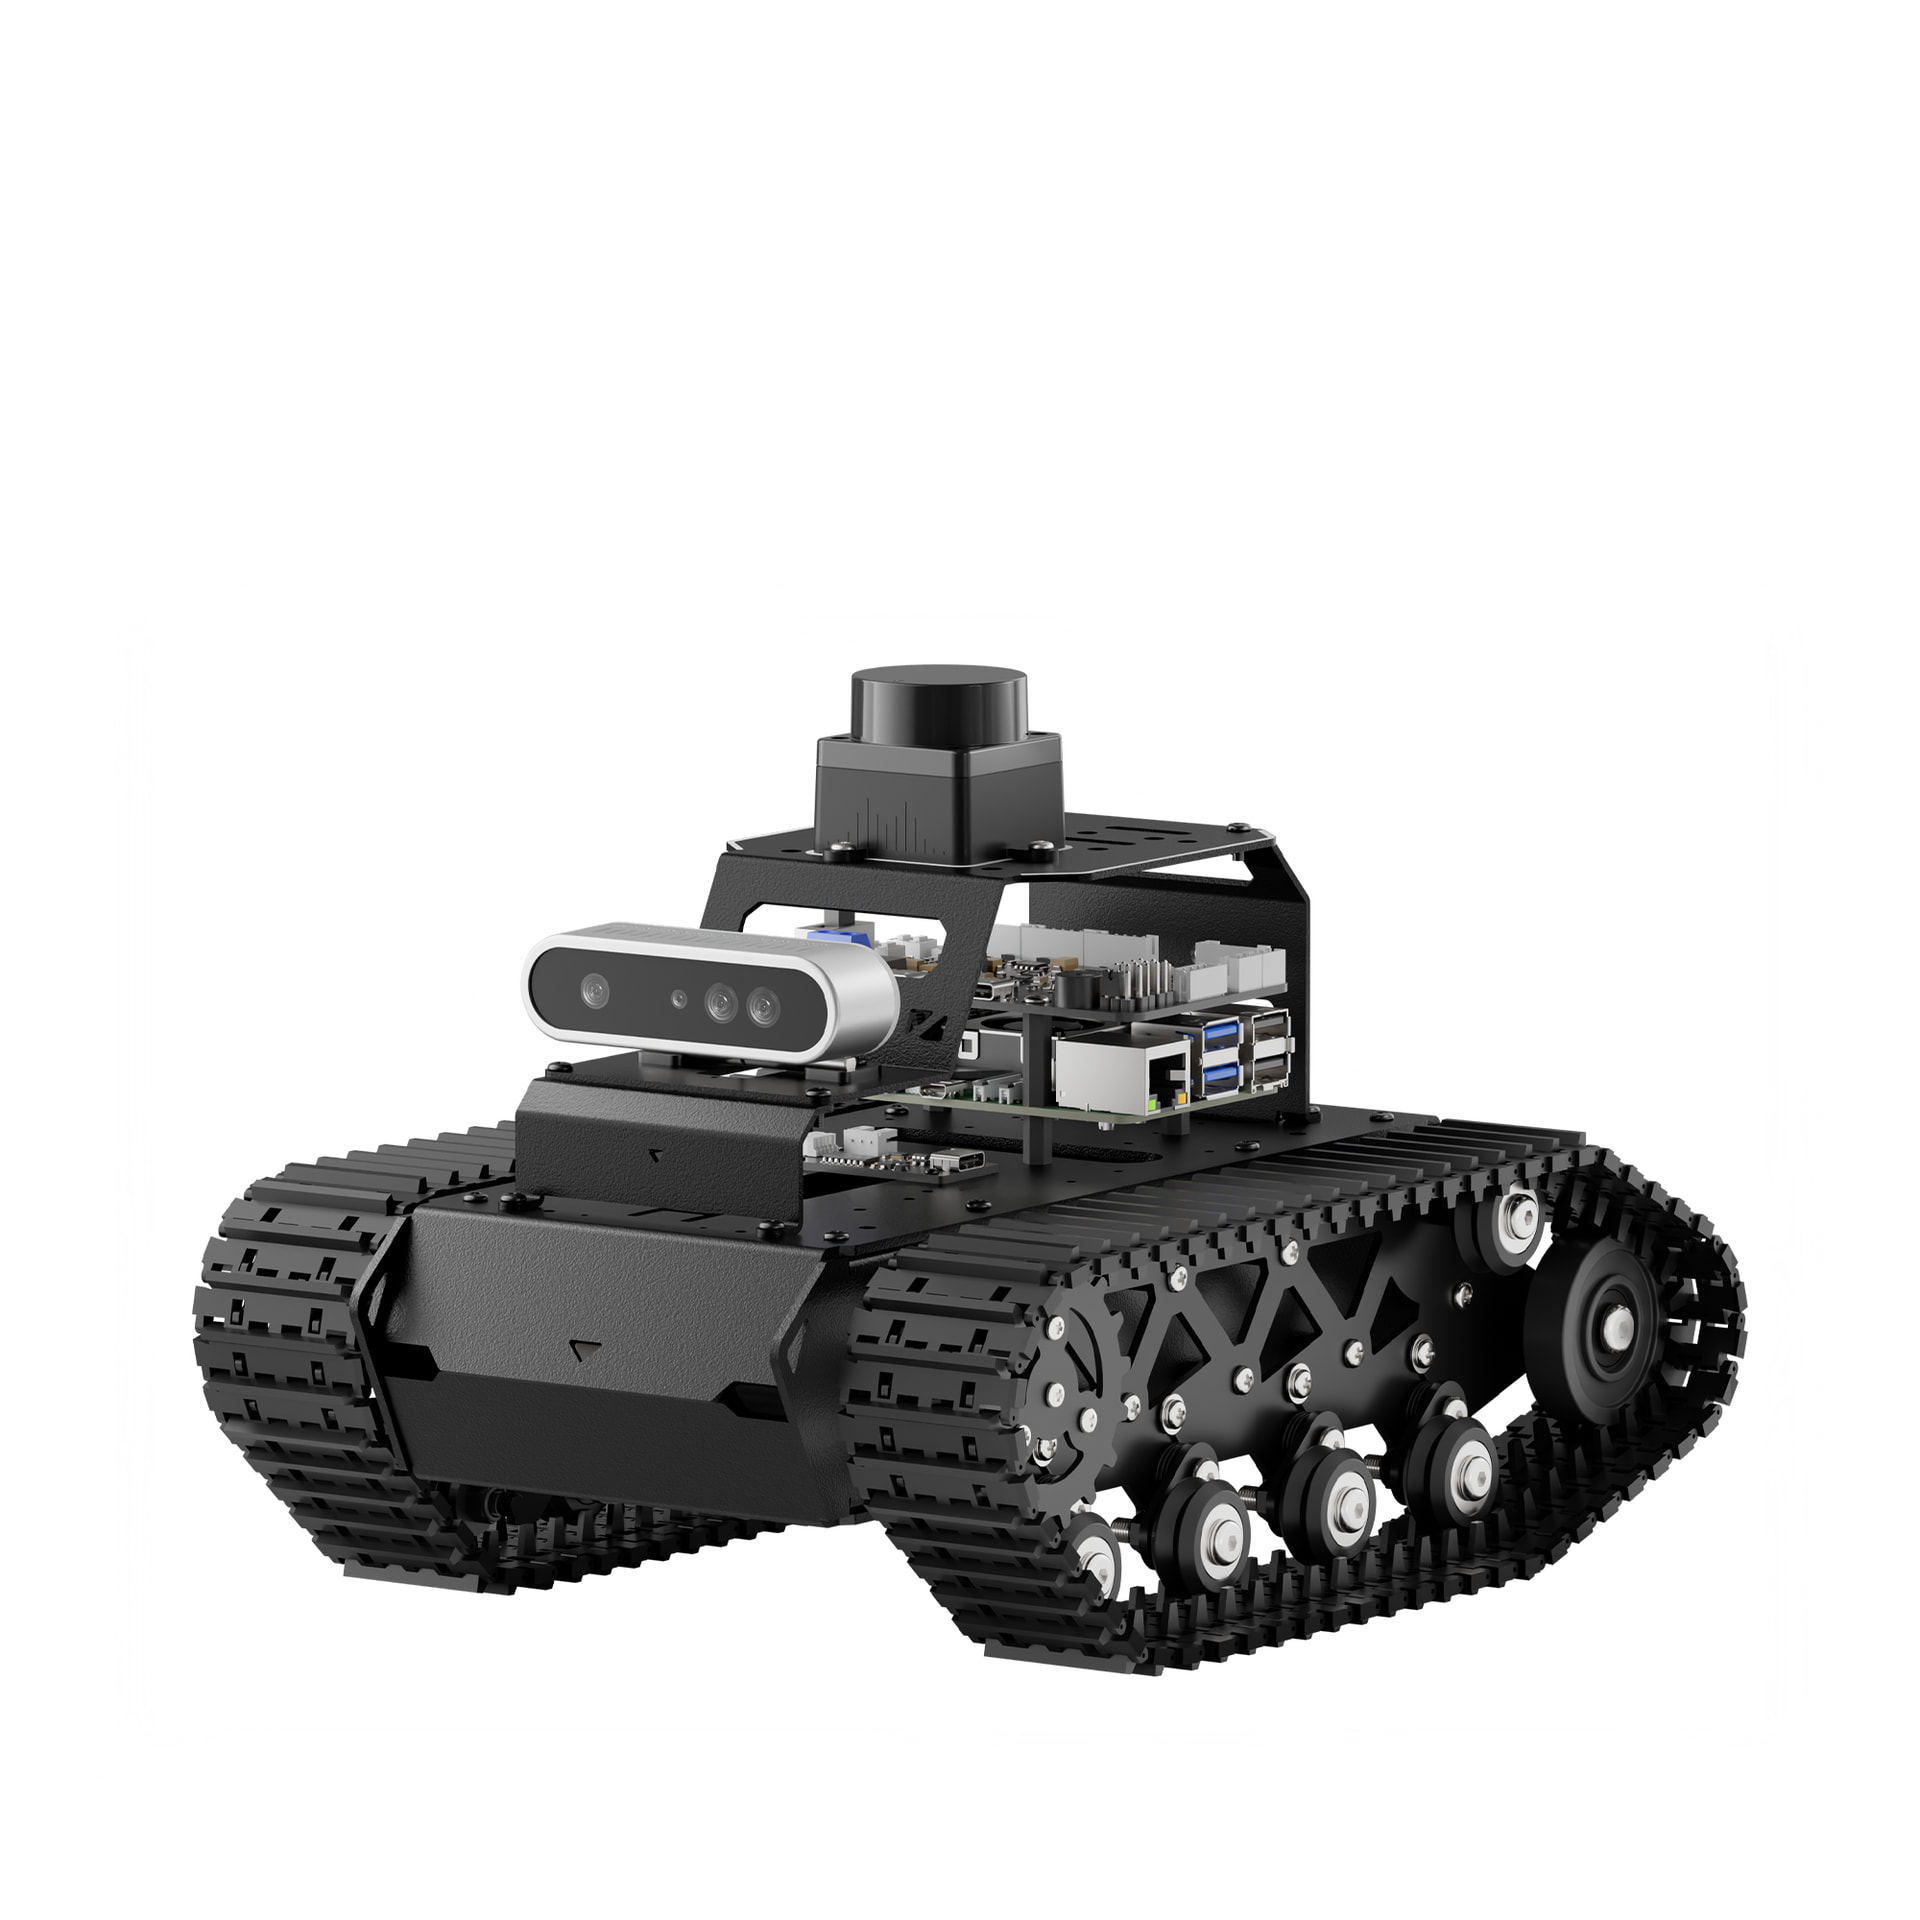
MentorPi 系列是基于树莓派 5 与 ROS2 打造的机器人开发平台,包含阿克曼底盘 A1、麦克纳姆轮底盘 M1、履带底盘 T1 三款型号。三款产品在计算核心、应用玩法、AI 能力与软件生态上保持一致,差异主要体现在底盘运动学结构与适用场景。
一、底盘运动学核心差异
三款型号在功能玩法层面(AI 大模型、视觉识别、SLAM 建图导航、语音交互)完全一致,唯一区别在于底盘类型及其决定的运动特性,具体对比如下:
| 对比维度 | MentorPi A1 | MentorPi M1 | MentorPi T1 |
|---|---|---|---|
| 底盘类型 | 阿克曼转向底盘 | 麦克纳姆轮底盘 | 履带悬挂底盘 |
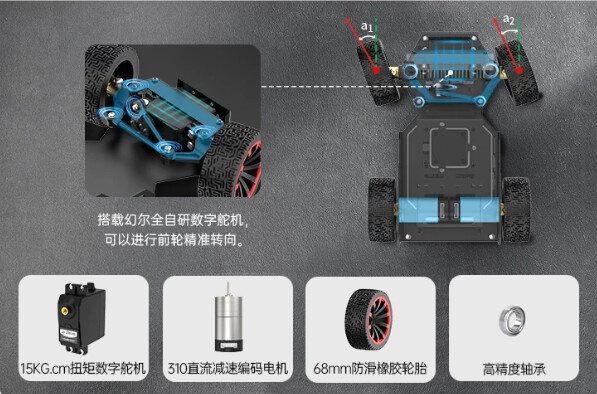
| 运动方式 | 前轮舵机转向,后轮驱动 | 四轮协同实现360度全向运动 | 左右履带差速驱动 |
| 横向移动能力 | 不支持 | 支持 | 不支持 |
| 核心运动学模型 | 阿克曼几何(转向角与轴距/轮距关系) | 全向运动学(vx、vy、ω三自由度解耦) | 差速运动学(左右轮速解算) |
二、分型号选型建议
① MentorPi A1 ------ 真实车辆模型与自动驾驶方向优先
MentorPi A1 采用前轮转向、后轮驱动的仿汽车结构,运动约束最接近真实车辆。其数学模型涉及轴距、轮距、转向角与转弯半径的几何关系。
推荐使用场景:
l 巡线、自动驾驶模拟、道路/车道类视觉任务;
l 想学习更接近无人车底盘约束的 ROS 项目。
② MentorPi M1 ------ 全向移动与室内机器人优先
MentorPi M1 搭载麦克纳姆轮,通过四轮独立速度组合实现平面内全向运动,特别适合在空间受限的室内环境中,完成精细位移操作。
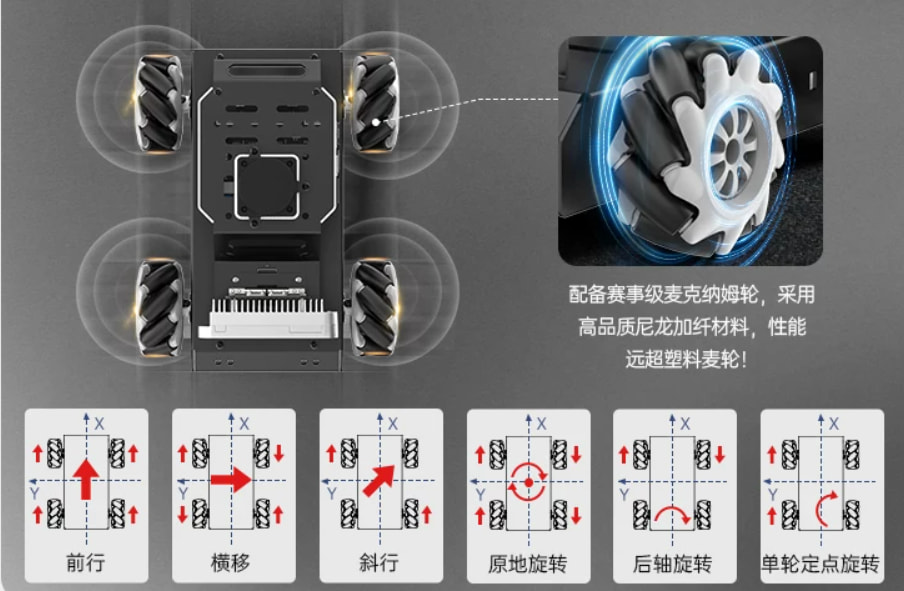
推荐使用场景:
l 全向运动学;
l 室内 SLAM、Nav2 导航、目标跟踪和人机交互。
③ MentorPi T1 ------ 面向差速控制与复杂地面通过性
MentorPi T1 采用履带式底盘结构,依靠左右侧履带速度差实现转向,支持原地旋转。
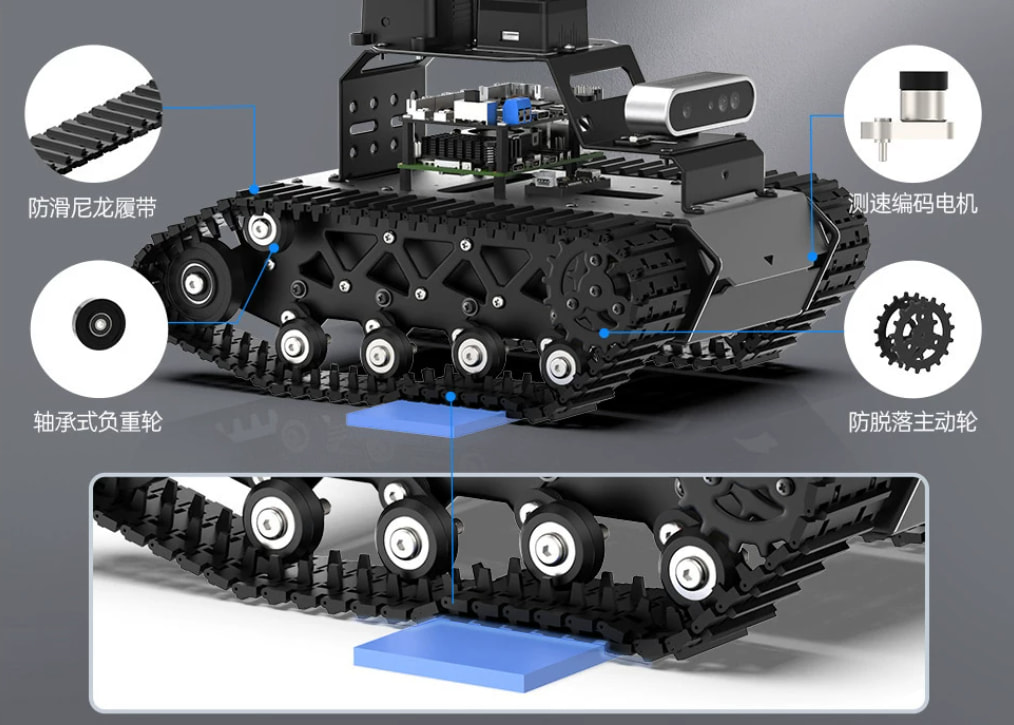
推荐使用场景:
l 巡检、复杂室内地面、轻度越障倾向的项目;
l 履带差速底盘运动学、速度闭环、里程计和传感器融合。
三、选型决策总结
| 核心需求 | 推荐型号 |
|---|---|
| 自动驾驶算法、路径跟踪、车辆运动学验证 | MentorPi A1 |
| 室内全向移动、定位导航、横移/斜移演示 | MentorPi M1 |
| 复杂地面通过、差速控制、原地转向巡检 | MentorPi T1 |
三款产品在 AI 大模型、视觉玩法、建图导航等上层应用能力上完全等价,选型应仅基于底盘运动学特性与实际部署环境进行判断。