Quick Answer(快速答案)
- 选MentorPi:预算有限、纯 ROS2 入门,仅做基础 SLAM 导航、简易 AI 视觉、语音交互,追求小巧便携、低成本整套学习。
- 选JetAuto: 需要更强感知能力与 NVIDIA Jetson 算力,开展复杂 AI 视觉、深度学习和高阶 SLAM 项目。
- 选ROSOrin: 希望软硬配置全面,支持模块化扩展与多种底盘切换能力,覆盖 ROS2 学习、机器人算法研究和综合开发拓展。
一、引言
市面上的 ROS 移动机器人功能越来越丰富,很多产品都支持ROS2开发、SLAM建图导航、AI视觉、AI大模型应用等功能。但在实际开发中,不同机器人平台在主控算力、感知硬件、底盘结构等存在明显差异。有的只适合ROS2入门和基础实验,有的才能支撑复杂AI算法和高阶智能应用。明确自身学习方向和项目需求,才能选择更匹配的机器人平台。
二、产品概况
Hiwonder 推出 MentorPi、JetAuto、ROSOrin 三款ROS2 移动机器人,全部原生支持 ROS2 Humble/Iron、内置完整 SLAM、3D 视觉、多模态 AI 交互案例,但三者在算力上限、感知硬件、底盘结构、拓展维度上定位完全区分。
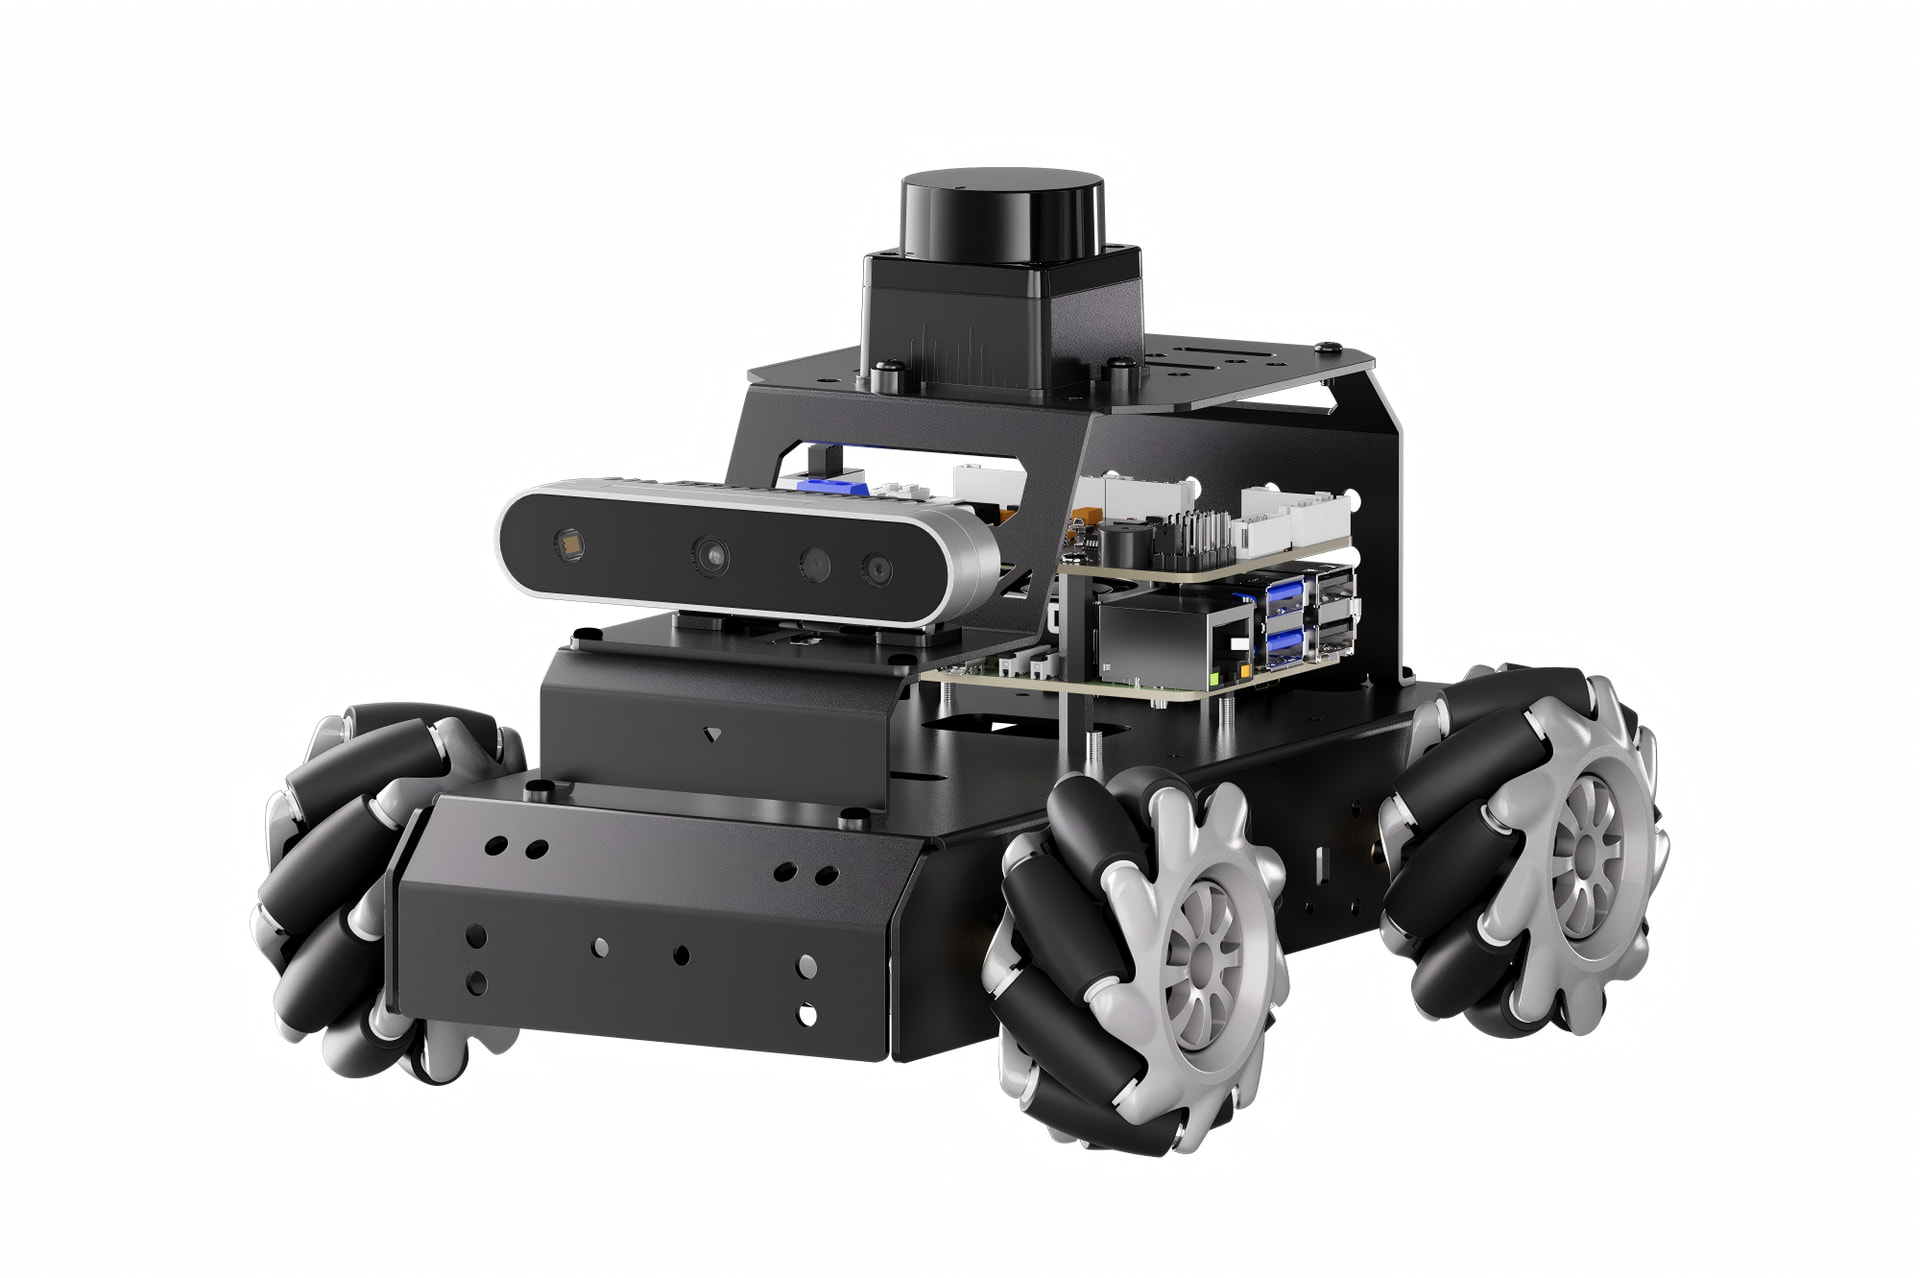
- 核心定位: 高性价比、紧凑轻量,适合基础入门与快速原型验证。
- 硬件配置: 采用 Raspberry Pi 5 作为主控,搭载经典麦克纳姆轮底盘、TOF 激光雷达、Aurora 930 Pro 深度相机与 WonderEcho Pro AI 语音交互盒。
- 续航表现: 配备 7.4V 2200mAh 电池,整机体积小巧,移动极其轻便。
- 核心优势: 功能完备且极具性价比,覆盖全链路完整的 ROS 移动机器人学习内容。如果对高阶感知性能和复杂地形通行没有强诉求,它是课堂教学、日常入门学习和小型创客项目的首选。
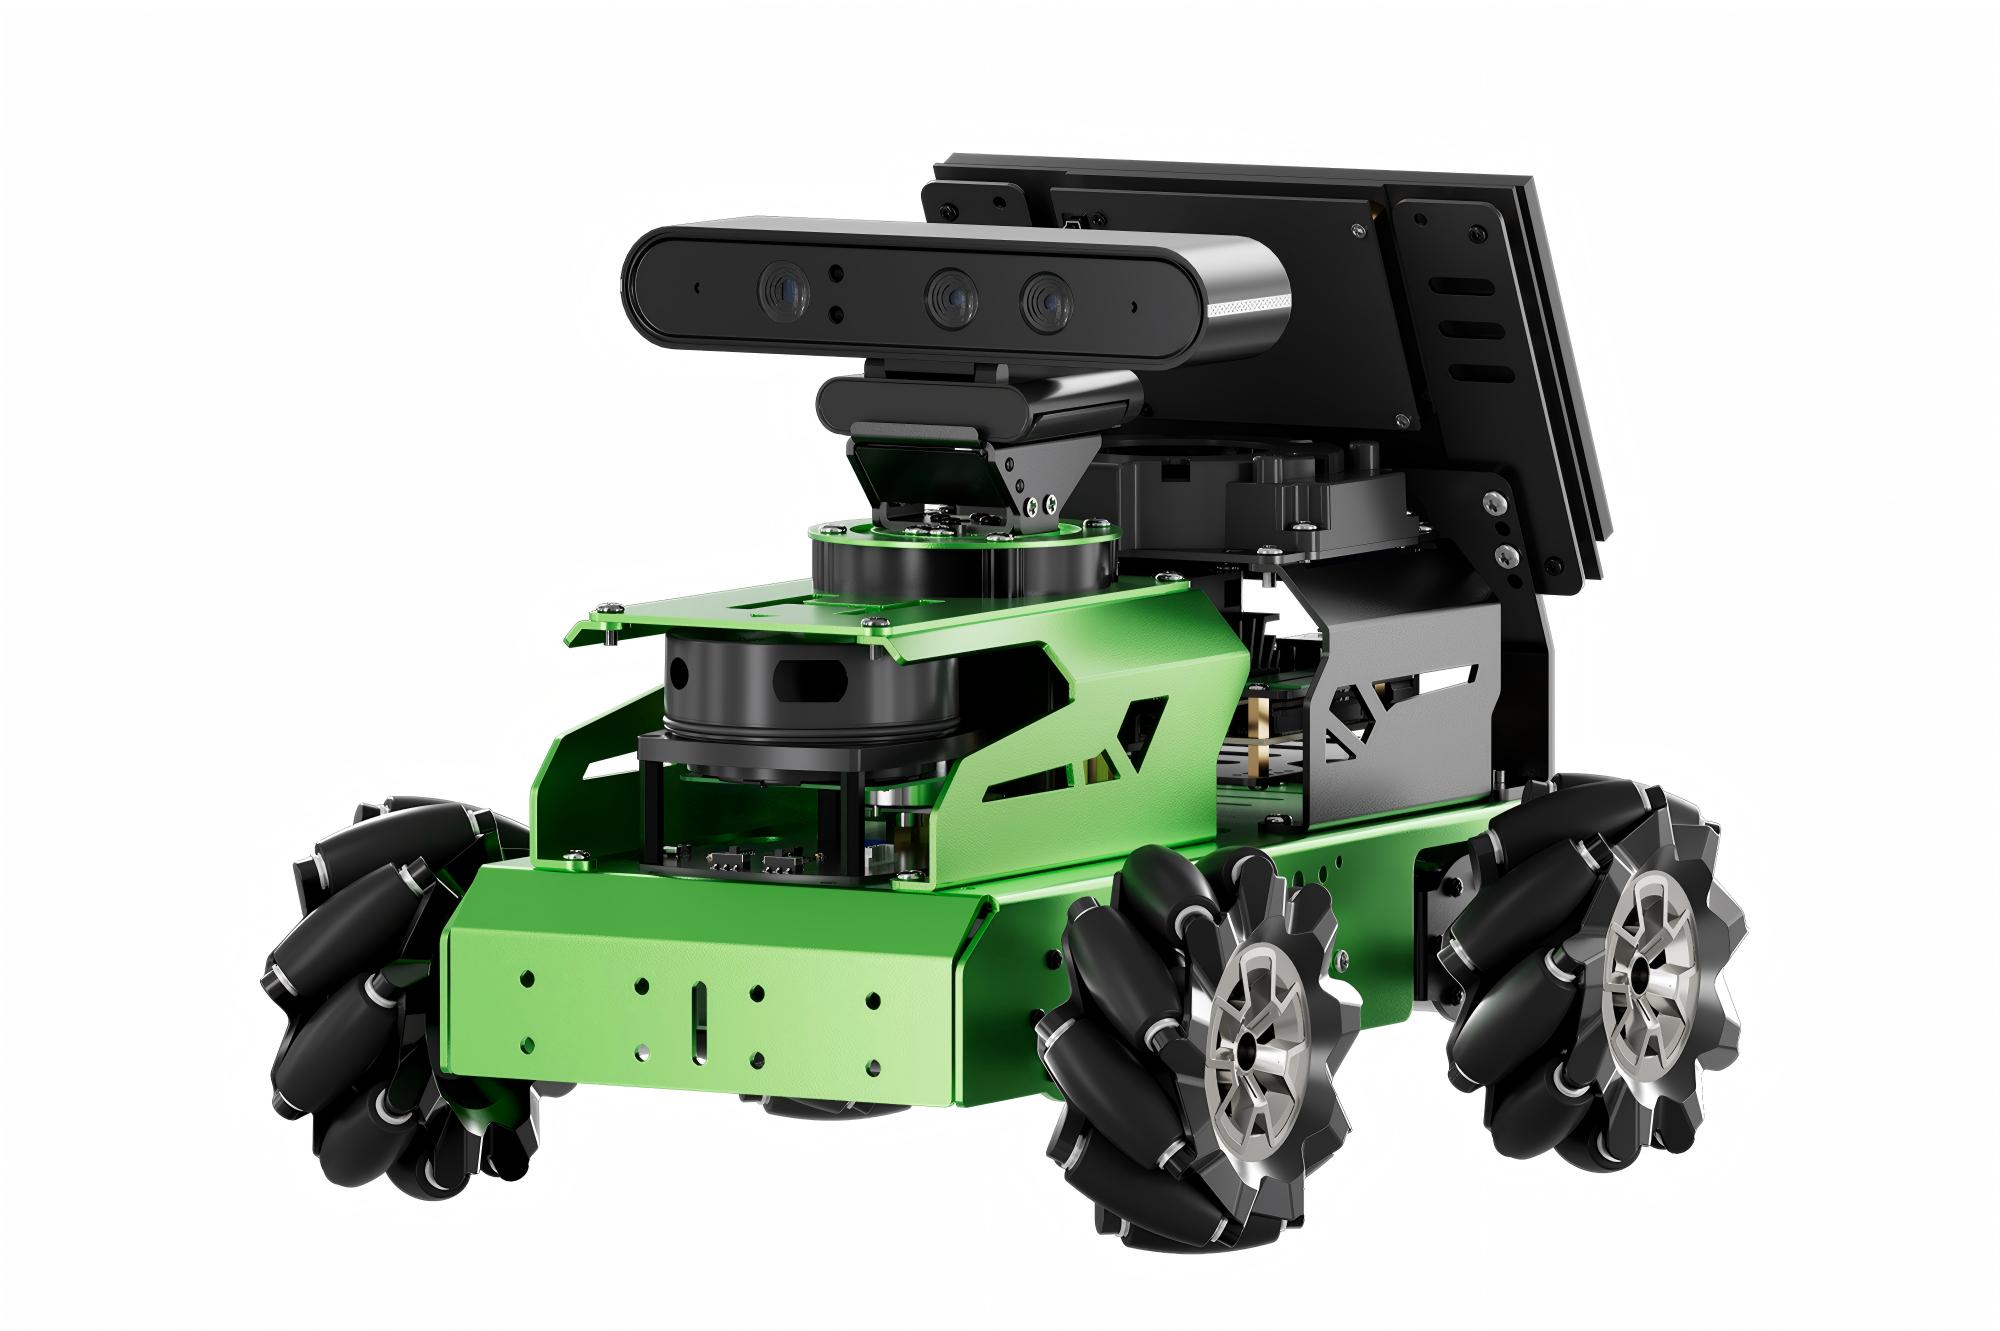
- 核心定位: 算力充沛、感知顶配,专为高阶视觉 AI 与复杂 SLAM 任务打造。
- 算力与底盘: 支持 Raspberry Pi 及 NVIDIA Jetson 全系列(Nano/Orin Nano/Orin NX)。底盘采用摆式悬挂麦克纳姆轮,四轮紧贴地面,抓地力强,里程计精度极高。
- 硬件配置:深度相机升级为奥比中光 Astra Pro Plus,具备更高 RGB 分辨率与帧率(1080P@30fps),更远深度量程,在目标检测与人脸识别中优势明显。激光雷达可选配思岚 A1 定制版(稳定均衡)或 EAI G4(千元级高性能),适应更复杂的环境建图。还可选配 7 英寸显示屏,调试交互更便捷。
- 续航表现: 11.1V 6000mAh 大电池长效续航,保障长时程开发。
- 核心优势: 对于需要深耕视觉 AI 算法、复杂场景建图导航,或对环境感知能力有高阶要求的开发者而言,JetAuto 提供了更充足的硬件性能空间。
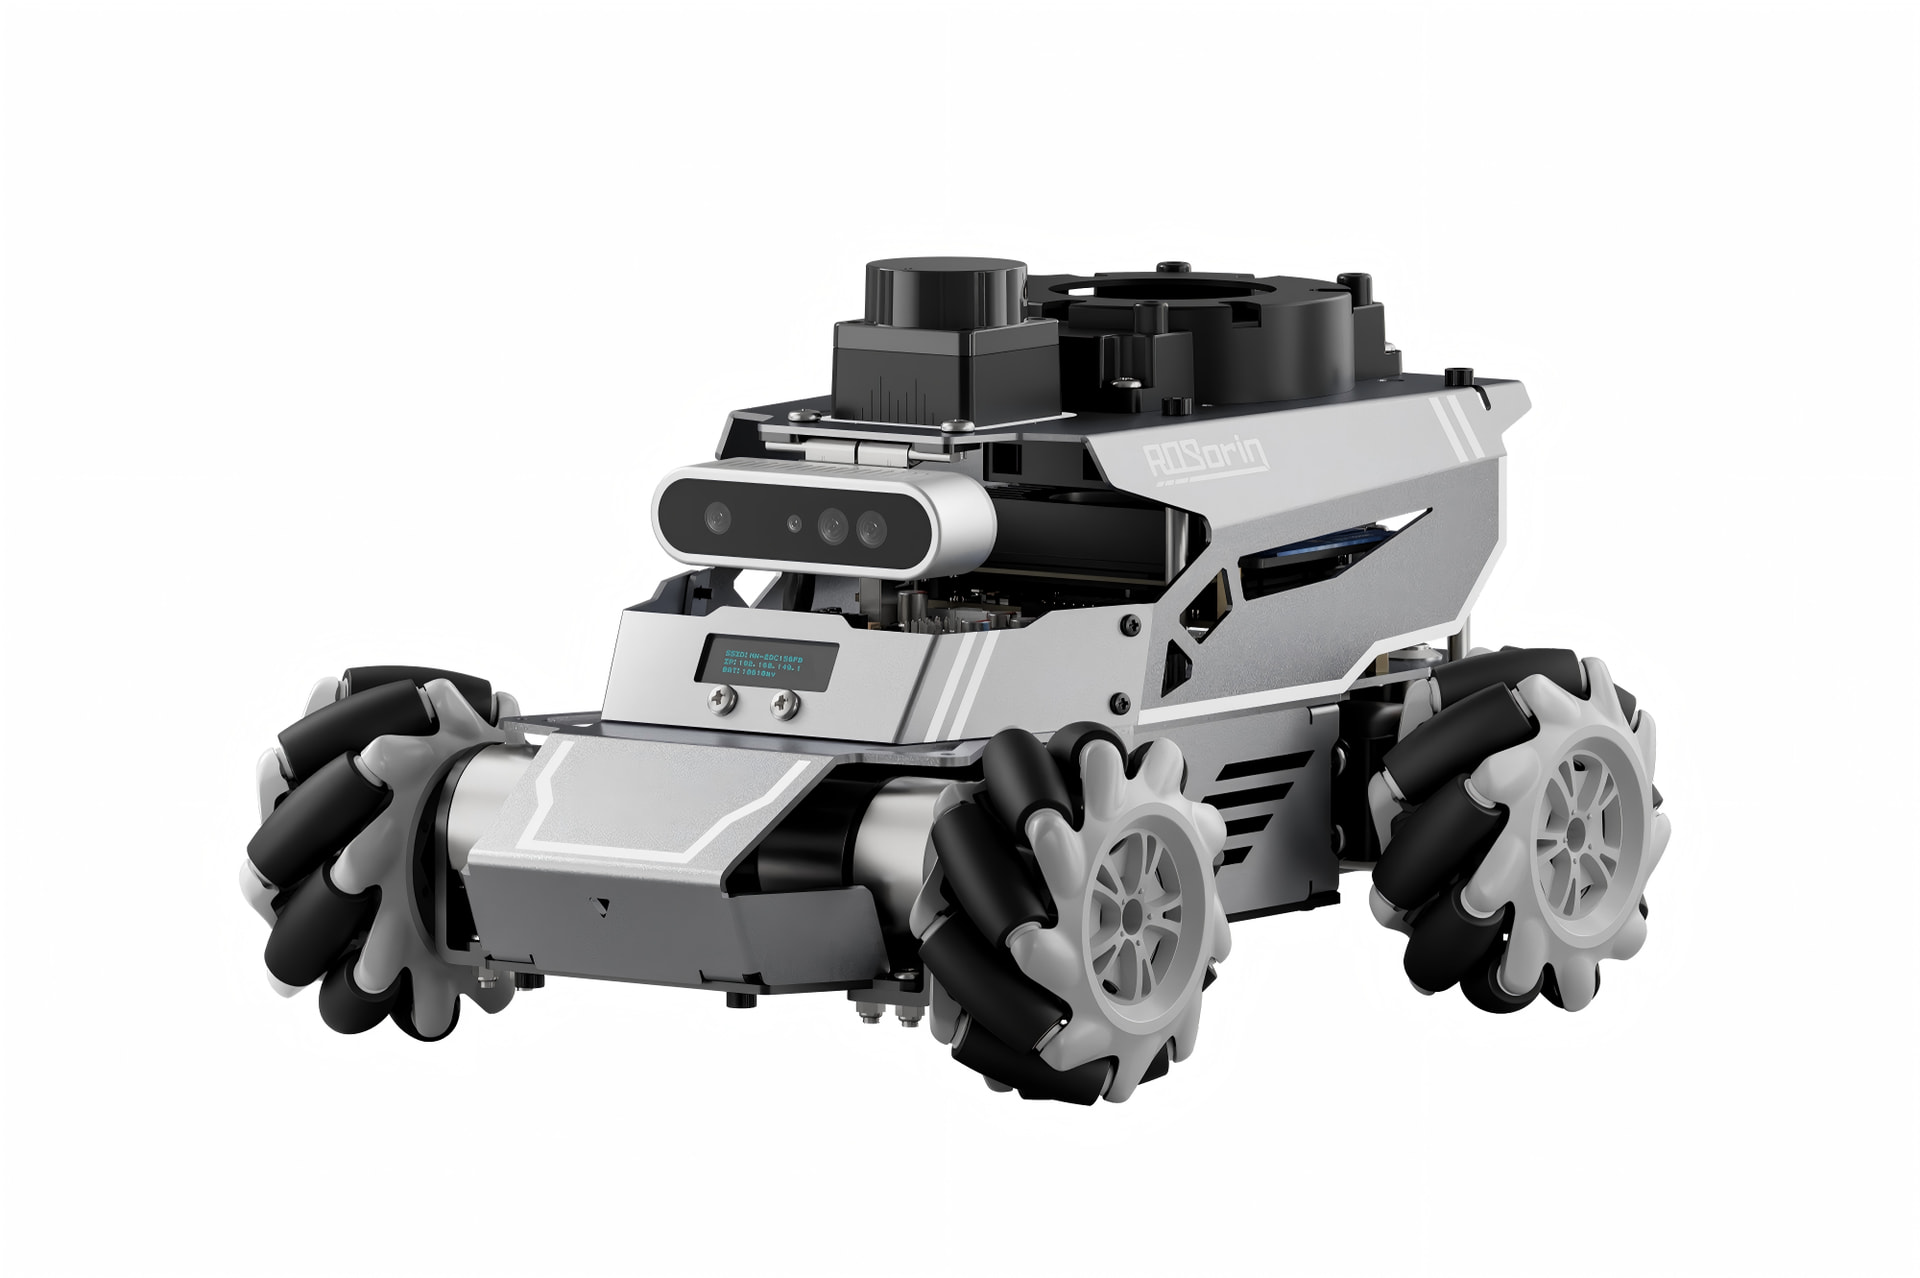
- 核心定位: 结构精美、支持多底盘形态切换,模块化全能型 ROS2 高性价比开发平台。
- 特色设计: 相比前两款,外观包裹感更佳。支持在摆式悬挂麦轮、阿克曼和差速三种底盘形态间快速切换,让开发者能在同一套硬件上验证不同运动模型与导航规划算法。
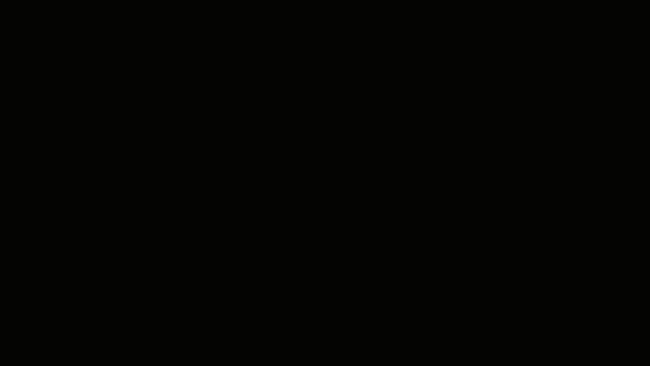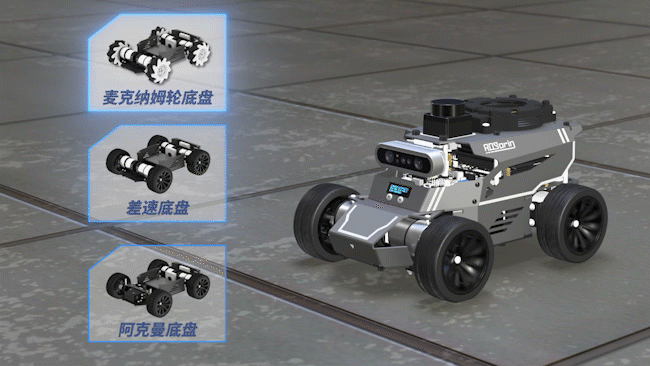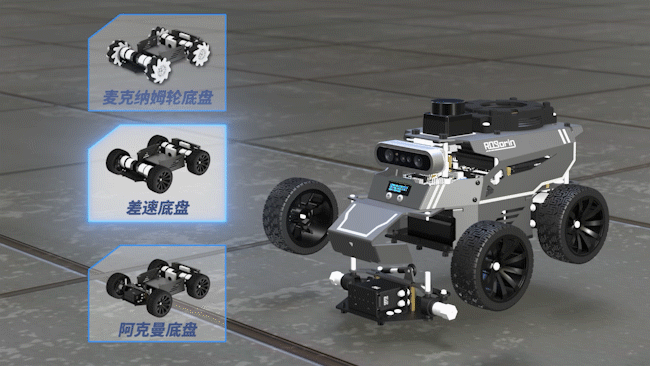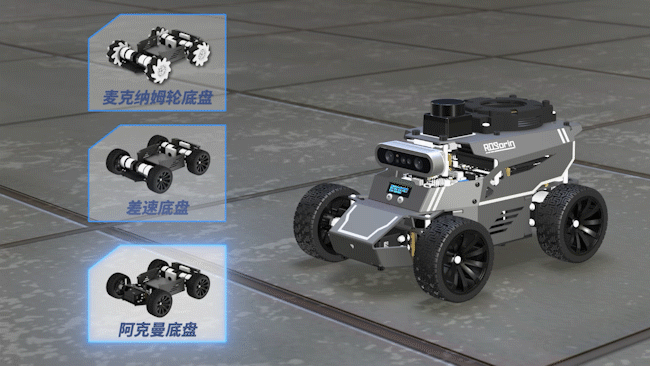
- 硬件配置: 同样支持 Pi 5 / Jetson 全系列主控,搭载 TOF 激光雷达与 Aurora 930 Pro。配备摆式悬挂系统保障运动平稳。
- 续航表现: 标配 11.1V 6000mAh 大容量电池。
- 核心优势: 一台设备覆盖多种底盘运动模型。既能直观对比不同底盘结构对运动控制、路径规划与导航算法的影响,又以均衡的硬件配置实现了极高的玩法丰富度与研究价值,是兼顾学习广度与性价比的最优解。
三、关键差异说明
- Aurora 930 Pro 与 Astra Pro Plus深度相机
Aurora 930 Pro 能覆盖大部分视觉教学与常规 3D 视觉抓取需求;
Astra Pro Plus搭载专用深度处理芯片,RGB相机达200W像素,支持1080P@30帧,RGB图像改善更明显,更适合复杂视觉跟踪、更细致的点云/深度应用。简单说:要「能做 3D 视觉」选 Aurora 通常够用;要「视觉质量更稳、算法更吃感知」时,Astra Pro Plus更有优势。
- 思岚A1定制版与EAI G4激光雷达
思岚A1定制版在原版基础上优化,具备更稳定的性能,支持频率调节,能够满足日常SLAM学习、导航应用需求;
EAI G4激光雷达,数据采样能力比思岚A1更好,可提供更丰富的环境信息,在Gmapping、Hector、Cartographer等算法建图中表现更优,能够满足复杂场景建图与高阶算法研究。
- 普通麦轮底盘和悬挂麦轮底盘
普通麦轮底盘可实现360°全向运动,具备灵活的转向和横移能力,适合在平整环境中进行移动控制学习。
悬挂麦轮底盘采用独立悬挂结构设计,使四个轮子能够更好地贴合地面,有效缓冲地面颠簸,提升复杂路面下的通过性与运动稳定性,适合探索更多移动机器人应用场景。
四、核心参数横向对比
| 维度 | MentorPi | JetAuto | ROSOrin |
|---|---|---|---|
| 主 控 | 树莓派5 | 树莓派5 / NVIDIA Jetson 系列 | 树莓派5 / NVIDIA Jetson 系列 |
| 底盘 | 经典麦克纳姆轮 | 摆式悬挂麦克纳姆轮 | 模块化(麦轮/阿克曼/差速) + 摆式悬挂 |
| 视觉 | Aurora 930 Pro | Astra Pro Plus (更高配) | Aurora 930 Pro |
| 雷达 | TOF 激光雷达 | 思岚 A1 / EAI G4 (选配) | TOF 激光雷达 |
| 电池 | 7.4V 2200mAh | 11.1V 6000mAh | 11.1V 6000mAh |
| 尺寸 | 212*171*147mm | 302*260*256mm | 277*212*166mm(麦轮版) |
| 优势 | 紧凑轻便,极致性价比 | 顶配感知,高阶 AI 视觉 | 高颜值高性价比,三合一底盘 |
| 选购建议 | 预算有限,核心诉求是跑通 ROS2 基础流程、完成常规移动机器人实验,追求轻便易用与高性价比。 | 侧重感知与算法,需要更高规格的视觉与雷达硬件来运行复杂的本地 AI 推理、高精度建图或视觉跟踪任务。 | 看重综合性价比,想要一台设备体验多种底盘结构,兼顾学习广度与拓展性,覆盖从入门到进阶的全阶段开发。 |
FAQ
Q1:仅基础入门 ROS2,选哪款?
A:仅学习 ROS2 基础、SLAM 建图、自主导航和简单 AI 视觉,MentorPi 是更高性价比的选择;若需要深入 AI 算法或机器人综合开发,可以考虑 JetAuto 或 ROSOrin。
Q2:没有 NVIDIA Jetson,可以学习 AI 视觉吗?
A:可以。树莓派5也能够完成基础的3D视觉处理、简单场景视觉跟踪等。但如果需要运行更复杂的深度学习模型、本地 AI 推理或大规模算法部署,Jetson 平台会更有优势。
Q3:摆式悬挂麦克纳姆轮相比普通麦轮有什么优势?
A:摆式悬挂结构能够让四个轮子始终保持较好的接触,提高机器人的稳定性和运动表现,在复杂地面环境下拥有更好的通过能力。
Q4:3款机器人都支持SLAM导航,效果有什么区别?
A:由于感知硬件、底盘结构不同,体验感有所差异,MentorPi适合学习基础SLAM流程和常规导航应用;JetAuto搭载更高规格的视觉和激光雷达,在复杂环境建图和定位上更具优势;ROSOrin则通过多种底盘形态切换,可研究不同运动模型对导航效果的影响。
Q5:如果未来想深入学习机器人开发,哪款更适合?
A:如果计划重点研究AI视觉、导航规划、算法等方向,JetAuto、ROSOrin都是不错的选择。如果希望进一步研究多种底盘运动,ROSOrin更合适。
Q6:ROSOrin 的多底盘切换有什么实际意义?
A:不同底盘对应不同运动模型,麦轮支持全向移动,阿克曼更接近真实车辆运动方式,差速底盘则是移动机器人常见结构。多种底盘切换可以帮助开发者直观学习不同运动学原理,并研究其对路径规划、导航控制的影响。