产品图示
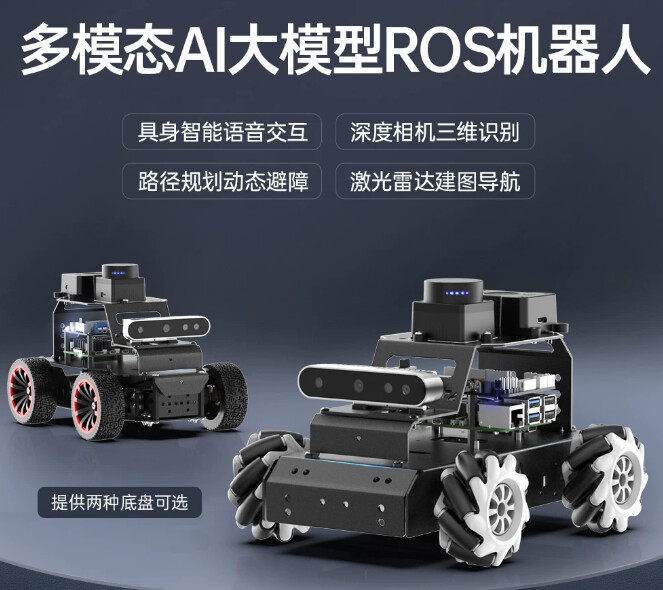
适用于产品 : 幻尔科技 MentorPi智能小车
涉及模块 : 雷达
一、前言
在使用虚拟机进行仿真建图时可能会遇到输入“ros2 launch slam rviz_slam.launch.py”命令后无法看到地图环境的现象。接下来将阐述如何解决该问题。
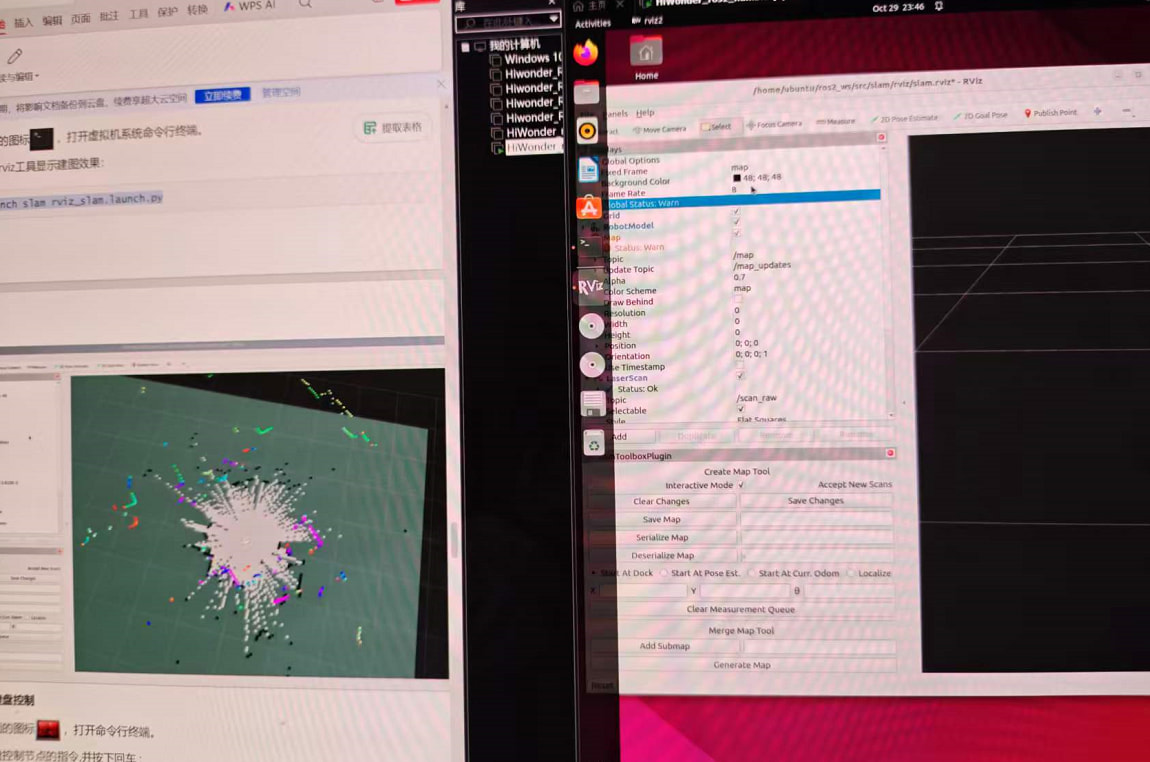
二、问题原因
通常是虚拟机和机器的ip地址不在同一网段下导致的,我们使用虚拟机辅助建图时需要将两者设置为同一网段下,虚拟机才能接收到机器所发出的ROS2节点。
三、解决方法
1、将虚拟机连接到局域网。
【通用】VMware虚拟机配置网络 - 产品常见问题 / Jetson & Raspberry Pi 系列 - Hiwonder 中文社区
2、将机器连接到相同的局域网下。
【通用】树莓派系列产品远程连接教程详解 - 产品常见问题 / Jetson & Raspberry Pi 系列 - Hiwonder 中文社区
3、查询虚拟机和机器的ip地址是否在同一网段下。
虚拟机查询方式:在终端输入“ifconfig”,如192.168.159.5。
机器查询方式:VNC连接时使用的新ip地址就是,如192.168.159.6。
前三组一样,即可重新测试建图步骤。
四、资源下载
 官方在线课程与资料库: 幻尔科技官网在线教程
 客服领取:联系你购买设备的店铺客服(淘宝/京东/官网客服),提供订单号即可免费领取最新版本资料包。