如果你正在为机器人模仿学习项目寻找一款"开箱即用"的硬件平台,那么幻尔科技最新推出的NexArm模仿学习套件,大概率会刷新你的认知。它不再只是一台能按脚本动作的机械臂,而是一套完整的主从遥操作+端到端模仿学习解决方案------从数据采集到模型训练,再到策略部署,全链路打通,且深度适配Hugging Face LeRobot开源生态。
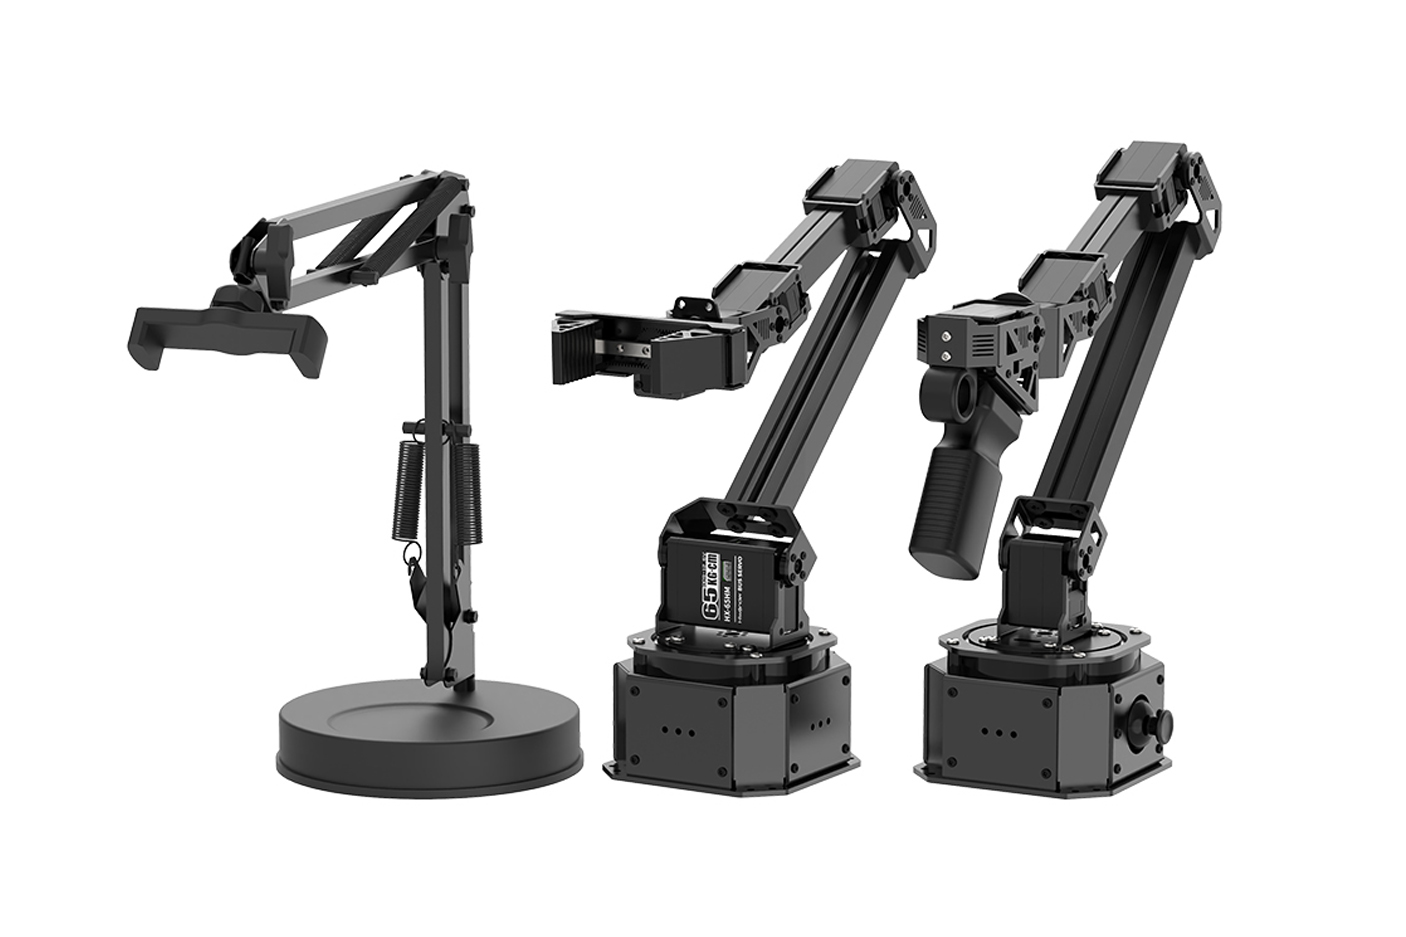
NexArm模仿学习套件专为具身智能研究与AI教育打造。它采用工业级全金属机身,搭载高精度磁编码总线舵机,拥有500mm作业半径与500g末端负载。
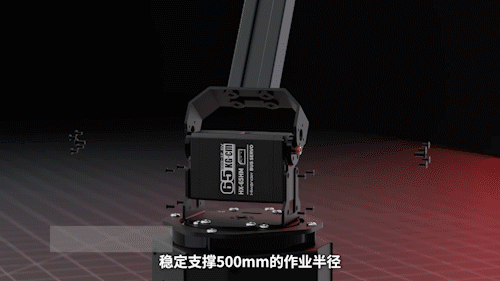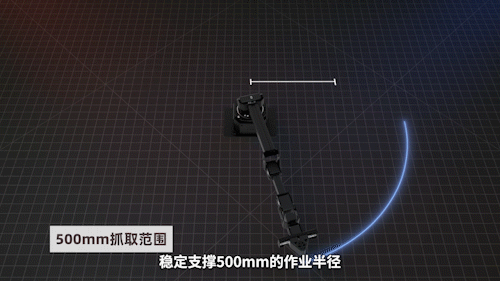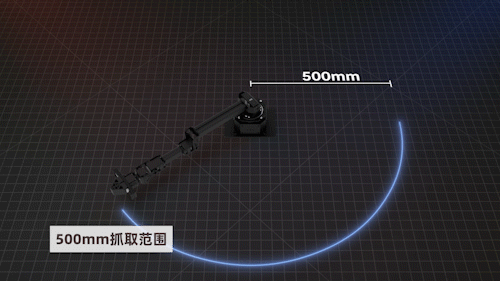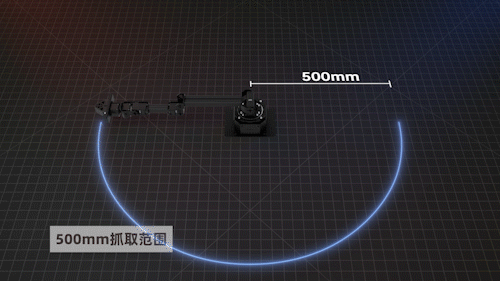
但真正让它脱颖而出的,是原生支持"示教臂(主臂)+操作臂(从臂)"的主从协同架构,以及第一视角+第三视角双路高清视频流同步采集系统。配合全栈开源的底层驱动与完整课程体系,开发者无需折腾硬件适配,即可直接接入全球最活跃的AI机器人社区,专注于核心算法验证与模型训练。
一、深度适配LeRobot:不用改代码,直接跑ACT模型
许多开发者在使用开源机械臂时,最大的痛点往往不是算法本身,而是底层驱动与通信协议的兼容问题。NexArm从设计之初就瞄准了这个痛点------它全面兼容LeRobot开源项目,底层驱动与逆运动学参数已与Hugging Face社区的标准接口对齐。这意味着,你可以直接复用LeRobot官方提供的Diffusion Policy、ACT、VINN等预训练模型,以及社区中丰富的真机示教数据集和模拟环境资源。
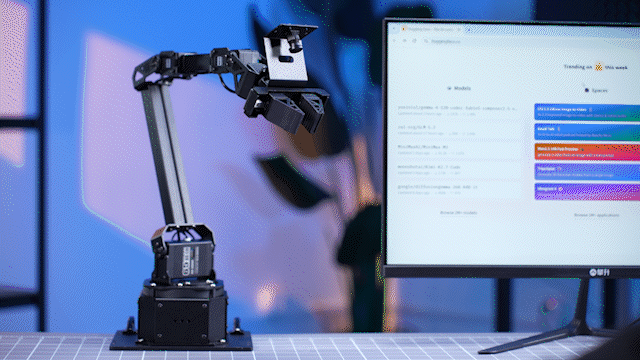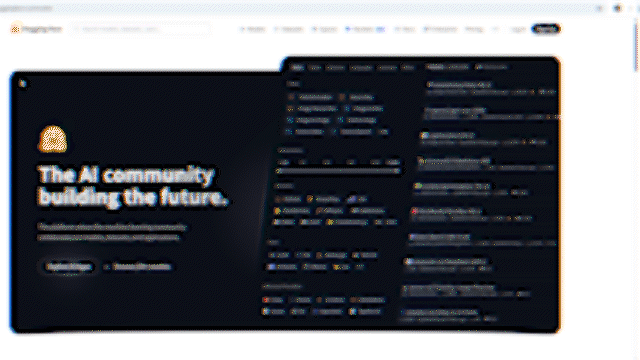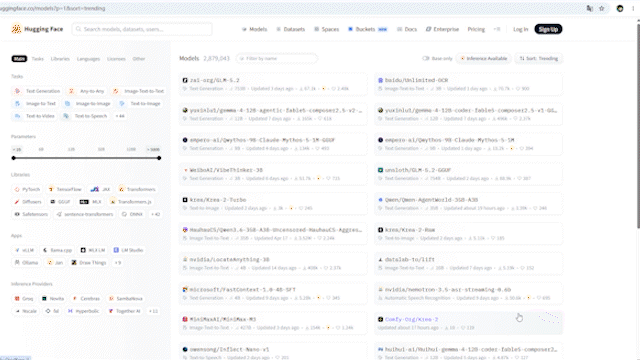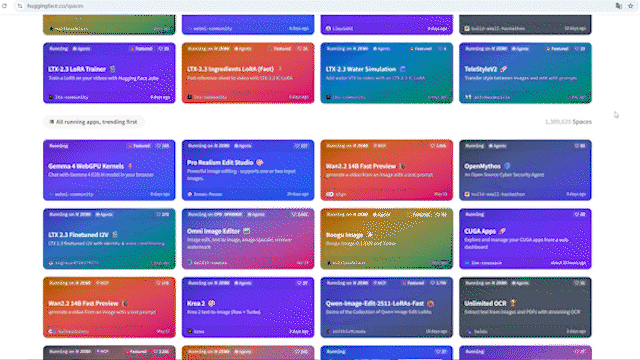
二、主从协同+双视采集:为VLA模型准备高质量数据
模仿学习的核心在于数据。NexArm专门为主从遥操作设计了低延迟同步协议:当你手动操控示教臂(主臂)时,操作臂(从臂)会毫秒级跟随,同时系统自动记录下关节角度、末端位姿、以及双视角的高清视频流。
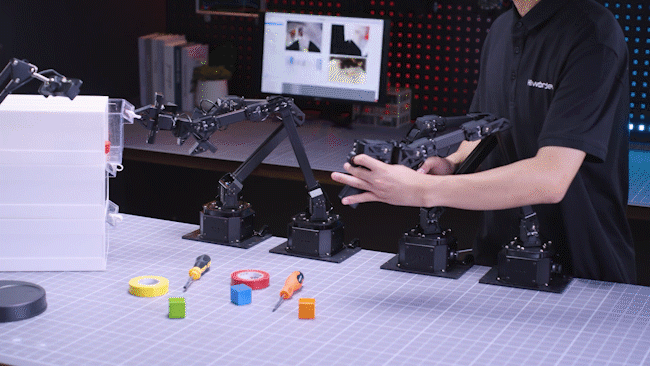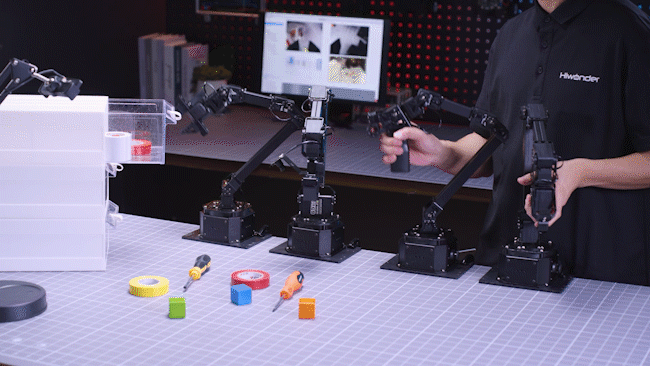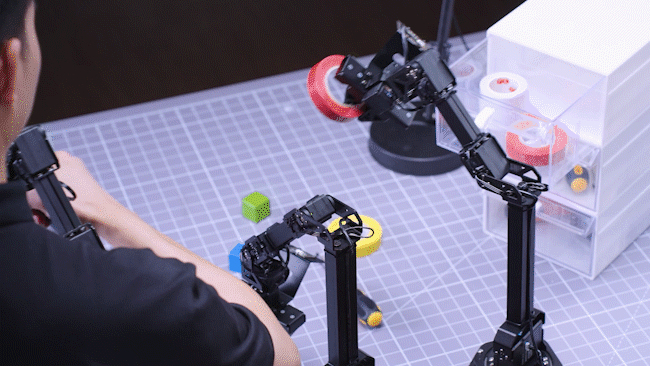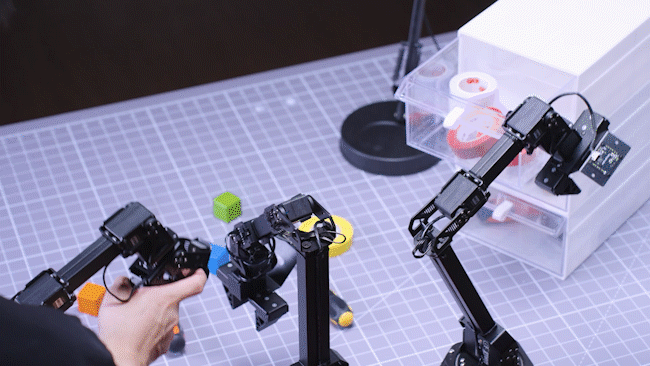
其中,第一视角摄像头(30W像素)安装在机械臂末端,实现"手眼合一",近距离捕捉物体的空间位置与纹理细节;第三视角摄像头(200W像素)全局俯拍,补充环境信息与整体布局。双视角同步采集,突破了单一视觉的局限,为VLA(Vision-Language-Action)多模态模型训练构建了无死角的高质量数据集。
三、从示教到部署:一个完整的模仿学习闭环
NexArm不仅提供硬件,还配套了完整的端到端流程。通过主从协同架构,用户可以灵活遥控机械臂执行各类复杂任务,系统自动同步并采集多模态数据。采集完成后,内置的Hugging Face机器学习框架支持一键式数据上传与模型训练------你可以在云端或本地运行ACT等算法,得到训练好的策略模型。
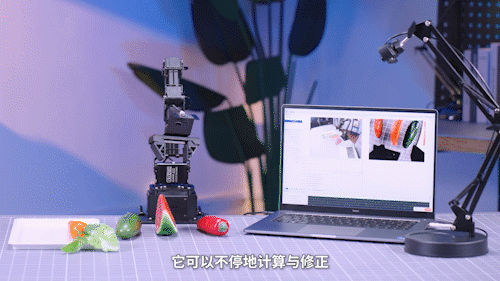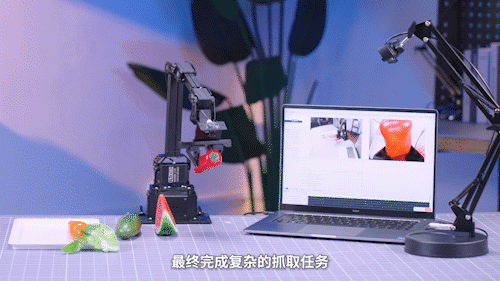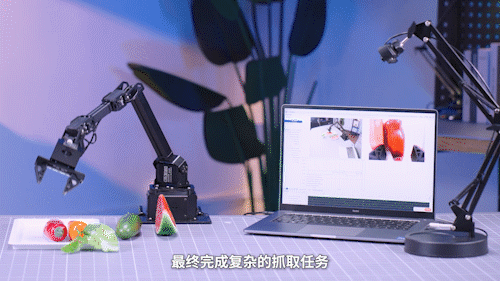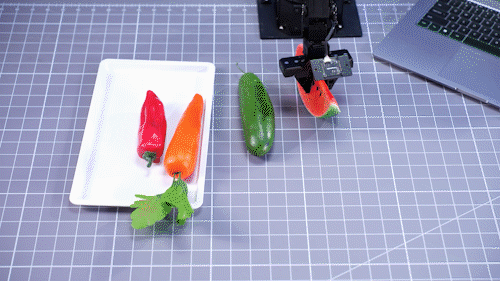
最后,将模型一键部署回NexArm,机械臂就能自主复现之前示教的动作,完成抓取、叠放、分拣等任务。整个过程从数据采集到模型推理,全部在幻尔提供的教程与例程支撑下完成,无需额外适配。
四、工业级硬件,让模仿学习更"丝滑"
高质量的模仿学习离不开稳定、精准的执行机构。NexArm采用航空级金属机身与CNC精密加工,一体化隐藏走线设计,彻底告别3D打印结构件常见的抖动与线缆干涉问题。
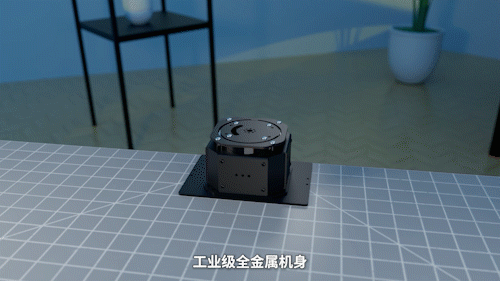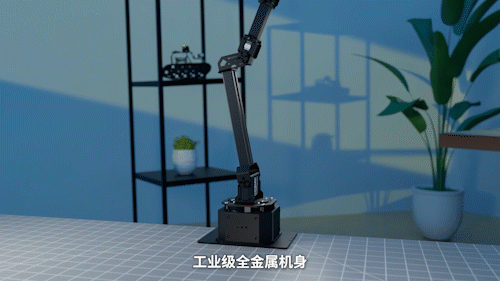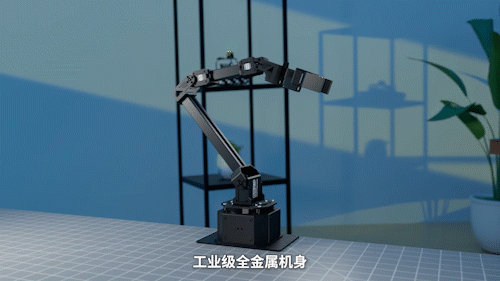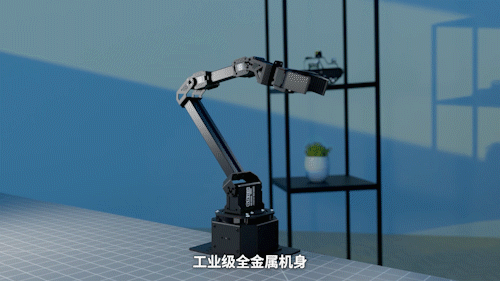
核心关节搭载HX-65HM双输出轴磁编码总线舵机,65kg.cm扭矩配合12位高精度磁编码传感器,重复定位精度达到±2mm。配合梯形加减速与曲线插补算法,机械臂运动丝滑流畅,启停无震荡。即使长臂展完全展开,末端依然稳定------这对于采集干净、可用的示教数据至关重要。
五、专业上位机与完整课程,小白也能快速上手
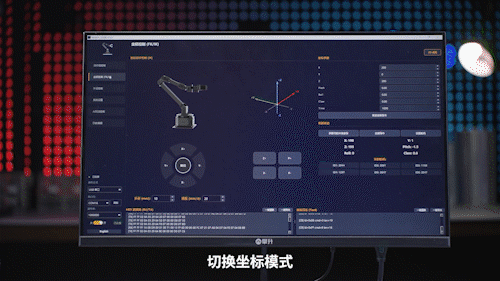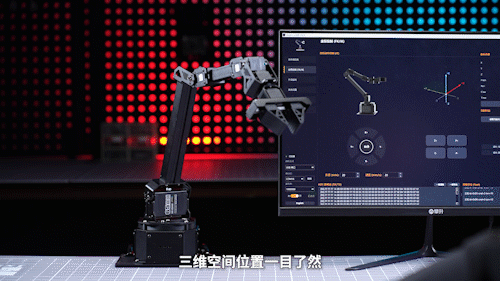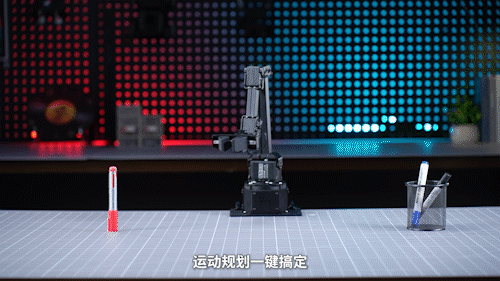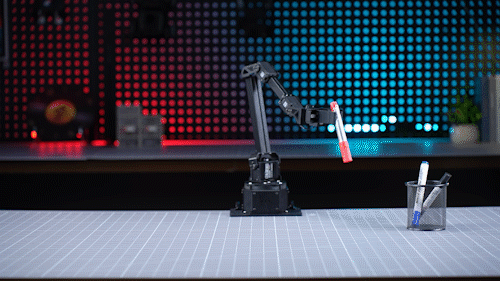
为了降低具身智能项目的门槛,NexArm配备了图形化PC上位机软件。在动作组模式下,滑竿拖拽即可逐帧编辑关节姿态,零代码生成连贯动作;坐标控制模式下,直接输入三维坐标,逆运动学算法自动解算姿态;3D可视化界面实时同步真机状态,空间位姿一目了然。
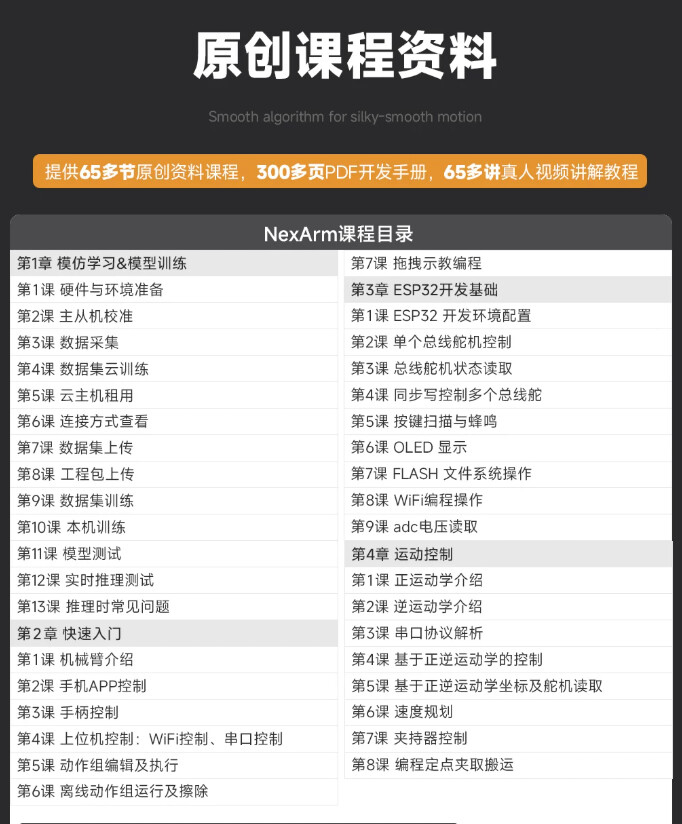
此外,NexArm提供了65+节原创课程、65+讲真人视频、300多页PDF开发手册,从ESP32开发基础、运动学算法,到模仿学习与模型训练,全覆盖。无论是高校教师备课,还是个人开发者自学,都能找到清晰的路径。
从主从遥操作到双视数据采集,从LeRobot生态适配到端到端模型部署,NexArm模仿学习套件版真正实现了"开箱即用"。它不再是一个需要用户从零搭建底层驱动的开发板,而是一个完整的、专业级的具身智能实验平台。无论你是高校研究者、竞赛团队,还是具身智能爱好者,NexArm都能帮你节省数月调试时间,让你更快地跑通第一个模仿学习项目。欢迎加入幻尔科技的开源生态,一起探索机器人学习的下一站。