产品图示
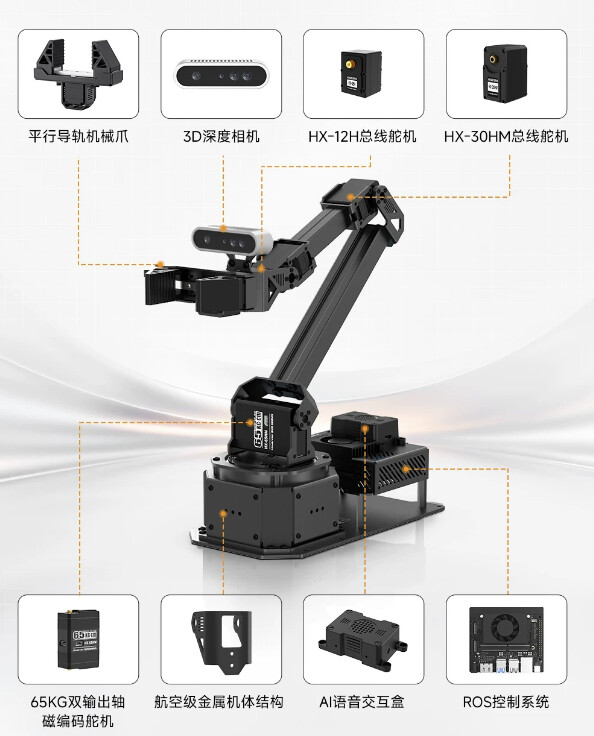
适用于产品 : JETSON NANO机械手臂NexArm树莓派5 深度AI视觉大模型 ROS机器人
涉及模块 : 三维模型
前言
在用户需要使用RViz、MoveIt等工具进行运动学、TF、规划、碰撞检测等功能时,我们提供机器对应的URDF文件和STL文件。
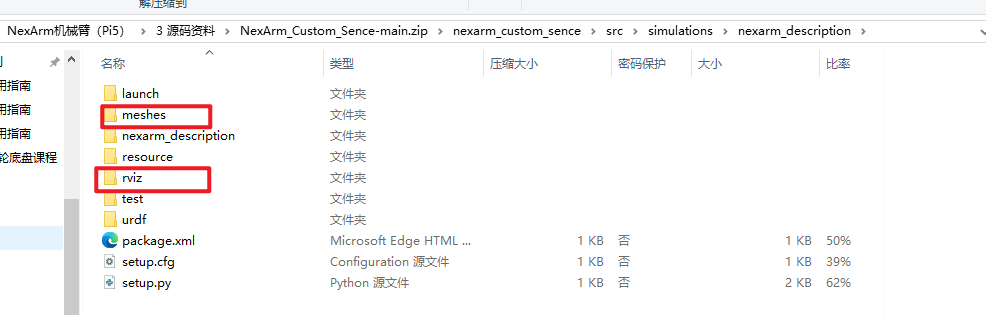
一、文件路径
STL:/src/simulations/nexarm_description/meshes
URDF:/src/simulations/nexarm_description/urdf
二、文件介绍
1.连杆与关节拓扑
| 关节 | 类型 | 父 → 子 | 轴 | 限位(rad) |
|---|---|---|---|---|
joint1 |
revolute | base_link → link1 | 0 0 -1 | -2.09 ~ 2.09 |
joint2 |
revolute | link1 → link2 | 0 1 0 | -1.57 ~ 1.0 |
joint3 |
revolute | link2 → link3 | 0 1 0 | -3.14 ~ 0.3 |
joint4 |
revolute | link3 → link4 | 0 1 0 | -0.66 ~ 1.57 |
joint5 |
revolute | link4 → link5 | 1 0 -0.006 | -2.09 ~ 2.09 |
camera_joint |
fixed | link4 → camera_link | — | — |
gripper_joint |
fixed | link5 → gripper_link | — | — |
gripper_base_joint |
revolute | gripper_link → gripper_base_link | 1 0 -0.007 | 0 ~ 0.5 |
right_jaw_joint |
prismatic | gripper_link → right_jaw_link | 0 1 0 | 0 ~ 0(随主关节) |
left_jaw_joint |
prismatic | gripper_link → left_jaw_link | 0 1 0 | 0 ~ 0(随主关节) |
2.质量与惯量
每个 link 的惯量都是完整的 6 分量(ixx/ixy/ixz/iyy/iyz/izz),由 CAD 按真实几何算出,改零件后建议同步重新导出,不要手填。
| link | 质量(kg) | 备注 |
|---|---|---|
base_link |
0.1850 | 最重,惯量也最大,直接影响动力学仿真的稳定性 |
link1 |
0.0920 | 肩部 |
link2 |
0.0591 | 大臂 |
link3 |
0.0628 | 小臂 |
link4 |
0.0147 | 腕部 |
link5 |
0.0010 | 末端转轴,极轻 |
gripper_link / gripper_base_link |
0.0201 / 0.0010 | 夹爪本体 / 爪座 |
left_jaw_link / right_jaw_link |
0.0142 / 0.0142 | 左右两爪对称 |
camera_link |
0.0119 | 腕部相机 |
3.驱动侧映射(servo_controller.yaml)
这是最容易忽略、也最容易出事的一张表。真机驱动 servo_controller 的配置文件里,关节名与 URDF 完全一致——joint1 到 joint5 加 gripper_base_joint,所以两边必须同名同序。
| 关节 | 舵机 ID | init | min | max | ticks/rad |
|---|---|---|---|---|---|
joint1 |
1 | 2048 | 0 | 4096 | 626.8 |
joint2 |
2 | 2048 | 4096 | 0 | 591.5 |
joint3 |
3 | 1198 | 4096 | 0 | 624.6 |
joint4 |
4 | 1200 | 0 | 4096 | 586.9 |
joint5 |
5 | 2048 | 0 | 4096 | 未配置 |
gripper_base_joint |
6 | 1000 | 0 | 4096 | 3200.0 |
三、资源下载
 官方在线课程与资料库: 幻尔科技官网在线教程
 客服领取:联系你购买设备的店铺客服(淘宝/京东/官网客服),提供订单号即可免费领取最新版本资料包。