PWM舵机控制器结合Arduino开发时修改串口配置教程
- 前文
本教程适用于我司各类PWM舵机控制器(本教程以16路PWM舵机控制器为例)在配合Arduino多串口主控(例如:Arduino Uno R4、Arduino Mega 2560、Arduino Due等多串口主控)开发时,使用我司提供的库文件中时修改串口配置。在使用我司提供的Arduino UNO R3主控时,因为UNO R3只有一个硬件串口,所以不需要修改。
-
操作步骤
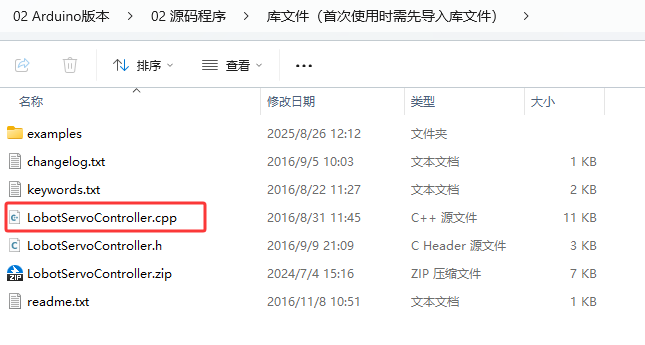
打开产品资料中的库文件***“LobotServoController.cpp”,文件路径为:\1.教程资料\2.16路舵机控制器二次开发教程\02 Arduino版本\02 源码程序\库文件(首次使用时需先导入库文件)。***如下图所示:
打开***“LobotServoController.cpp”***文件后找到第26行和第28行如下图所示:
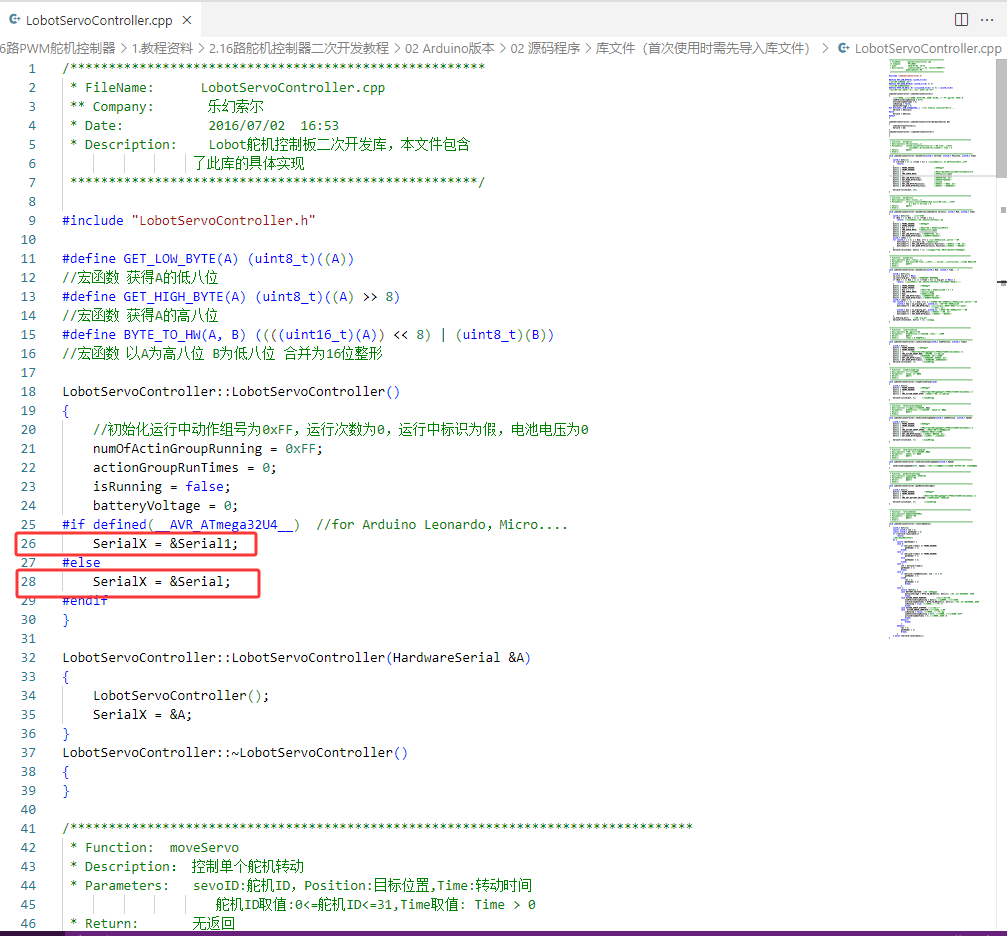
将SerialX = &Serial1和SerialX = &Serial根据自己的需求修改成对应串口号即可。