 本篇主角长这样
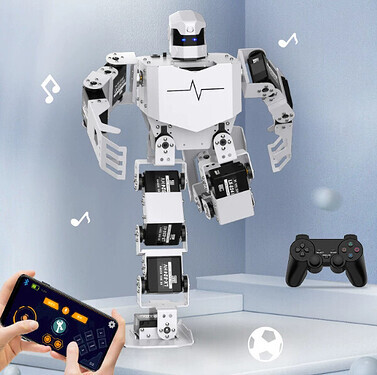
适用于产品:H5S 机器人
涉及模块:舵机 / 主控板 / 上位机软件
一、问题描述
更换 H5S 机器人舵机,或拆下舵机重新安装后,机械臂与另一边不对齐、关节偏差过大、动作异常,或新舵机ID不匹配导致无法正常控制。此类问题通常是因为安装时未让舵机处于中位状态。
二、问题说明
舵机安装前必须处于中位(回中)状态,否则安装后机械臂初始姿态会偏离设计角度。安装时部分关节存在偏差属于正常现象,但尽量不超过30°。夹爪安装时不要闭合安装。新舵机需将ID号改为对应ID,重新中位安装(原舵机拆下再装回)不需要改ID。
三、解决办法
1、拆下旧舵机
断开电源,拆下需要更换的旧舵机。先不要安装新舵机。
2、接线上电并连接上位机
将新舵机接线接到主控板对应接口,给机器人上电,打开上位机软件,选择正确的COM口连接机器人。
3、新舵机先改ID(仅新舵机需要)
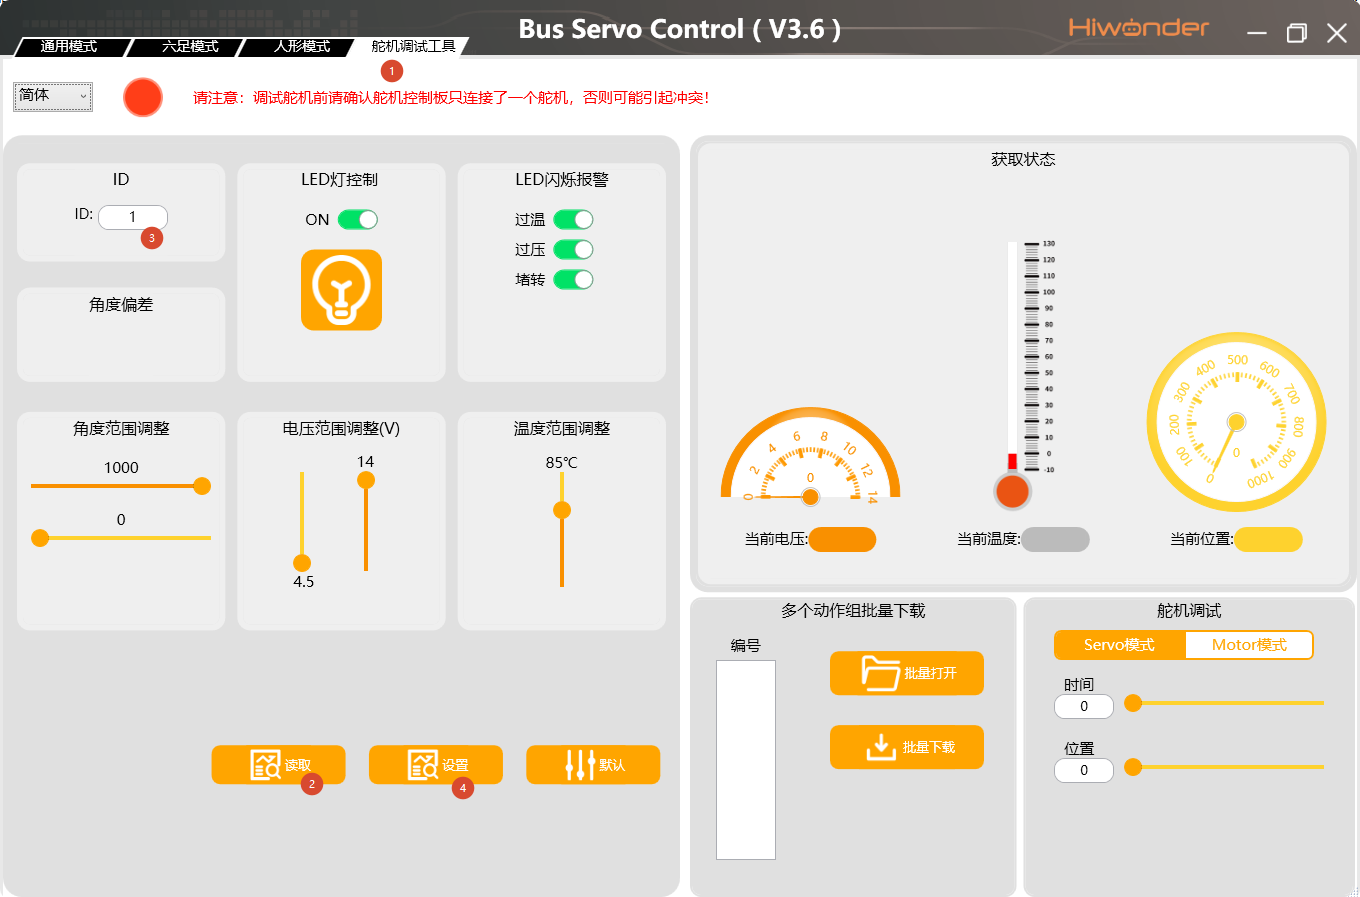
若更换的是新舵机,先在上位机中将新舵机ID改为对应ID并保存。改完ID后再进行后续操作。重新中位安装(原舵机拆下再装回)跳过此步骤。
修改id需要取下机器人背后控制板上所有舵机接线,只单独接需要修改的舵机。操作步骤如下:
4、读取偏差并将对应ID舵机偏差调整为0
点击 “读取偏差”,查看各舵机偏差值。将 对应ID舵机 的偏差调整为 0,点击 “保存”。
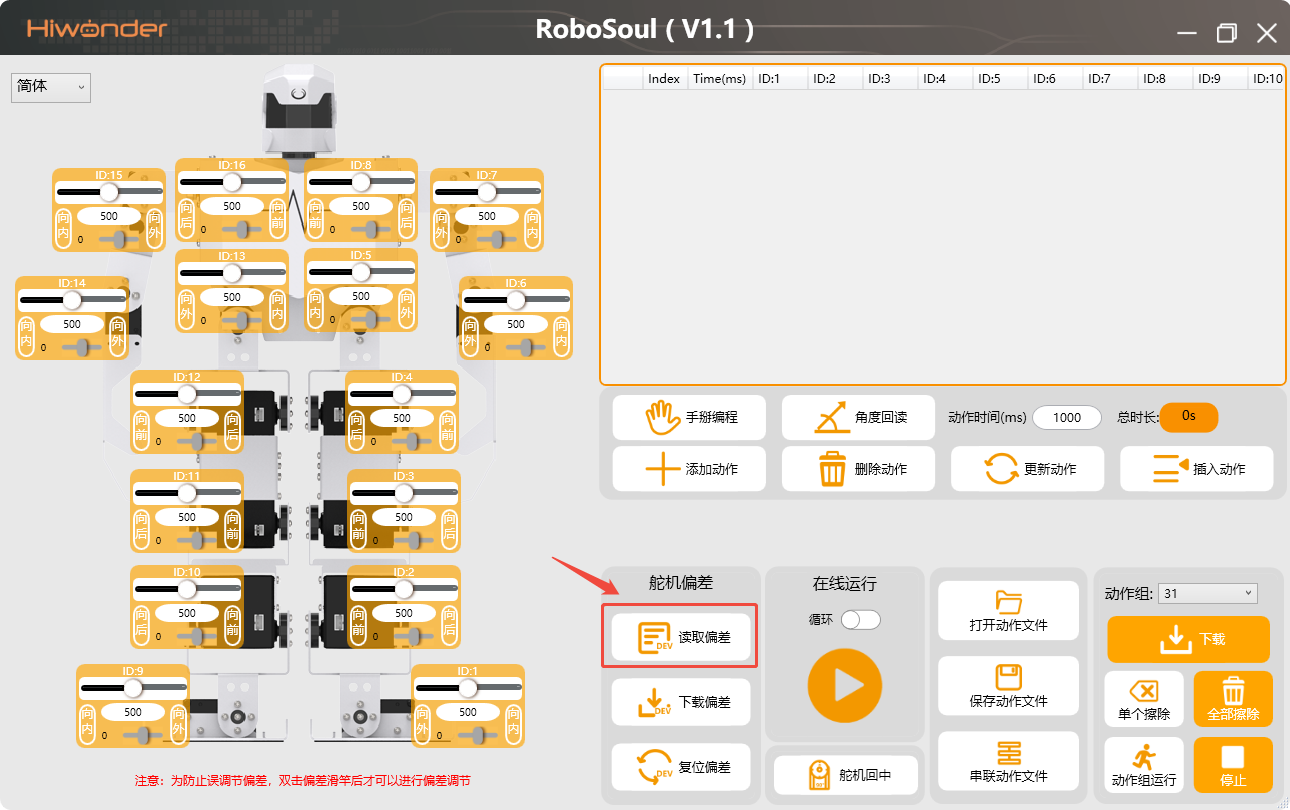
注意:短滑杆为偏差滑杆
新舵机默认偏差一般为0,读取后为0可以不管;不为0则调整为0并保存。
5、点击舵机回中
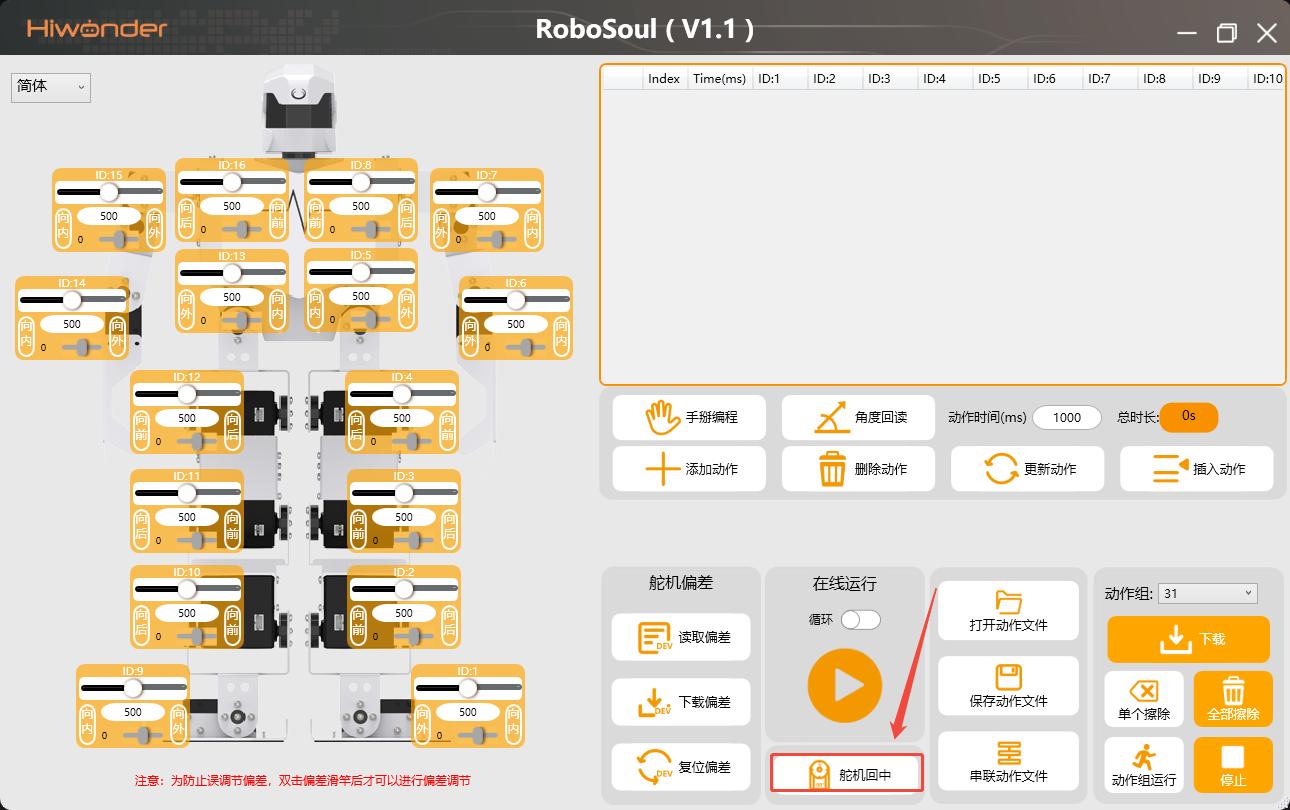
点击 “舵机回中”,确认所有舵机回到中位,保持回中状态不要断电。
6、保持回中状态安装
在舵机保持回中的状态下安装新舵机,机械臂应与另一边对齐。逐个固定螺丝,确保舵机轴与关节对位准确。安装时部分偏差正常,但尽量不超过30°,超过则拆下重新回中安装。
7、安装完成后微调
观察机械臂是否与另一边对齐。若不对齐,再次 “读取偏差”,微调 对应ID舵机偏差 使机械臂尽可能与另一边对齐,点击 “保存”。
8、上电测试
重新上电,确认开机复位姿态正常,依次测试各关节动作及夹爪开合,确认无卡顿、无堵转、无异常偏差。
9、硬件替换排查
若仍存在异常:
- 更换舵机连接线,排除接触不良。
- 更换另一颗同型号舵机测试,排除舵机故障。
- 检查主控板对应接口输出是否正常。
- 若仍无法解决,请联系售后或技术人员进一步排查。
四、资源下载
若你的资料包丢失,可通过以下途径获取:
-
 幻尔科技官网在线教程: https://www.hiwonder.com.cn/
-
 人工技术支持: 联系你购买设备的店铺客服(淘宝/京东/天猫/官网客服),提供订单号即可免费领取最新版本的资料与驱动。