对着机器人说一句"帮我把桌上的红色方块拿过来",它就能自主导航到目标位置、识别方块、用机械臂抓取、再放到指定地点。这条链路背后,是语音交互、slam_toolbox 激光 SLAM、Nav2 导航框架、OpenCV 颜色检测和六自由度机械臂运动学的配合。本文基于 ROSOrin Pro(Jetson Orin NX)官方源码和官方文档,逐模块拆解整条链路。
一、系统功能概述
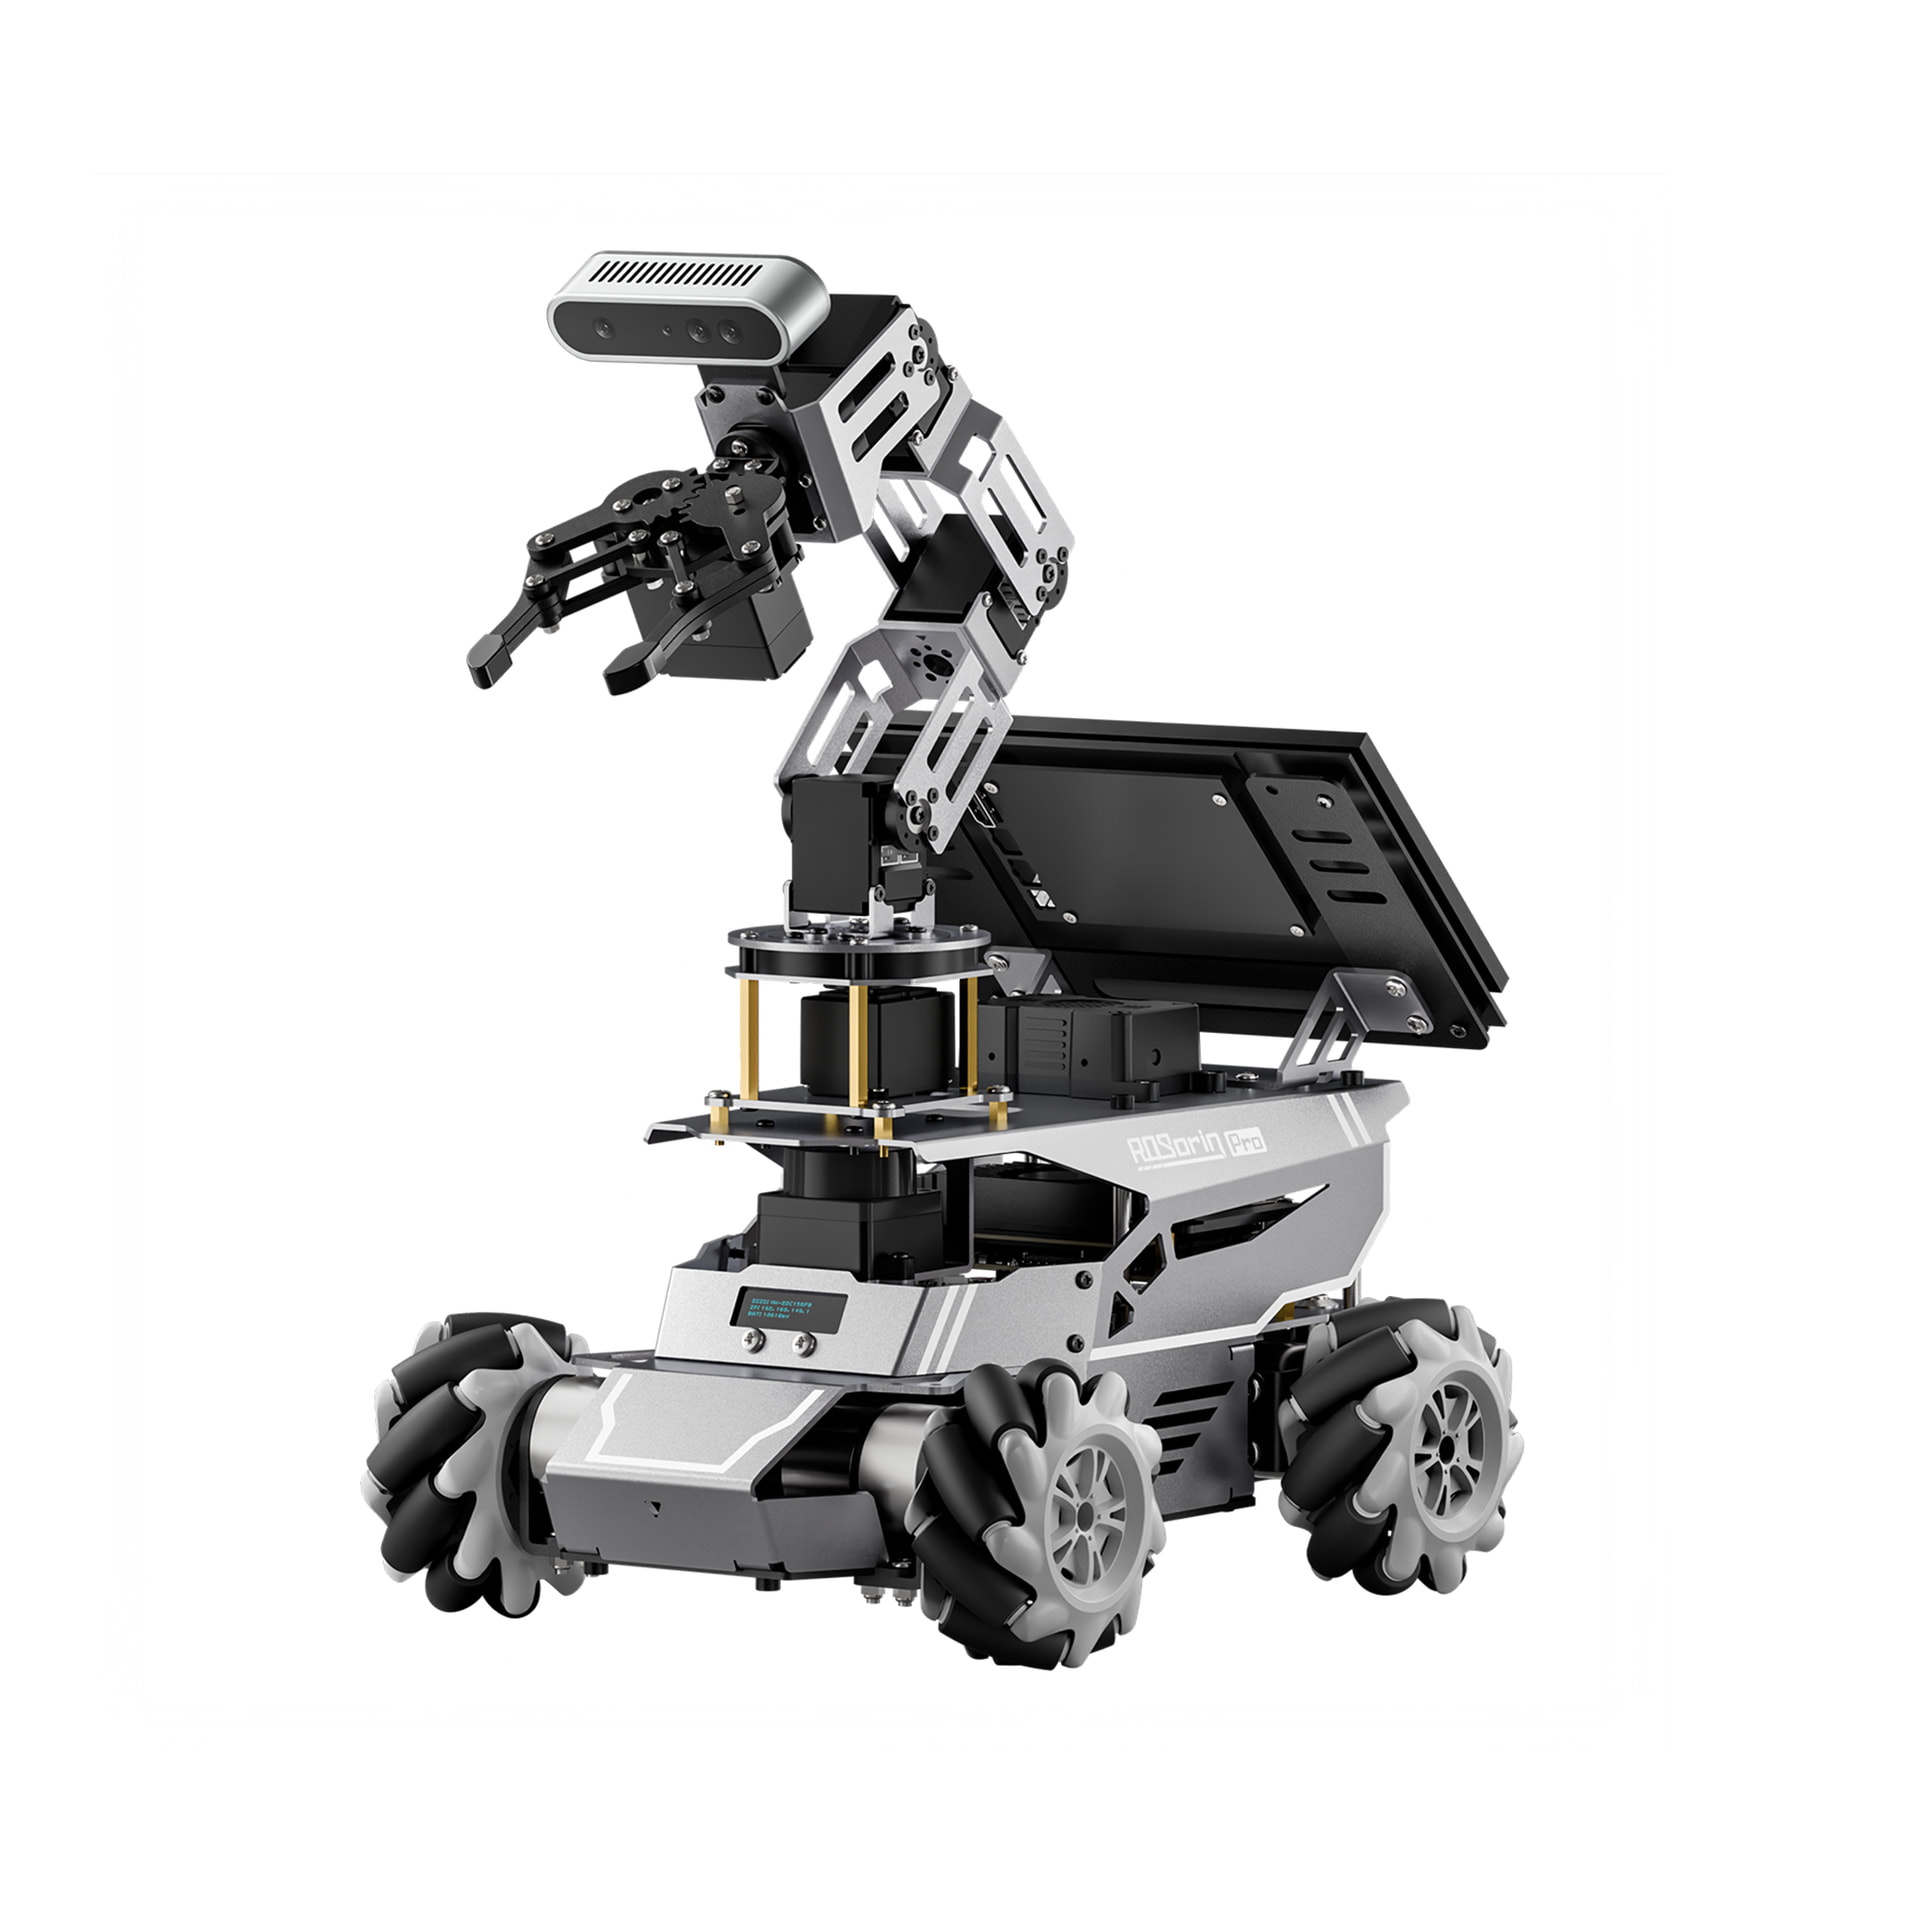
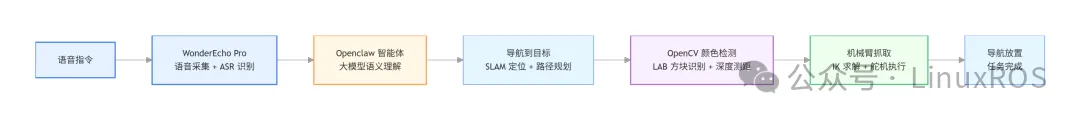
幻尔 ROSOrin Pro 是一台基于 Jetson Orin NX 的 ROS2 智能小车,配备深度相机、激光雷达、语音盒子和六自由度机械臂。用户通过语音下达指令,系统完成"听懂指令 → 导航到目标 → 识别方块 → 抓取 → 放置"的完整闭环。
主控为选配项,不同配置可选 Jetson Orin Nano / Orin NX / Orin AGX 等不同算力版本,本文以 Jetson Orin NX 8GB 版本为例。
| 环节 | 触发条件 | 执行逻辑 | 完成状态 |
|---|---|---|---|
| 语音唤醒 | 唤醒词检测 wakeup_flag = True | WonderEcho Pro 麦克风阵列捕获语音,ASR 引擎开始识别 | 收到 ASR 文本结果 |
| 指令理解 | ASR 文本非空 | 文本通过 HTTP 发送到 Openclaw 智能体 Gateway(127.0.0.1:18789),返回结构化指令 | 收到 reply 内容 |
| 导航启动 | 指令中包含目标位置 | Nav2 加载地图,AMCL 定位,规划全局路径,执行局部控制 | 到达目标点(TaskResult.SUCCEEDED) |
| 方块检测 | 到达导航目标点 | 调用 /set_color 服务设定目标颜色,OpenCV 在 LAB 空间检测方块 | 检测到匹配方块,得到中心坐标 |
| 抓取执行 | 深度值有效 | 将像素坐标转为机械臂基座坐标系,IK 求解关节角度,舵机执行 | 夹爪闭合,方块被抓取 |
| 放置 | 抓取成功 | 导航到放置点,机械臂放下方块 | 任务结束,状态重置 |
本节要点:ROSOrin Pro 工作流:语音指令 → WonderEcho Pro ASR → Openclaw 智能体 → Nav2 导航 → OpenCV 颜色检测 → 机械臂抓取 → 放置。每步以服务调用为边界,失败自动回退。
二、硬件系统结构
ROSOrin Pro 采用 Jetson Orin NX + STM32 双控制器架构。Jetson Orin NX 负责上层计算(SLAM、YOLO、导航、语音理解),STM32 负责底层实时控制(电机驱动、舵机控制、传感器采集)。感知设备通过 USB 接入主控,执行器由 STM32 底层驱动。
硬件连接方式汇总:
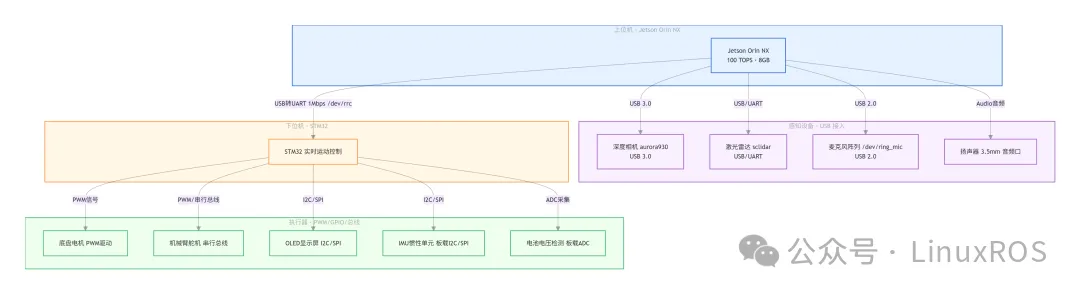
连接关系一句话说清:Jetson Orin NX 通过 USB 接入深度相机、激光雷达、麦克风阵列,通过 USB 转 UART(/dev/rrc,1Mbps 波特率)与 STM32 通信。STM32 通过 PWM 信号控制底盘电机,通过舵机专用接口控制机械臂舵机,通过 I2C/SPI 连接 OLED 屏和 IMU,通过板载 ADC 做电池检测。WiFi 由 Jetson 内置模块提供。
架构要点:Jetson Orin NX 与 STM32 之间通过 USB 转 UART 通信,波特率 1Mbps。这种"上位机 + 下位机"的分工避免了高负载计算任务(如 YOLO 推理、SLAM 优化)阻塞实时控制回路(如电机 PWM 输出、舵机总线指令更新)。
本节要点:硬件采用 Jetson Orin NX(上位机)+ STM32(下位机)双控架构,感知设备通过 USB 接入,底盘电机由 STM32 的 PWM 驱动,机械臂舵机走串行总线协议。通信走 USB 转 UART,1Mbps 波特率。
三、软件框架设计
3.1 系统架构总览
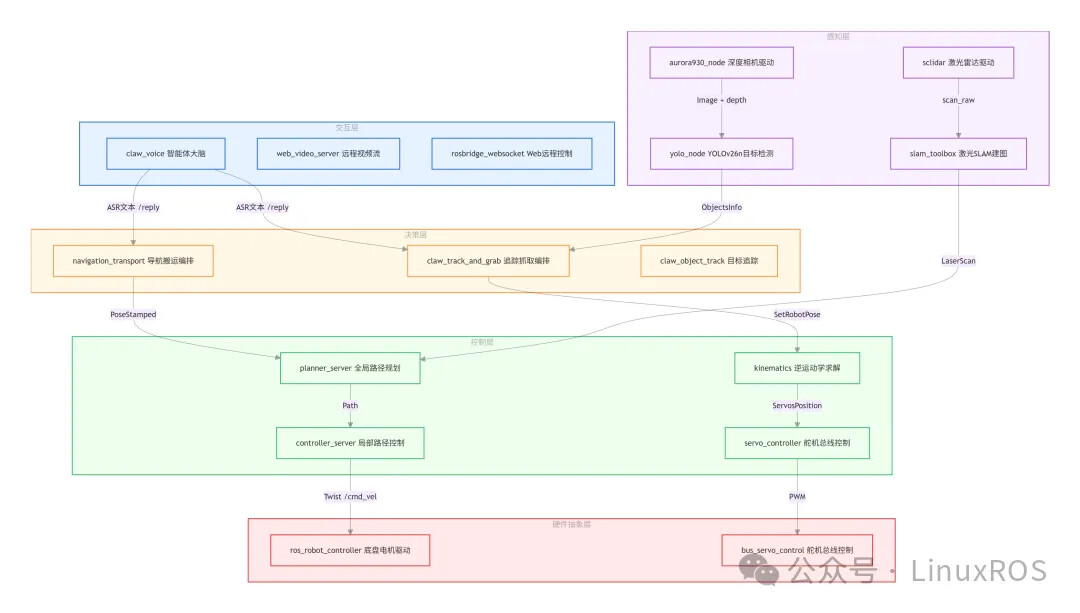
软件架构分为五层:交互层、决策层、感知层、控制层、硬件抽象层。数据流方向为 传感器 → 感知层 → 决策层 → 控制层 → 硬件抽象层 → 执行器,每层只与相邻层交互,不跨层调用。
3.2 模块间通信方式
| 通信方式 | 使用场景 | 接口示例 | |
|---|---|---|---|
| ROS2 Topic(发布/订阅) | 传感器数据流、控制指令 | /depth_cam/rgb0/image_raw (Image)、/controller/cmd_vel(Twist)、/yolo/object_detect(ObjectsInfo) | |
| ROS2 Service(请求/响应) | 一次性调用、状态切换 | /yolo/start (Trigger)、/kinematics/set_pose_target(SetRobotPose)、/automatic_pick/pick(Trigger) | |
| ROS2 Action(带反馈) | 导航(长时间任务) | navigate_to_pose ------全局路径规划 + 局部控制 + 状态反馈 | |
| HTTP REST | Openclaw 大模型调用 | POST http://127.0.0.1:18789/v1/chat/completions (OpenAI 兼容接口) | |
| 串行总线 | 舵机底层控制 | bus_servo_control.set_servo_position() ------脉宽 0-1000,对应角度范围 |
本节要点:软件架构分五层,数据从传感器逐层流向执行器。ROS2 三种通信方式各有分工------Topic 传数据流、Service 做一次性调用、Action 管长时间任务。Openclaw 智能体调用走 HTTP REST,舵机控制走串行总线。
四、核心模块说明
4.1 语音交互与 Openclaw 智能体
语音交互分两层:前端由 WonderEcho Pro 语音盒子负责拾音和 ASR 识别,后端由 Openclaw 智能体充当大脑负责语义理解和任务决策。核心流程:
WonderEcho Pro 拾音 → 唤醒词检测 → ASR 语音识别 → Openclaw 智能体(云端/本地大脑) → 指令输出
语音前端(WonderEcho Pro):由 xf_mic_asr_offline 包中的 wonder_echo_pro_node 节点实现,通过串口连接麦克风硬件,发布 /vocal_detect/wakeup(Bool)和 /vocal_detect/asr_result(String)话题。
智能体大脑(Openclaw):由 openclaw_controller 包中的 claw_voice 节点实现,订阅 WonderEcho Pro 的 ASR 结果,通过 HTTP POST 调用 Openclaw Gateway 127.0.0.1:18789 做语义理解,接口兼容 OpenAI Chat Completions 格式:
# 源码:claw_voice.py
payload = {
    "model": "openclaw/default",
    "messages": [{"role": "user", "content": text}],
    "user": SESSION_KEY
}
resp = requests.post(f"{GATEWAY_URL}/v1/chat/completions", headers=headers, json=payload)
reply = result['choices'][0]['message']['content']
Openclaw 不止于语音理解------openclaw_controller 包共注册 8 个节点(语音理解、语音合成、目标追踪、追踪抓取、机械臂编组控制、底盘移动控制、导航管理、Apriltag 定位),实质上是一个协调各模块的智能体,充当机器人的"大脑",根据语音指令自动拆解为导航、识别、抓取等子任务并调度执行。
云端大脑与本地部署:Openclaw 智能体默认连接云端大脑,Gateway 将请求转发到远端 API。本地算力充足时(100 TOPS 以上),可部署本地大脑------修改 ~/.openclaw/openclaw.json 中的 model 字段指向本地模型,Gateway 自动切换为本地推理。本地部署低延迟、无网络依赖,但需权衡内存占用(同时跑 SLAM + YOLO + 大模型,8GB 压力较大)。
| 配置项 | 说明 | 路径/值 | |
|---|---|---|---|
| API Token | Openclaw Gateway 认证令牌 | ~/.openclaw/openclaw.json → gateway.auth.token | |
| Gateway URL | Openclaw 智能体网关地址 | http://127.0.0.1:18789 | |
| ASR 模式 | 语音识别模式(在线/离线) | mode=1 (设备端在线 ASR) | |
| 唤醒使能 | 唤醒词检测开关 | /vocal_detect/enable_wakeup 服务 |
要点:语音前端由 WonderEcho Pro 语音盒子负责 ASR,后端由 Openclaw 智能体充当大脑做语义理解和任务调度。Openclaw 默认连云端,本地算力充足可部署本地大脑。Gateway 接口兼容 OpenAI 格式,修改配置即可切换。
4.2 SLAM 建图模块
ROSOrin Pro 使用 slam_toolbox 的 sync_slam_toolbox_node(同步 SLAM 节点)进行激光 SLAM 建图。基于扫描匹配 + 图优化,将激光雷达扫描数据与已有地图进行匹配,同时估计机器人位姿和更新地图。后端使用 Ceres Solver 进行非线性优化。
核心配置参数(slam/config/slam.yaml):
| 参数 | 值 | 说明 | |
|---|---|---|---|
| solver_plugin | solver_plugins::CeresSolver | 后端优化器 | |
| mode | mapping | 建图模式(可选 localization 纯定位) | |
| resolution | 0.05 | 地图分辨率 5cm/格 | |
| max_laser_range | 12.0 | 激光最大有效距离 12m | |
| do_loop_closing | true | 启用回环检测 |
官方支持的多种建图方式:系统通过 slam_method 参数支持建图方式,依次尝试,找到最适合自己环境的方案:
| 建图方式 | 特点 | 适用场景 | 第 |
|---|---|---|---|
| slam_toolbox(默认) | 基于 Ceres Solver 的同步 SLAM,支持回环检测和在线定位切换 | 室内环境、需要建图后直接切换定位模式的场景 | |
| Cartographer | Google 开源的图优化 SLAM,支持子图管理,建图质量高 | 大场景、需要高质量栅格地图的场景 | |
| Gmapping | 基于粒子滤波的经典 SLAM,计算量小,30 个粒子 | 小场景、资源受限环境 |
切换方式:启动时通过 Launch 参数指定:ros2 launch slam slam.launch.py slam_method:=cartographer。各方式的配置文件分别位于 slam/config/slam.yaml(slam_toolbox)、slam/config/cartographer_2d.lua(Cartographer)、slam/config/gmapping.yaml(Gmapping)。
建图主要操作步骤:
# 第一步:启动底盘与传感器
$ ros2 launch bringup bringup.launch.py

# 第二步:启动 SLAM 建图
$ ros2 launch slam slam.launch.py

# 第三步:遥控建图(摇杆或键盘控制机器人缓慢移动)

# 第四步:保存地图
$ ros2 run nav2_map_server map_saver_cli -f ~/my_map
建图质量取决于三个因素:移动速度(建议 < 0.3m/s)、环境特征丰富度(空旷走廊需多次往返)、回环路径完整性(至少完成一次闭合回路)。
要点:官方支持建图方式------slam_toolbox(默认)、Cartographer(高精度大场景)、Gmapping(小场景低资源)。通过
slam_method参数切换,建议依次尝试找到最佳方案。
4.3 Nav2 导航模块
ROSOrin Pro 使用 Nav2 导航框架,采用"全局规划 + 局部控制"两层架构:
| 组件 | 算法 | 功能 | |
|---|---|---|---|
| 全局规划器 (planner_server) | Smac Planner Hybrid-A* | 在静态地图上规划从起点到终点的全局路径 | |
| 局部控制器 (controller_server) | TEB (Timed Elastic Band) | 考虑动态障碍物、机器人运动学约束,实时生成速度指令 | |
| 代价地图 (costmap) | 全局 5cm 分辨率 + 局部 5cm 分辨率 | 融合激光雷达数据,标记障碍物区域 | |
| 定位 (amcl) | 自适应蒙特卡洛定位 (粒子数 500-3000) | 基于激光雷达匹配地图,估计机器人位姿 | |
| 行为树 (bt_navigator) | 行为树 + 恢复行为 | 导航失败时自动执行 Spin、Backup、ClearCostmap 等恢复动作 |
导航的多种玩法:Nav2 不止"走到一个点",试试这些模式:
| 玩法 | 实现方式 | 说明 | |
|---|---|---|---|
| 单点导航 | navigate_to_pose Action | 指定一个目标坐标,机器人自动规划并到达 | |
| 多点导航 | navigate_through_poses Action | 按顺序依次经过多个坐标点 | |
| 导航搬运 | navigation_transport 节点编排 | 导航 + 抓取 + 放置的复合任务 | |
| 自定义行为树 | 修改 nav2_params.yaml 中的行为树定义 | 自定义导航失败后的恢复策略 | |
| 多机器人协同 | 配置不同 robot_1_ekf.yaml / robot_2_ekf.yaml | 多台机器人共享地图,协同导航 |
局部控制器关键参数(nav2_params.yaml):
controller_server:
  ros__parameters:
    controller_frequency: 20.0# 控制频率 20Hz
    FollowPath:
      plugin: "teb_local_planner::TEBController"
      max_vel_x: 0.5# 最大线速度 0.5m/s
      max_vel_theta: 1.0# 最大角速度 1.0rad/s
      xy_goal_tolerance: 0.1# 位置容差 0.1m
      yaw_goal_tolerance: 0.1# 朝向容差 0.1rad
要点:Nav2 支持单点导航、多点导航、导航搬运多种玩法,还可自定义行为树和多机器人协同。全局用 Hybrid-A* 规划,局部用 TEB 控制,20Hz 控制频率保证实时响应。
4.4 YOLO 目标检测与 OpenCV 颜色检测
系统配备两套视觉检测方案,各司其职:
- YOLO:用于自动驾驶场景的交通标志检测(直行、右转、停车、红绿灯、斑马线),基于
ultralytics框架,支持 YOLOv26n(默认)和 YOLOv11s 两种引擎,通过 TensorRT 导出为.engine文件在 Jetson 上推理 - OpenCV 颜色检测:用于机械臂抓取的方块识别,在 LAB 色彩空间做阈值分割 + 轮廓检测,由
claw_track_and_grab节点的ColorTracker类实现
YOLO 检测节点(yolo_node):
# 源码:yolo_node.py —— 核心检测逻辑
results = self.yolo_detect(image, conf=self.conf, task=self.task)
for result in results:
    for i in range(len(items)):
        confidence = items.conf[i].item()
        class_name = self.classes[class_id]
        object_info = ObjectInfo()
        object_info.class_name = class_name        # 目标类别
        object_info.score = float(confidence)      # 置信度
        object_info.box = box_coords               # 边界框 [x1,y1,x2,y2]
        objects_info.append(object_info)

object_msg = ObjectsInfo()
object_msg.objects = objects_info
self.object_pub.publish(object_msg)  # 发布到 ~/object_detect
YOLO 通信接口:
| 接口 | 类型 | 路径/话题 | 说明 |
|---|---|---|---|
| 图像订阅 | Topic(Image) | /depth_cam/rgb0/image_raw | 深度相机 RGB 图像,队列深度 1 |
| 检测结果发布 | Topic(ObjectsInfo) | ~/object_detect | 目标列表,含 class_name/score/box |
| 检测画面发布 | Topic(Image) | ~/object_image | 带标注框的渲染画面 |
| 启动检测服务 | Service(Trigger) | /yolo/start | 开始 YOLO 检测 |
| 停止检测服务 | Service(Trigger) | /yolo/stop | 停止 YOLO 检测 |
ObjectsInfo 消息结构(interfaces/msg/ObjectInfo.msg):
| 字段 | 类型 | 含义 | |
|---|---|---|---|
| class_name | string | 目标类别名称 | |
| score | float32 | 置信度(0-1) | |
| box | int32[4] | 边界框 [x1,y1,x2,y2] | |
| width | int32 | 原始图像宽度 | |
| height | int32 | 原始图像高度 | |
| angle | int32 | 旋转角度(检测模式为 0) |
OpenCV 颜色检测(机械臂抓取用):
# 源码:claw_track_and_grab.py —— ColorTracker 色块检测
img_lab = cv2.cvtColor(img_blur, cv2.COLOR_BGR2LAB)  # 转换到 LAB 空间
mask = cv2.inRange(img_lab, tuple(color['min']), tuple(color['max']))  # 阈值分割
contours = cv2.findContours(dilated, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_NONE)[-2]
# 选出最大轮廓 → 最小外接圆 → 得到色块中心坐标
(center_x, center_y), radius = cv2.minEnclosingCircle(best_c[0])
方块检测数据流:深度相机 RGB 图像 → LAB 色彩空间转换 → 阈值二值化 → 轮廓检测 → 方块中心坐标 → PID 控制机械臂对准 → IK 求解抓取。
技术选型:项目采用 YOLO 目标检测算法 + OpenCV 计算机视觉库。YOLO 模型通过 TensorRT 导出为 .engine 文件,在 Jetson Orin NX 上跑推理。本地算力充足(100 TOPS),可替换其他模型(如 Faster R-CNN、SSD),只需替换 engine 参数。
启动命令:
# 启动 YOLO 检测节点(默认 yolov26n)
$ ros2 run example yolo_node --ros-args -p engine:=best_traffic_26

# 切换到 YOLOv11s
$ ros2 run example yolo_node --ros-args -p engine:=best_traffic_11
要点:系统有两套视觉方案------YOLO 用于交通标志检测,OpenCV 颜色检测用于方块识别。YOLO 发布 ObjectsInfo 消息,OpenCV 通过 ColorTracker 类在 LAB 空间做方块分割。本地算力充足,可换 Faster R-CNN、SSD 等模型。
4.5 MoveIt2 机械臂控制模块
ROSOrin Pro 配备六自由度机械臂,通过舵机串行总线控制。当前系统采用 舵机总线协议直控方案,控制系统分为三层:
| 层级 | 节点 | 通信接口 | 数据格式 |
|---|---|---|---|
| 运动学层 | kinematics | Service: /kinematics/set_pose_target | SetRobotPose(位置 [x,y,z] + 俯仰角 pitch) |
| 舵机控制层 | servo_controller | Topic: /servo_controller | ServosPosition------6 个舵机的脉宽值(含夹爪)(0-1000) |
| 硬件抽象层 | bus_servo_control | 函数调用 | set_servo_position()------通过串行总线发送舵机指令 |
运动学模型:采用 Modified DH(修正 Denavit-Hartenberg)参数法,5 个旋转关节 + 1 个夹爪,共 6 个自由度。逆运动学求解给定目标位置 [x, y, z] 和俯仰角 pitch,求解 5 个关节角度,夹爪独立控制开合。若目标俯仰角无解,在 pitch_range(默认 ±180°)内以 resolution(默认 1°)步长搜索可行解。
用 MoveIt2 实现机械臂功能:当前采用舵机总线直控方案,适合固定轨迹的抓取任务。对于需要动态避障、轨迹优化、多轴协同的复杂场景,可以引入 MoveIt2 作为运动规划框架:
| 功能 | 说明 | |
|---|---|---|
| 运动规划 | 基于 OMPL 的 RRT/PRM 等规划算法,自动生成无碰撞轨迹 | |
| 碰撞检测 | 通过 URDF 模型 + FCL 库检测机械臂与环境的碰撞 | |
| 轨迹执行 | 规划结果通过 FollowJointTrajectory Action 下发到舵机控制层 | |
| 可视化 | RViz2 中的 MotionPlanning 插件,拖拽设定目标位姿并预览轨迹 |
集成步骤:
# 第一步:安装 MoveIt2
$ sudo apt install ros-humble-moveit

# 第二步:使用 MoveIt Setup Assistant 加载 URDF,生成 moveit_config 包

# 第三步:配置控制器接口,映射 FollowJointTrajectory Action 到 servo_controller

# 第四步:启动 MoveIt2
$ ros2 launch moveit_config move_group.launch.py
编程接口示例(MoveIt2 Python API):
from moveit.planning import MoveItPy
from moveit.core.robot_state import RobotState

# 初始化 MoveItPy
robot = MoveItPy(node_name="arm_planner")
arm = robot.get_planning_component("arm")

# 设定目标位姿并规划
arm.set_start_state_to_current_state()
arm.set_goal_state(configuration_name="ready")
plan_result = arm.plan()

if plan_result:
    robot.execute(plan_result.trajectory, controllers=[])
要点:机械臂当前走舵机总线直控,适合简单抓取。如需动态避障和轨迹优化,可引入 MoveIt2------基于 OMPL 做运动规划,FCL 做碰撞检测,RViz2 做可视化拖拽规划。集成只需安装 moveit 包 + 配置 URDF 模型 + 映射控制器接口。
五、总结
ROSOrin Pro 的完整技术栈覆盖了机器人开发的几个核心领域:
- WonderEcho Pro 负责语音前端 ASR 识别,Openclaw 智能体充当大脑负责语义理解和多模块任务调度,默认走云端,算力充足可部署本地大脑
- SLAM 官方支持四种建图方式:slam_toolbox(默认)/ Cartographer(高精度大场景)/ Gmapping(小场景低资源),通过
slam_method参数切换 - Nav2 不止于单点导航,还可玩多点导航、导航搬运、自定义行为树、多机器人协同
- YOLO 用于交通标志检测,OpenCV 颜色检测用于方块识别。本地算力充足,可换 Faster R-CNN、SSD 等模型
- MoveIt2 为机械臂提供运动规划 + 碰撞检测 + 可视化规划能力,从舵机总线直控升级到智能轨迹规划
整个系统的设计思路是"分层解耦"------五层架构各司其职,每层只与相邻层交互。硬件上 Jetson Orin NX + STM32 双控分工,软件上 Topic / Service / Action 三种通信方式覆盖不同场景。

幻尔 ROSOrin Pro 本质上是一个"WonderEcho Pro 语音前端 + Openclaw 智能体大脑 + Nav2 双腿 + OpenCV 眼睛 + MoveIt2 手臂"的智能体------各模块独立可替换,通过 ROS2 通信机制协作。
(内容来源于:LinuxROS公众号)