 本篇主角长这样
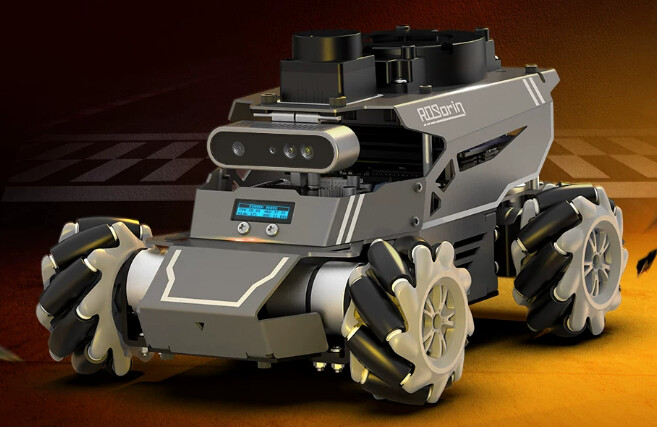
适用于产品:ROSOrin麦轮多模态AI视觉大模型SLAM导航编程机器人
一、问题描述
按照资料运行指令:
ros2 launch robot_gazebo navigation.launch.py map:=map_01
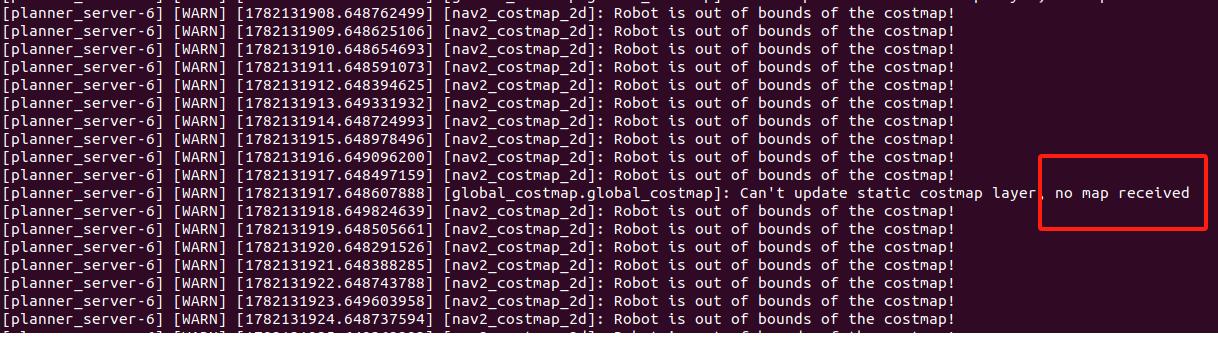
终端报错 Can't update static costmap layer, no map received
二、问题说明
该报错是导航静态代价地图层收不到地图消息导致,常见原因:地图文件路径识别失败、功能包环境未刷新、yaml 地图配置里的图片路径为相对路径且加载异常。
三、解决办法
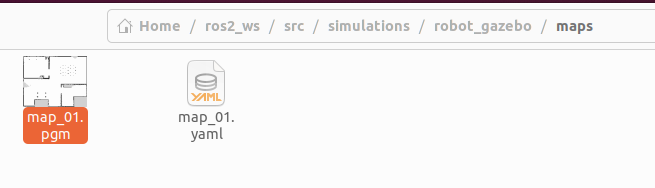
1、打开文件夹,进入路径:ros2_ws/src/simulations/robot_gazebo/maps,确认目录下存在 map_01.yaml 和对应的地图图片文件。
2、终端执行指令刷新 ROS2 环境变量
cd ~/ros2_ws/
echo “source ~/ros2_ws/install/setup.bash”>>~/.bashrc
echo “source ~/ros2_ws/.typerc”>>~/.bashrc
source ~/.bashrc
3、重新启动导航;若依旧报错,使用绝对路径指定地图 yaml,将第二个的命令:
ros2 launch robot_gazebo navigation.launch.py map:=map_01
修改为:
ros2 launch robot_gazebo navigation.launch.py map:=/home/ubuntu/ros2_ws/src/simulations/robot_gazebo/maps/map_01.yaml
四、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。