 本篇主角长这样
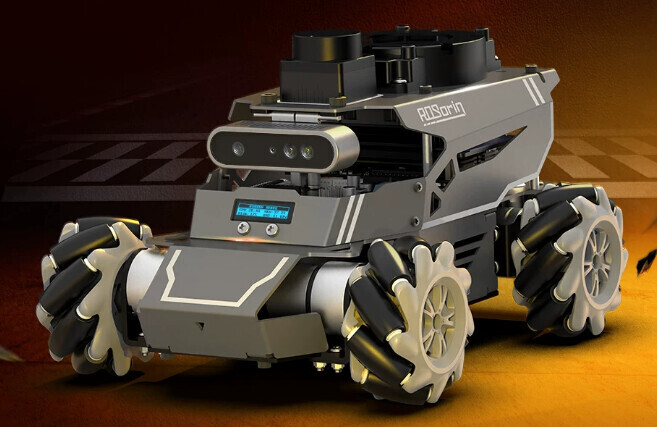
适用于产品: ROSOrin麦轮多模态AI视觉大模型SLAM导航编程机器人
一、问题描述
机器人上电启动后,手柄设备连接正常、移动端APP可正常控制底盘运动,但手柄无法控制机器人底盘,手柄按键无任何响应。
二、问题原因
设备开机自启流程默认优先启动移动端APP控制服务,手柄控制节点未自动拉起,导致手柄驱动程序未正常初始化,因此手柄处于连接状态但无控制权限、无法控车。
三、解决方法
通过手动关闭APP自启服务、重启底盘主控服务并单独拉起手柄控制节点,即可恢复手柄控制功能,具体操作步骤如下:
1、通过 NoMachine 远程桌面连接机器人系统,打开三个 ROS2 环境终端窗口。
2、在第一个终端执行以下指令,关闭APP自动启动服务,并重启机器人底盘主控服务:
sudo systemctl stop start_app_node.service
ros2 launch ros_robot_controller ros_robot_controller.launch.py
等待底盘服务完全启动、日志稳定输出后,如下图,保持该终端持续运行。
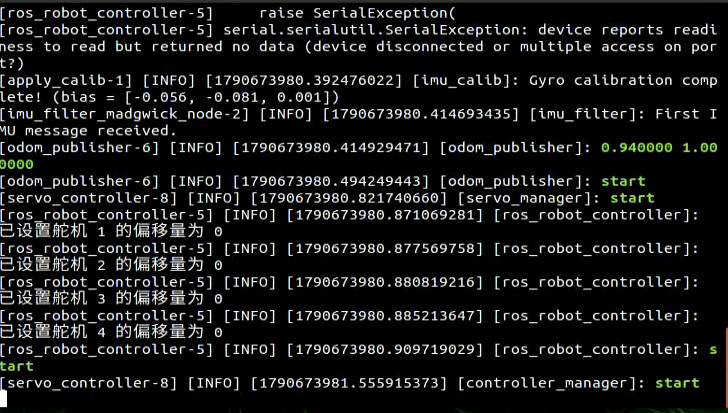
3、在第二个全新终端中,启动底盘控制服务: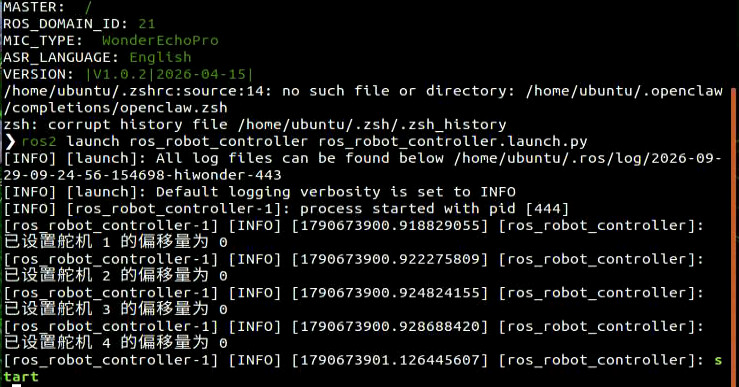
ros2 launch controller controller.launch.py
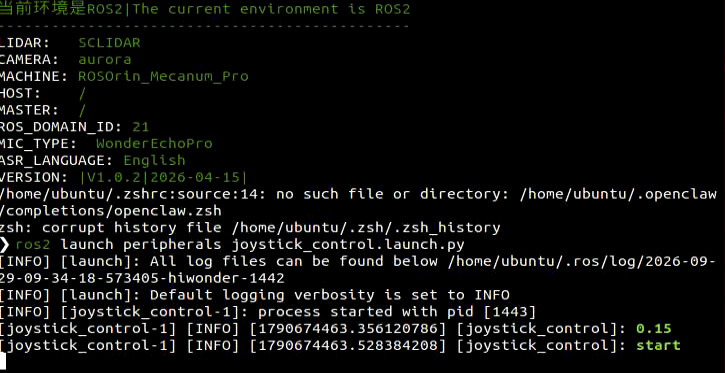
4、在第三个全新终端中,手柄专属控制节点
ros2 launch peripherals joystick_control.launch.py
四、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。