 本篇主角长这样
适用于产品: ROSOrin麦轮多模态AI视觉大模型SLAM导航编程机器人
一、问题描述
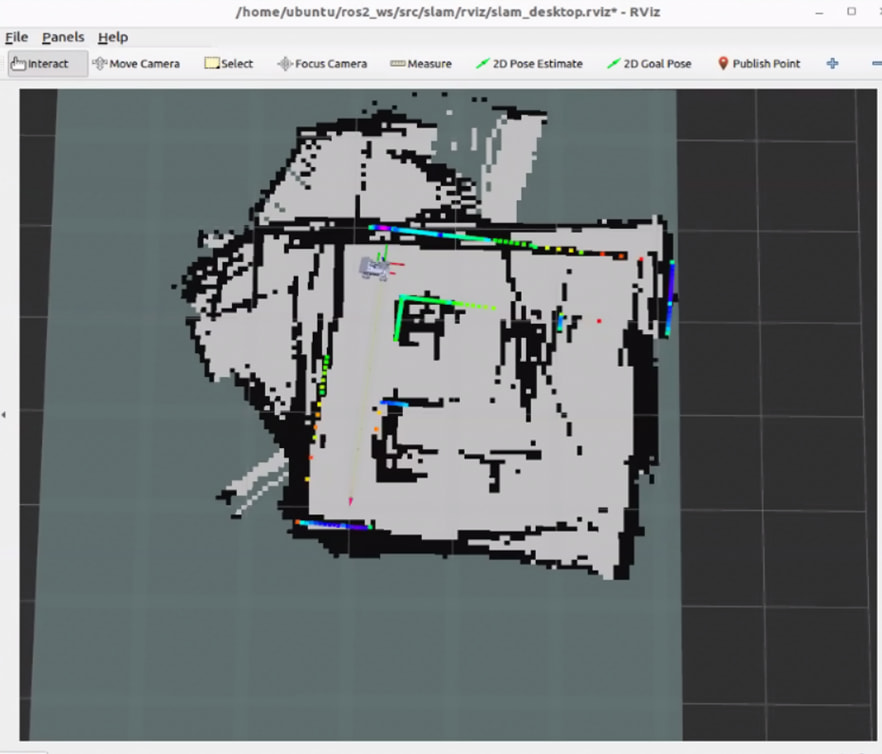
智能小车启动SLAM建图功能后,初期地图扫描、轮廓构建均正常,机器人运行一段时间后,地图突然出现扭曲、错位、错乱现象,无法正常完成建图。
二、问题说明
该故障为SLAM建图算法错误闭环导致。机器人在建图行走过程中,算法误将不匹配的场景判定为回环闭合,产生错误纠偏,最终造成全局地图坐标错乱、画面扭曲变形。
三、解决办法
1、使用“NoMachine”远程进入小车系统中,使用指令打开建图算法的配置文件
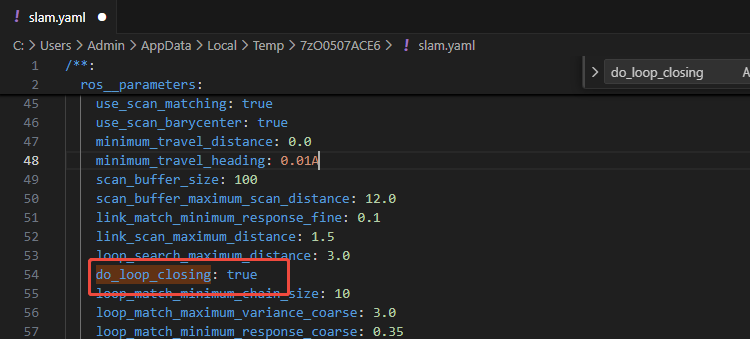
gedit ros2_ws/src/slam/config/slam.yaml
2、 在打开的配置文件中(约第 54 行),找到回环检测控制参数( do_loop_closing ),将其数值由 true 修改为 false。
四、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。