适用于产品: TonyPi、MasterPi、TurboPi、SpiderPi、LanderPi、JetHexa、JetMax、GoGoPi 等机器人产品
涉及模块: 主板 / 扩展板 / 电机 / 舵机 / 雷达 / 摄像头 / 线缆 / Linux / ROS2 / 网络
核心标签: 通用 #机器人运维 ros2 故障排查 导航
一、本文解决什么问题
机器人现场故障通常不是单一软件问题,而是电源、硬件连接、Linux 系统、ROS 节点、传感器、运动控制和用户操作共同组成的链路问题。
本文用于:
- 机器人日常维护、用户问题排查和现场故障处理;
- 快速收集问题信息,减少反复追问;
- 排查 ROS2 小车“设置导航点后不移动”;
- 判断问题属于配置/软件、环境/接线还是硬件故障;
- 明确什么时候可以现场恢复,什么时候需要升级工程师或返修。
铁律:任何涉及电机、轮组、舵机和底盘的测试,都要先清空周围人员和障碍物,必要时抬起驱动轮或断开执行器电源。不要在未知状态下连续发送速度指令。
二、如何向工程师描述问题
1. 遵循“何物、何时、何地、如何复现”
至少一次性提供以下信息:
- 何物: 产品型号、主板型号、系统版本、ROS 发行版、镜像/代码版本;
- 何时: 第一次使用就有,还是之前正常后突然出现;
- 何地: 家庭、实验室、展厅;Wi-Fi/路由器/网络限制;
- 如何复现: 从开机到故障的完整操作顺序;
- 表现: 完全不动、短暂移动后停止、路径规划失败、没有速度指令,还是底盘有速度指令但电机不转;
- 证据: 视频、截图、终端报错、LED 状态、日志、设备照片;
- 已尝试: 是否重启、换线、换 USB 口、换电池、重新烧录或修改配置。
2. 三种时间线场景
情景一:第一次使用就出现问题
例:第一次启动导航程序,机器人从未正常工作。
优先检查:
- 电源、电池、充电器和开关;
- 主板是否正常启动,LED 是否异常;
- Wi-Fi/网口、SSH、HDMI 是否可用;
- 扩展板、驱动板、电机、雷达和摄像头线缆;
- 镜像、SD 卡、主板固件和产品版本是否匹配。
如果主板无法启动、没有 Wi-Fi、LED 异常或 HDMI 报错,镜像、SD 卡、电源和主板启动链优先级较高。
如果主板可正常启动并能 SSH,不要直接判定“软件坏了”或“硬件坏了”,应先沿着控制链路:配置 → ROS 节点 → 串口/总线 → 扩展板 → 电机/舵机逐层检查。
情景二:之前正常,某天首次启动后出现问题
例:
产品:LanderPi 三合一 ROS2 智能车
主板:Raspberry Pi 5 16GB
购买时间:2026-07-06
问题日期:2026-08-06
复现步骤:第一次启动导航程序,设置导航点后小车不移动
之前状态:此前使用正常
近期变更:是否换过 USB 口、电池、网络、代码、镜像或配置
优先回忆最近变化:换线、换 USB 口、更新系统、修改参数、重新建图、换电池、路由器变化、运输碰撞。
这类问题先做变更对比和日志采集,不要一开始就重刷镜像。
情景三:一直不正常,只是最近才发现
例:之前只测试摄像头,第一次使用导航才发现底盘不动。
处理重点:
- 先确认此前到底测试过哪些功能,避免把“未验证”误认为“曾经正常”;
- 用最小功能测试区分:主板启动、网络、传感器、底盘手动控制、导航;
- 记录每一步的结果,建立问题首次出现的准确边界。
同一句“导航小车不动”,可能对应四种完全不同的问题:没有导航节点、没有导航速度指令、有速度指令但底盘不执行、底盘执行但被安全逻辑立即停止。
三、排查前的准备
1. 硬件准备
- 已知正常的电源、充电器、电池、USB 线、网线和 HDMI 线;
- 备用 SD 卡或可恢复镜像;
- 螺丝刀、扎带、标签纸和拍照设备;
- 需要测量时使用万用表,禁止短接或带电插拔;
- 记录机器人、主板、扩展板和电池的序列号。
2. 软件准备
- SSH/VNC 工具和同一局域网连接;
- 对应产品教程、镜像、源码和 ROS2 环境;
- 记录系统时间、产品版本、镜像日期和 Git commit;
- 准备只读巡检命令,先采集再重启;
- 日志中脱敏 Wi-Fi 密码、Token、API Key 和用户隐私数据。
3. 维护前检查单
外观: 外壳、轮组、支架、线缆和接口无松动、挤压、破损。
电源: 电池电量正常、无鼓包/异味/异常发热,充电器匹配。
系统: 能启动、能联网、磁盘空间充足、系统时间正确。
功能: 摄像头、雷达、底盘手动控制、语音和 App 按需验证。
记录: 设备 ID、版本、检查人、时间、结果和遗留问题。
四、“导航小车不动”排查流程
1. 先判断“不动”的具体含义
| 现象 | 重点方向 |
|---|---|
| 设置导航点后没有路径 | 地图、定位、TF、Nav2 生命周期、目标点 |
有路径但没有 /cmd_vel |
控制器、规划器、障碍物层、目标状态 |
有 /cmd_vel 但车不动 |
底盘驱动、串口/总线、扩展板、电机、电池、急停 |
| 车短暂移动后停止 | 障碍物检测、TF/里程计超时、控制器失败、限速/安全策略 |
| 手动控制也不动 | 电源、底盘、驱动板、线缆或机械故障 |
| 手动控制正常,导航不动 | Nav2、定位、地图、TF、QoS 或命令仲裁 |
2. 安全与电源
(1)清空运动区域: 取消当前导航目标,确认人员和障碍物远离轮组。
(2)检查急停和电源: 确认急停未触发、电池电量和电压状态正常。
(3)做手动最小测试: 在低速、短时、可急停条件下确认底盘是否能响应。
不要为了确认底盘是否正常而长时间发送
cmd_vel。未知故障时优先抬起驱动轮或断开电机供电。
3. 主板、驱动板和设备枚举
hostname
uname -a
df -h
ip addr
lsusb
ls /dev/ttyUSB* /dev/ttyACM* 2>/dev/null
dmesg -T | tail -n 120
检查:
- 主板是否稳定运行,是否存在反复重启或欠压日志;
- USB/串口设备是否被枚举;
- 更换 USB 口后设备名是否变化;
- ROS 参数中的设备路径是否与实际路径一致;
- 扩展板、电机驱动板和主板之间的线缆是否插紧、方向正确。
4. ROS2 节点与话题
ros2 node list
ros2 topic list
ros2 topic info /cmd_vel -v
ros2 topic echo /cmd_vel --once
ros2 topic hz /odom
ros2 topic hz /scan
ros2 topic echo /tf --once
ros2 action list
ros2 action info /navigate_to_pose
ros2 topic echo /diagnostics --once
判断逻辑:
- 没有导航节点:检查 launch、环境变量、依赖和启动日志;
- 节点存在但没有
/cmd_vel:检查导航目标、定位、地图、TF、规划器和障碍物层; /cmd_vel有数据但底盘不动:检查底盘驱动节点、串口、扩展板、电机和急停;/odom或/tf不更新:检查编码器、底盘驱动、时间戳和坐标系;/scan无数据:检查雷达供电、USB 枚举、串口软链接、驱动和 QoS;- 多个节点同时发布
/cmd_vel:检查 teleop、Nav2、速度平滑器和命令仲裁。
验证不能只看 topic 是否存在,还要看是否有数据、频率是否稳定、时间戳是否更新、
frame_id是否正确,以及下游节点是否真的订阅。
5. Nav2 与定位链路
依次确认:
- 地图服务是否加载;
- 定位节点是否正常,机器人位姿是否更新;
map -> odom -> base_linkTF 是否连续;- Nav2 生命周期节点是否处于 active;
- 目标点是否在可通行区域;
- costmap 是否把机器人或目标点判定为障碍;
- planner/controller 是否产生路径和速度;
- 是否被恢复行为、超时或安全策略取消。
/cmd_vel没有数据,再查 controller 和障碍物层。
6. 底盘与机械链路
当 /cmd_vel 正常而车仍不动时:
- 检查底盘驱动节点日志和串口权限;
- 检查扩展板是否供电、是否被系统识别;
- 检查电机驱动板指示灯和线缆;
- 检查轮子是否卡住、减速箱是否异常;
- 用已知正常电机/线缆/扩展板做 A/B 对比;
- 需要拆装或测量时先断电,并记录更换前后的结果。
五、临时恢复与升级判断
可以现场处理
- USB 设备号或软链接异常;
- ROS 环境未加载、参数路径错误;
- 单个服务崩溃且日志明确;
- 网络、账号或 App 配置问题;
- 线缆松动、急停触发、设备未上电;
- 有明确回滚路径的配置错误。
需要升级工程师/返修
- 电池鼓包、异味、异常发热;
- 主板反复重启、欠压或烧毁痕迹;
- 已更换已知正常线缆/接口/电源后仍无法枚举;
- 电机、舵机、驱动板持续异常;
- 故障具有随机性且无法稳定复现;
- 需要修改底层固件、驱动、设备树或硬件设计。
升级时一次性提供:产品和主板型号、设备 ID、购买时间、问题时间、完整复现步骤、版本、日志、照片/视频、已尝试动作和当前安全状态。
六、标准问题报告模板
【产品】
型号:
主板/内存:
系统/ROS2版本:
设备ID:

【时间线】
购买/首次使用时间:
最后一次正常时间:
首次发现异常时间:
之前是否正常:是/否/未验证

【问题现象】
期望结果:
实际结果:
是否必现:
影响范围:

【复现步骤】
1.
2.
3.

【环境与变更】
网络环境:
是否换过线/USB口/电池:
是否更新代码、镜像或配置:

【证据】
终端报错:
日志:
LED状态:
照片/视频:
相关topic和频率:

【已尝试】
重启:
换线/换口:
换电池/备用设备:
恢复镜像:

【当前状态】
是否存在安全风险:
是否可以继续使用:
需要支持团队做什么:
七、维护完成后的闭环
(1)按原始复现步骤重新验证。
(2)记录修复前后版本、配置和日志。
(3)确认底盘、传感器、导航和 App 的关键功能。
(4)把一次性解决方案转成 checklist、教程或故障码。
(5)向用户说明恢复结果、限制条件和后续联系人。
“能启动”不等于“功能正常”。恢复后至少确认电源、网络、主板、传感器、运动控制、导航和异常恢复。
八、图示导航
1. 日常维护故障闭环
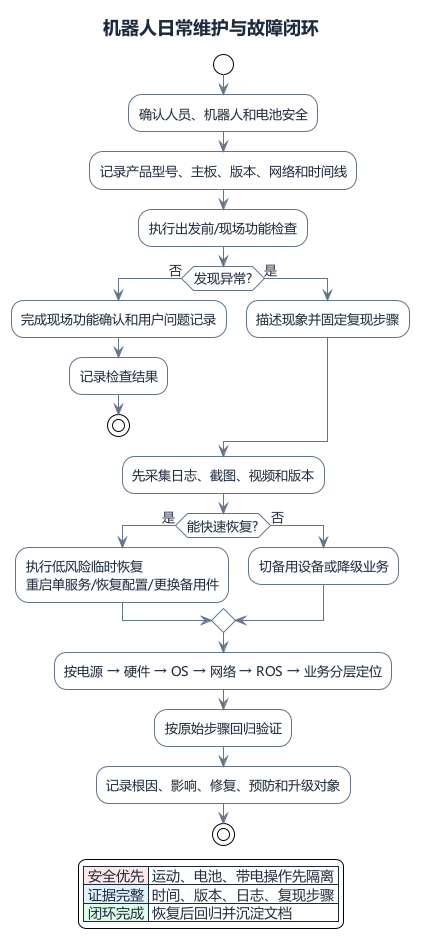
先保证安全,再采集证据;恢复后必须按原始步骤回归,并把结论沉淀为文档或检查项。
2. 按时间线快速分流
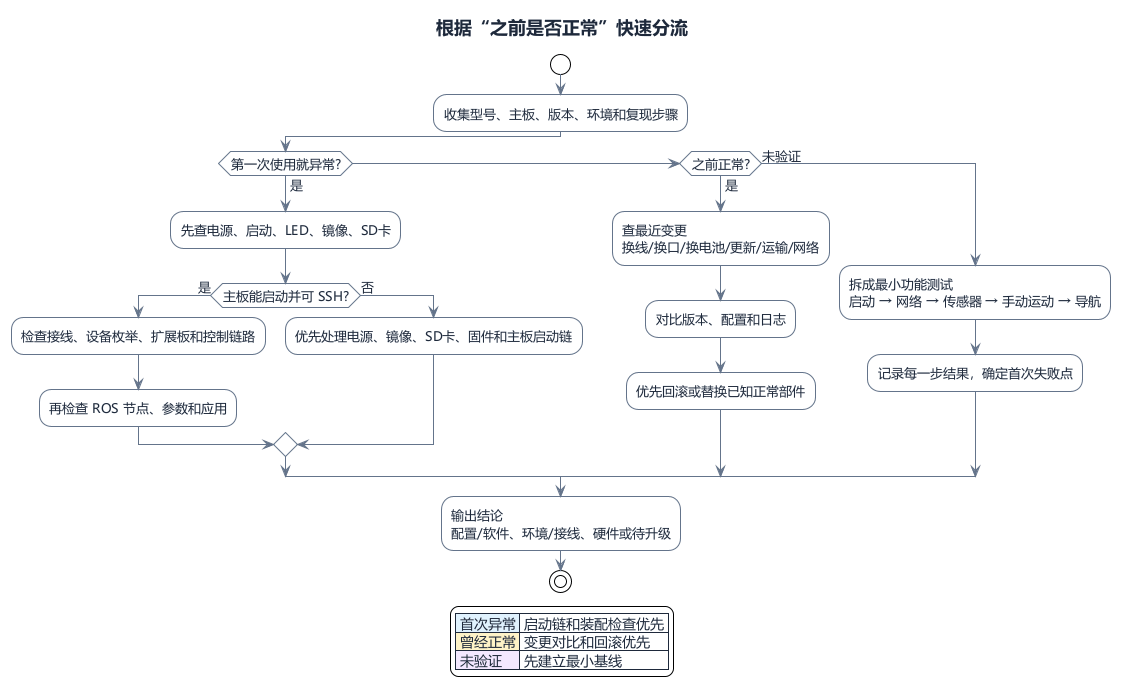
“第一次就异常”“之前正常后异常”“一直未验证”对应的检查优先级不同,不要混用处理方案。
3. ROS2 导航不动排障树
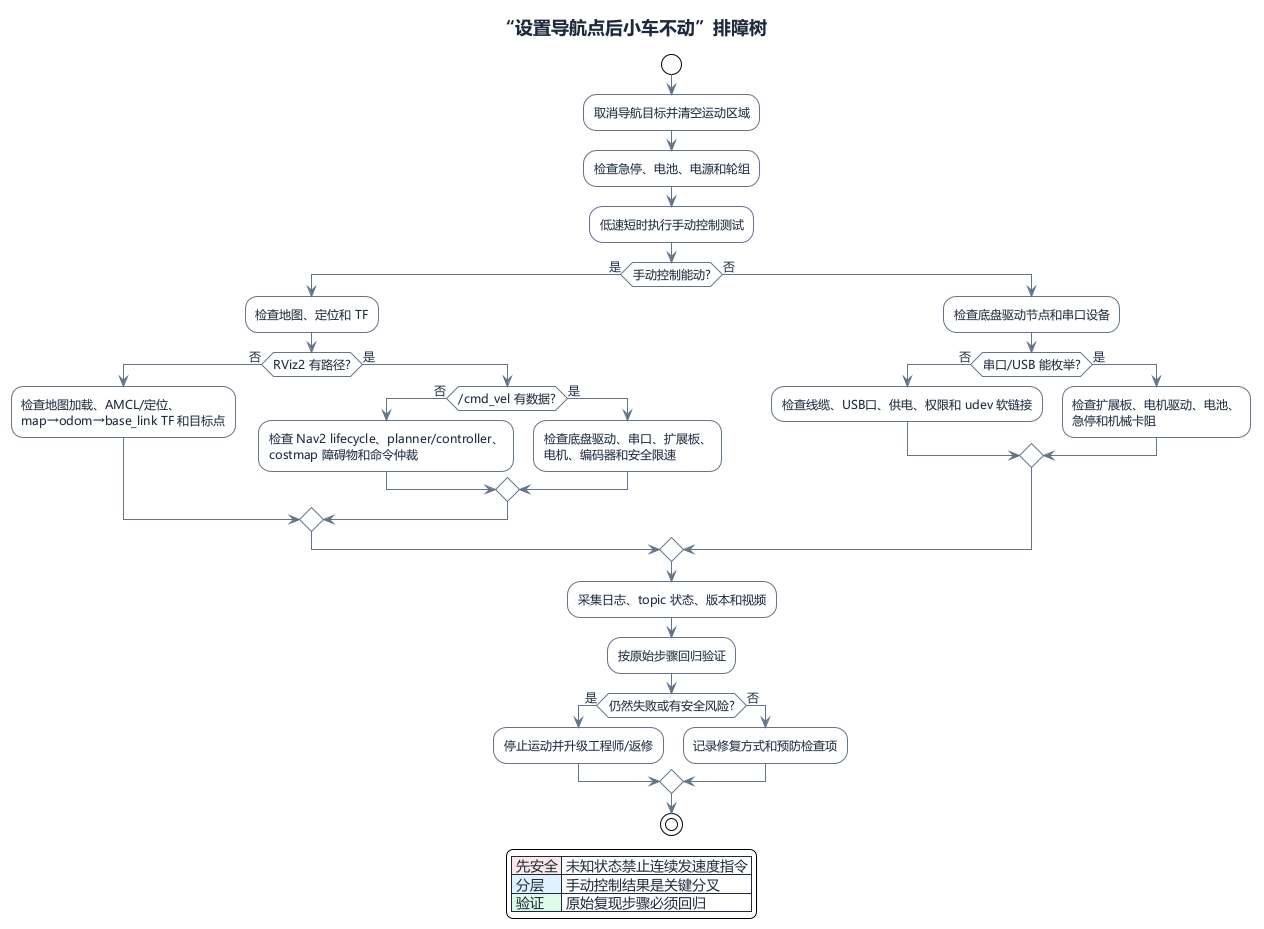
最关键的分叉是:手动控制能不能动。手动也不能动,优先查底盘和硬件;手动能动,再查 Nav2、定位、TF 和 /cmd_vel。
4. ROS2 控制与反馈链路
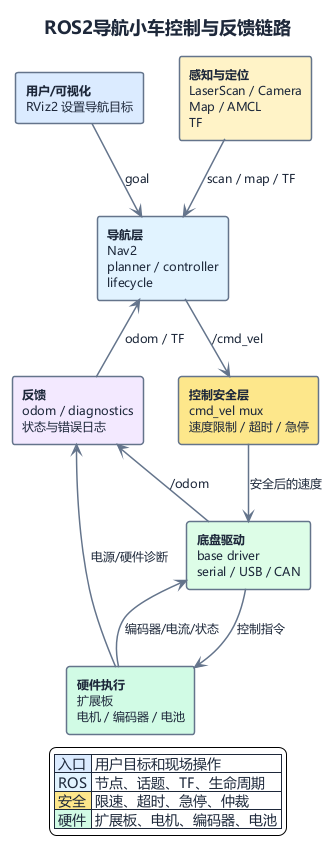
排查时沿着“导航目标 → Nav2 → /cmd_vel → 安全/仲裁 → 底盘驱动 → 扩展板/电机”,再通过 odom、TF 和诊断信息反向确认执行结果。
如果以上步骤无法定位,请不要只回复“还是不行”。请按“产品信息 + 时间线 + 复现步骤 + 证据 + 已尝试动作”提交问题,便于快速分流。