建议使用本模板发帖,也可以自由编辑,但必须完整描述产品及问题(至少包含:产品名称、版本、问题描述)。
产品型号 / 套件:ROSOin mecanum
版本 / 规格:6622b457
控制板 / 主板:jeston
操作系统 / 软件 / 固件版本:手机软件
参考的教程或步骤:
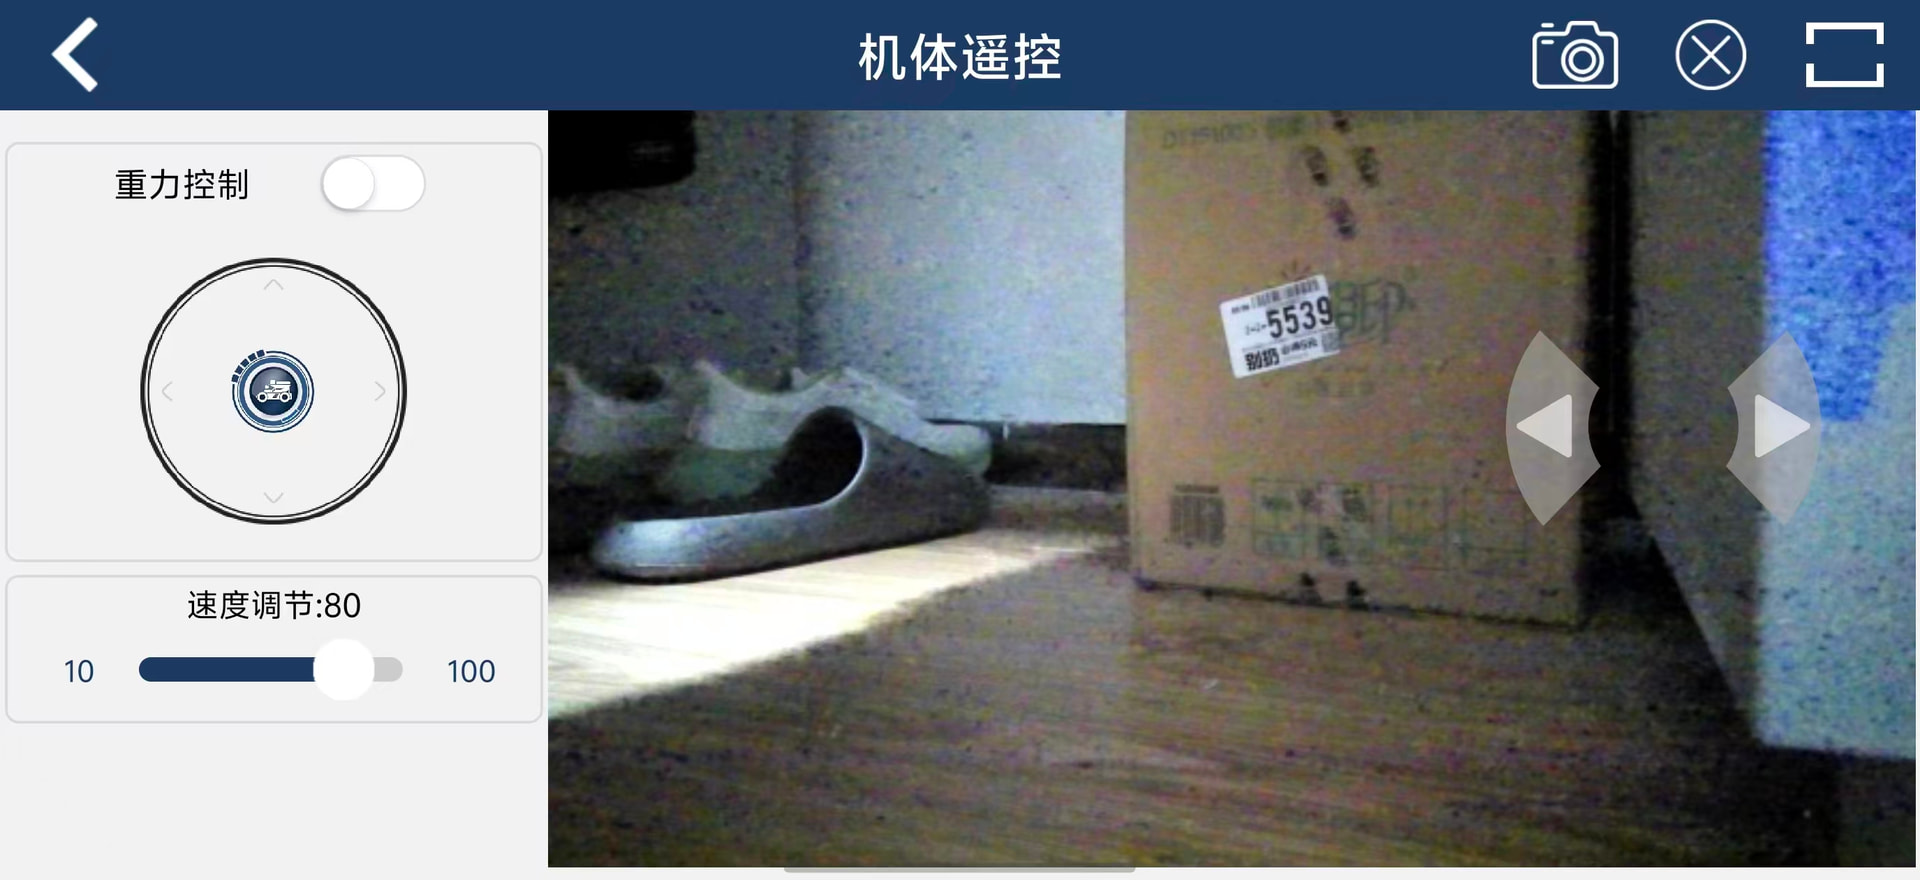
问题描述:在手机APP上,按移动键盘,小车无论是方向还是移动都不行
报错信息 / 日志 / 截图:
复现步骤:
1.
2.
3.
已尝试的排查:
补充说明:
您好!根据您描述的情况(ROSOrin/ROSOin 麦轮小车,Jetson 主控,手机APP控制无反应),建议按照以下顺序排查:
确认机器人已正常启动完成:开机后需等待蜂鸣器短鸣一声(或语音提示“准备就绪”),此时手机APP控制相关服务才会正常运行。若未启动完成,APP内的移动控制不会生效。
确认APP连接方式正确:使用“WonderNex”APP,选择“ROSOrin”,点击右下角“+”选择“直连模式”,连接机器人以“WN”开头的热点(密码 12345678)。若提示“网络不可用,是否继续连接”,请点击“保持连接”。
确认手机已为APP开放所有权限,并已开启GPS定位和Wi-Fi功能。
检查电池电量:若电压低于10V,蜂鸣器会发出“滴滴”报警,请先充电再使用(充电器红灯=充电中,绿灯=充满)。运输后首次使用需先将电池对接线对接再进行充电。
检查“机体遥控”界面的操作:麦轮版本界面中,左侧按键控制前进/后退并调节速度(速度数值范围10-100),右侧按键控制转向。请确认速度值没有调到最小。
若以上均正常仍无法移动,可能是手机APP服务未正常启动。可通过远程桌面(NoMachine)或SSH连接机器人,在终端执行以下指令重启APP服务:
sudo systemctl restart start_app_node.service
等待蜂鸣器“滴”的一声即表示启动完成(重启机器人后APP服务也会自动开启)。
请确认软件中的机器类型与底盘一致:出厂默认为麦轮,机器类型应为 ROSorin_Mecanum;若曾更换过阿克曼底盘,需要在软件中同步切换机器类型。
若按以上步骤排查后问题依旧,请补充:机器人开机后的状态(LED、蜂鸣器是否有声音)、手机APP连接后的界面截图,以及操作移动按键时的回传画面或视频,方便我们进一步定位问题。
若您觉得本回复有帮助,可以点击下方按钮将其标记为解决方案。