建议使用本模板发帖,也可以自由编辑,但必须完整描述产品及问题(至少包含:产品名称、版本、问题描述)。
产品型号 / 套件:rosman
版本 / 规格:pi5/8G
控制板 / 主板:
操作系统 / 软件 / 固件版本:
参考的教程或步骤:
问题描述:
报错信息 / 日志 / 截图:
复现步骤:
1.
2.
3.
已尝试的排查:
补充说明:
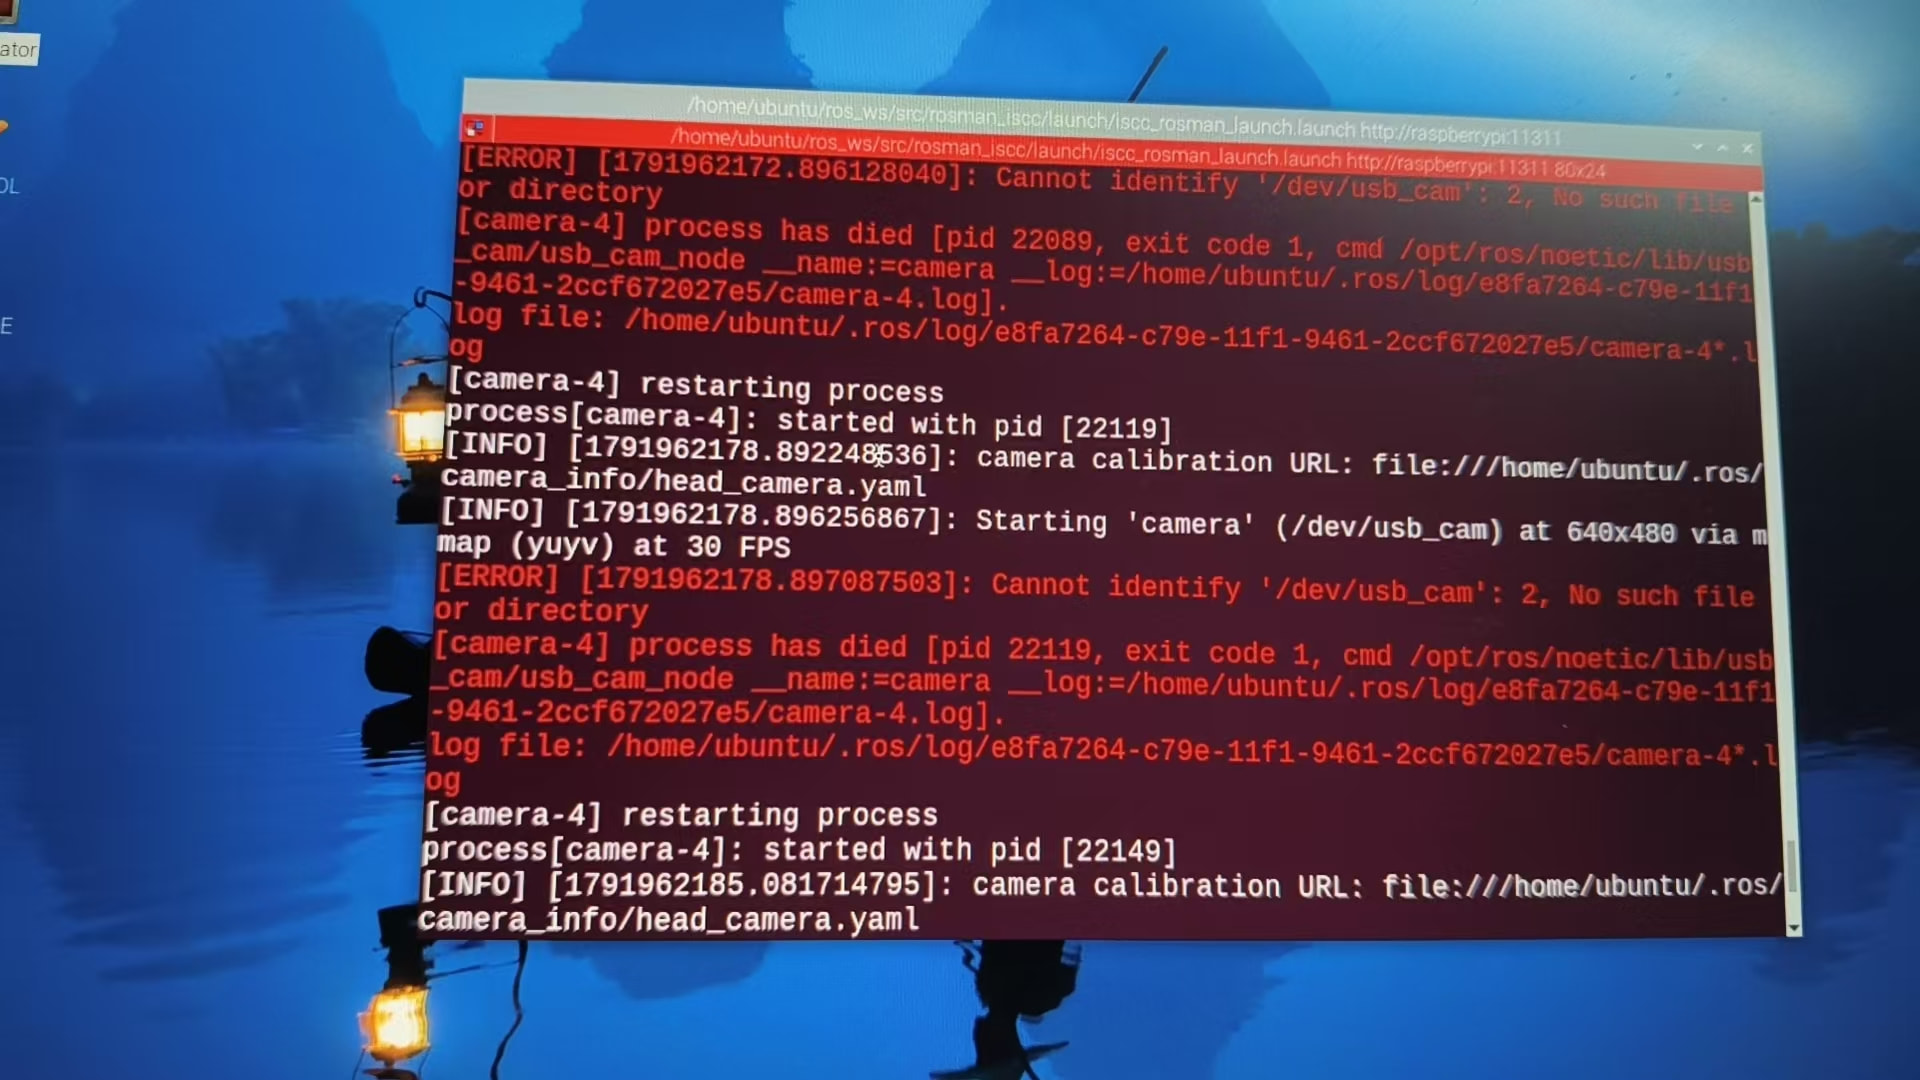
截图中的关键报错是:
Cannot identify '/dev/usb_cam': 2, No such file or directory
随后 camera 节点退出并反复重启。这说明当前程序找不到配置的摄像头设备 /dev/usb_cam。ROSMan 的视觉巡线需要摄像头画面,因此应先排查相机启动,暂时不用调整巡线颜色阈值。仅凭这张截图还不能判断是连接问题还是设备映射问题。
建议按以下顺序检查:
Ctrl+C 停止正在反复重启的程序,再按 ROSMan《相机的基本使用》教程依次执行:~/.stop_ros.sh
roslaunch rosman_peripherals usb_cam.launch
/dev/usb_cam 不存在,请把这次测试从启动到报错的完整终端输出贴出来。rqt_image_view
Ctrl+C 关闭单独的相机测试,再依次执行:~/.stop_ros.sh
roslaunch rosman_example visual_patrol_node.launch
您截图中运行的是 iscc_rosman_launch.launch。请同时补充它对应的教程或启动步骤,以及是否更换过摄像头或系统镜像,方便继续核对配置。
参考:ROSMan 第6章《相机的基本使用》、第7章《智能巡线行走》。
若您觉得本回复有帮助,可以点击下方按钮将其标记为解决方案。