sybb
1
 建议使用本模板发帖,也可以自由编辑,但必须完整描述产品及问题(至少包含:产品名称、版本、问题描述)。
产品型号 / 套件:树莓派4b机器人Masterpi麦克纳姆轮抓取搬运智能小车
版本 / 规格:MasterPi
控制板 / 主板:树莓派4b
操作系统 / 软件 / 固件版本:
参考的教程或步骤:
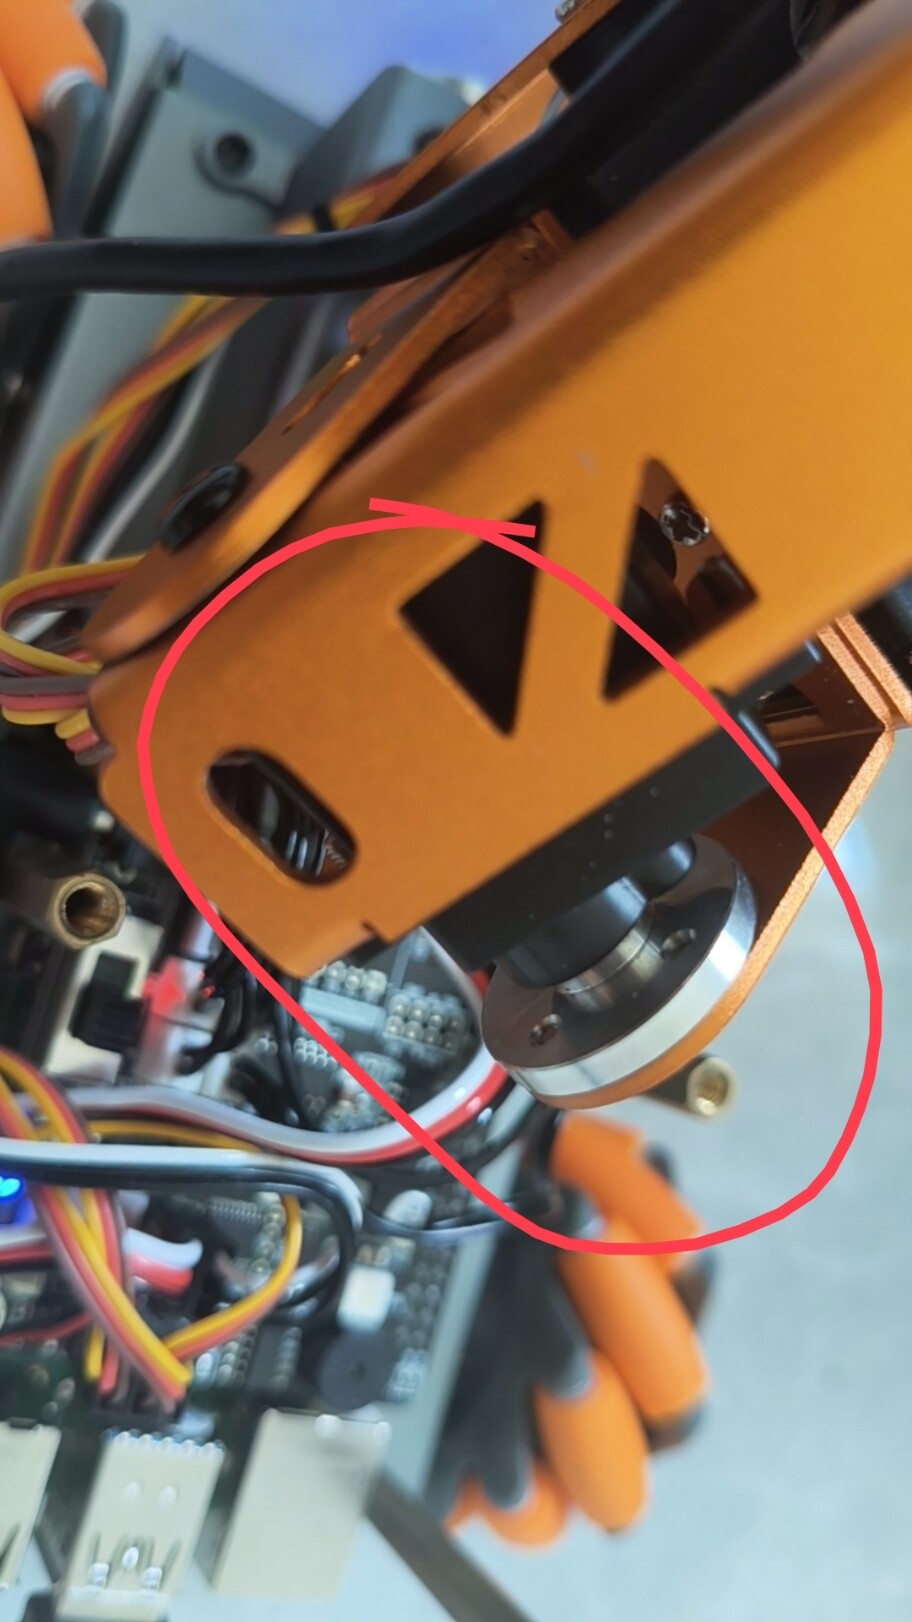
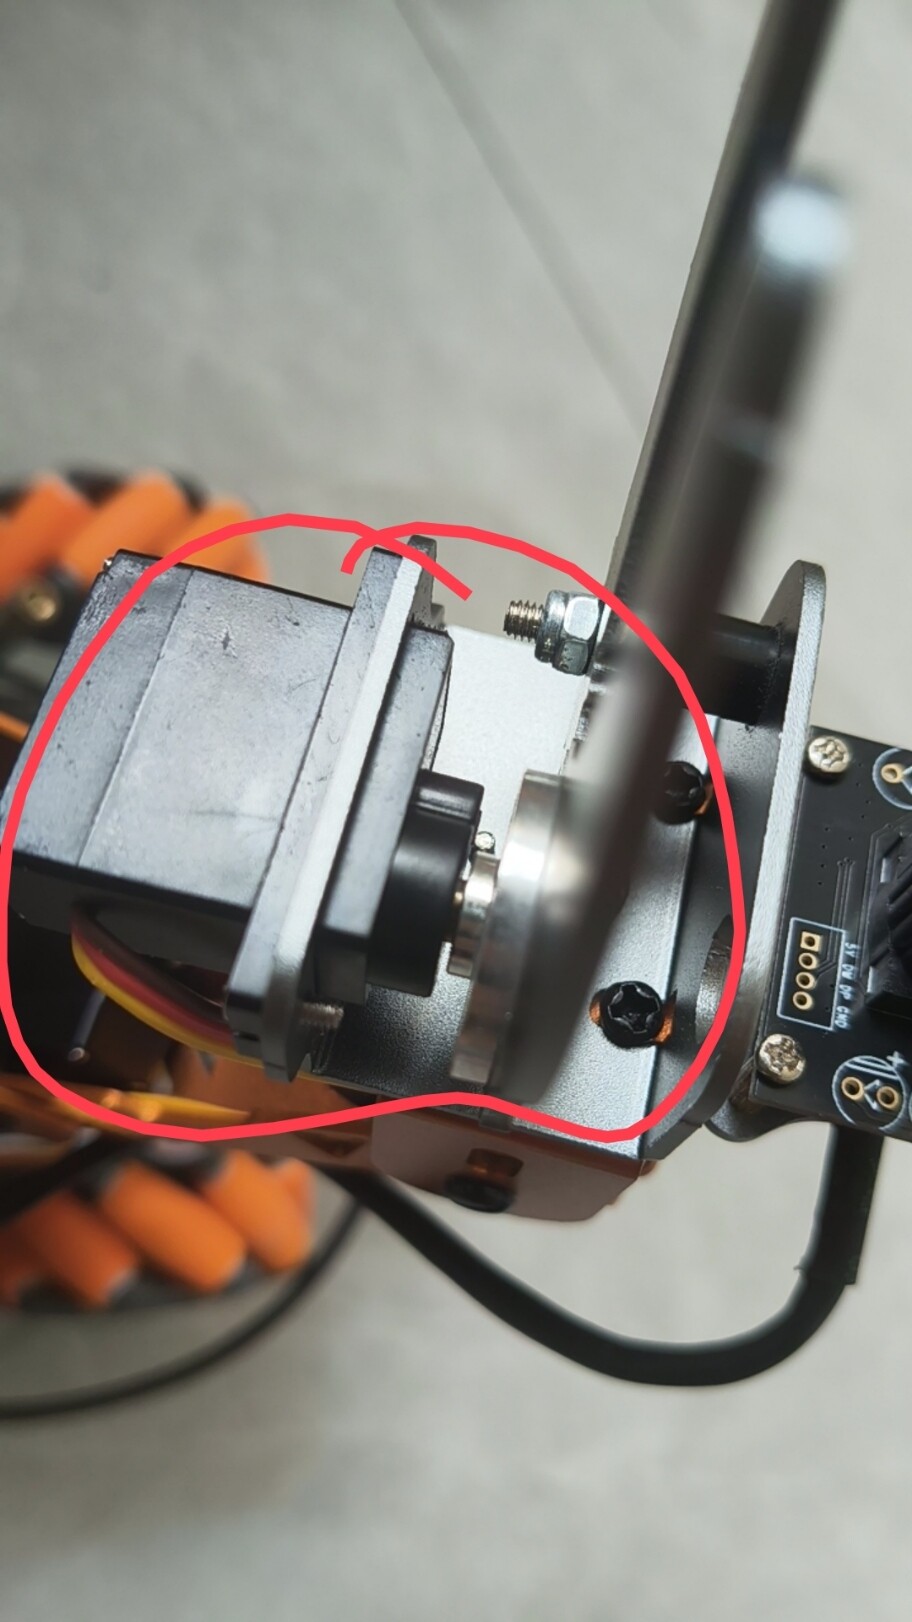
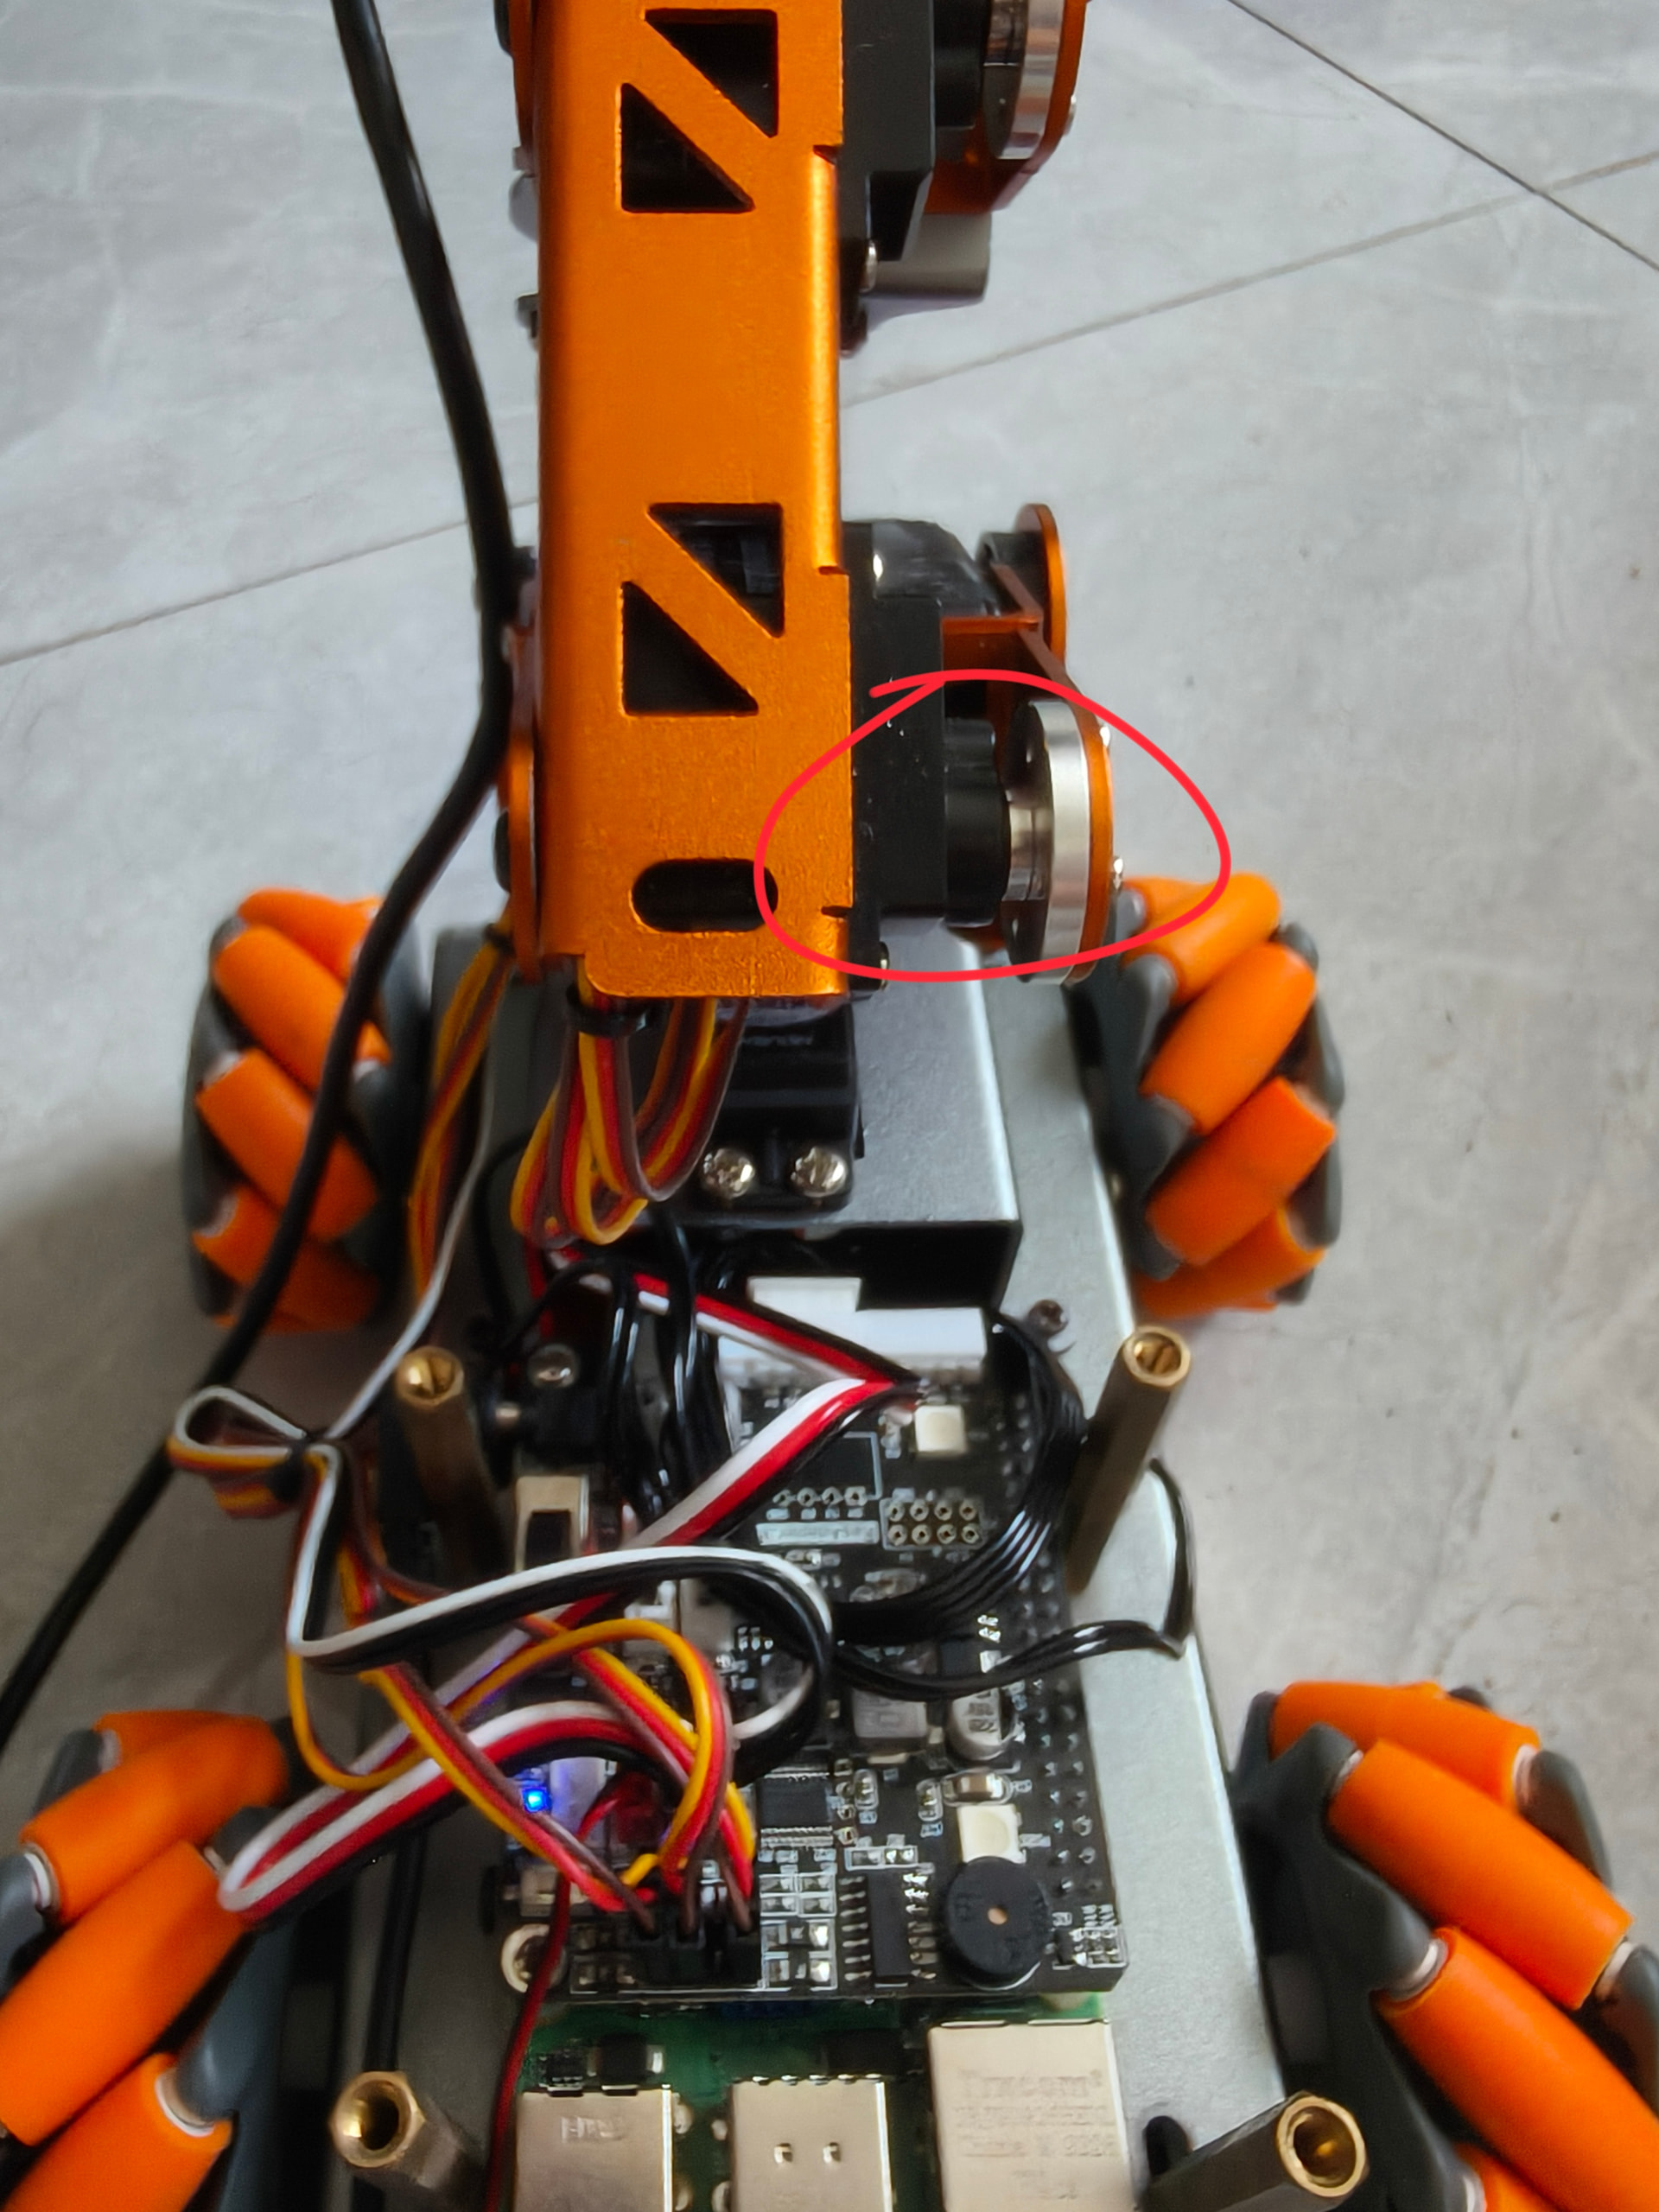
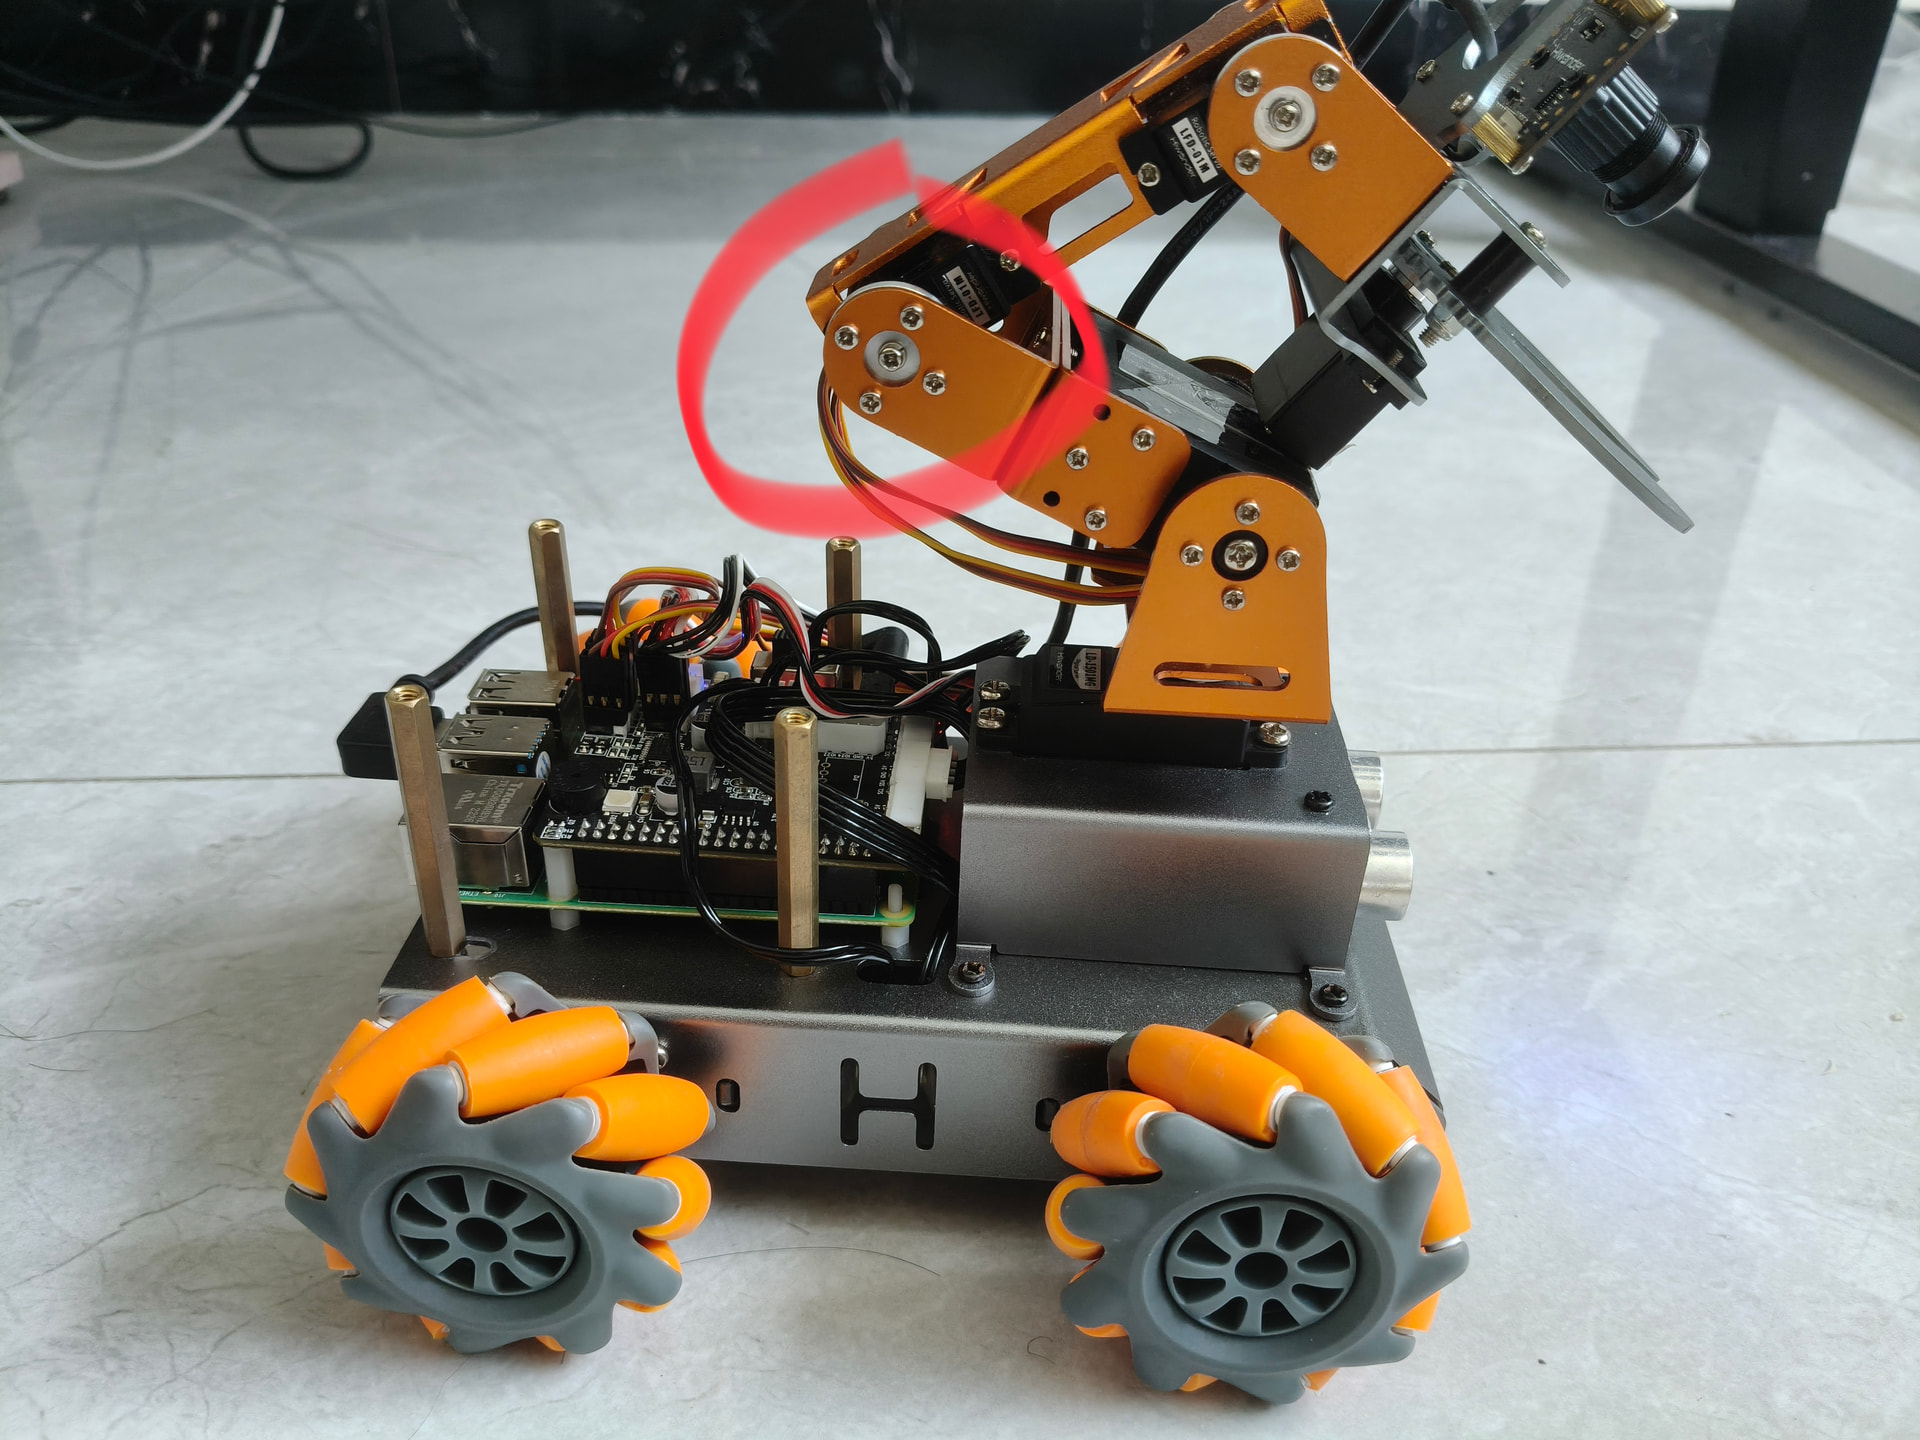
问题描述:夹爪和机械臂舵机无法使用,舵机ID为1和3
报错信息 / 日志 / 截图:
复现步骤:
1.在树莓派测试舵机时夹爪和图片中的机械臂不动
2.
3.
已尝试的排查:
补充说明:猜测是接触不良
可以先用 MasterPi 树莓派4B版的官方示例进行排查:
- 将小车架起,确保车轮悬空。以下测试程序最后会短暂驱动四个电机。
- 运行官方整机测试程序:
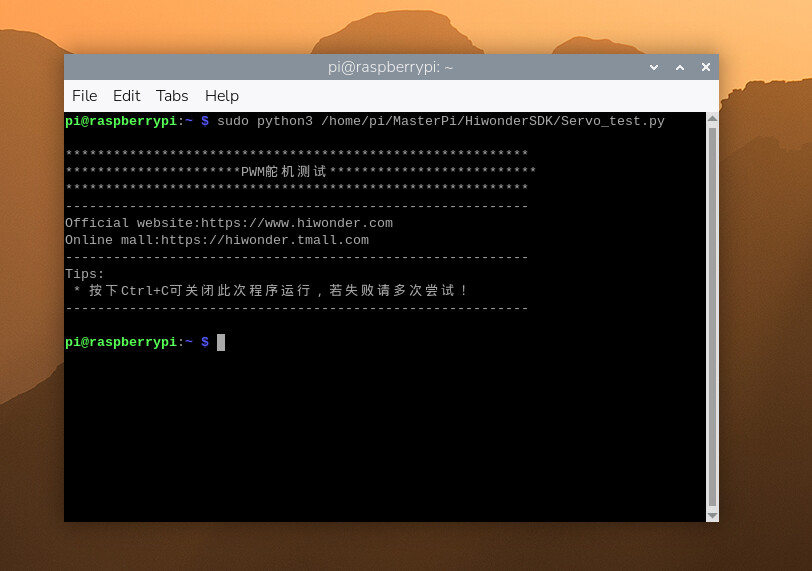
sudo python3 /home/pi/MasterPi/HiwonderSDK/Servo_test.py
该程序会依次测试 PWM 舵机编号 1、3、4、5、6。请记录哪些舵机能动作。
3. 再单独运行机械臂官方示例:
cd /home/pi/MasterPi/board_demo/
sudo python3 control_by_servo.py
按 Ctrl+C 可停止程序。
4. 如果只有编号 1 和 3 不动作,请先完全断电,再重新插紧这两个舵机的接头,并检查插针是否松动或歪斜。请勿带电插拔。
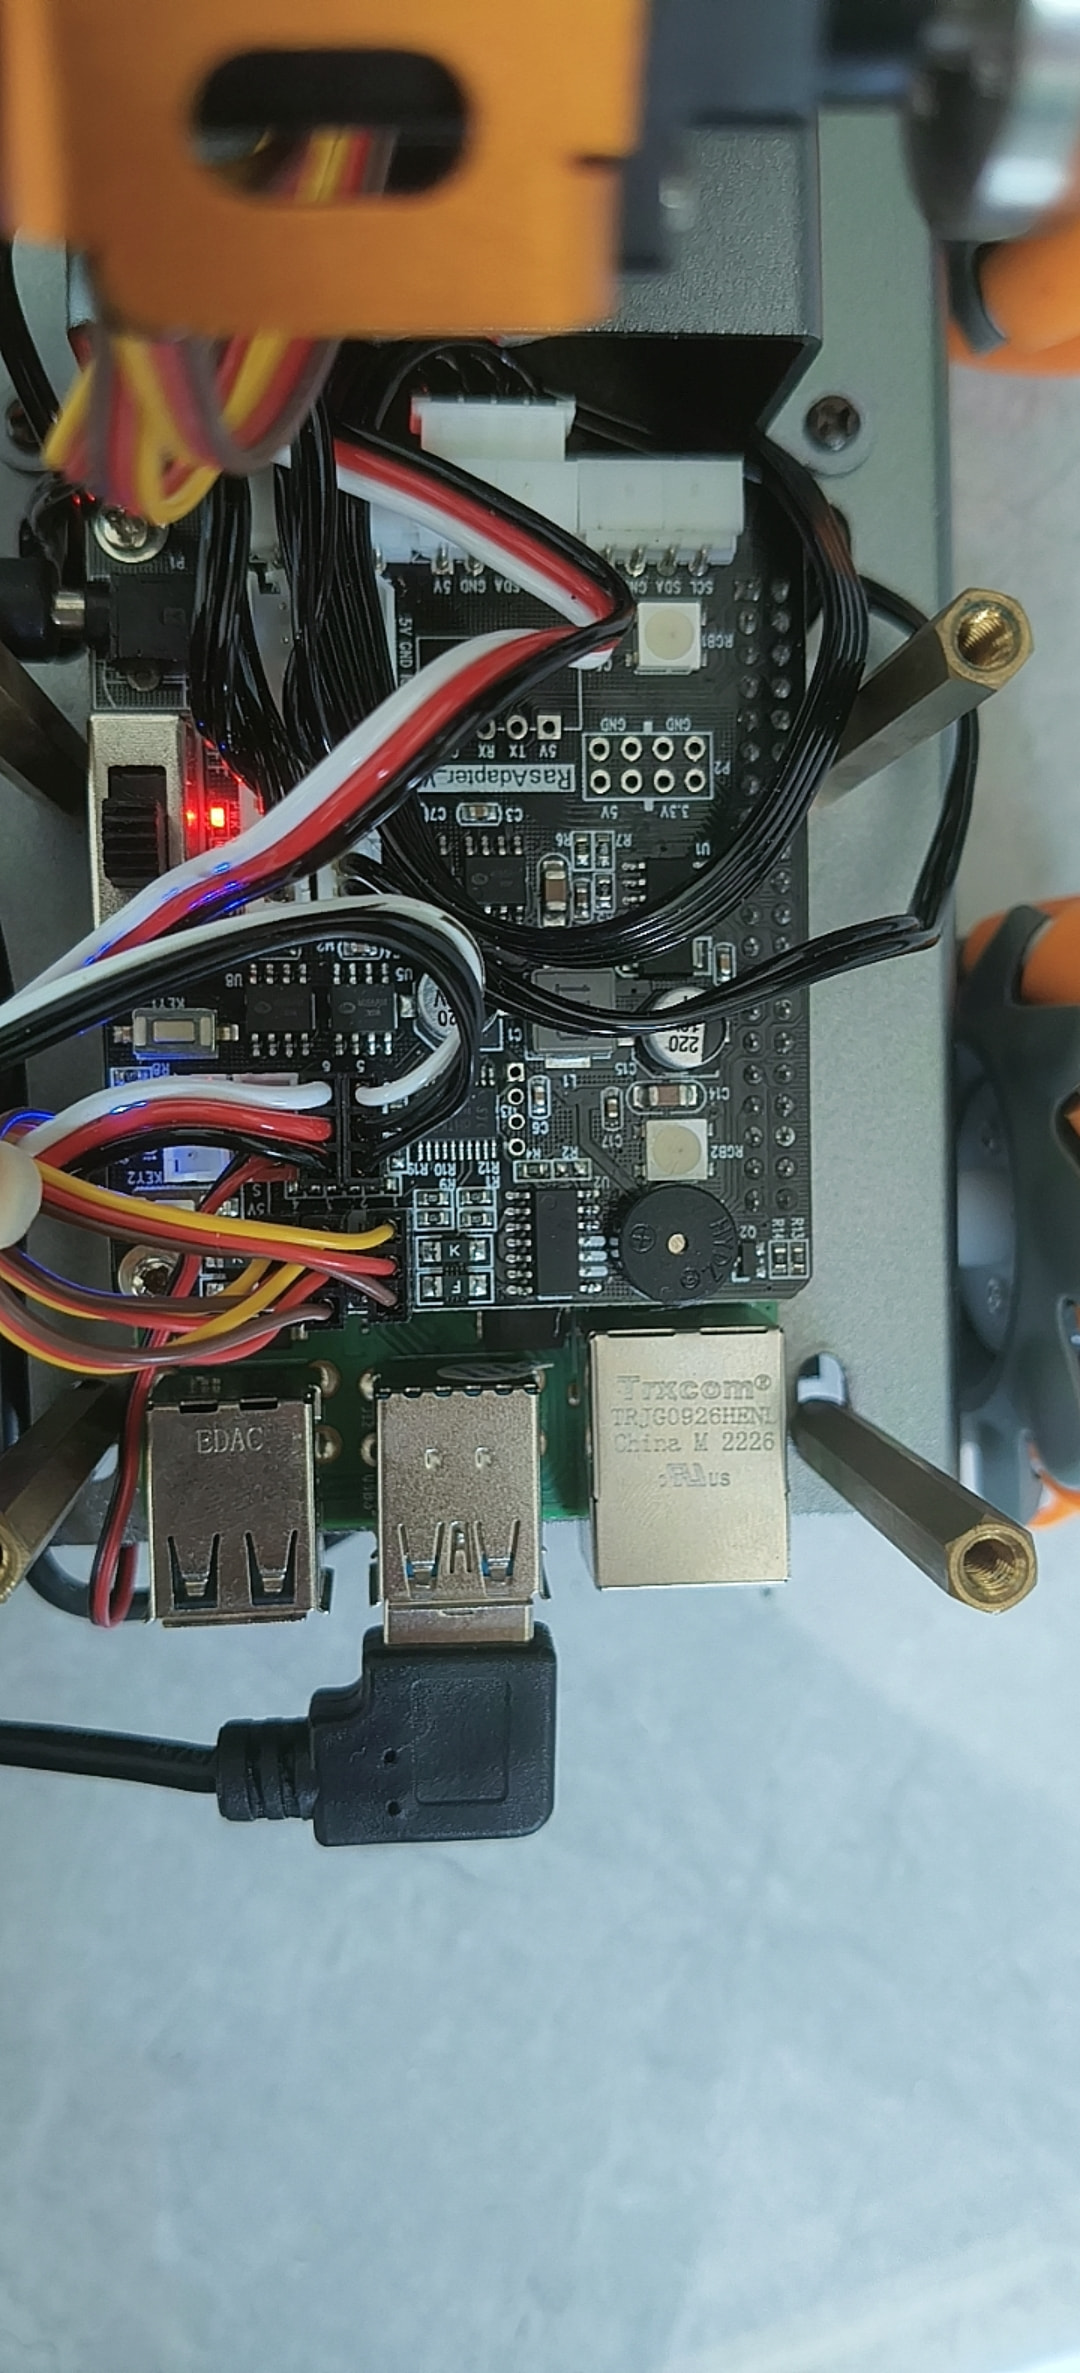
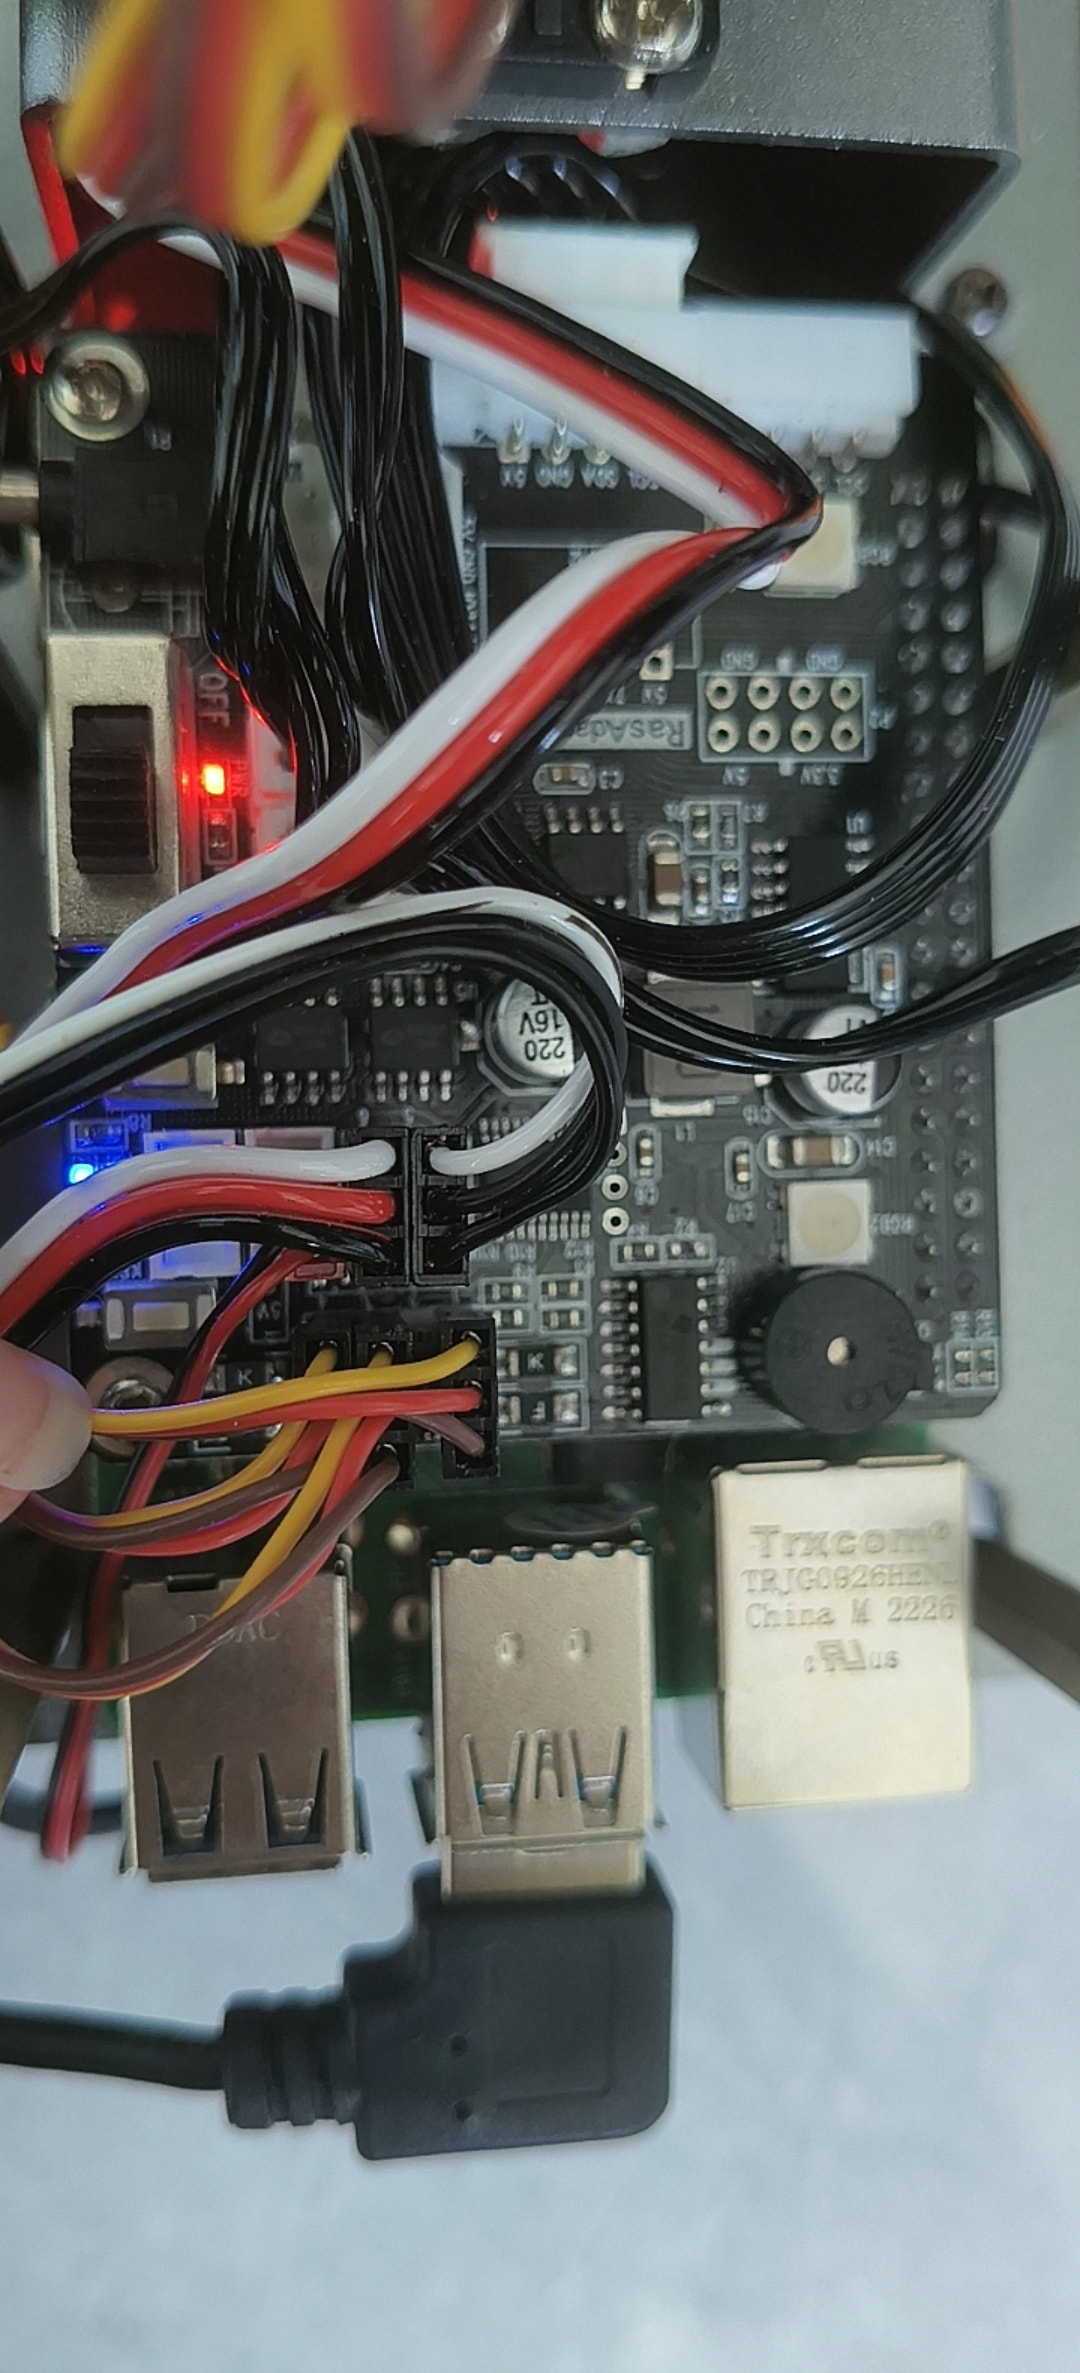
如果重新连接后仍无动作,请补充树莓派镜像或软件版本、完整终端输出、编号 4/5/6 是否正常,以及控制板接口和舵机接线的清晰近照。暂时不要直接判断为舵机损坏。
若您觉得本回复有帮助,可以点击下方按钮将其标记为解决方案。
收到,故障舵机更正为 1 号和 4 号。请按以下步骤排查:
- 将小车架起并确保车轮悬空,然后运行整机测试程序:
sudo python3 /home/pi/MasterPi/HiwonderSDK/Servo_test.py
该程序会测试 1、3、4、5、6 号 PWM 舵机,最后还会短暂驱动四个电机。请确认 3、5、6 号舵机是否正常。
2. 完全关闭电源后,重新插紧 1 号和 4 号舵机的接头,并检查插针是否松动、歪斜。请勿带电插拔。
3. 重新开机并再次运行测试程序。
如果仍只有 1 号和 4 号不动作,请补充树莓派镜像或软件版本、完整终端输出,以及控制板接口和这两个舵机接线的清晰近照。暂时不要直接判断为舵机损坏。
若您觉得本回复有帮助,可以点击下方按钮将其标记为解决方案。
我们正在请官方支持人员协助处理。若您仍需要助手帮助,请在这里回复并@我。 @hiwonder_SHIGURE
您现在把扩展板舵机pwm输出口的接线都拆除,用4号口插入正常控制的舵机,运行Servo_test.py。
1、如果4号口无法控制其他舵机,说明4号pwm输出口问题。
2、如果成功控制其他舵机,说明pwm输出口没有问题。再次尝试控制4号舵机,如果还是无法控制,说明4号舵机问题。