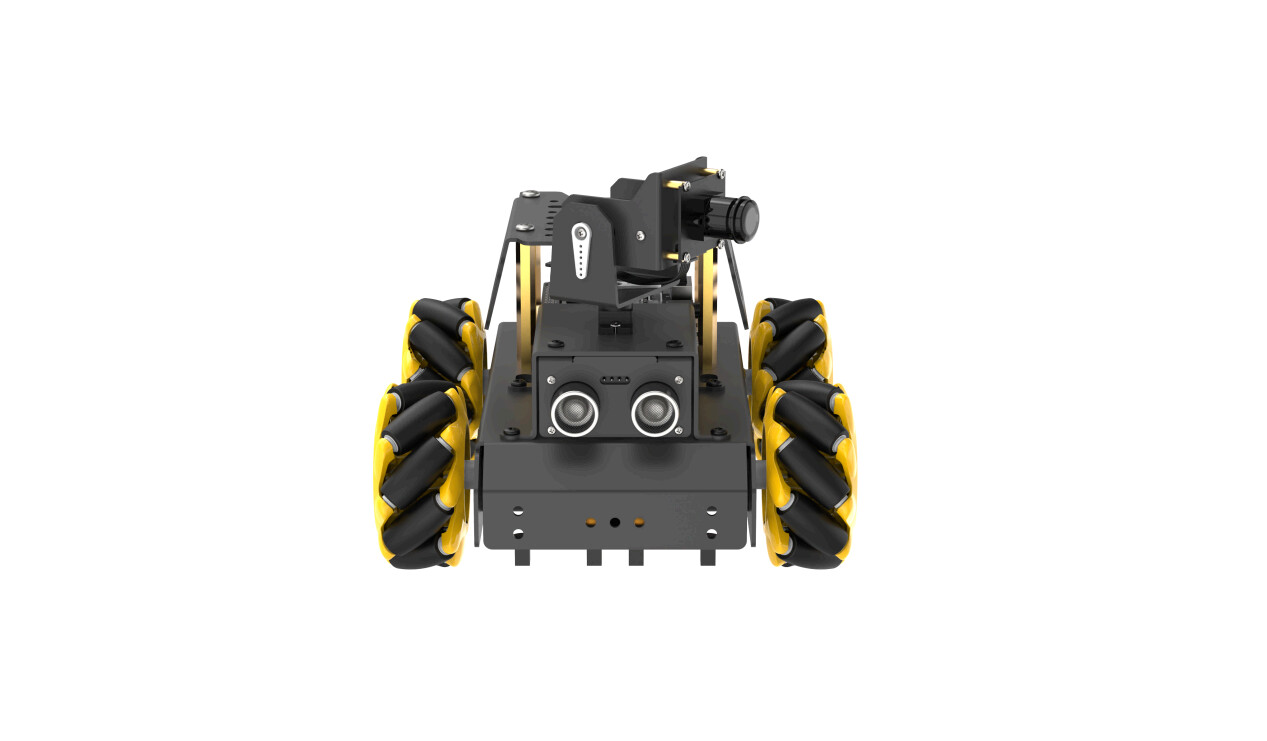
 本篇主角长这样
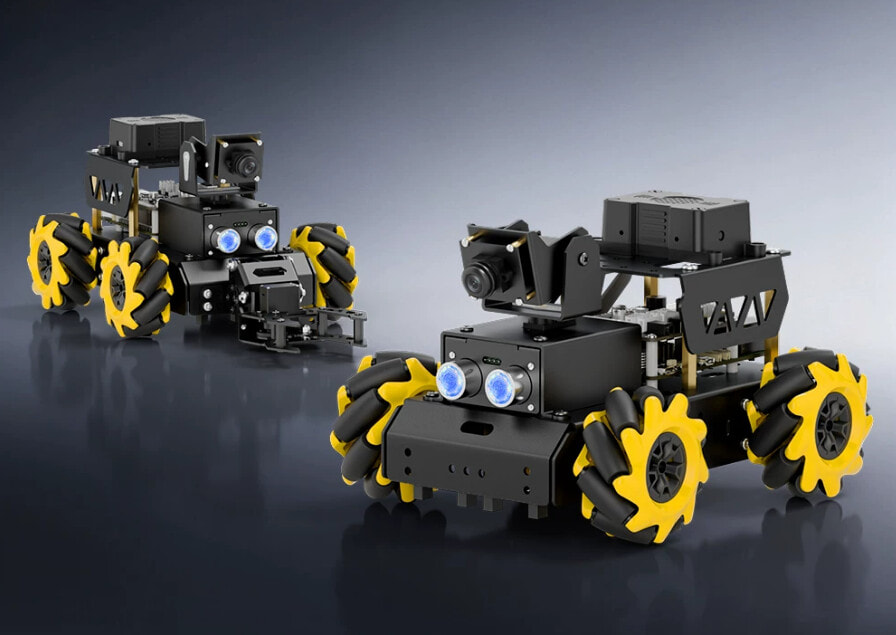
适用于产品: 幻尔科技 TurboPi智能视觉小车
涉及模块: PWM舵机、舵机偏差调节
一、问题描述
TurboPi在开机后,舵机会自动复位,出现摄像头舵机抬高或者云台舵机偏移,导致机器在进行手机APP玩法过程中取色巡线进行不了取色,无法正常进行巡线。
二、故障原因
TurboPi在组装过程中,若因舵机主轴偏移,或更换舵机,以及其他操作使舵机主轴发生偏移产生偏差,就需要进行偏差调试,而偏差分为小偏差和大偏差两种情况。根据情况不同,调试的方法也有所不同。下面我们一起来学习如何判断大小偏差,和偏差调节的方法。
三、问题解决
- 判断大小偏差
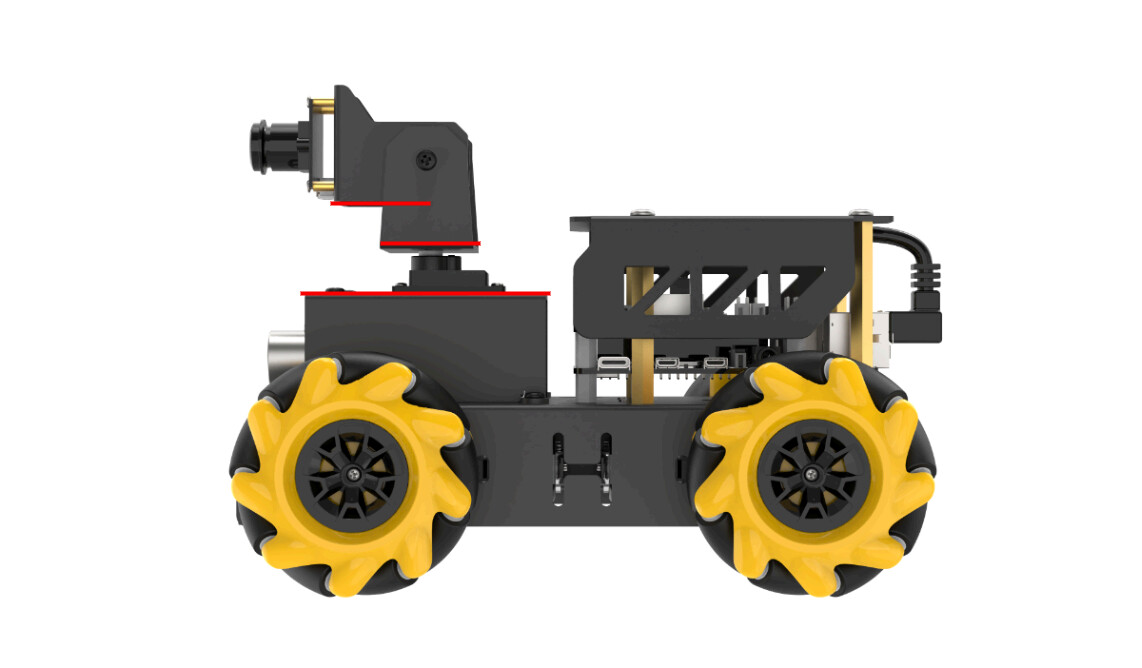
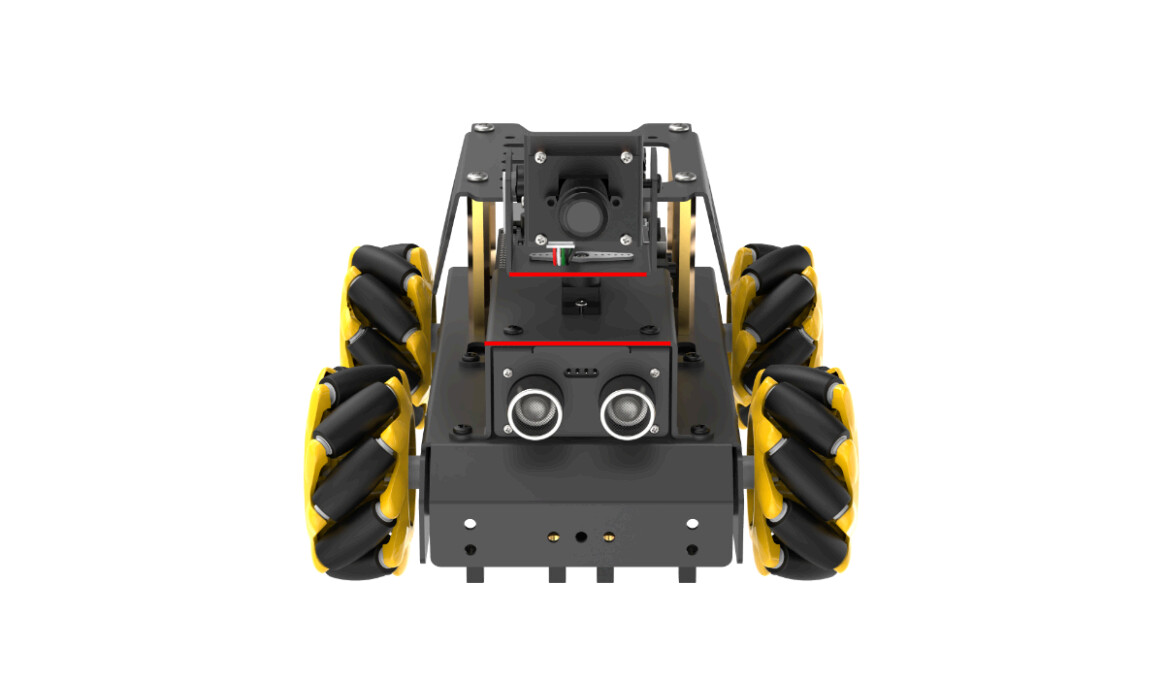
(1)TurboPi开机成功后,舵机会自动复位,此时我们若看到云台摄像头的下方边缘与超声波模块上方边缘对齐平行以及摄像头后方连接件的竖直方向与云台垂直(如下图所示),则表明云台偏差无需调整,可跳过本节内容。
(2)若舵机与中心线夹角小于13°(即舵机的脉宽范围在[1350,1650]),通过上位机调节可以归位,则为小偏差,可以通过“2.小偏差调节”来进行调节;偏差情况以2号舵机为例,如下图所示:
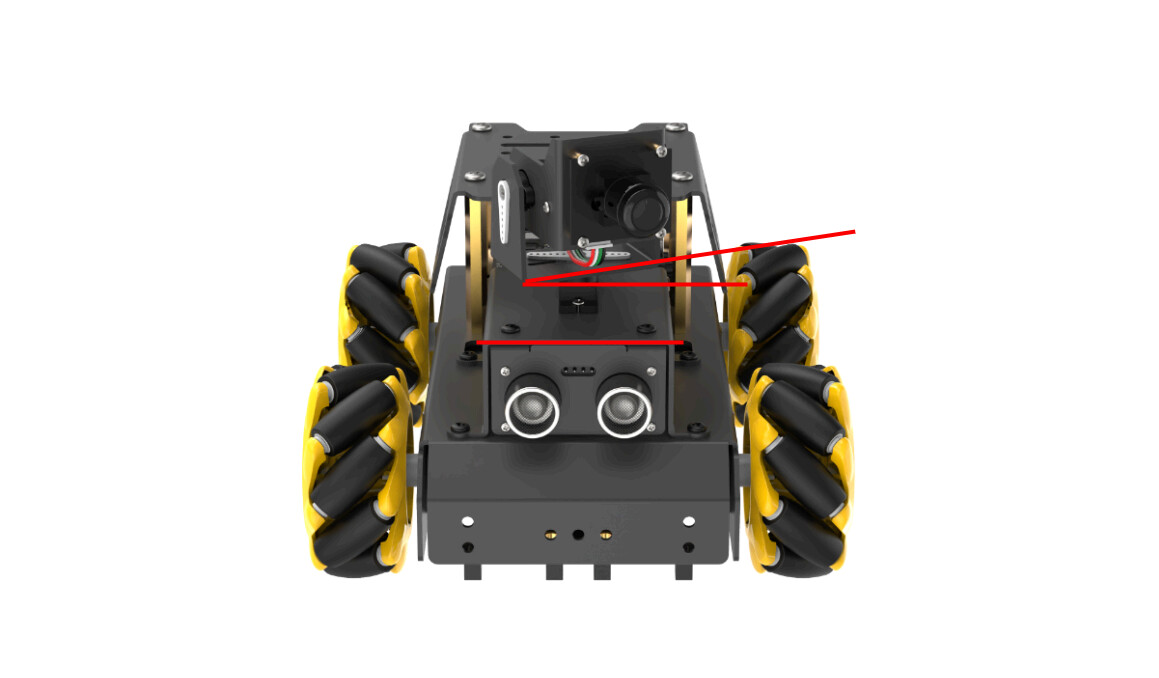
注意: PWM舵机的脉宽范围为:[500,2500],对应的角度范围为0°~180°,角度换算公式为:脉宽 = (角度 *11.1) + 500。云台舵机初始角度为90°,即脉宽为1500。
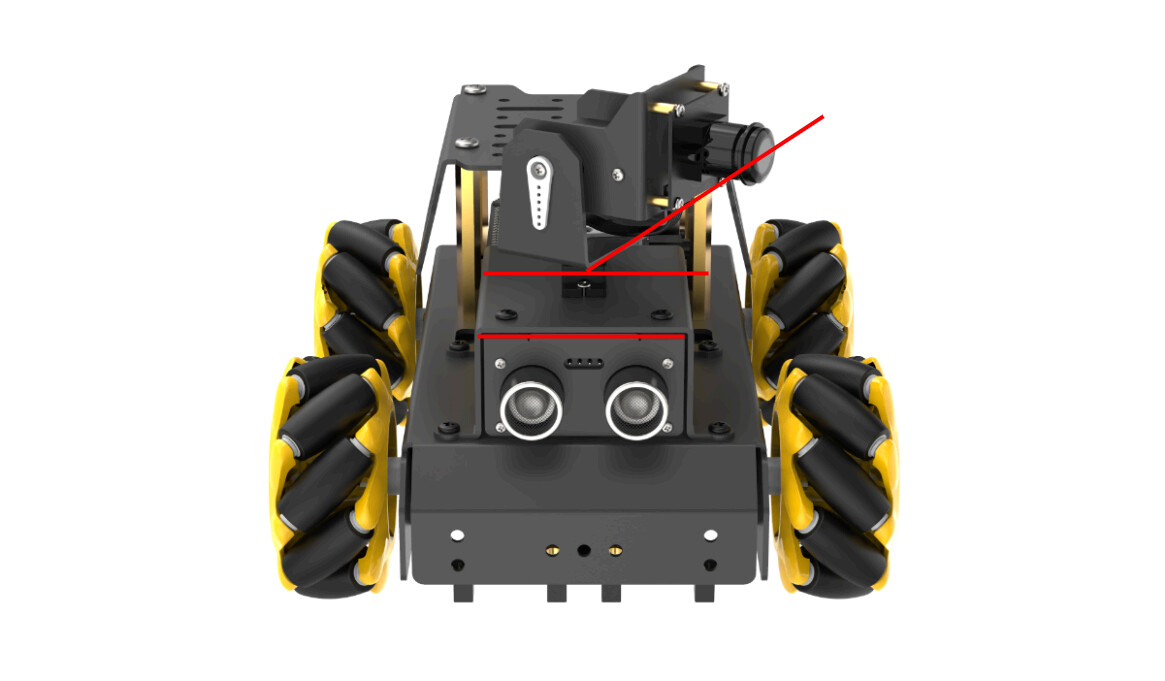
(3)如舵机与中心线的夹角大于13°,通过上位机调节也无法归位,则为大偏差,可以通过“3.大偏差调节”来进行调节;偏差情况以2号舵机为例,如下图所示:
- 小偏差调节
(1)点击桌面的 图标,打开终端,输入指令切换到对应的路径下。
cd software/Servo_upper_computer/
(2)输入指令打开舵机调试软件。
python3 main.py
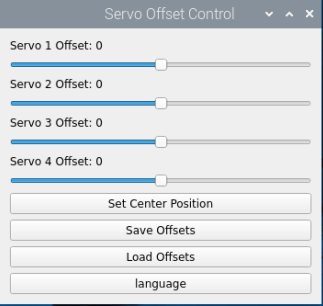
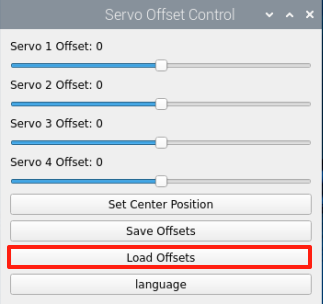
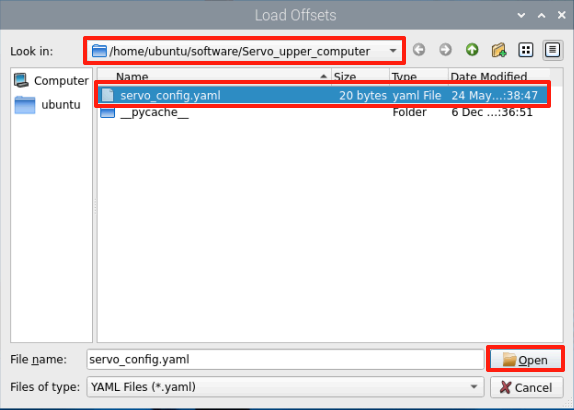
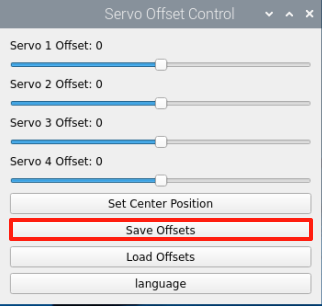
(3)点击“Load Offsets”按钮,择/home/ubuntu/software/Servo_upper_computer路径下的yaml文件打开,载入舵机偏差。
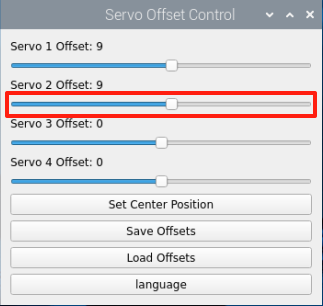
(4)我们拖动2号舵机的滑杆(servo2),使TurboPi的U型支架与底座支架平行。注意: 我们这里可调动的范围是在1372~1627之间,如果能在此范围内可以将U型支架与底座支架调节至平行,则为小偏差。如果调整范围超过此范围,则为大偏差,则可以通过“3.大偏差调节”来进行调节。
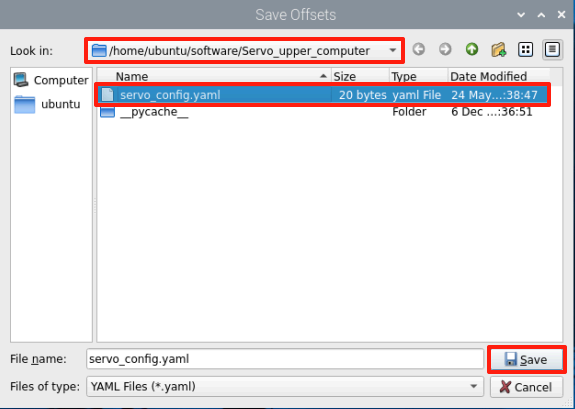
(5) 然后点击“Save Offsets”,择/home/ubuntu/software/Servo_upper_computer路径下的yaml文件保存,将调节的偏差值保存到TurboPi中。
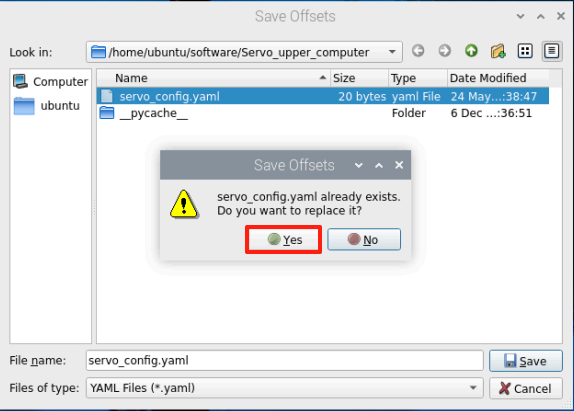
(6)在弹出的提示框中选择“Yes”即可。
- 大偏差调节
大偏差的调节则需要将舵机从云台上拆下来,进行中位后,再重复小偏差调节的步骤。
(1)TurboPi开机成功后,舵机会自行复位,此时可以发现2号舵机有明显的偏差,偏差角度大于13°。
(2)将TurboPi断电(以下涉及拆卸步骤,切勿在通电下进行)。
(3)将2号舵机主轴上的螺丝拧下。
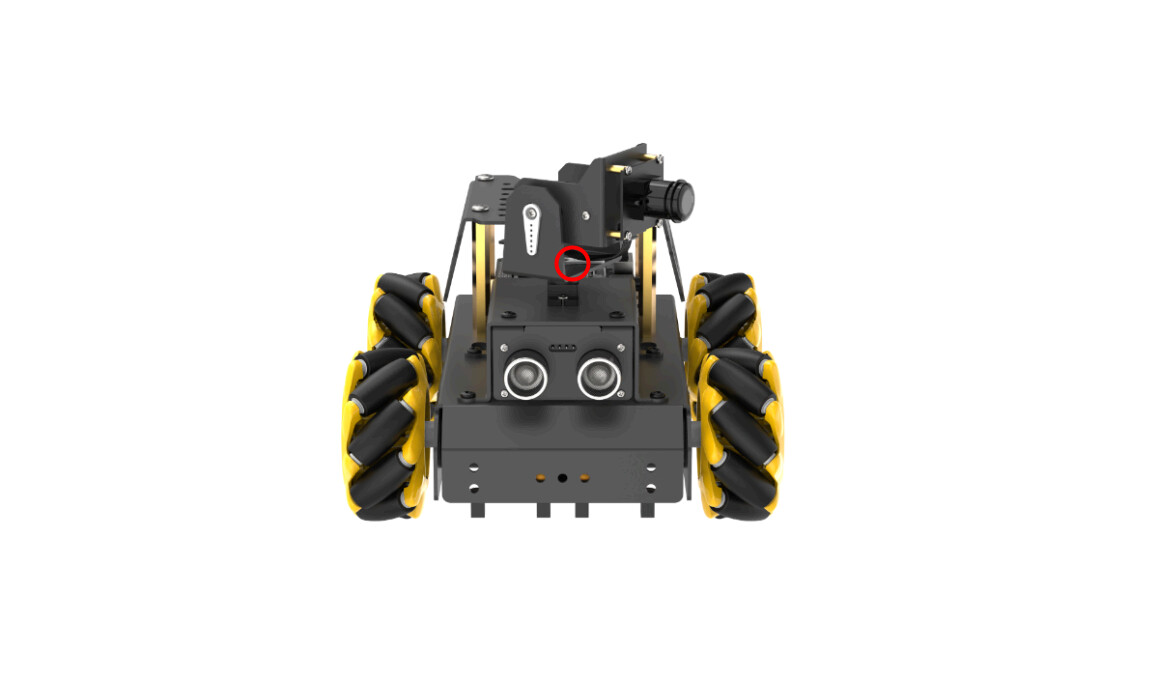
(4)再将2号舵机上的U型支架拔下来。
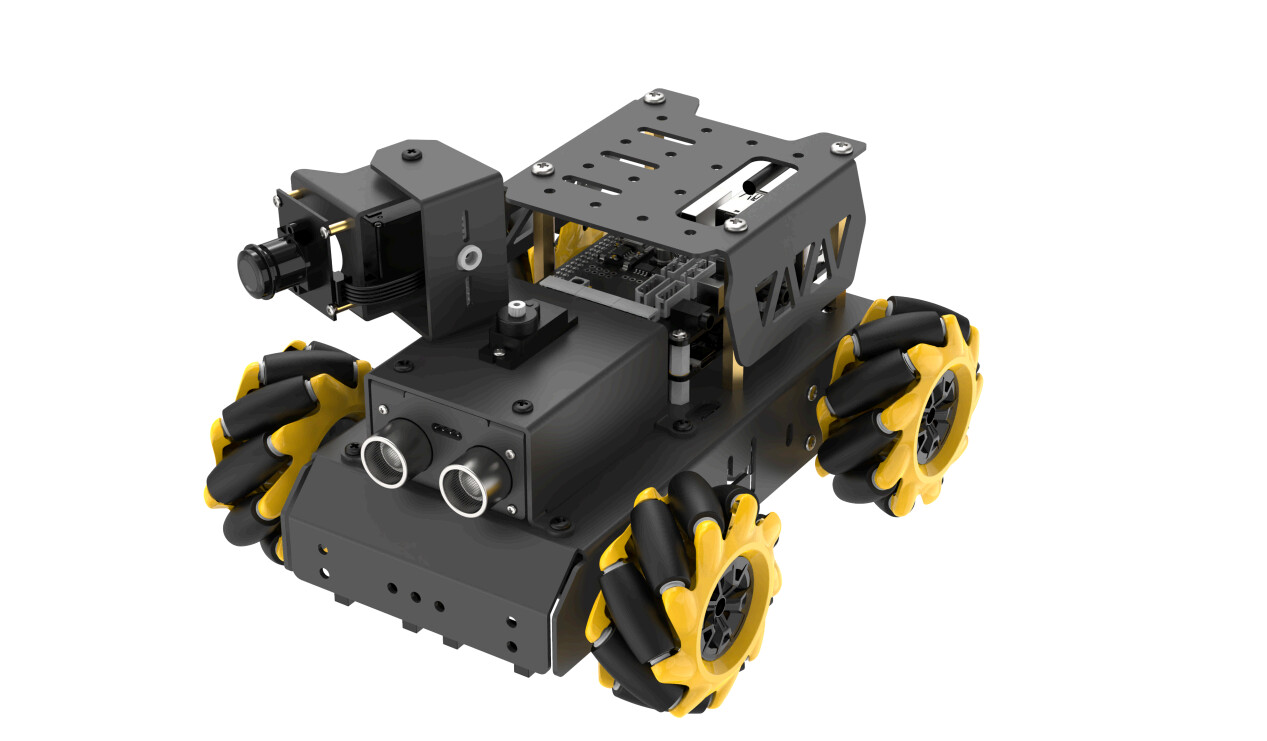
(5) 然后再打开树莓派的开关(即开机后蜂鸣器发出“滴”的一声提示),此时舵机会自动中位;待舵机中位后,将设备关机。
(6)设备关机后,将U型支架,按照下图所示位置,安装到2号舵机上。(注意:在安装的过程中,请不要扭动舵机,若不小心扭动了舵机请重复第5步。)
(7)接着将主轴螺丝拧上,再参照“3.小偏差调节”的步骤,对舵机进行微调。
四、资源下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。