 本篇主角长这样
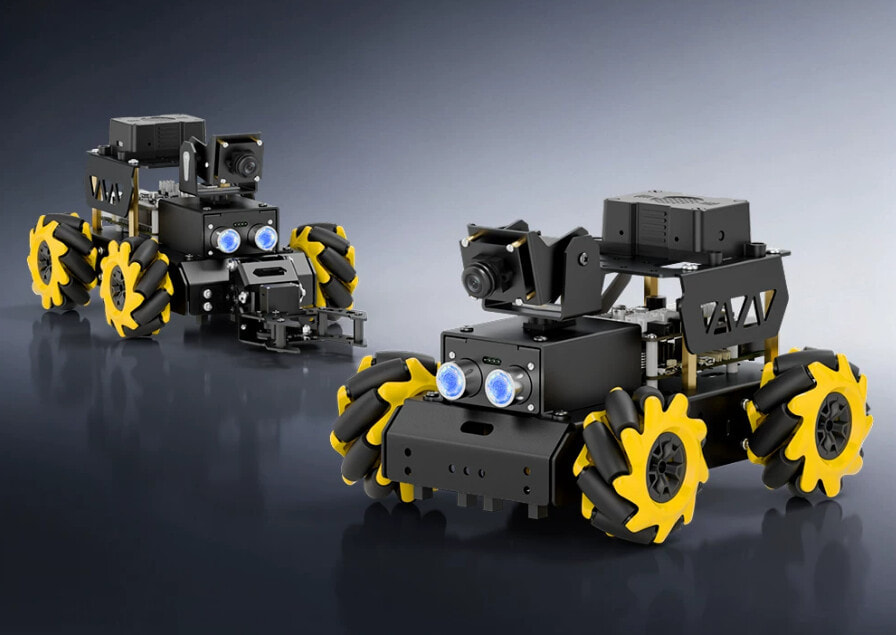
适用于产品: 幻尔科技 TurboPi智能视觉小车
涉及模块: 超声波传感器
一、简要概述
智能避障玩法默认的距离阈值为30cm,如需修改距离阈值,则可以根据自身需求参照以下步骤进行修改智能避障玩法默认的距离阈值,这篇帖子以使小车与被测物体距离小于等于20cm左转为例进行修改。
二、修改步骤
- 输入进入玩法程序所在目录的指令,按下回车键。
cd /home/ubuntu/ros2_ws/src/app/app
- 输入指令,并按下回车,打开程序文件.
vim avoidance_node.py
- 找到下图所示代码:
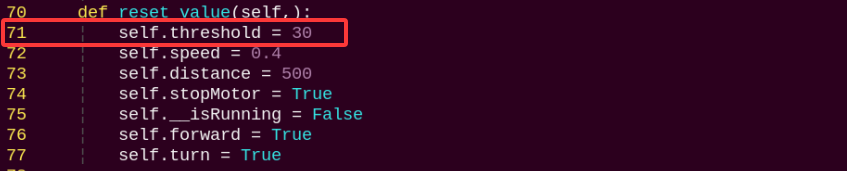
在键盘输入代码位置序号后,按下“Shift+G”键,可直接跳转到对应位置。(图示代码位置序号仅供参考,请以实际为准。)
-
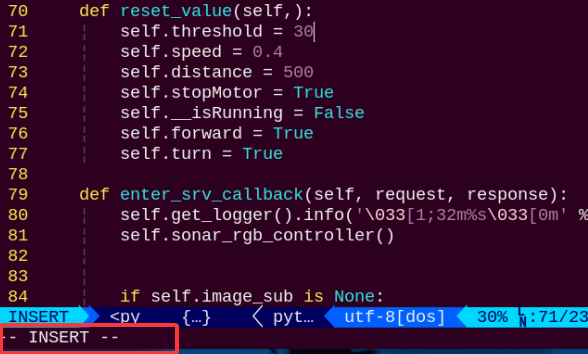
按一下键盘的“i”键,进入到编辑模式。
-
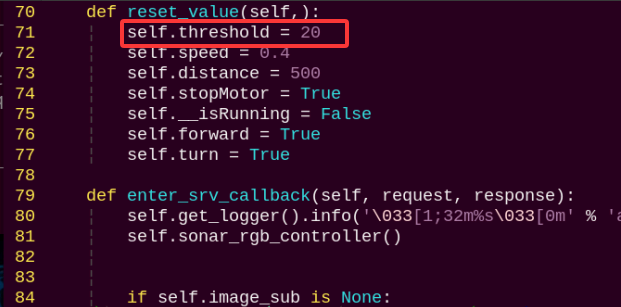
将“Threshold = 30.0”中的“30.0”修改为“20.0”,如下图所示:
-
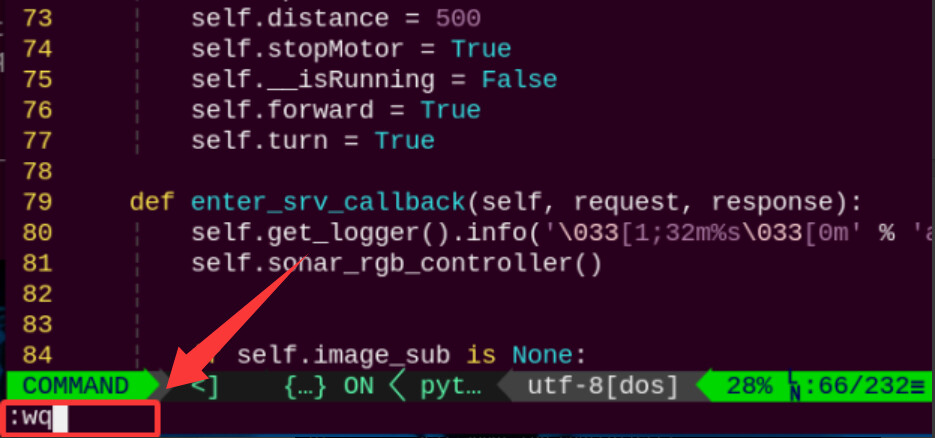
修改完成后,按下键盘上的“Esc”键,然后依次输入“:wq”(注意wq前为冒号:),回车,即可保存并退出。
-
修改完以后,重新再运行智能避障玩法程序,小车即可在与被测物体距离小于或等于20cm时左转。
三、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。