 本篇主角长这样
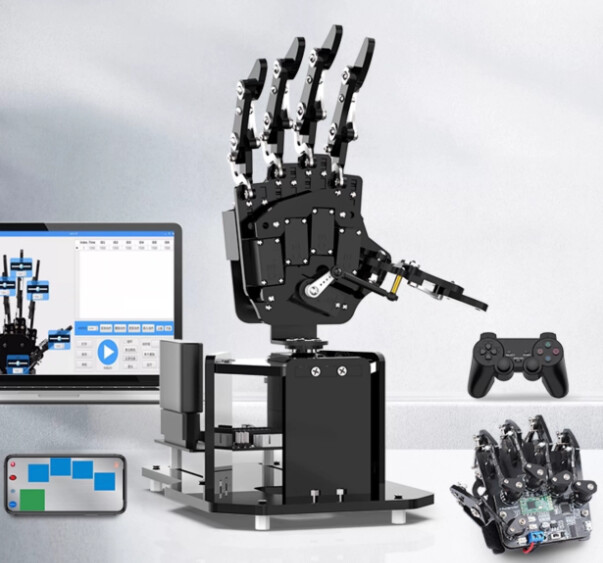
适用于产品:幻尔科技 uHand2.0开源机械手掌
涉及模块:LFD-01防堵转舵机/LD-1501MG数字舵机/开源6路舵机控制器
一、 故障现象与排查快速对照
在使用体感手套无线控制 uHand2.0 机械手掌时,常见的通信与控制异常如下表所示:
| 故障现象 | 排查方向 | 核心诱因 | 快捷解决办法 |
|---|---|---|---|
| 蓝牙配对失败 | 硬件 / 配对清空 | 存在旧设备配对缓存冲突,蓝牙拒绝新连接 | 按 DEL 键清除旧配对,等待重新配对后观察 STA 灯常亮 |
| 手套控制异常/乱动 | 模式 / 传感器校准 | 未进行姿态校准,或当前未切换至机械手模式 | 完成手套姿态校准,按下 K3 键切换至正确模式 |
| 已连接但完全无响应 | 通信 / 波特率 | 手套与手掌蓝牙模块的串口波特率不匹配 | 烧录修改波特率专用程序后,重新刷入手套主源码 |
二、 故障原因详细说明
-
蓝牙无法连接: 蓝牙模块内部保存了历史设备的配对纪录,导致再次尝试建立新通道时被拒绝或产生握手冲突。
-
手套动作与手掌不匹配(控制异常): 体感手套内部的陀螺仪/姿态传感器未进行初始零位校准,或未按下模式切换按键将控制映射切至“uHand2.0 专用模式”。
-
完全无法控制: 体感手套主控板与 uHand2.0 驱动板上挂载的蓝牙模块通信波特率不一致(例如一方为 9600,另一方为 115200),导致蓝牙虽显示物理连接成功,但数据包无法正确解析。
三、解决方法
1. 蓝牙无法连接的处理
操作步骤:
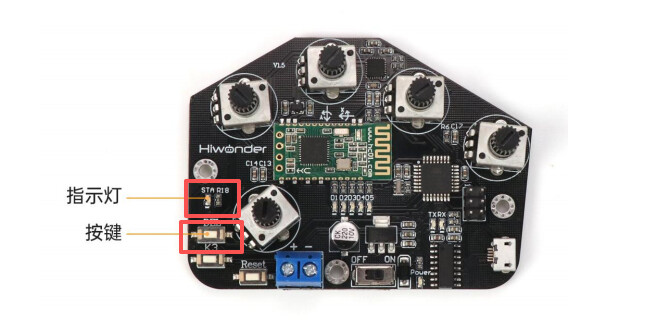
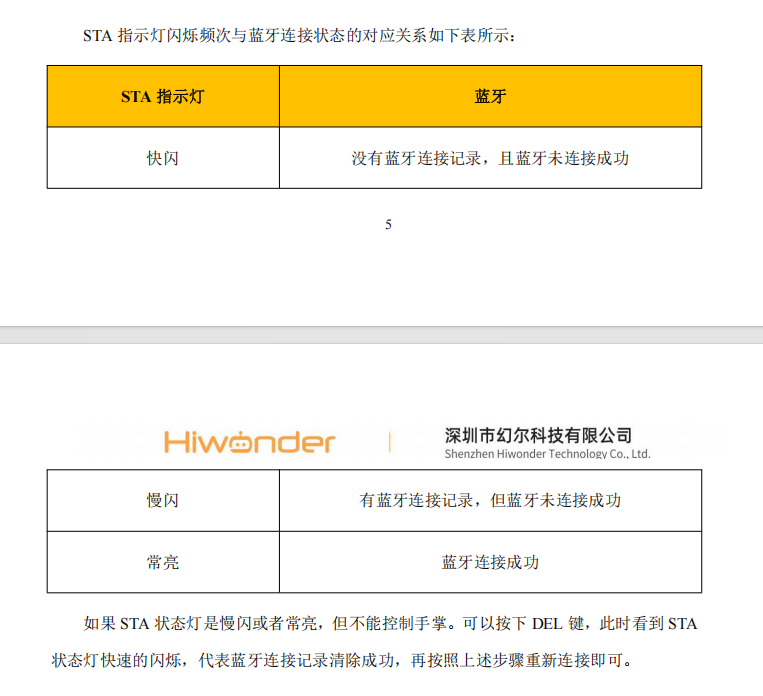
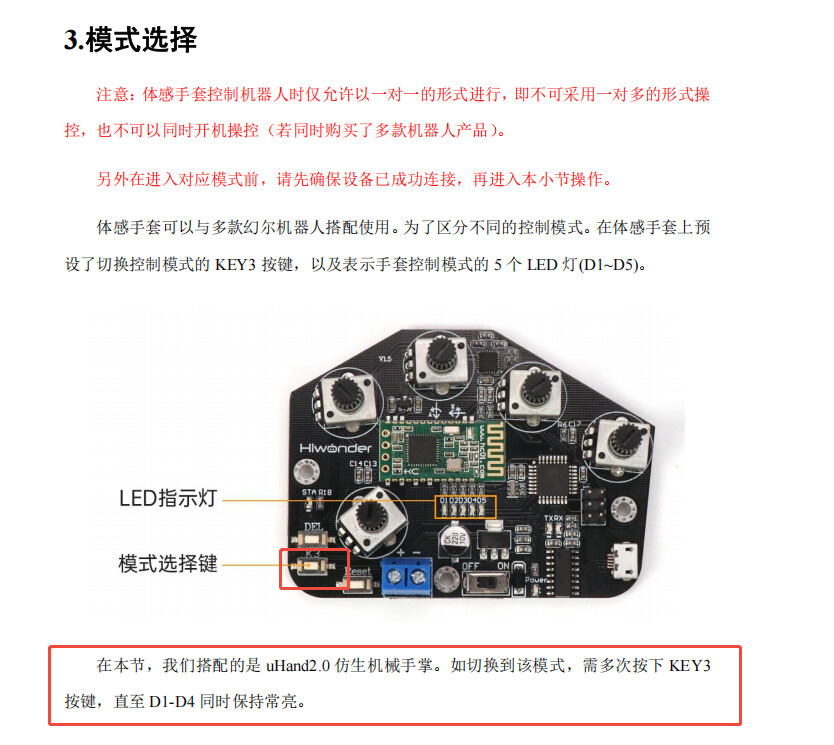
(1)按下手套上的 DEL 键,清除蓝牙连接记录,手套会进入慢闪/快闪的配对模式。
(2)观察 STA 指示灯状态。
(3)当指示灯常亮时,即表示连接成功。
2. 体感手套控制异常
使用体感手套控制 uHand2.0 机械手掌时,需确保完成以下前置操作:
(1)先进行校准操作。
- 将手臂伸直紧握拳头,拳心竖直向下,然后打开手套开关,可以看到D1-D5会闪烁一下。
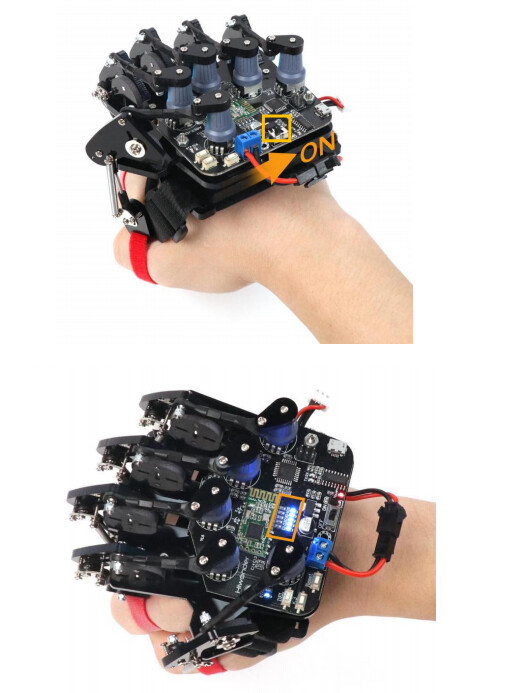
- 闪烁过后,将手尽力伸展开,D1-D5 会再次闪烁,表示校正完成。
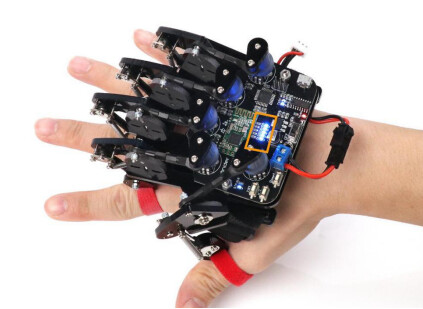
温馨提示:若未校正成功,可再次按下体感手套控制板上的“DEL”键,然后重复以上步骤再次进行校正即可。
(2)按下K3按键,切换到正确的控制模式。
完成上述步骤后,方可正确控制uHand2.0机械手掌。
3. 体感手套无法控制
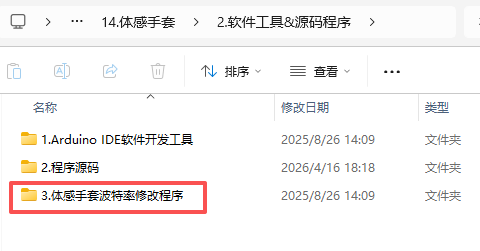
若已严格按照文档完成所有操作,但体感手套依旧无法控制 uHand2.0 机械手掌,说明两者之间的通信波特率不一致。此时需要为体感手套上传修改波特率的专用程序。
 修复步骤:
(1)使用 USB 数据线将体感手套主控板连接至电脑;
(2)打开 Arduino IDE 或烧录工具,上传“修改波特率专用程序”至手套主控板中;
(3)选择对应板型与串口,打开串口监视器,触发波特率修改指令,确保手套蓝牙模块波特率成功同步;
(4)【关键步骤】: 修改波特率完成后,必须重新将体感手套的官方源码刷回手套中,手套方可恢复正常工作。
四、资源下载
若你的资料包丢失或找不到上述文件,可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取最新版本的资料。
 社区工程师【避坑提示】
-
 刷完波特率程序后必须重刷主源码:
修改波特率的程序仅用于向蓝牙模块发送
AT指令。修改完成后若不重新刷回体感手套的主源码,手套将无法读取姿态传感器数据。