建议使用本模板发帖,也可以自由编辑,但必须完整描述产品及问题(至少包含:产品名称、版本、问题描述)。
产品型号 / 套件:语音模块为一体式六路麦克风的智能小车
版本 / 规格:
控制板 / 主板:幻尔ROS机器人ROSOrin麦轮AI视觉大模型python编程树莓派智能小车
操作系统 / 软件 / 固件版本:
参考的教程或步骤:
问题描述:开啟后各功能正常,语音模块为一体式六路麦克风 唤醒词:hello hiwonder 沒反应
报错信息 / 日志 / 截图:
复现步骤:
1.
2.
3.
已尝试的排查:
补充说明:
您好!您使用的是 ROSOrin 智能视觉小车(树莓派版)搭配一体式六路麦克风阵列,唤醒词“hello hiwonder”没反应,请按以下顺序排查:
-
确认语音控制程序是否已启动
六路麦克风的语音玩法需要先运行对应程序,语音识别并非开机默认运行:
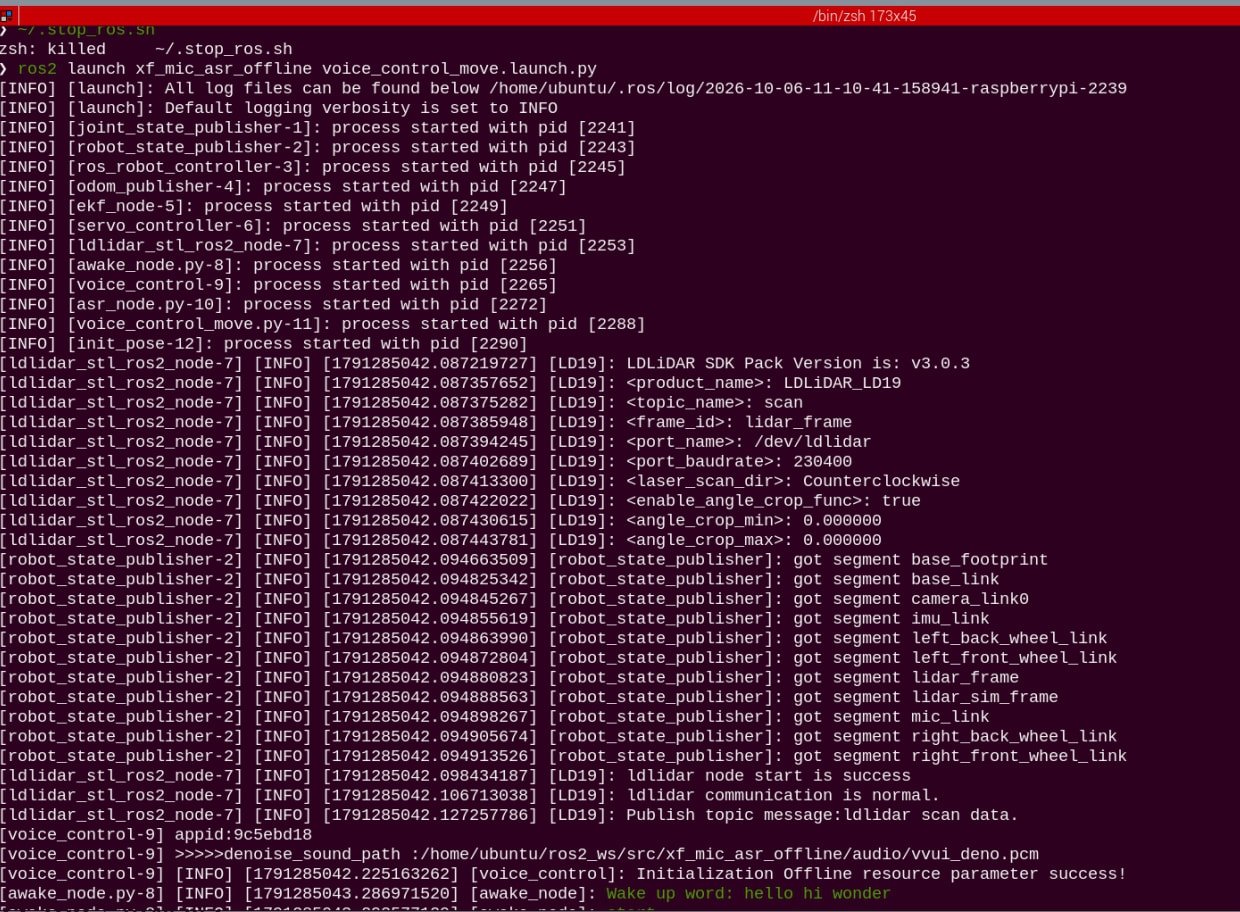
- 通过 VNC 远程连接机器人桌面,打开命令行终端;
- 先停止 APP 自启服务:
~/.stop_ros.sh
- 再启动语音控制玩法:
ros2 launch xf_mic_asr_offline voice_control_move.launch.py
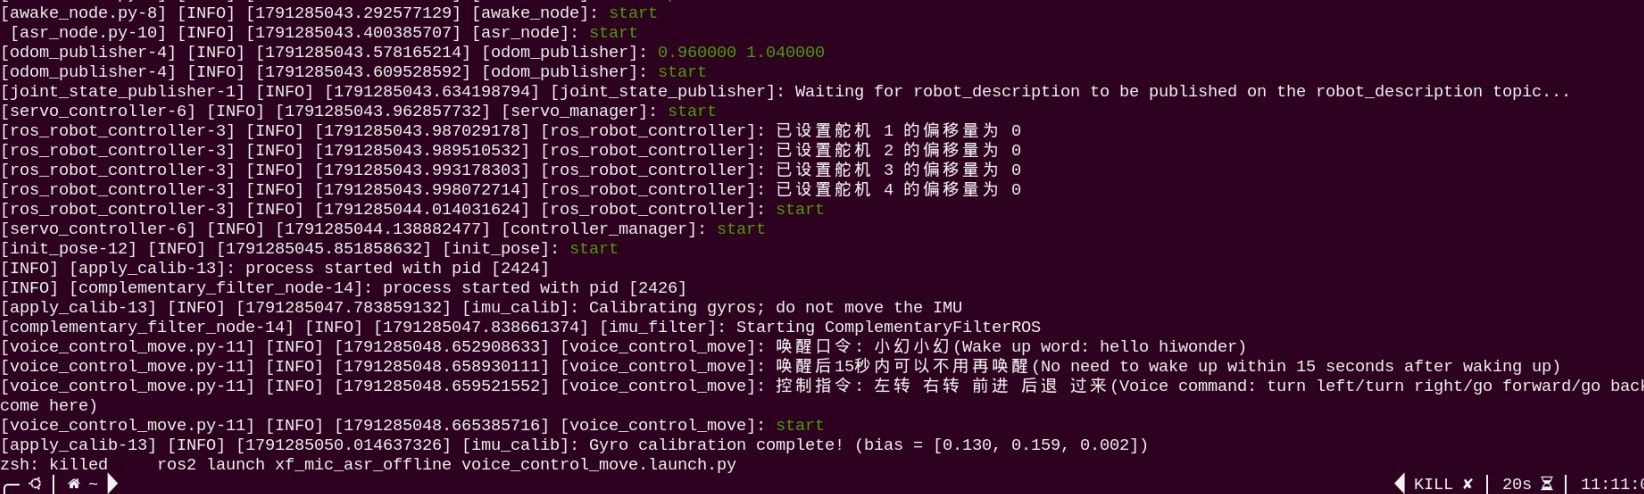
- 等待程序完全加载(终端出现类似“唤醒口令”提示)后,再对麦克风说唤醒词。
-
核对语言设置与唤醒词是否一致(常见原因)
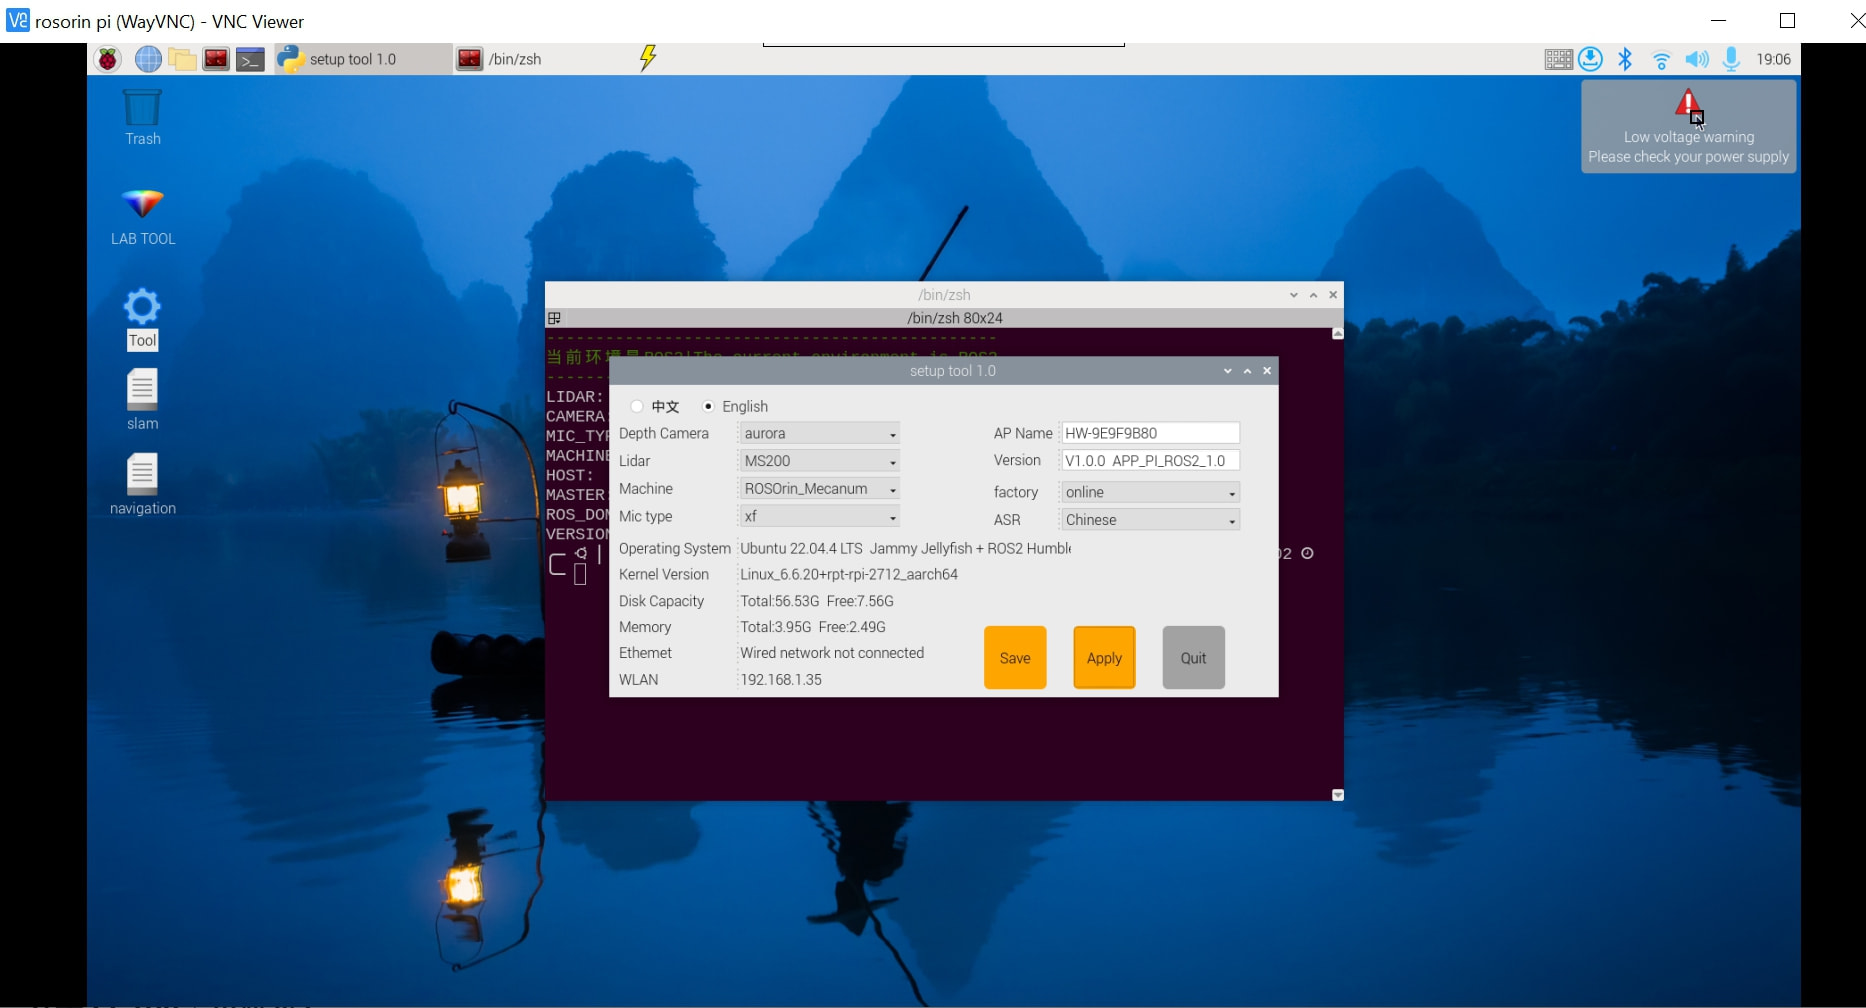
系统出厂默认使用英文唤醒词“hello hiwonder”。如果桌面上的 Tool 配置工具里语言被设置成了“Chinese”,唤醒词应改为 “小幻小幻”,此时说“hello hiwonder”是不会响应的。
- 双击系统桌面的 Tool 工具,将语言设置为对应的语言(Chinese 或 English),点击 Save → Quit,重新启动机器后生效。
-
检查离线语音资源包配置(必读步骤)
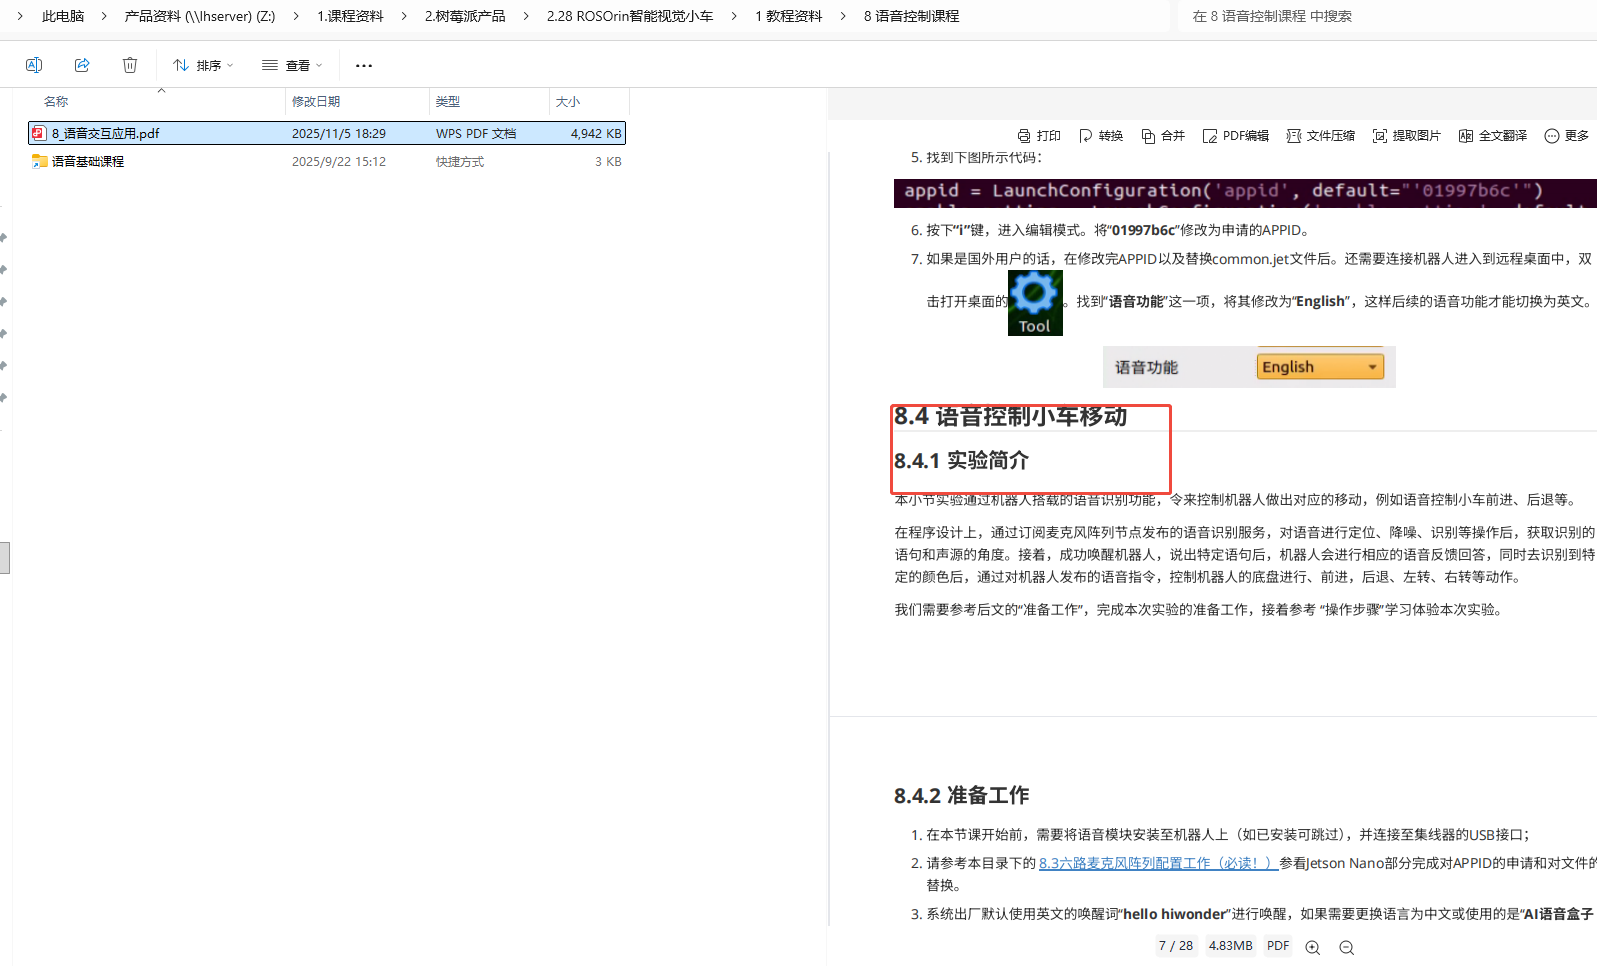
六路麦克风阵列使用的是科大讯飞离线语音识别,需要完成「8.3 六路麦克风阵列配置工作」:
- 到科大讯飞开放平台注册并新建应用,获取 APPID 及离线命令词识别 SDK;
- 替换
common.jet 文件,并在 mic_init.launch.py 中把 APPID 修改为申请到的值;
- 注意:免费应用有效期约 90 天,到期后识别会失效,需要重新申请并替换。若此项未配置或已过期,唤醒词不会有任何反应。
-
麦克风节点异常时重启节点
若确认已说出唤醒词但阵列仍无反应,通常是麦克风识别节点启动异常,可重新开启六路麦克风阵列 ROS 节点(麦克风不用重新插拔)后再试。
-
使用环境与说话方式
请在相对安静的环境下使用,说话声音洪亮、清晰、语速适中;指令要一条一条说,等机器人播报/执行完上一条再发下一条。
如果以上步骤都已确认无误仍无反应,请提供启动语音程序后终端打印的完整日志,以及系统桌面 Tool 工具里当前的语言设置截图,我再帮您进一步定位。
若您觉得本回复有帮助,可以点击下方按钮将其标记为解决方案。
1 确认语音控制程序是否已启动 ok
2核对语言设置与唤醒词是否一致(常见原因)
不論Tool里語言被设置成Chinese 或English,只有喚醒词"小幻小幻"有回应。“hello hiwonder"是沒回应。不过 Chinese 回应"我在” English 回应"I am here"
另外要怎样調教才能操控小车前,后,左,右等
正在为您安排官方支持人员处理。
如需我继续协助,请 @我。 @hiwonder_lan
1、产品是最近购买的吗?,可以打开一个终端,把终端开头的自动输出的日志截图我看看
2、语音控制可以看一下
202609買的,是否先申請离线語音資源包和ID?
1、是的需要先申请一下离线资源包,具体可以看一下 【ROSOrin智能小车 】智能小车语音相关例程报错‘10108’排查与修复指南 - 产品常见问题 / Jetson & Raspberry Pi 系列 - Hiwonder 中文社区
2、从启动的语音控制的例程来看程序并未有什么报错,你现在启动后按照例程资料,使用中文和英文唤醒和控制小车移动是否是可以正常使用的呢?
1、讯飞开发平台应该是支持多种号码和方式注册的,具体你可以到官网看看