 本篇主角长这样
适用于产品: ROSOrin麦轮多模态AI视觉大模型SLAM导航编程机器人
一、问题描述
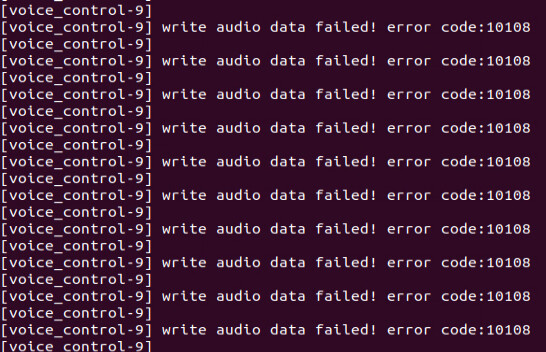
语音模块为一体式六路麦克风的智能小车,使用语音控制相关的例程时,终端会在说出唤醒词后,持续提示错误:write audio data failed! error code:10108
二、问题说明
说出唤醒词后终端持续输出报错,该 10108 错误根源为前置 11210 错误码。
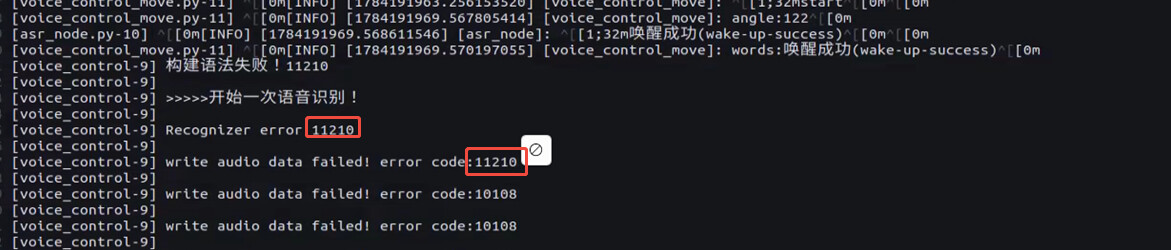
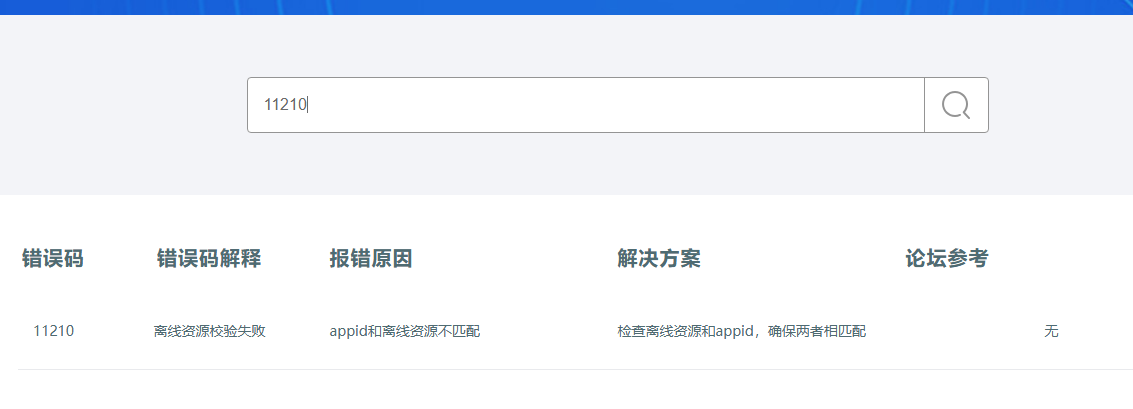
通过讯飞错误码查询网站 错误码查询 - 讯飞开放平台 查询,可以知道错误原因为离线资源包和appid不匹配,需要重新申请离线资源包
三、解决办法
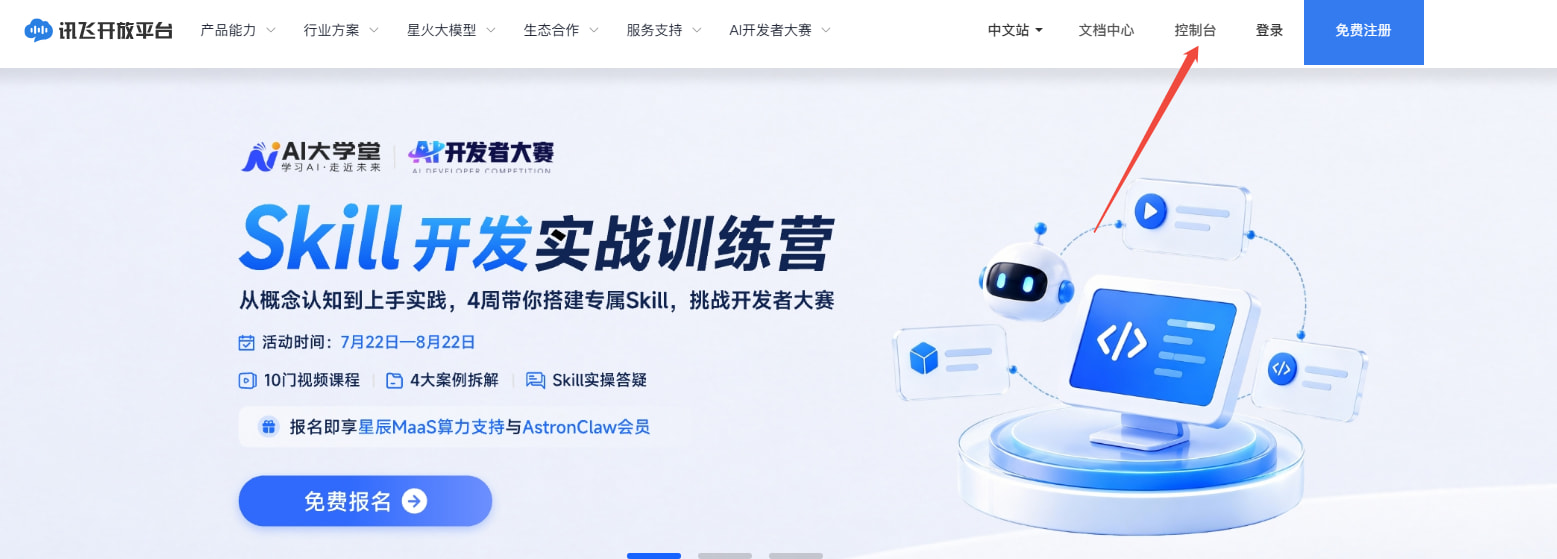
1、进入讯飞开放平台 讯飞开放平台-以语音交互为核心的人工智能开放平台,并注册登录
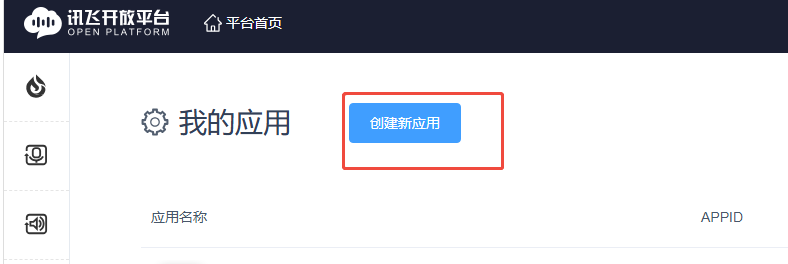
2、点击控制台,并创建新应用。
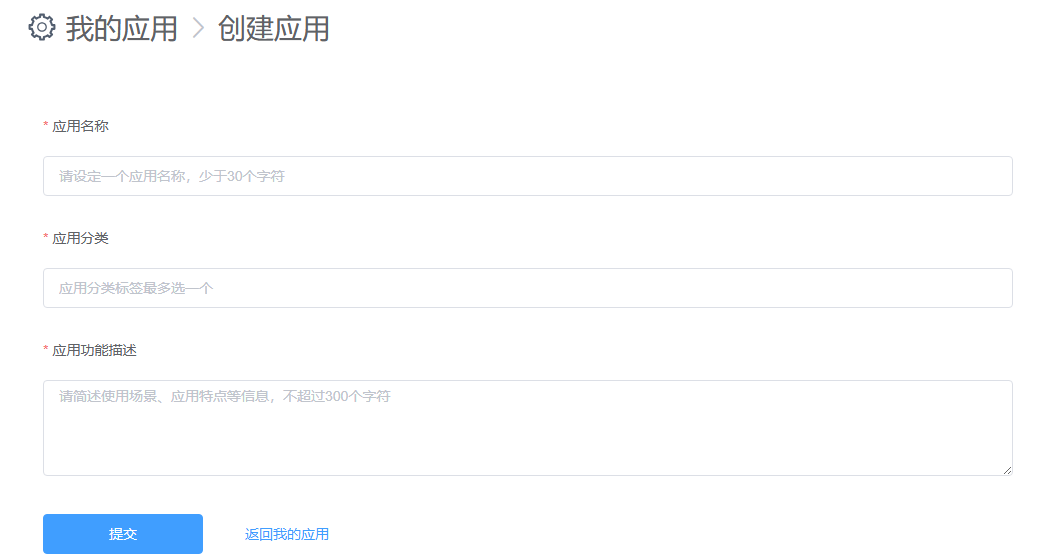
3、根据提示信息输入完内容后,点击提交。
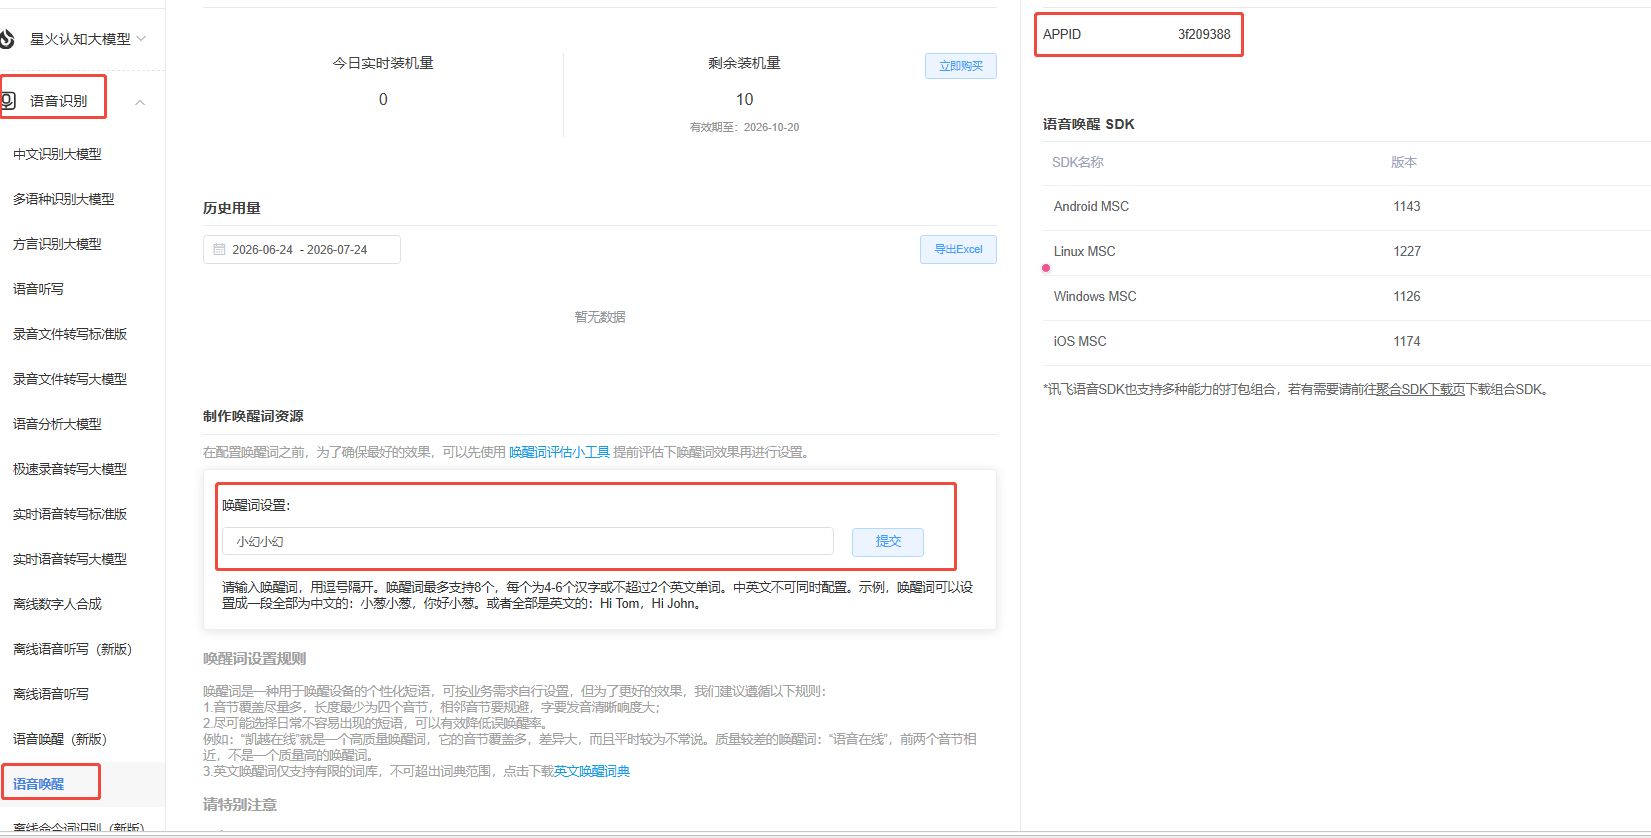
4、打开刚刚新建的应用。点击语音识别再点击语音唤醒。记录页面生成的 APPID,在唤醒词设置中填写小幻小幻,并提交。
5、点击离线命令词识别(新版),选择Linux AIKit版本的SDK,点击下载。
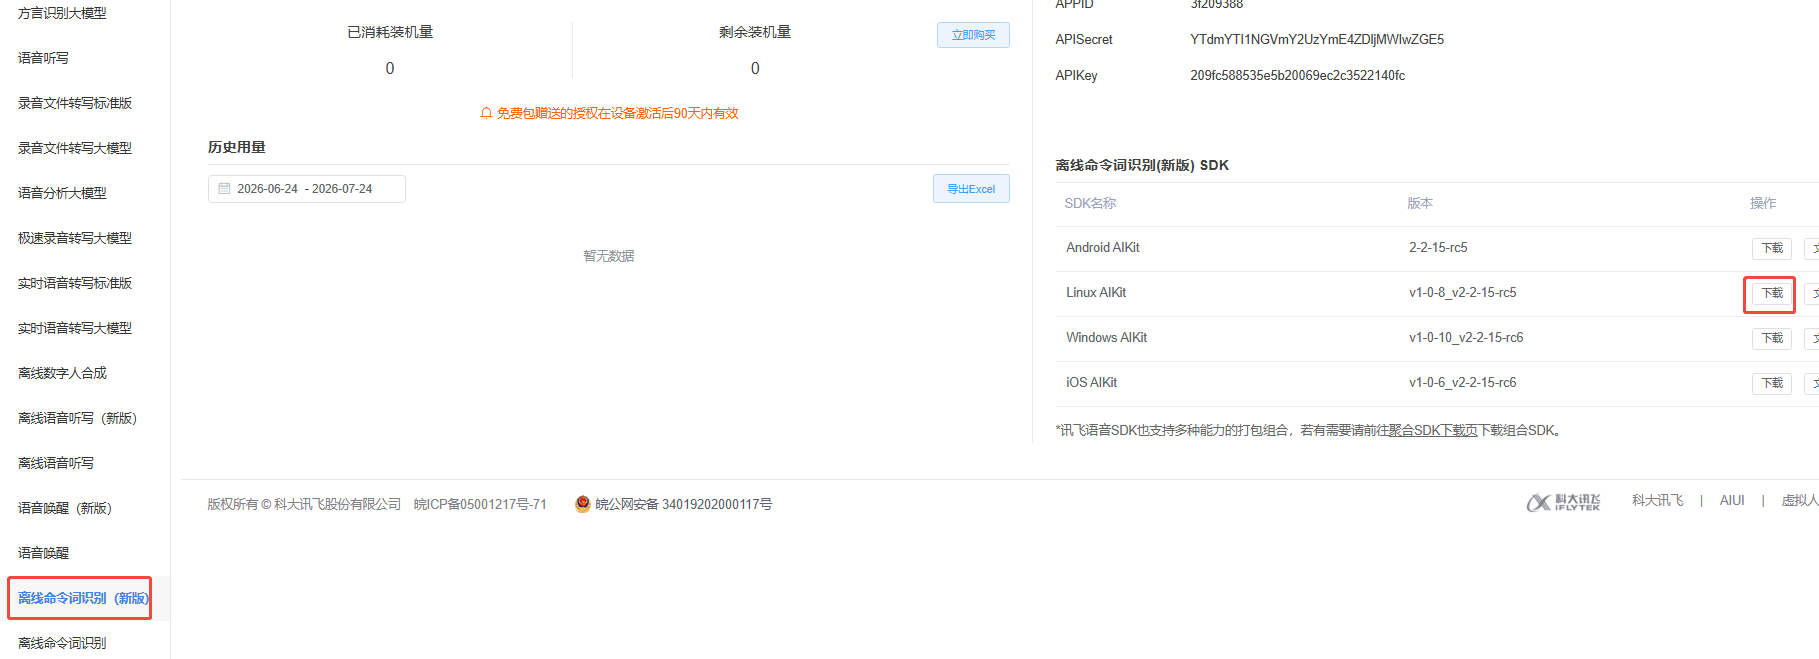
6、在新页面中点击回到旧版.
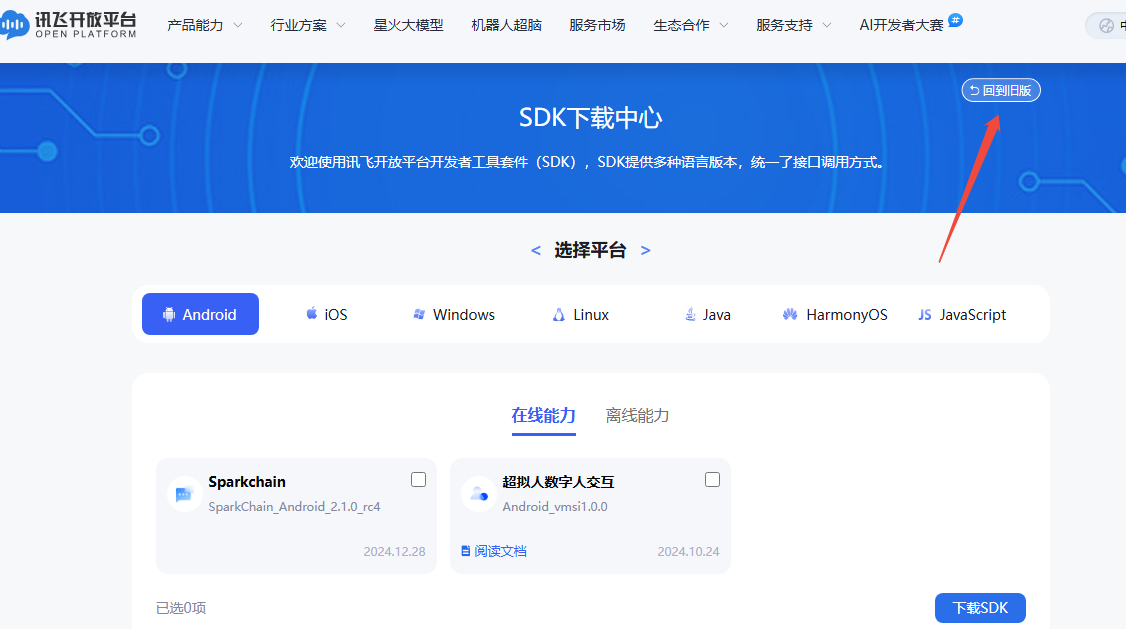
7、应用选择刚才新建的应用名字,平台选择Linux,能力按照图中所示选择
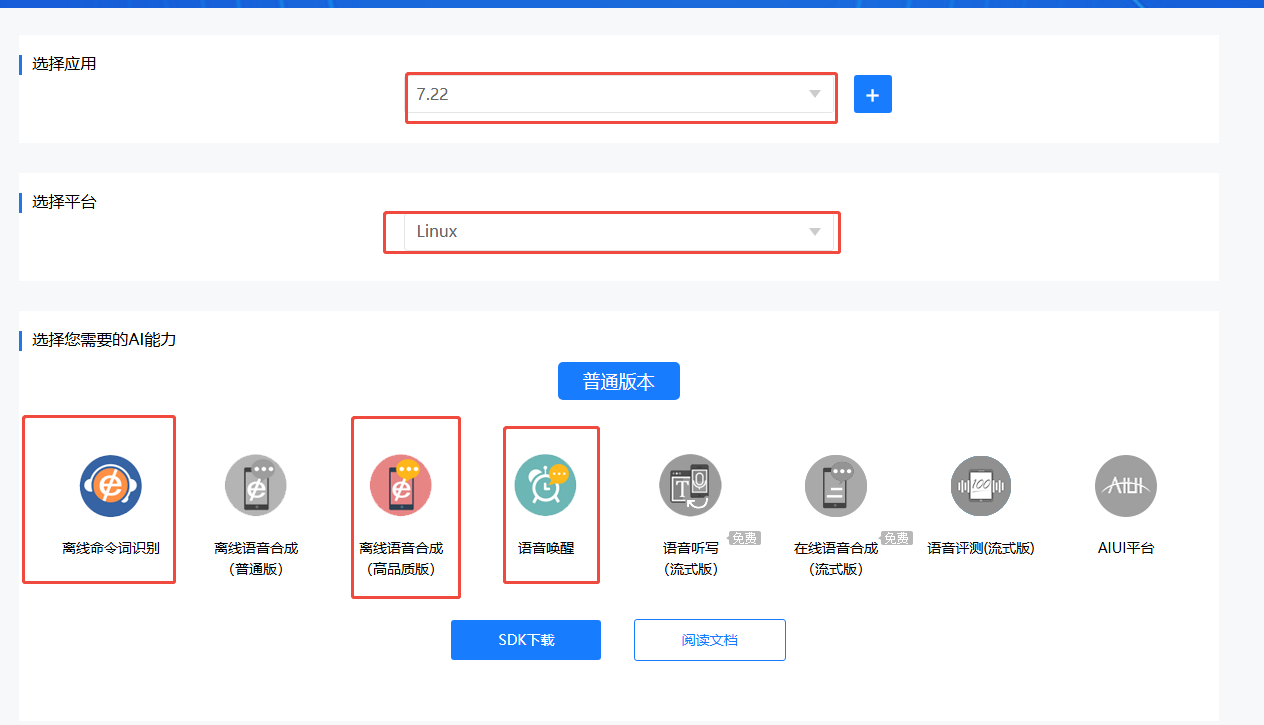
8、点击SDK下载,等待SDK生成。SDK 打包生成完毕后,页面将自动触发 SDK 压缩包下载。
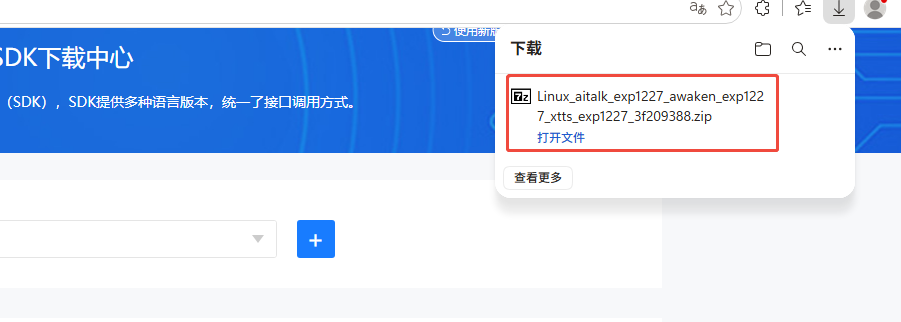
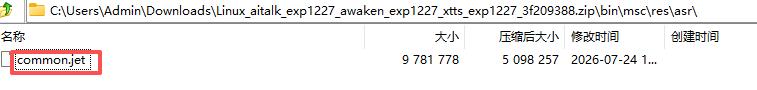
9、将下载好的SDK压缩包文件解压。找到解压好的文件夹,进入“\bin\msc\res\asr”文件夹,找到
“common.jet”。
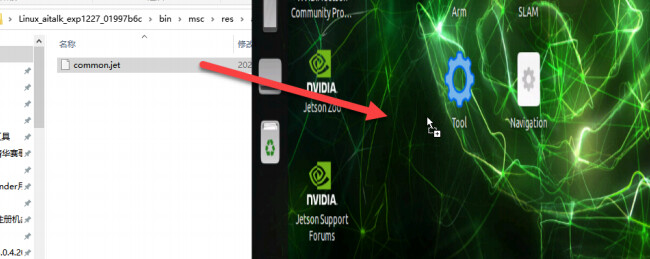
10、使用“NoMachine”远程进入小车系统中,将“common.jet”文件拖动到镜像桌面内。
11、打开命令行终端,输入指令
cp /home/ubuntu/Desktop/common.jet /home/ubuntu/ros2_ws/src/xf_mic_asr_offline/config/msc/res/asr/
并按下回车,替换小车系统内原有的 common.jet 离线资源文件。
12、输入指令,并按下回车,修改APPID:
vim ~/ros2_ws/src/xf_mic_asr_offline/launch/mic_init.launch.py
找到下图所示代码:

按下i键,进入编辑模式。将“01997b6c”修改为申请的APPID。输入完,按esc,之后按shift + :再输入wq回车,保存并退出 vim 编辑器。
四、资料下载
可通过以下途径获取:
-
 官方在线课程与资料库: 幻尔科技官网在线教程
-
 客服领取: 联系你购买设备的店铺客服(淘宝/京东/天猫客服),提供订单号即可免费领取资料。